Profwch lif gwaith safonol ap PhotoRobot Controls
Dilynwch daith rithwir drwy’r llif gwaith cynhyrchu safonol gan ddefnyddio caledwedd PhotoRobot a meddalwedd _Controls yn y stiwdio.
Taith Drwy Lif Gwaith PhotoRobot _Controls App
Beth yw enghraifft o’r llif gwaith stiwdio safonol gan ddefnyddio systemau ffotograffiaeth awtomataidd PhotoRobot a’r Controls App? I’w ddeall, dechreuwch gyda’r setup stiwdio sylfaenol sy’n cael ei yrru gan PhotoRobot.
- Mae’r llif gwaith safonol yn integreiddio technoleg darllen codau bar i sganio eitemau a chodau rhagosodedig.
- Mae system fesur dimensiynau CubiScan ar gael i bwyso a mesur eitemau ac i greu metadata’n awtomatig.
- Mae defnyddio codau silff yn galluogi didoli eitemau i gategorïau yn ôl rhagosodiadau dal a ôl-brosesu.
- Mae PhotoRobot yn roboteiddio’r broses o ddal delweddau (neu recordio fideo) yn ôl rhagosodiadau gydag un gorchymyn.
- Mae ôl-brosesu awtomatig yn digwydd yn y Cloud yn y cefndir, fel y gall timau ddechrau ffotograffio rhagor o eitemau ar unwaith.
- Mae cymorth dewisol ar gyfer tynnu lluniau llaw a lluniau manwl gydag iPhone tra bo gweithfannau eraill yn gweithredu ar yr un pryd.
- Mae cyhoeddi i CDN byd-eang neu drwy integreiddio API yn digwydd yn awtomatig, heb unrhyw ymyrraeth i’r cynhyrchu.
Mae hyn yn bosibl diolch i integreiddio meddalwedd robotiaid, camerâu, goleuadau, cyfrifiaduron, iPhones, ôl-brosesu, darparu delweddau a chysylltedd API. Darganfyddwch drosoch eich hun bob cam o’r llif gwaith isod. Rydym yn cynnig taith syml ond cyflawn drwy gynhyrchu safonol stiwdio PhotoRobot.
1 - Dewis Gweithle yn y Feddalwedd
Cam cyntaf un llif gwaith safonol PhotoRobot yw dewis gweithle meddalwedd yn y Controls App.
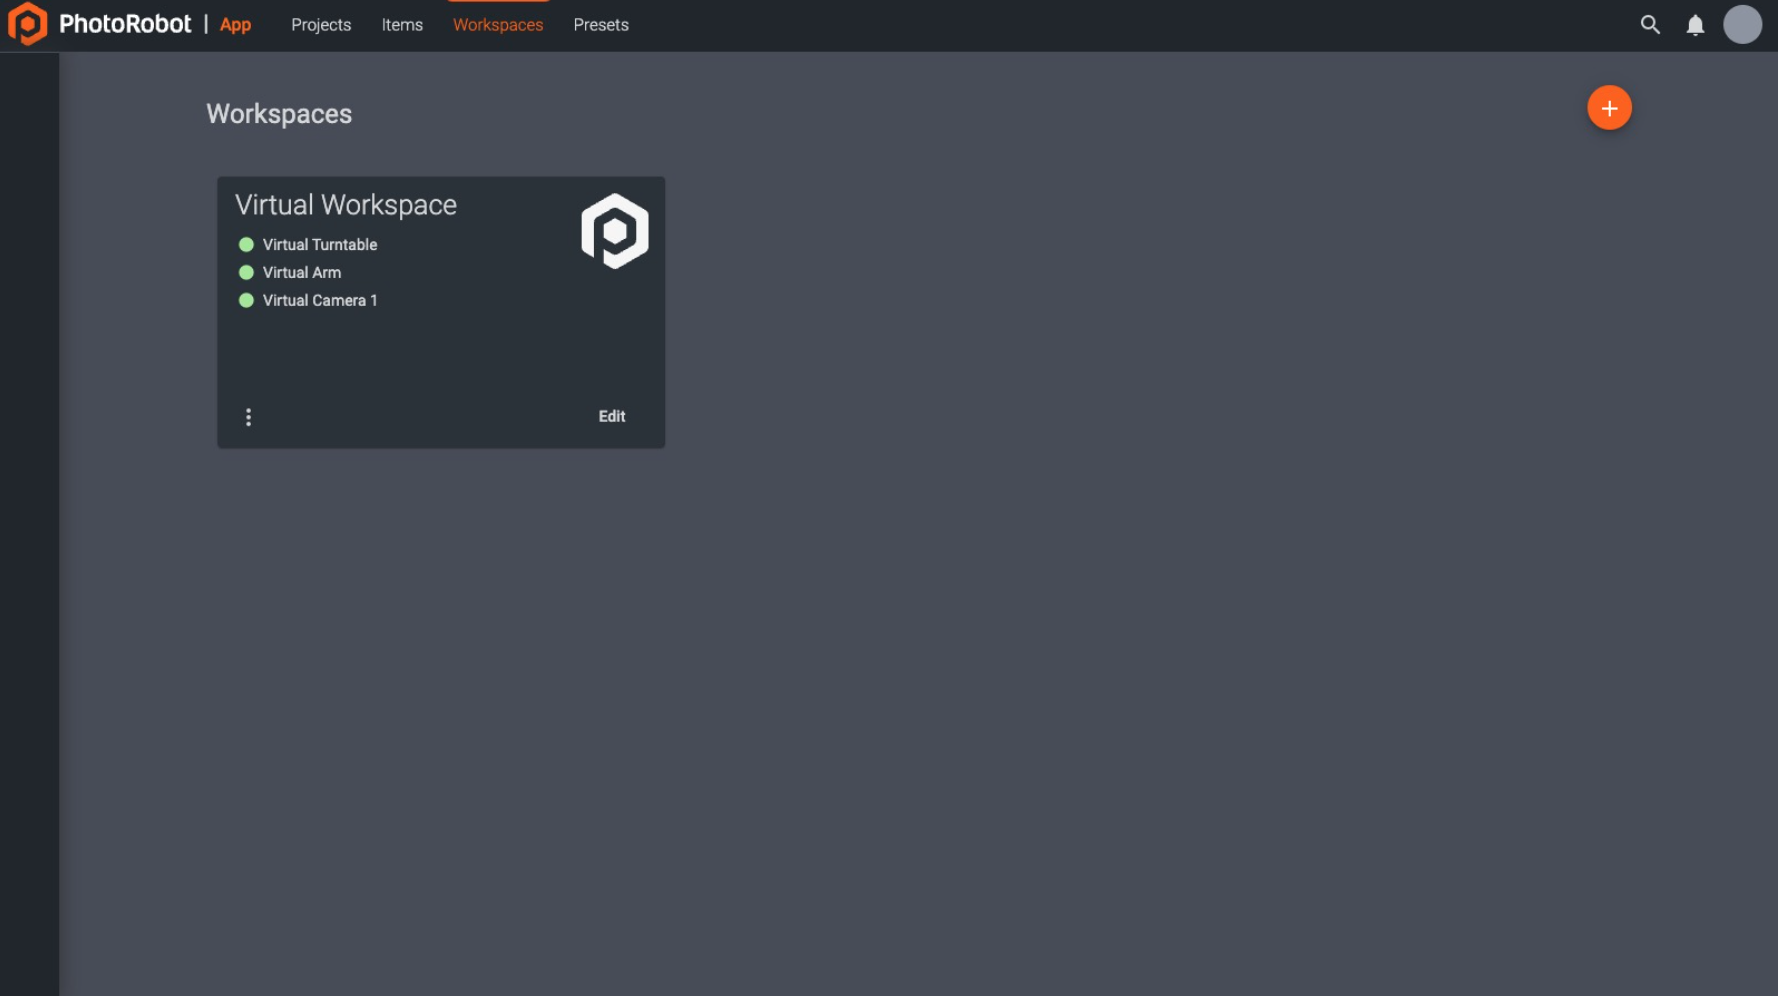
Yn y feddalwedd, rhestrau y gellir eu haddasu o galedwedd ar gyfer sesiynau ffotograffiaeth penodol yw Gweithleoedd PhotoRobot. Ymhlith swyddogaethau eraill, mae’r gweithle yn dweud wrth y feddalwedd pa system fydd yn gweithredu. Mae sefydlu gweithle yn cysylltu’r feddalwedd â’r system, a all fod yn un modiwl PhotoRobot neu’n fwy nag un. Mae hyn yn cynnwys cysylltu camerâu, goleuadau stiwdio ac ategolion ffotograffig eraill.
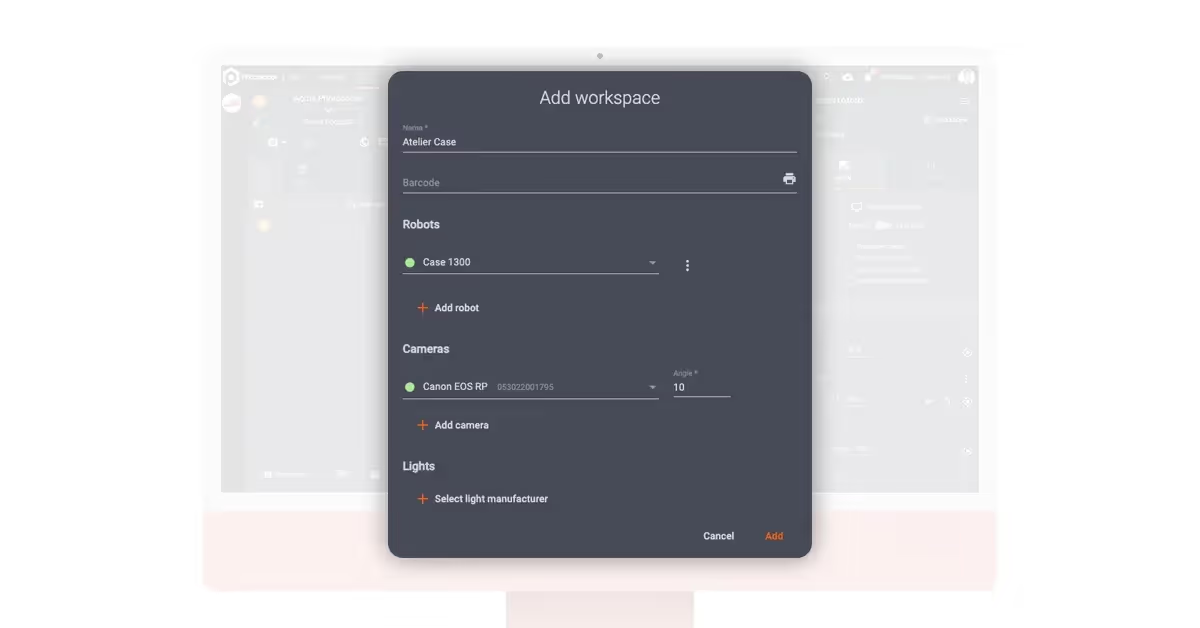
Mae’r gweithle yn galluogi ffurfweddu robotiaid, gosodiadau laser, gosodiadau goleuo a gosodiadau dal yn llawn. Fodd bynnag, os ydych yn defnyddio modiwl sy’n cynnwys Robotic Arm neu rig Aml-Gamera, mae’r gosodiadau dal ar gyfer pob ongl yn gwbl awtomatig. Mae holl ddyfeisiau PhotoRobot yn cysylltu dros yr un LAN â chyfrifiadur y gweithfan, tra bo’r camera’n cysylltu â’r cyfrifiadur drwy USB. Yna mae’r dyfeisiau’n cyfathrebu ac yn actifadu drwy’r gweithle meddalwedd.
2 - Mewnforio’r Rhestr Saethu
Ar ôl ffurfweddu’r gweithle, ail gam llif gwaith PhotoRobot nodweddiadol yw mewnforio rhestr saethu.
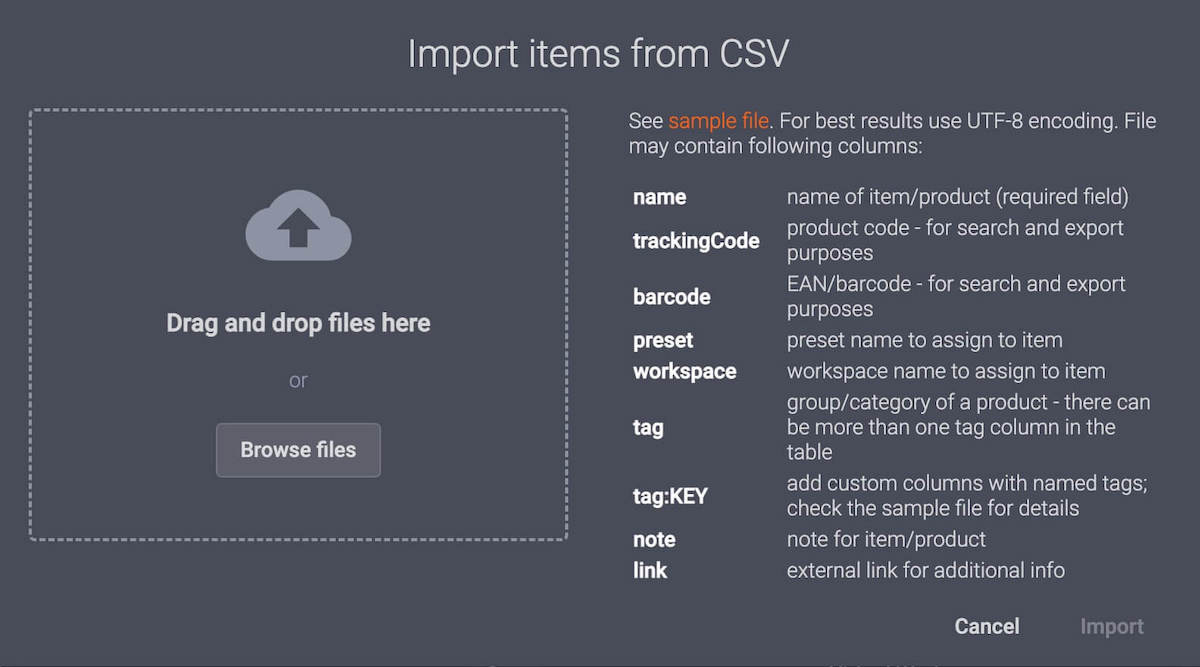
Yn aml, gwneir hyn drwy fewnforio ffeil CSV. Mae mewnforio CSV yn galluogi gweithredwyr PhotoRobot i greu eitem a’i chyfluniadau yn Excel i’w mewnforio i’r system. Fodd bynnag, mae hefyd yn bosibl sganio codau bar yn syml i ddilysu stoc, adnabod cynhyrchion a derbyn eitemau’n awtomatig. Ar y cyd â systemau mesur dimensiynau CubiScan, gall timau wedyn gofnodi pwysau a mesuriadau cynhyrchion yn awtomatig, ac awtomeiddio dilyniannau ffotograffiaeth. Mae hyn yn ychwanegol at gynhyrchu data gwerthfawr ochr yn ochr â delweddau cynnyrch.
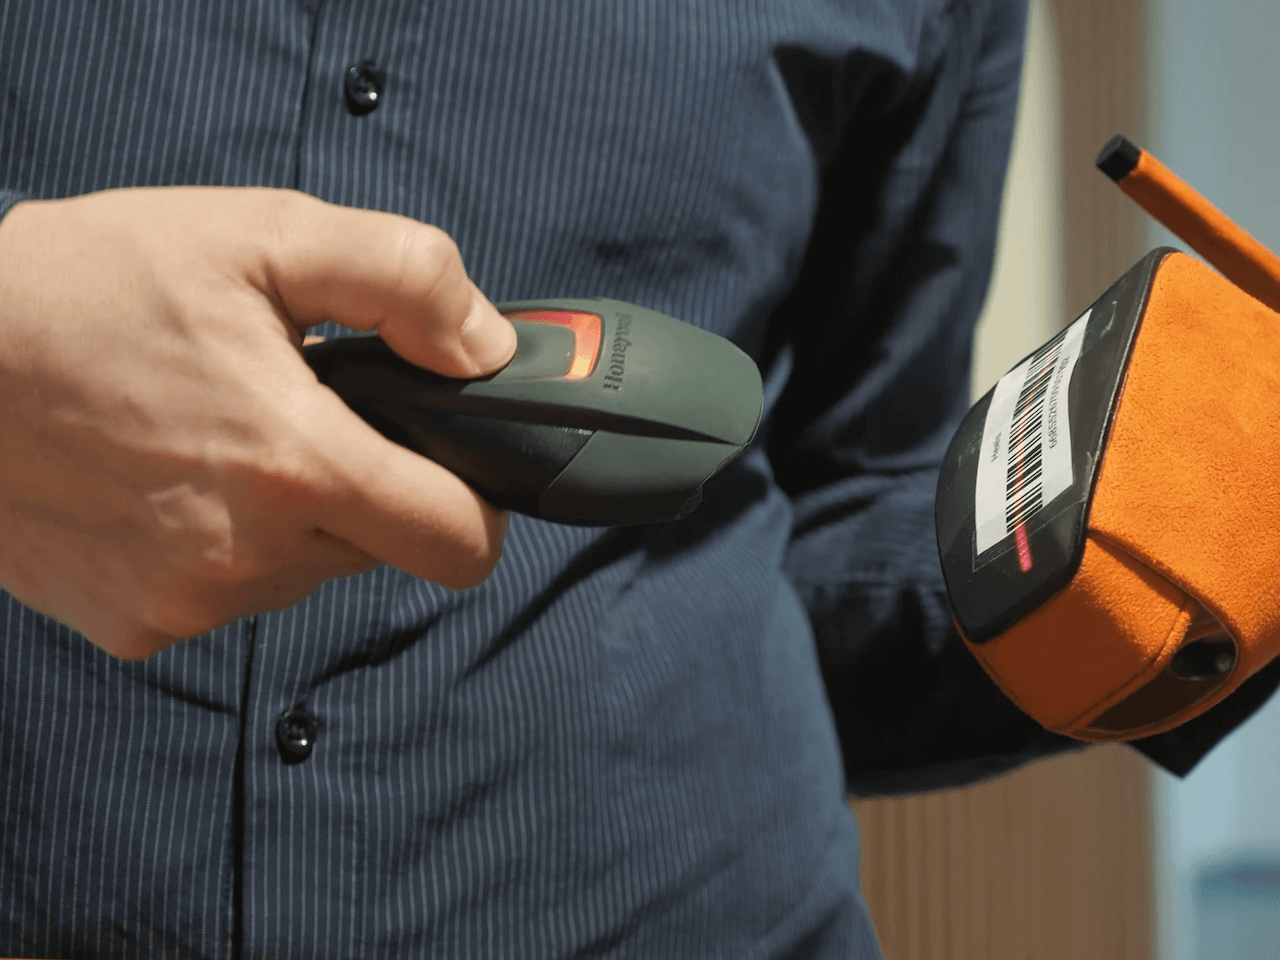
Mae hefyd yn un o’r nifer o ffyrdd y mae PhotoRobot yn symleiddio ac yn cyflymu arferion stiwdio ffotograffiaeth. Mae llai o ryngweithio dynol â chyfrifiadur y gweithfan, a phrosesau cyflymach yn gyffredinol diolch i lai o symud o amgylch y stiwdio. Yn y cyfamser, mae rhestrau saethu yn gwbl addasadwy yn y system gyda newidynnau ffurfweddadwy. Gall gweithredwyr neilltuo enwau, codau olrhain, codau bar, rhagosodiadau, gweithleoedd, tagiau, codau silff, nodiadau a dolenni i unrhyw eitem.
3 - Cadarnhau Derbyn Eitemau
Ar ôl mewnforio’r rhestr saethu, y cam nesaf yw cadarnhau bod yr eitemau wedi cyrraedd y stiwdio.
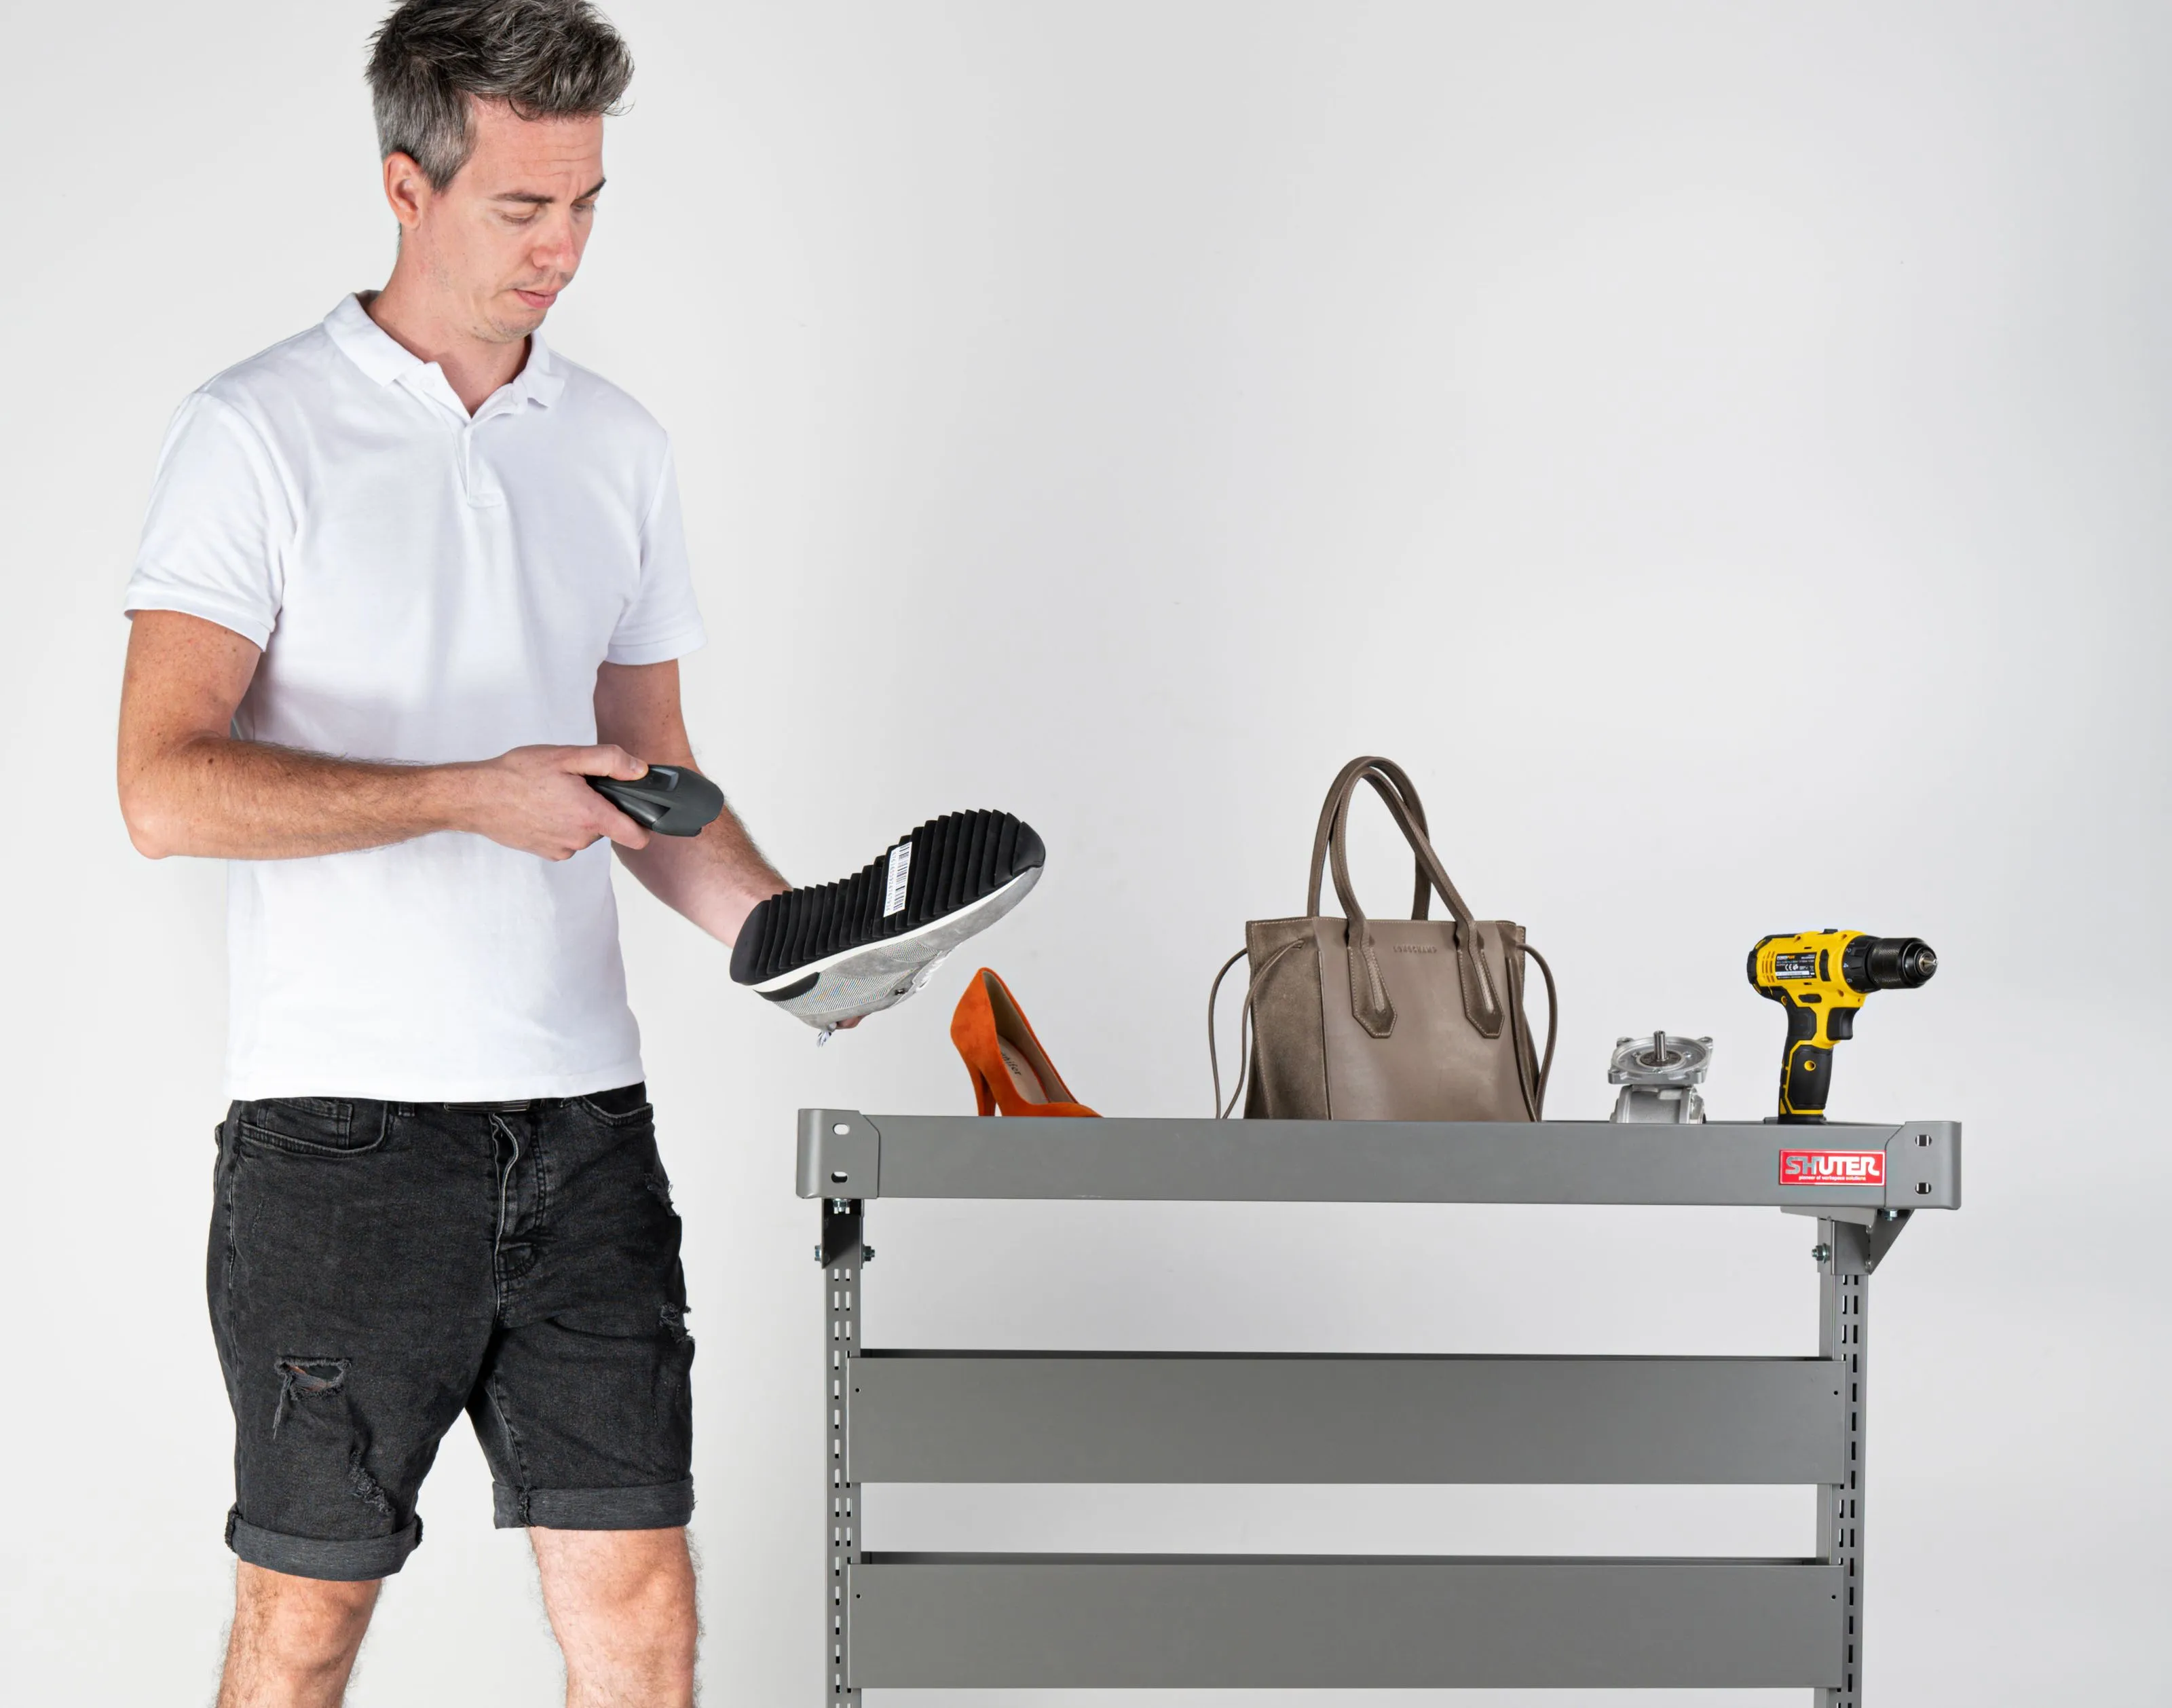
Daw hyn ychydig cyn pwyso a mesur eitemau. Y cyfan sy’n digwydd yw cludo’r eitemau i gyffiniau gweithfan robotig, ac yna sganio codau bar i gadarnhau bod yr eitem wedi’i derbyn. Bydd y system yn marcio’r eitem yn awtomatig fel un sy’n bresennol yn y stiwdio, gyda dilysu’n digwydd yn syth ar ôl sganio’r cod bar. Os nad oes codau bar ar yr eitemau, mae hefyd yn bosibl cynhyrchu ac argraffu codau bar unigryw ar gyfer gwahanol eitemau.
Yn ogystal, gall meddalwedd llif gwaith stiwdio ffotograffiaeth dan arweiniad dewin symleiddio’r broses gyfan hon hyd yn oed yn fwy i weithredwyr llinell gynhyrchu. Gellir darparu cyfarwyddiadau ar gyfer pob eitem, o’i derbyn yn y system i’w mesur, ei pharatoi, ei chipio a’i dychwelyd. Fel hyn, gall unrhyw aelod o staff, hyd yn oed gydag ychydig iawn o hyfforddiant, ail-greu llifoedd gwaith cynhyrchu yn gyflym.
4 - Pwyso a Mesur Eitemau gyda CubiScan
Mae pedwerydd cam y llif gwaith cynhyrchu safonol yn cynnwys defnyddio system mesur dimensiynau CubiScan.
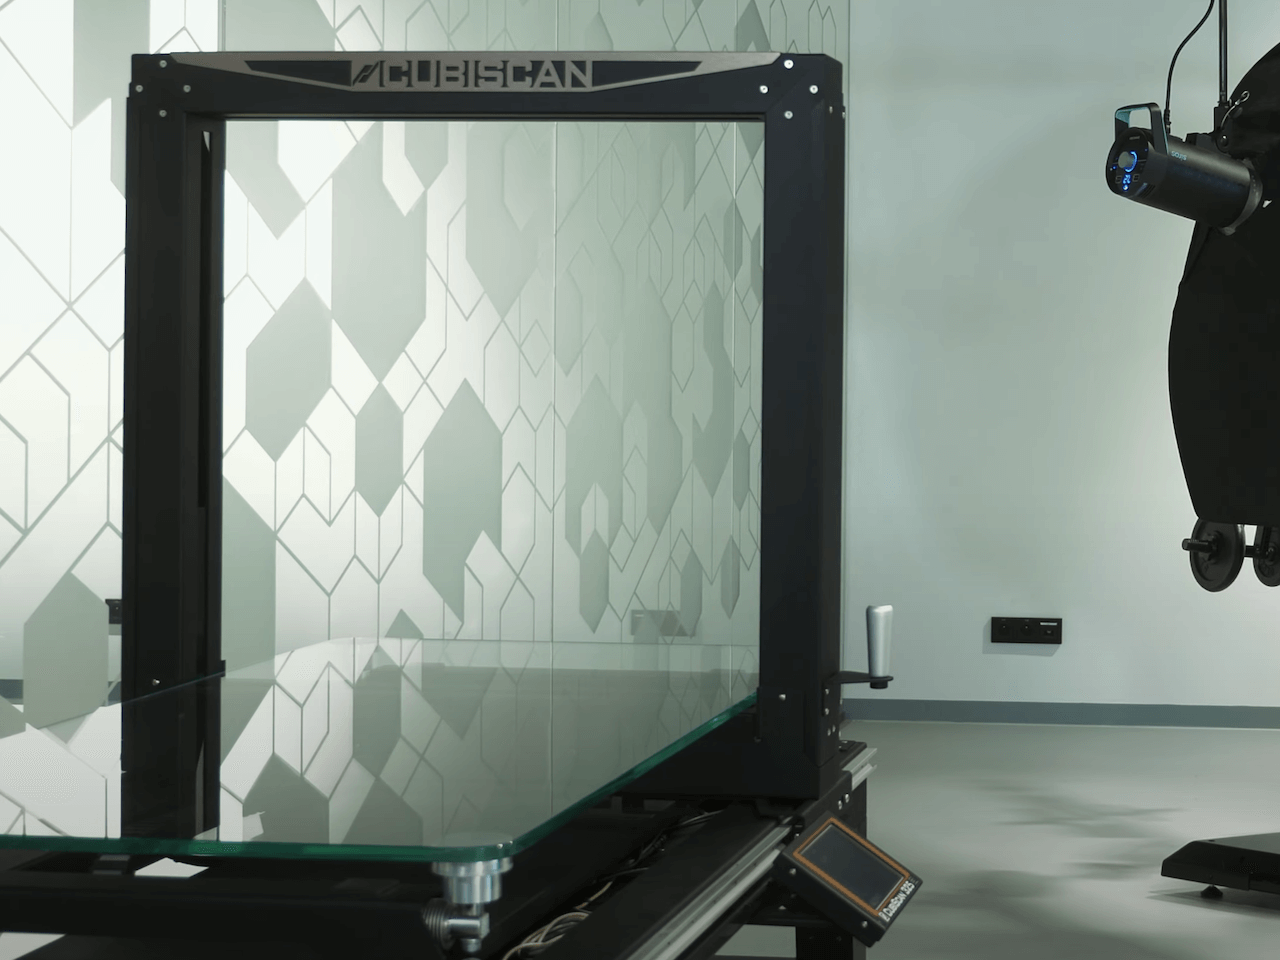
Mae CubiScan yn ddyfais ddewisol mewn stiwdio sy’n cael ei phweru gan PhotoRobot, ond mae ei defnyddio’n galluogi lefelau uwch o awtomeiddio a chynhyrchiant cyffredinol. Mae’r ddyfais yn boblogaidd iawn ar gyfer cyflwyno awtomeiddio i linellau cludo a derbyn. Mae’n pwyso ac yn mesur eitemau (mewn unedau metrig neu imperialaidd), ac yn cynhyrchu data gwerthfawr yn awtomatig ar gyfer pob eitem.
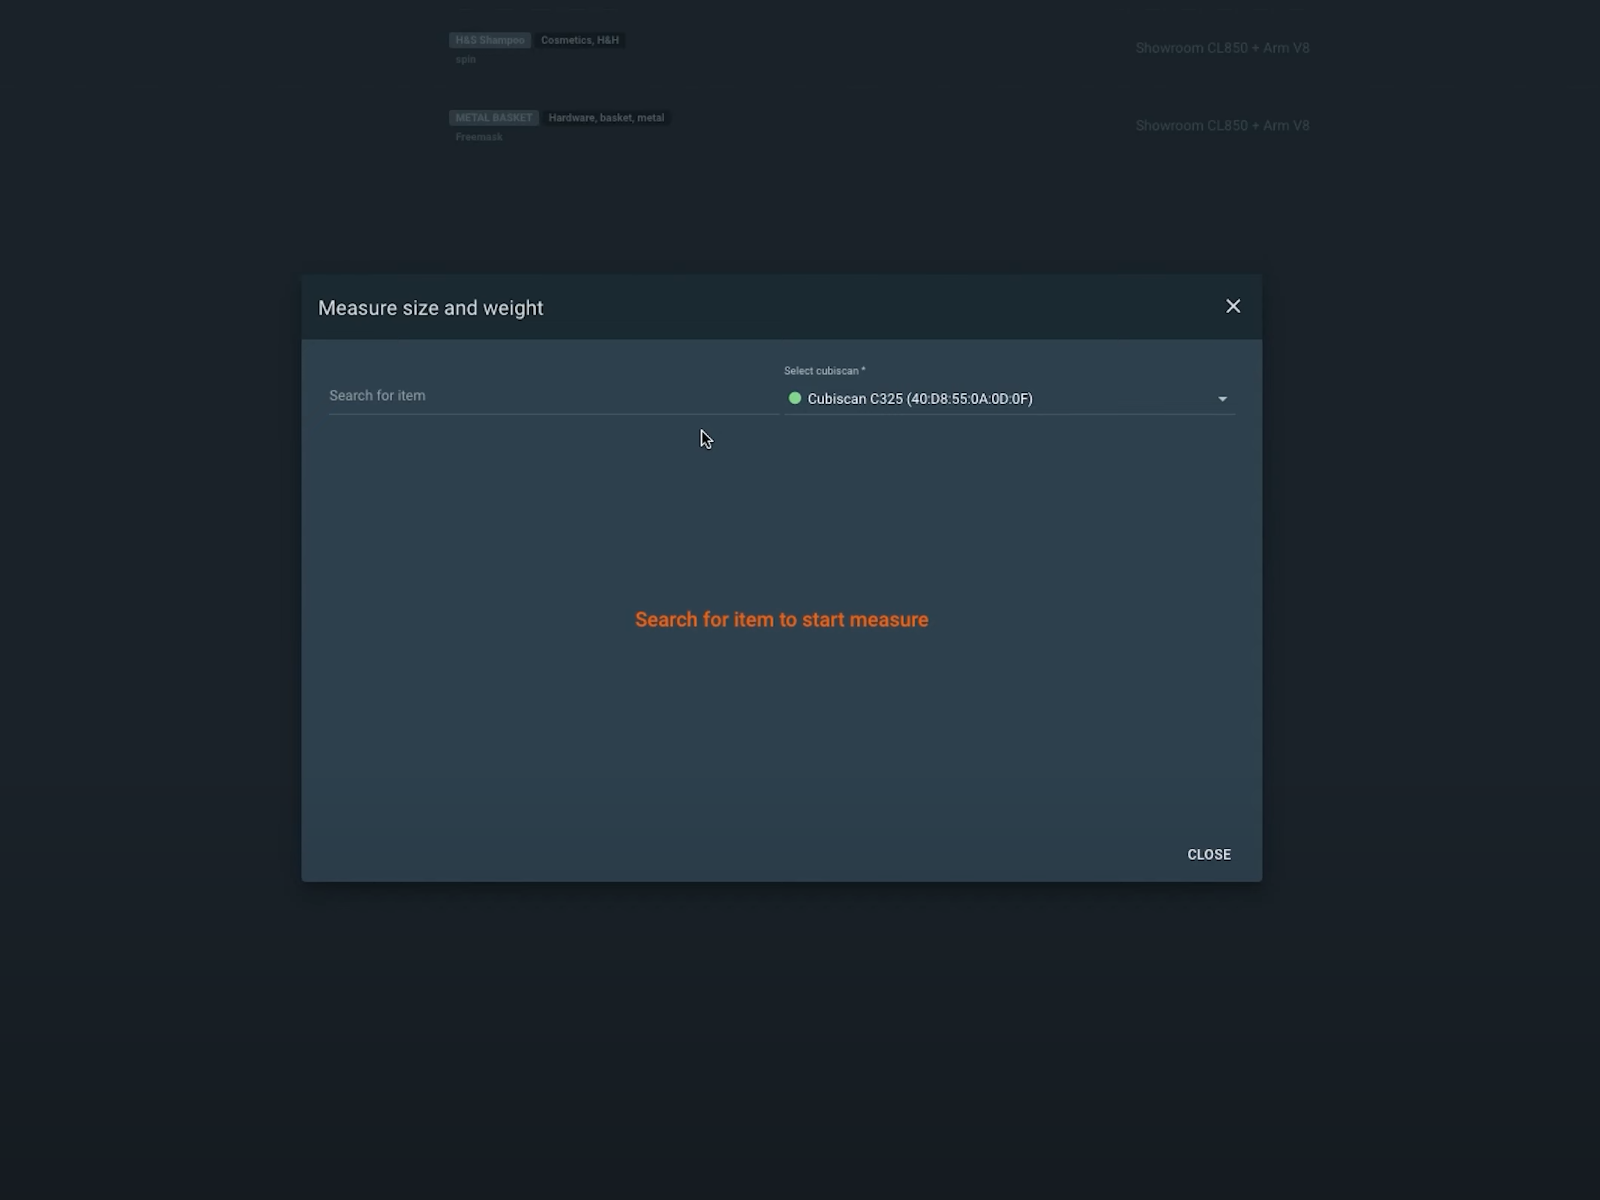
Mae hyn yn galluogi cipio eitemau’n awtomataidd yn ôl eu dimensiynau a’u mesuriadau penodol. Mae’r data hefyd yn awtomeiddio codi’r Robot Arm i ganol y gwrthrych cyn i’r cipio robotig ddechrau. Yn ogystal, mae’r holl wybodaeth ar gael ar unwaith mewn cronfa ddata ar gyfer cyhoeddi awtomataidd manylion cynnyrch ochr yn ochr â delweddau.
5 - Didoli Eitemau i Silffoedd Meddalwedd gyda Rhagosodiadau
Pan fydd derbyn, pwyso a mesur eitemau wedi’i gwblhau, y cam nesaf yw didoli eitemau i gategorïau gan ddefnyddio codau silff.
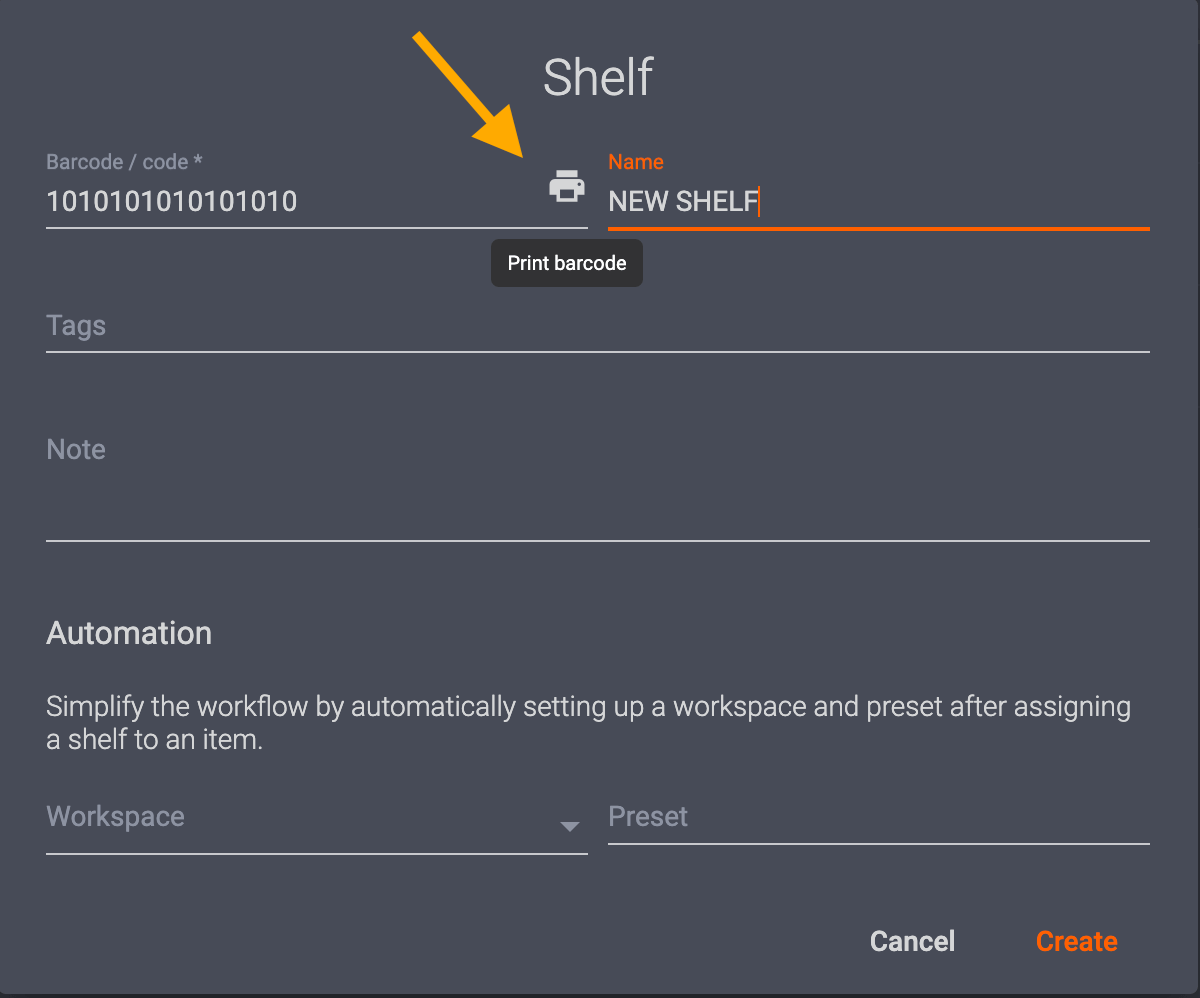
Mae codau silff yn ffordd o storio gosodiadau a rhagosodiadau sesiwn ffotograffiaeth y gellir eu ffurfweddu ar gyfer mathau tebyg o eitemau yn y system. Gall categorïau eitemau gynnwys lliw, tryloywder, maint a llawer o briodweddau ffotograffig eraill. Yna mae’n bosibl argraffu codau silff unigryw i ddidoli eitemau yn y system yn ôl eu rhagosodiadau ffotograffiaeth ac ôl-brosesu awtomataidd. Y cyfan sydd ei angen yw sganio cod bar eitem yn gyntaf, ac yna sganio’r cod silff cyfatebol i neilltuo ei gosodiadau.
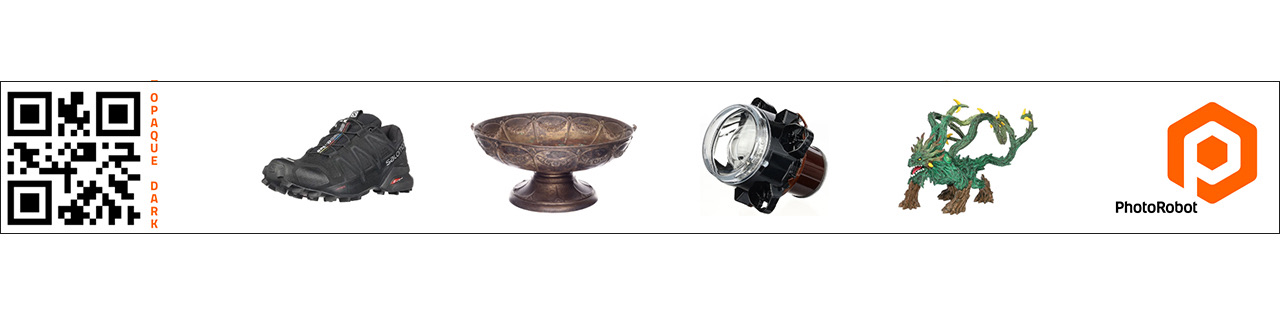
Yn y modd hwn, gall stiwdios osod codau silff ar raciau, troliau, neu unrhyw le cyfagos lle maent yn paratoi eitemau ar gyfer ffotograffiaeth. Po agosaf at y weithfan robotig, y cyflymaf y daw’r llinell gynhyrchu. Yn aml bydd gan stiwdios godau silff i ddidoli eitemau yn ôl canllawiau arddull, rhagosodiadau amrywiol, llwyfannu gwrthrychau, troshaen delwedd a mwy. Mae pob cod silff yn gwbl addasadwy, felly mae’n dibynnu ar y mathau o gynhyrchion i’w ffotograffio yn unig.
6 - Adnabod yr Eitem ar gyfer Cipio Robotig
Ar ôl didoli cynhyrchion, y cyfan sydd ei angen i adnabod eitem sy’n barod i’w ffotograffio yw sganio ei chod bar.
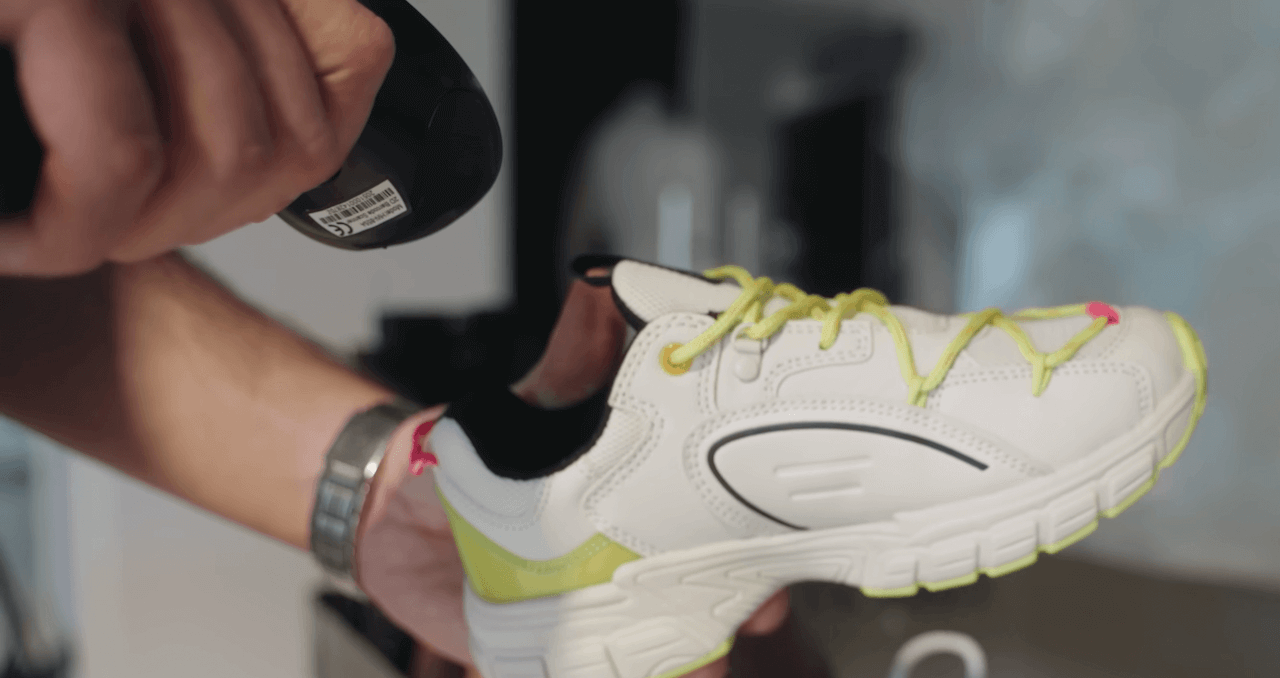
Bydd hyn yn rhoi’r cyfarwyddiadau’n awtomatig i’r system ar gyfer cipio ac ôl-brosesu’r eitem yn robotig. Gall hyn gynnwys unrhyw ragosodiadau o fewn cod silff yr eitem, megis ar gyfer gosodiadau’r camera a’r goleuadau, yn ogystal â pha allbynnau i’w cipio. Er enghraifft, gall rhagosodiadau gynnwys cyfarwyddiadau i’r system echdynnu delweddau 2D penodol ochr yn ochr â chylchdro 360.
Gall hefyd gynnwys camau ar gyfer cipio nifer o uchderau o amgylch y gwrthrych yn robotig ar gyfer cylchdro 3D neu ffotograffiaeth model 3D. Gyda’r cyfarwyddiadau hyn, y cyfan sydd ei angen yw gosod yr eitem ar y llwyfan cylchdroi. Wedi hynny, bydd awtomeiddio’n rheoli’r sesiwn ffotograffiaeth gyfan a’r ôl-gynhyrchu.
7 - Llwyfannu’r Gwrthrych ar y Llwyfan Cylchdroi 360
Nesaf, mae llwyfannu gwrthrychau ar gyfer ffotograffiaeth ac alinio’r llwyfan cylchdroi â’r Robot Arm yn syml gan ddefnyddio lleoli gwrthrychau dan arweiniad laser.
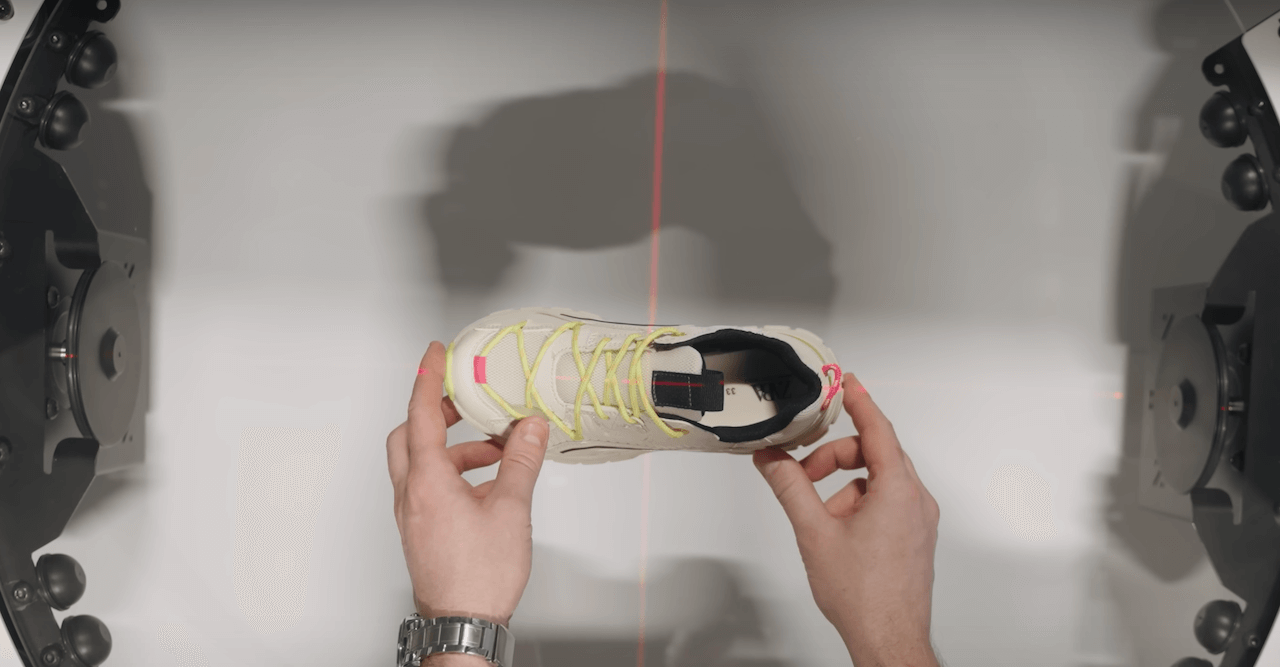
Mae gan lwyfannau cylchdroi 360 a Robot Arms PhotoRobot systemau lleoli laser ar gyfer alinio peiriannau a gwrthrychau yn gyflym. Mae’r rhain yn helpu i symleiddio’r broses o lwyfannu gwrthrychau, ac yn sicrhau bod y fraich robotig a’r llwyfan cylchdroi 360 wedi’u halinio’n berffaith. Mae’r laserau’n darparu croes-laser i osod eitemau yn gyflym yng nghanol plât y llwyfan cylchdroi ar gyfer ffotograffiaeth. Hefyd, cyn gynted ag y bydd y dilyniant ffotograffiaeth yn dechrau, bydd y laserau’n diffodd yn awtomatig.
Mae'r systemau lleoli gwrthrychau hyn yn arbennig o fuddiol ar gyfer awtomeiddio ffotograffiaeth cynnyrch 360. Mae cywirdeb yn hanfodol i sicrhau bod yr awtomeiddio'n gweithio, ac i gyfyngu ar yr angen am ôl-brosesu wedyn neu ei ddileu'n llwyr.
8 - Awtomeiddio'r Broses o Ddal y Gwrthrych
I ddechrau'r broses dal, y cyfan sydd ei angen yw sganio cod bar, clic sengl, neu wasgiad ar y bylchwr.
Fel arfer, mae cod bar cychwyn ar y gweithfan robotig i ddechrau'r dilyniant dal robotig yn syth ar ôl gosod y cynnyrch. Fel arall, bydd y gweithredwr yn cychwyn y broses dal ar gyfrifiadur y gweithfan. Wedyn, bydd cychwyn y dilyniant yn diffodd y system lleoli laser ac yn sbarduno addasiad fertigol awtomatig y camera. Bydd lefel lorweddol y camera yn cyd-fynd ag union ganol uchder y gwrthrych. Mae hyn hefyd yn gwbl awtomatig, ac yn dilyn mesuriadau blaenorol CubiScan o ddimensiynau'r gwrthrych.
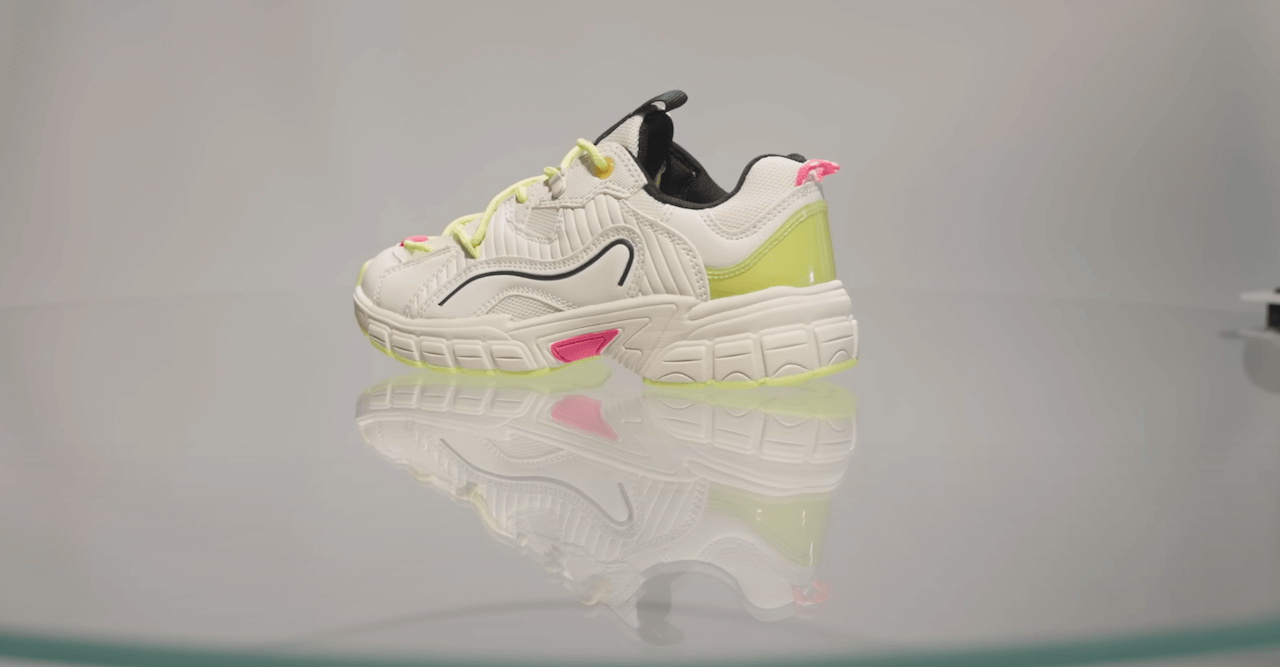
Ar ôl addasu'r camera, mae goleuadau'r stiwdio, y prosesau robotig a'r gosodiadau dal yn cael eu sbarduno'n awtomatig. Maent yn dilyn y gorchmynion rhagosodedig yn y system. Ymhlith gweithrediadau eraill, mae'r rhagosodiadau'n cyfarwyddo'r bwrdd tro i ddechrau cylchdroi ac yn sbarduno'r dal o bell mewn cydamseriad â fflachiadau stroboscopig pwerus. Mae pob gosodiad camera'n gweithredu yn unol â'r rhagosodiadau, ac mae'r goleuadau strob hefyd yn gallu atal niwlo symudiad. Mae atal niwlo symudiad yn galluogi dal troeon 360 yn gyflym, heb orfod atal cylchdroi'r bwrdd tro.
Yn y cyfamser, gall y fraich robot symud ar hyd echelin fertigol i awtomeiddio'r gwaith o ddal sawl rhes o uchder. Mae hyn yn cynhyrchu troeon 3D aml-res, ac yn caniatáu cynhyrchu modelau 3D o wrthrychau yn gyflym. Wrth recordio fideo cynnyrch 360, mae hefyd yn bosibl awtomeiddio symudiad y camera drwy linellau amser y gellir eu rhaglennu ymlaen llaw. Mae'r llinellau amser yn cyfuno cylchdroi'r gwrthrych â siglo'r camera i greu, er enghraifft, effaith camera hedfan, gyda dilyniannau cyflym neu araf.
9 - Prosesu yn y Cwmwl Heb Orfod Gofyn
Ar ôl dilyniant dal, mae'r laserau'n troi ymlaen eto, ac mae ôl-brosesu yn y cwmwl yn dechrau yn y cefndir heb orfod gofyn.
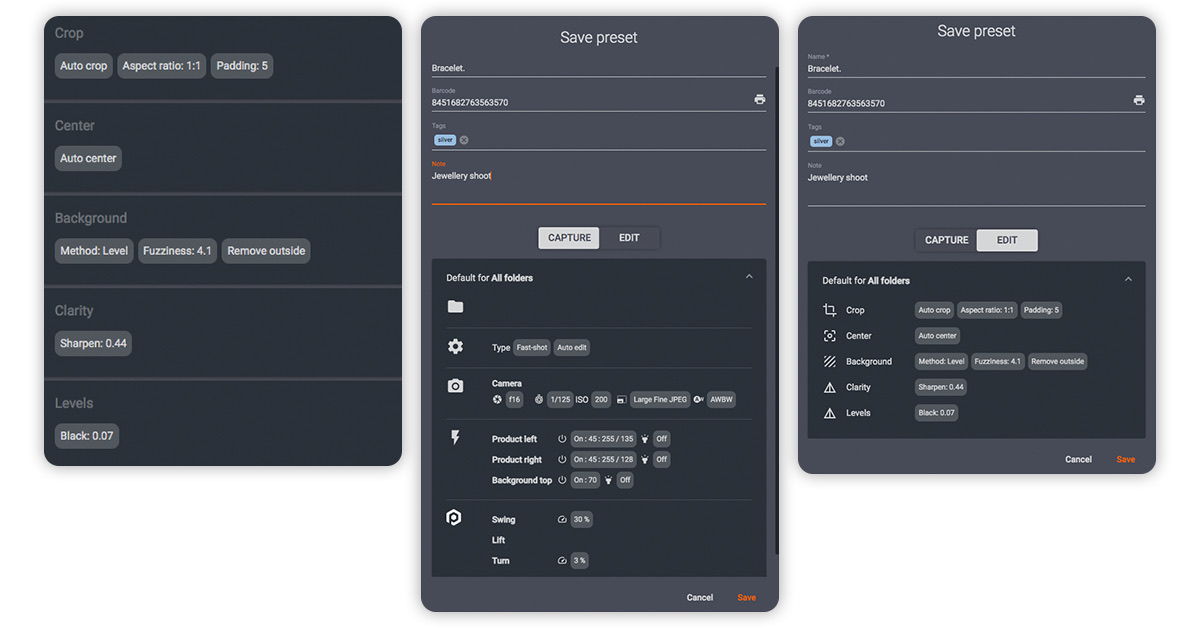
Mae ôl-brosesu yn y cwmwl yn rhyddhau'r cyfrifiadur lleol i ganiatáu cychwyn proses dal newydd ar unwaith. Mae copi wrth gefn o'r delweddau gwreiddiol yn awtomatig, tra bod dileu cefndir ac optimeiddio delweddau yn rhedeg yn unol â'r rhagosodiadau. Mae'r rhagosodiadau'n cyfarwyddo'r feddalwedd i storio ffeiliau naill ai'n lleol mewn ffolder a rennir, neu eu llwytho i'r cwmwl yn awtomatig. Gall rhagosodiadau hefyd gyhoeddi ffeiliau yn syth ar ôl dal delweddau i PhotoRobot Cloud, neu drwy API i borthiannau allforio e-fasnach.
Fel hyn, nid oes angen fawr ddim ymyrraeth ddynol, os o gwbl. Gall llif gwaith y cynnyrch nesaf ddechrau cyn gynted ag y bydd un dilyniant dal wedi'i gwblhau. Gall gweithredwyr osod y gwrthrych nesaf ar y bwrdd tro, neu dynnu lluniau llaw a manwl nesaf os oes angen.
10 - Dechrau Llif Gwaith y Cynnyrch Nesaf
Tra bo'r ôl-gynhyrchu'n digwydd yn y cefndir, gall gweithredwyr ddechrau llif gwaith y cynnyrch nesaf ar unwaith.
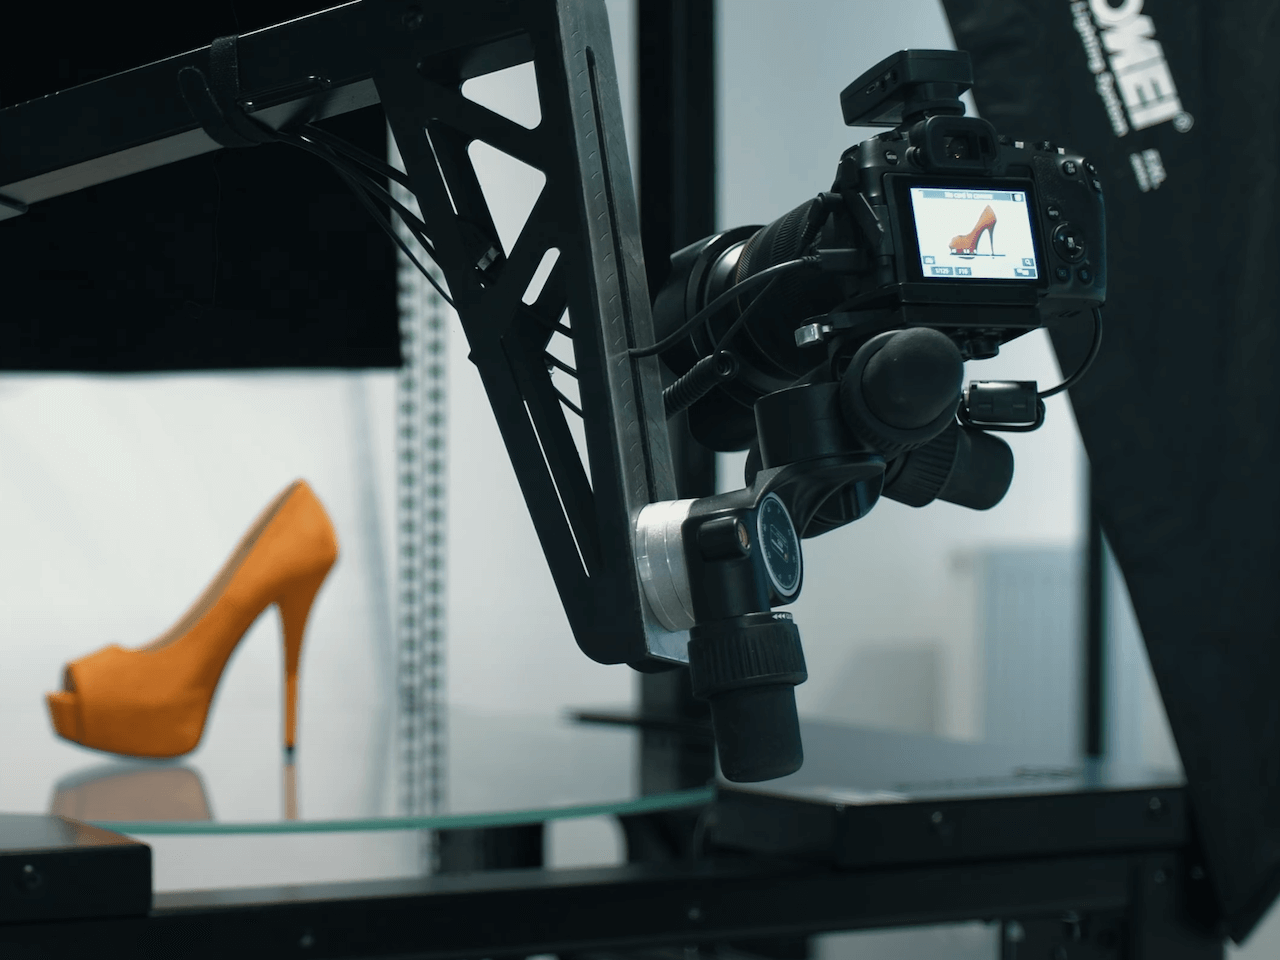
Mae'r laserau ar y bwrdd tro ac ar y fraich robot yn troi ymlaen eto'n awtomatig, felly mae gosod gwrthrychau yn broses gyflym ac ailadroddadwy. Ar yr un pryd, i ail-greu'r llif gwaith, y cyfan sydd ei angen yw sganio codau silff, SKUs cynnyrch a'r cod bar cychwyn yn gyflym. Mae'r dal robotig unwaith eto'n awtomatig yn ôl mesuriadau CubiScan o'r gwrthrych a nodwyd, a'r rhagosodiadau dal ac ôl-brosesu.
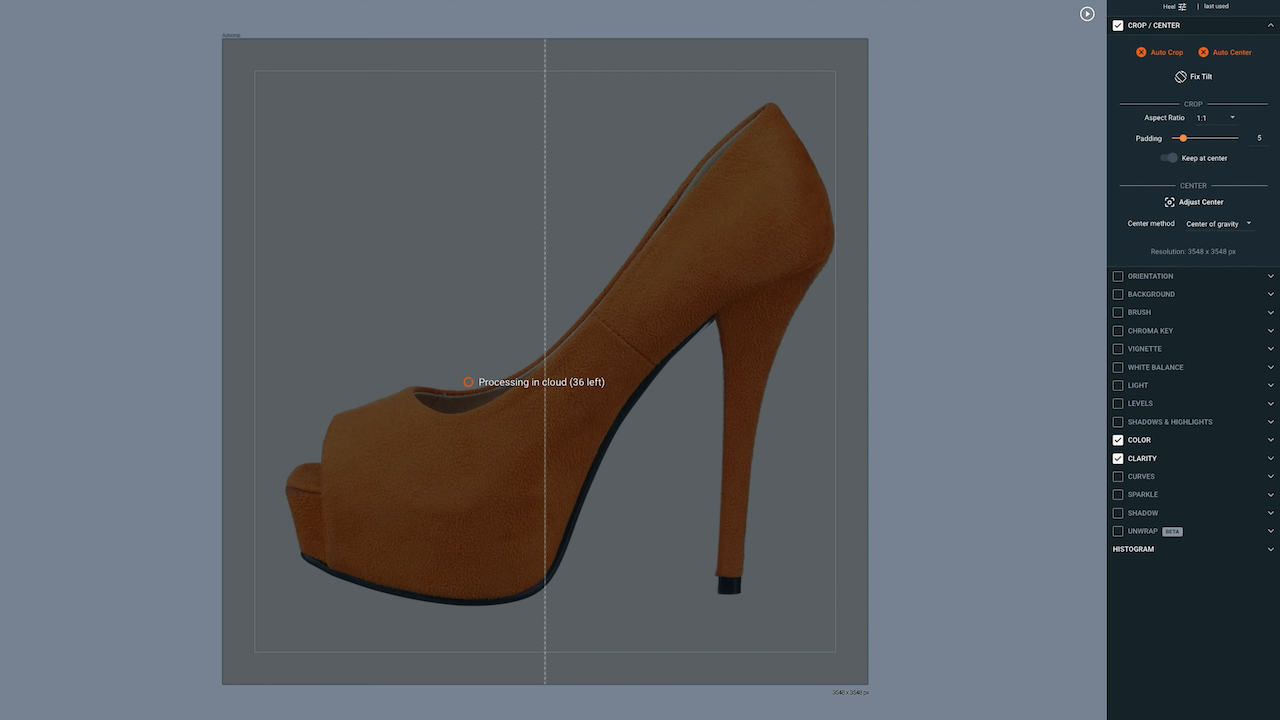
Drwy gydol yr amser hwn, mae delweddau'r cynnyrch cyntaf yn cael eu hôl-brosesu, ac yn aml yn barod i'w cyhoeddi ar y we o fewn munud ar ôl eu dal. Mae hyn yn cynnwys sawl allbwn ochr yn ochr: troeon 360, delweddau llonydd 2D, troeon 3D, modelau 3D a fideo cynnyrch 360. Mae enwi ffeiliau'n awtomatig, a nifer o ragosodiadau rheoli asedau digidol ar gyfer darparu llyfn hefyd.
Mewn rhai achosion, gall llinellau cynhyrchu hefyd dynnu lluniau cynnyrch ag iPhone os defnyddir PhotoRobot Touch yn y llif gwaith. Mae'r lluniau hyn a lluniau llaw eraill yn cael eu mewnforio'n uniongyrchol i'r system i'w hôl-brosesu a'u cyhoeddi'n awtomatig ochr yn ochr ag asedau eraill.
11 - Dal Dros 500 o Eitemau Ym Mhob Shifft
Pan fydd pob gweithfan yn cynnig amser cynhyrchu o tua 1 munud y cynnyrch, mae hynny'n agos at 500 o eitemau fesul shifft 8 awr.
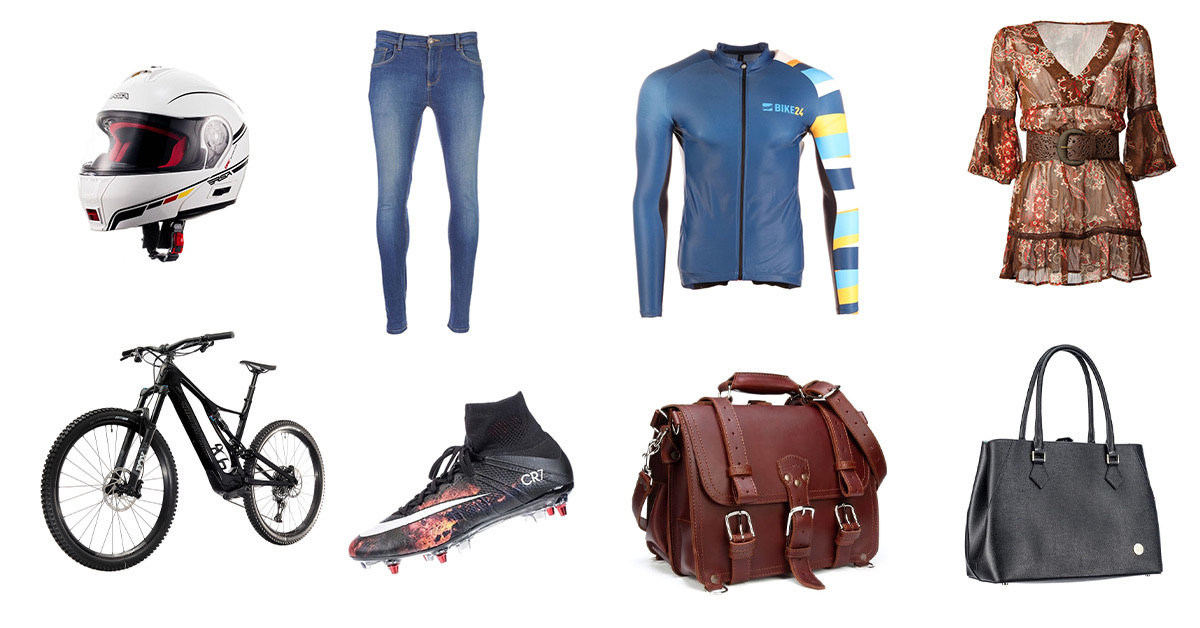
Mae hynny’n cynnwys setiau llawn o ddeunyddiau allbwn wedi’u hôl-brosesu’n awtomatig: orielau delweddau cynnyrch, ffotograffiaeth packshot, a delweddau 360. Mae’n bosibl cynhyrchu miloedd o asedau mewn un shifft, hyd yn oed mewn amgylcheddau warws naturiol heb unrhyw reolaeth hinsawdd. Dychmygwch nawr neuadd gynhyrchu fawr gyda 60+ o weithfannau robotig. Gall y rhain ffitio i mewn i ofod o tua 25,000 metr sgwâr. Mae hefyd yn bosibl cysylltu’r holl systemau hyn, gyda rheolaeth o un rhyngwyneb meddalwedd.
Yna, os yw un gweithfan yn ffotograffio 500 o eitemau fesul shifft 8 awr, mae hynny’n cyfateb i gyfanswm bras o 30,000 o eitemau fesul shifft gan ddefnyddio 60+ o beiriannau. Ar gyfer dwy shifft 8 awr, mae hynny’n golygu dros 60,000 o eitemau wedi’u ffotograffio bob dydd. Mae’r deunyddiau allbwn yn aml yn barod ar gyfer y we, felly gellir cyhoeddi’r rhan fwyaf o’r delweddau ar unwaith. Does dim dwywaith na fydd cynhyrchu bob amser yn mynd 100% yn ôl y cynllun, ond mae gan gleientiaid PhotoRobot brofiad uniongyrchol o gyflawni allbwn ar y cyfrolau hyn. Dychmygwch ffotograffio 40,000 o eitemau ffasiwn bob dydd. Dyna allu’r stiwdio sy’n cael ei phweru gan PhotoRobot.
12 - Dychwelyd Eitemau gyda Dewiniaid Meddalwedd
Ar ddiwedd y shifft, mae dewiniaid meddalwedd yn arwain gweithredwyr y llinell gynhyrchu drwy’r broses o ddychwelyd cynhyrchion ar y rhestr ffotograffio, gam wrth gam.
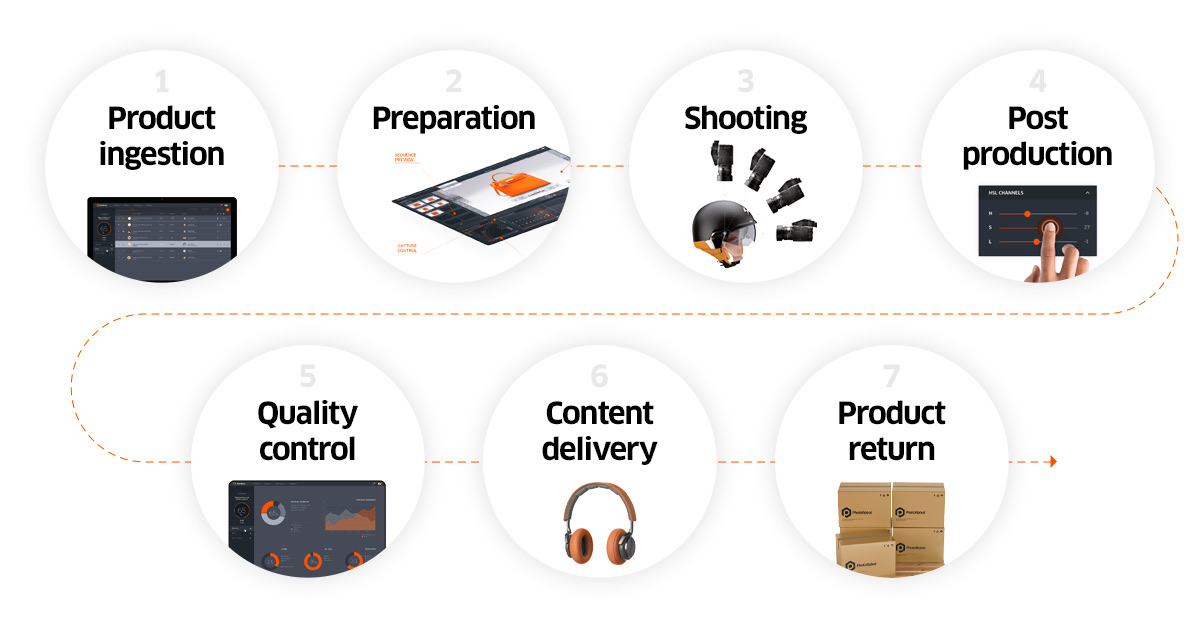
Mae’r broses mor llyfn â’r broses o dderbyn cynnyrch, gan ddefnyddio darllenwyr codau bar i gadarnhau bod pob cynnyrch wedi’i ddychwelyd. Mae sganio’r eitem allan yn cadarnhau’n awtomatig yn y system ei bod wedi’i dychwelyd, ac yn cynhyrchu nodyn dosbarthu i’r cwsmer hefyd. Mae hyn yn sicrhau bod 100% o’r eitemau’n gadael y stiwdio gyda 100% o’r lluniau ar gyfer pob eitem.
Meddalwedd Llif Gwaith Ffotograffiaeth Glyfar ar gyfer Unrhyw Fusnes
Mae PhotoRobot _Controls App yn rhoi mynediad uniongyrchol i gwsmeriaid at yr arloesedd diweddaraf yn syth ar ôl cynhyrchu. Manteisiwch ar y nodweddion a’r atgyweiriadau diweddaraf drwy ddatblygu parhaus, gyda phob diweddariad yn cefnogi ecosystem gyfan PhotoRobot. Mae profiad unigryw pob cwsmer unigol yn helpu i ddatblygu’r feddalwedd yn llwyfan sy’n diwallu anghenion pawb. Ac mae hyn i gyd yn cadw’r hyblygrwydd i gefnogi ceisiadau unigryw ar gyfer ffotograffiaeth unrhyw fusnes.
Hoffech chi weld y stiwdio sy’n cael ei phweru gan PhotoRobot yn fyw ac wyneb yn wyneb? Dysgwch fwy am PhotoRobot, gan gynnwys sut i drefnu demo pwrpasol yn seiliedig ar lif gwaith eich busnes, yn ein PhotoRobot Onboarding Videos.