Iepazīstiet standarta PhotoRobot Controls App darbplūsmu
Veiciet virtuālu ekskursiju pa standarta ražošanas darbplūsmu, studijā izmantojot PhotoRobot aparatūru un _Controls programmatūru.
PhotoRobot _Controls App darbplūsmas apskats
Kā izskatās standarta studijas darbplūsma, izmantojot PhotoRobot automatizētās fotografēšanas sistēmas un Controls App? Lai to saprastu, sāciet ar PhotoRobot balstītas studijas pamatkonfigurāciju.
- Standarta darbplūsmā tiek integrēta svītrkodu lasītāju tehnoloģija, lai skenētu preces un iestatījumu kodus.
- Lai nosvērtu un izmērītu preces un automātiski izveidotu metadatus, tiek izmantota CubiScan gabarītu mērīšanas sistēma.
- Plauktu kodi ļauj sašķirot preces kategorijās pēc uzņemšanas un pēcapstrādes iestatījumiem.
- PhotoRobot robotizē attēlu uzņemšanu (vai video ierakstīšanu) pēc iestatījumiem ar vienu komandu.
- Automātiskā pēcapstrāde notiek Cloud vidē fonā, tāpēc komandas var uzreiz sākt fotografēt nākamās preces.
- Pēc izvēles ir pieejams atbalsts rokas un detaļuzņēmumu uzņemšanai ar iPhone, kamēr citas darbstacijas darbojas vienlaikus.
- Publicēšana globālā CDN vai ar API integrāciju notiek automātiski, bez jebkādiem ražošanas pārtraukumiem.
Tas ir iespējams, pateicoties robotu, kameru, apgaismojuma, datoru, iPhone ierīču, pēcapstrādes, attēlu piegādes un API savienojamības programmatūras integrācijai. Iepazīstiet katru darbplūsmas posmu zemāk. Piedāvājam vienkāršu, bet pilnīgu PhotoRobot studijas standarta ražošanas apskatu.
1 – Darbvietas izvēle programmatūrā
Pats pirmais standarta PhotoRobot darbplūsmas posms ir programmatūras darbvietas izvēle Controls App.
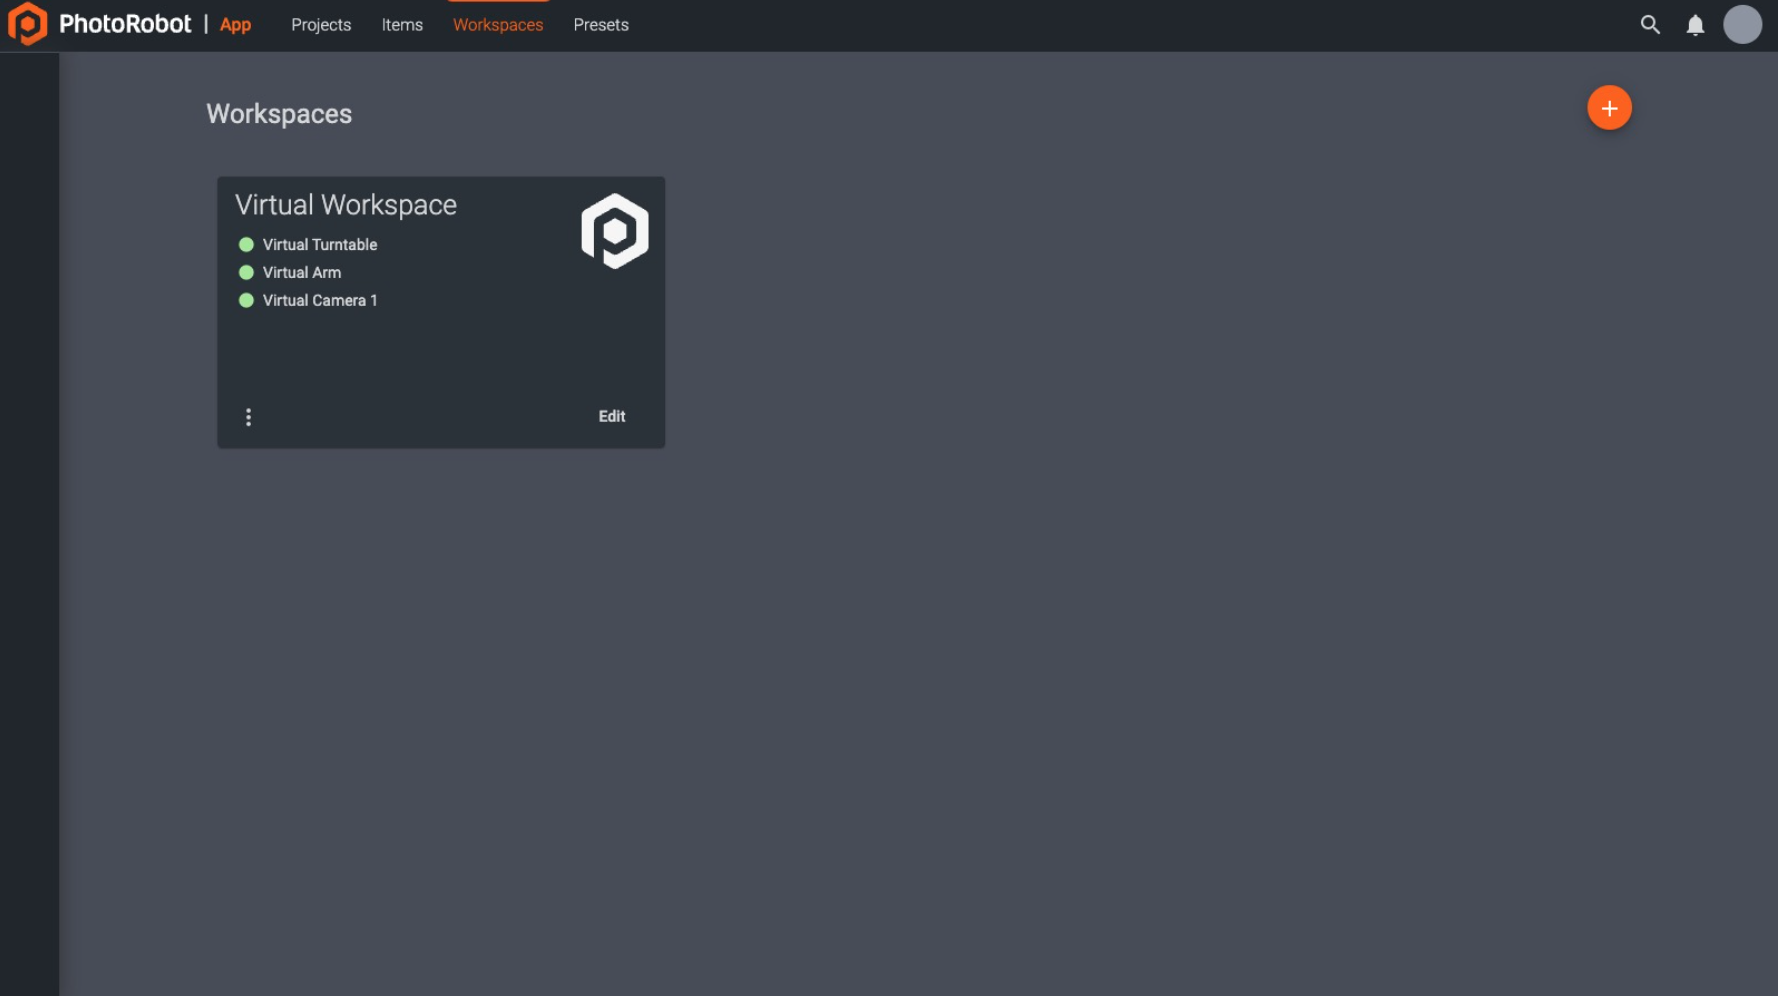
Programmatūrā PhotoRobot darbvietas (Workspaces) ir pielāgojami aparatūras saraksti konkrētām fotosesijām. Cita starpā darbvieta norāda programmatūrai, kura sistēma darbosies. Darbvietas iestatīšana savieno programmatūru ar sistēmu, kas var būt viens vai vairāki PhotoRobot moduļi. Tas ietver kameru, studijas apgaismojuma un citu foto piederumu pieslēgšanu.
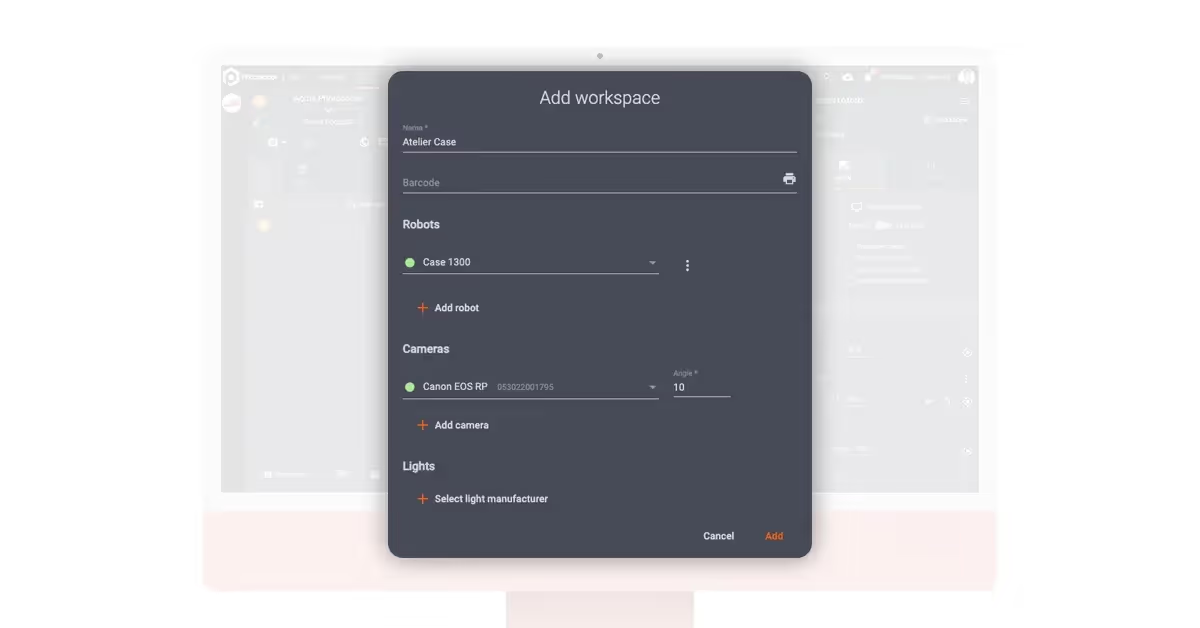
Darbvieta ļauj pilnībā konfigurēt robotus, lāzera iestatījumus, apgaismojuma iestatījumus un uzņemšanas iestatījumus. Taču, ja izmantojat moduli ar Robotic Arm vai vairāku kameru statīvu, uzņemšanas iestatījumi visiem leņķiem ir pilnībā automātiski. Visas PhotoRobot ierīces tiek pieslēgtas tam pašam LAN tīklam kā darbstacijas dators, bet kamera ar datoru savienojas, izmantojot USB. Pēc tam ierīces sazinās un tiek aktivizētas, izmantojot programmatūras darbvietu.
2 – Uzņemšanas saraksta importēšana
Pēc darbvietas konfigurēšanas otrais tipiskas PhotoRobot darbplūsmas posms ir uzņemšanas saraksta importēšana.
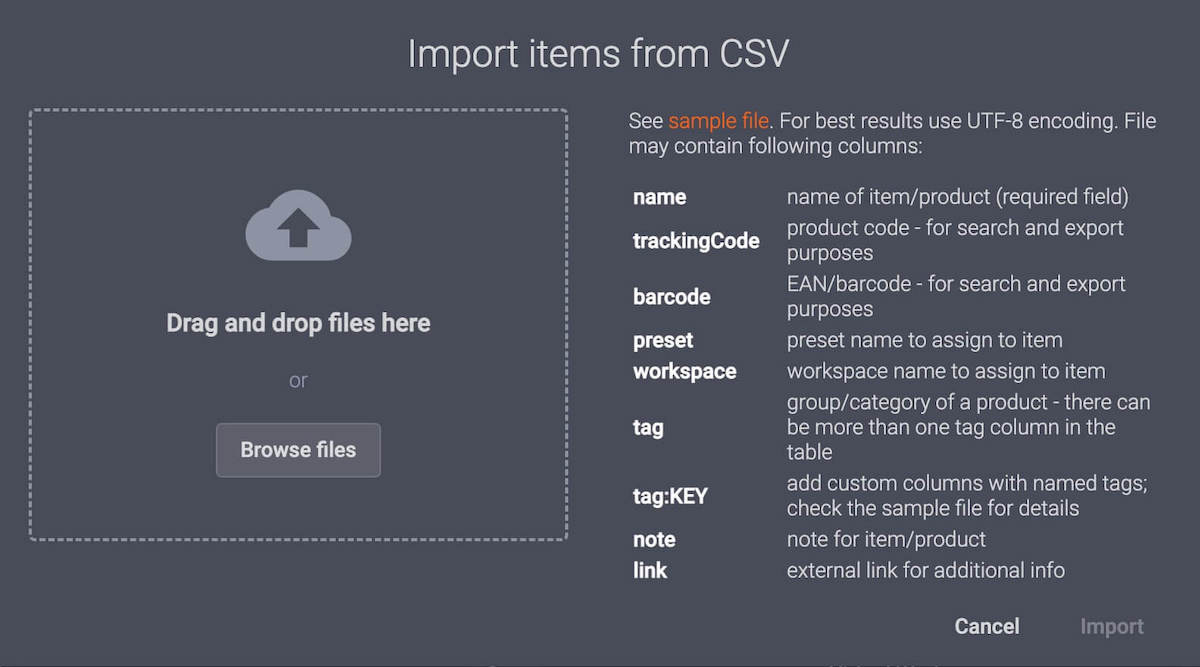
Bieži to dara, importējot CSV failu. CSV imports ļauj PhotoRobot operatoriem izveidot preci ar tās konfigurācijām programmā Excel un importēt to sistēmā. Tomēr ir iespējams arī vienkārši skenēt svītrkodus, lai pārbaudītu krājumus, identificētu preces un automātiski tās pieņemtu. Kombinācijā ar CubiScan gabarītu mērīšanas sistēmām komandas var automātiski reģistrēt preču svaru un izmērus un automatizēt fotografēšanas secības. Turklāt līdzās produktu attēliem tiek ģenerēti vērtīgi dati.
Tas ir arī viens no daudzajiem veidiem, kā PhotoRobot vienkāršo un paātrina foto studijas ikdienas darbu. Mazāk jāstrādā ar darbstacijas datoru, un kopumā procesi norit ātrāk, jo studijā ir mazāk jākustas. Savukārt uzņemšanas saraksti sistēmā ir pilnībā pielāgojami ar konfigurējamiem mainīgajiem. Operatori jebkurai precei var piešķirt nosaukumus, izsekošanas kodus, svītrkodus, iestatījumus, darbvietas, birkas, plauktu kodus, piezīmes un saites.
3 – Preču saņemšanas apstiprināšana
Pēc uzņemšanas saraksta importēšanas nākamais posms ir preču saņemšanas apstiprināšana studijā.
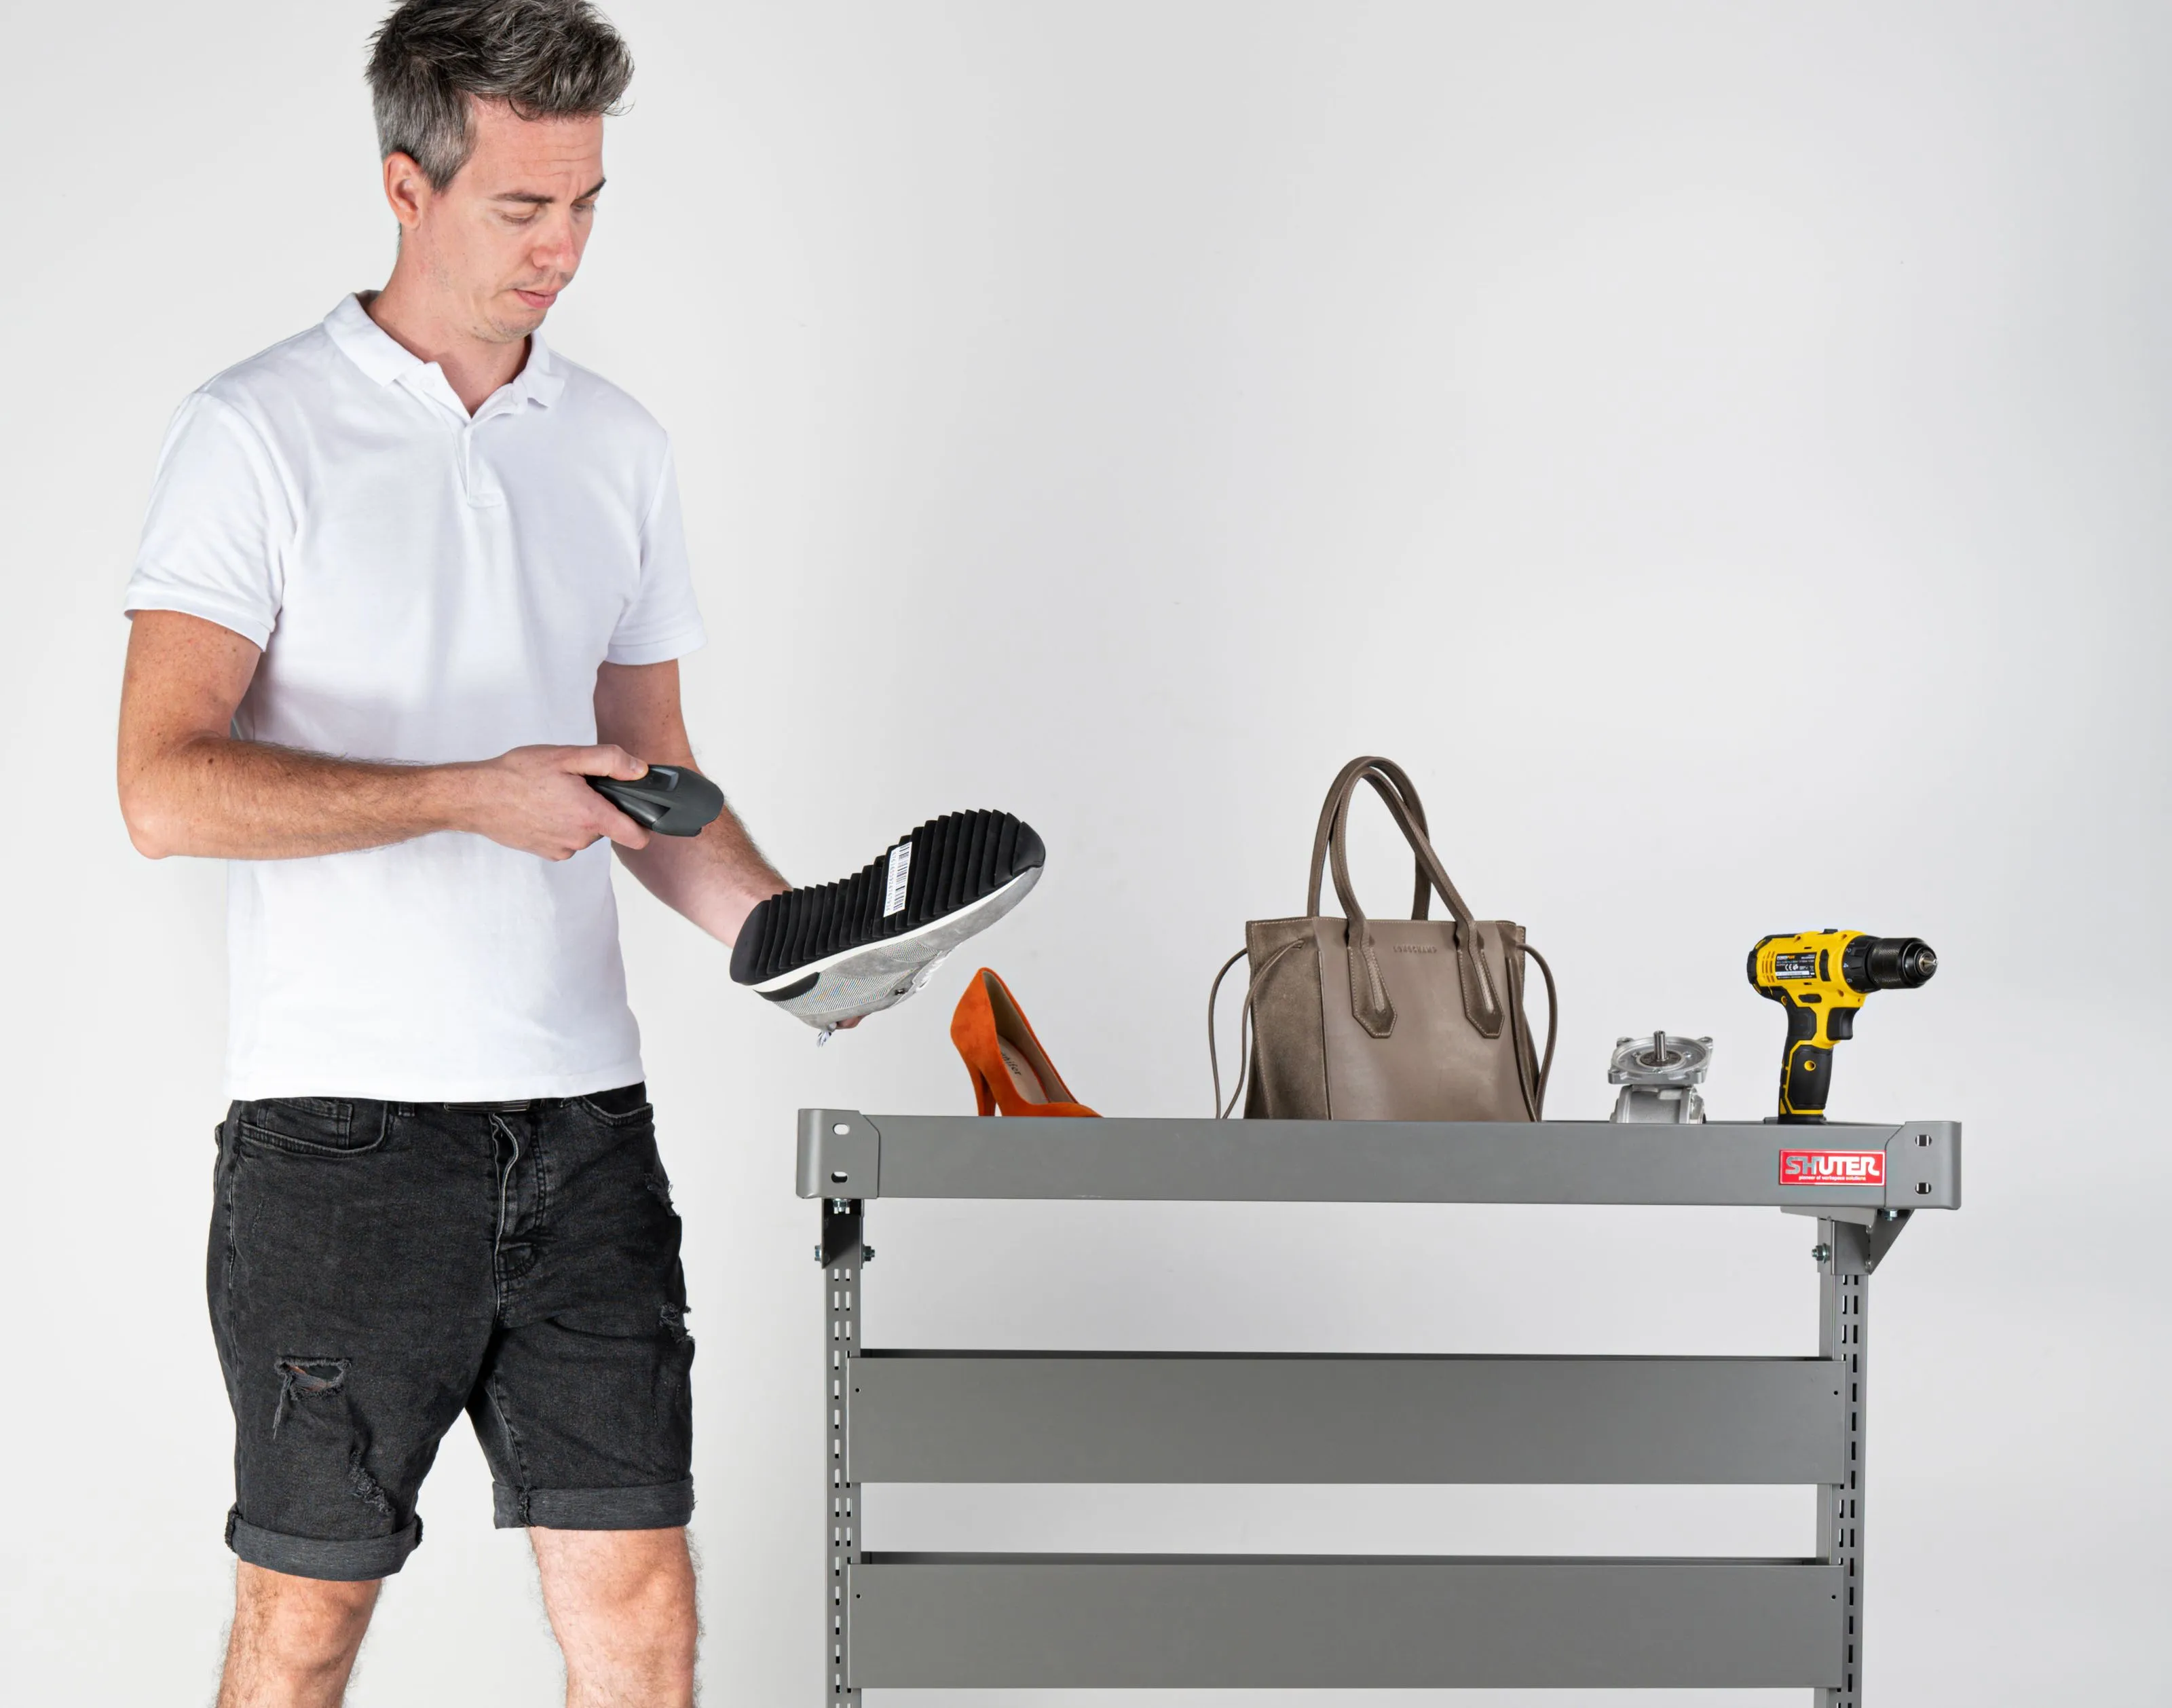
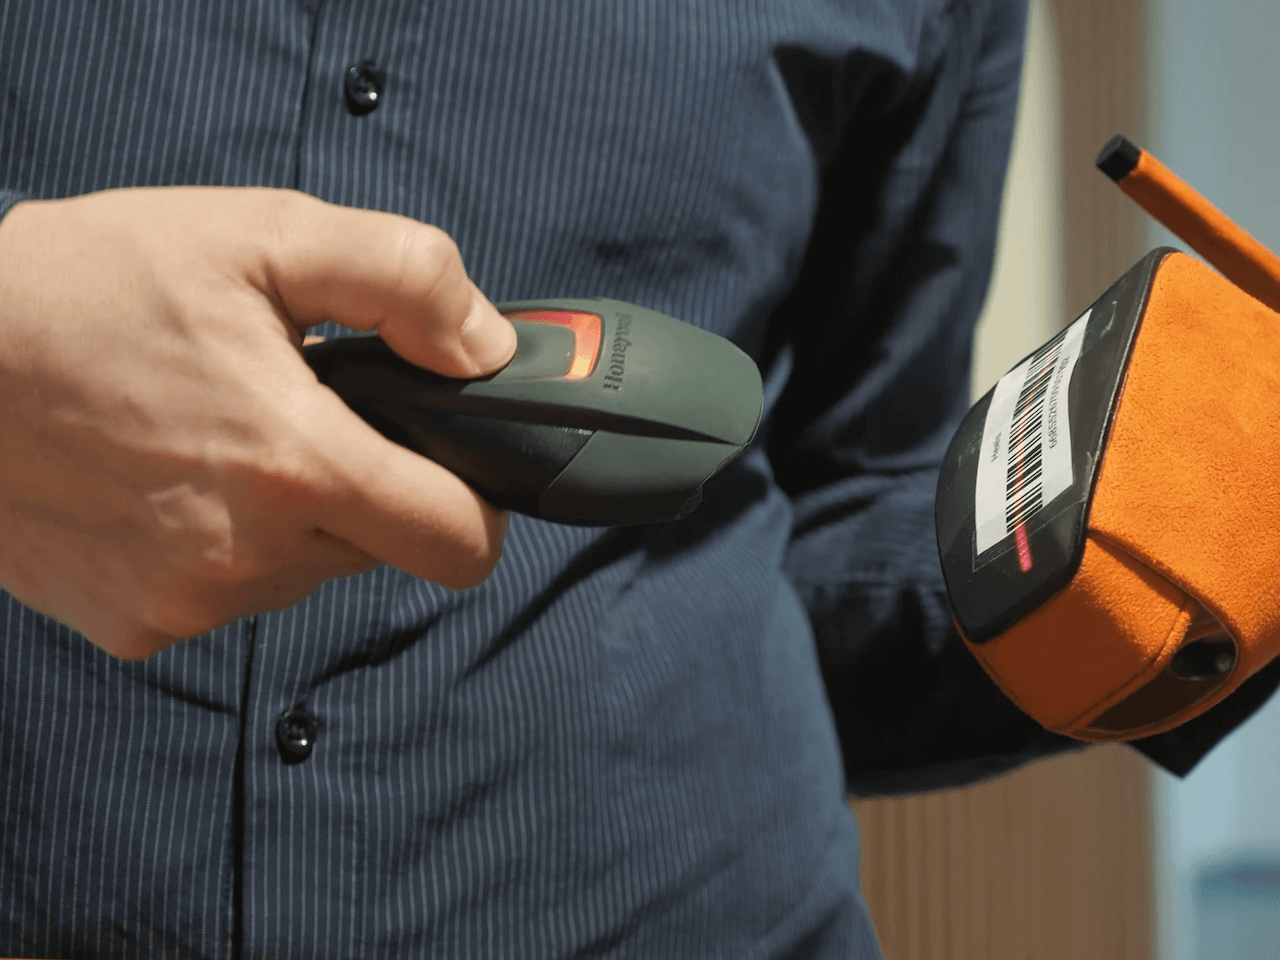
Tas notiek tieši pirms preču svēršanas un mērīšanas. Process ietver tikai preču nogādāšanu līdz robotizētajai darbstacijai un svītrkodu skenēšanu, lai apstiprinātu preču saņemšanu. Sistēma automātiski atzīmē preci kā esošu studijā, un validācija notiek uzreiz pēc svītrkoda noskenēšanas. Ja precēm nav svītrkodu, var arī izveidot un izdrukāt unikālus svītrkodus dažādām precēm.
Turklāt vedņa vadīta fotostudijas darbplūsmas programmatūra var vēl vairāk vienkāršot visu šo procesu ražošanas līnijas operatoriem. Katrai precei var būt norādījumi – no saņemšanas sistēmā līdz mērīšanai, sagatavošanai, uzņemšanai un preces atgriešanai. Tādējādi jebkurš darbinieks, pat ar minimālu apmācību, var ātri atkārtot ražošanas darbplūsmas.
4. Preču svēršana un mērīšana ar CubiScan
Standarta ražošanas darbplūsmas ceturtajā posmā tiek izmantota CubiScan gabarītu mērīšanas sistēma.
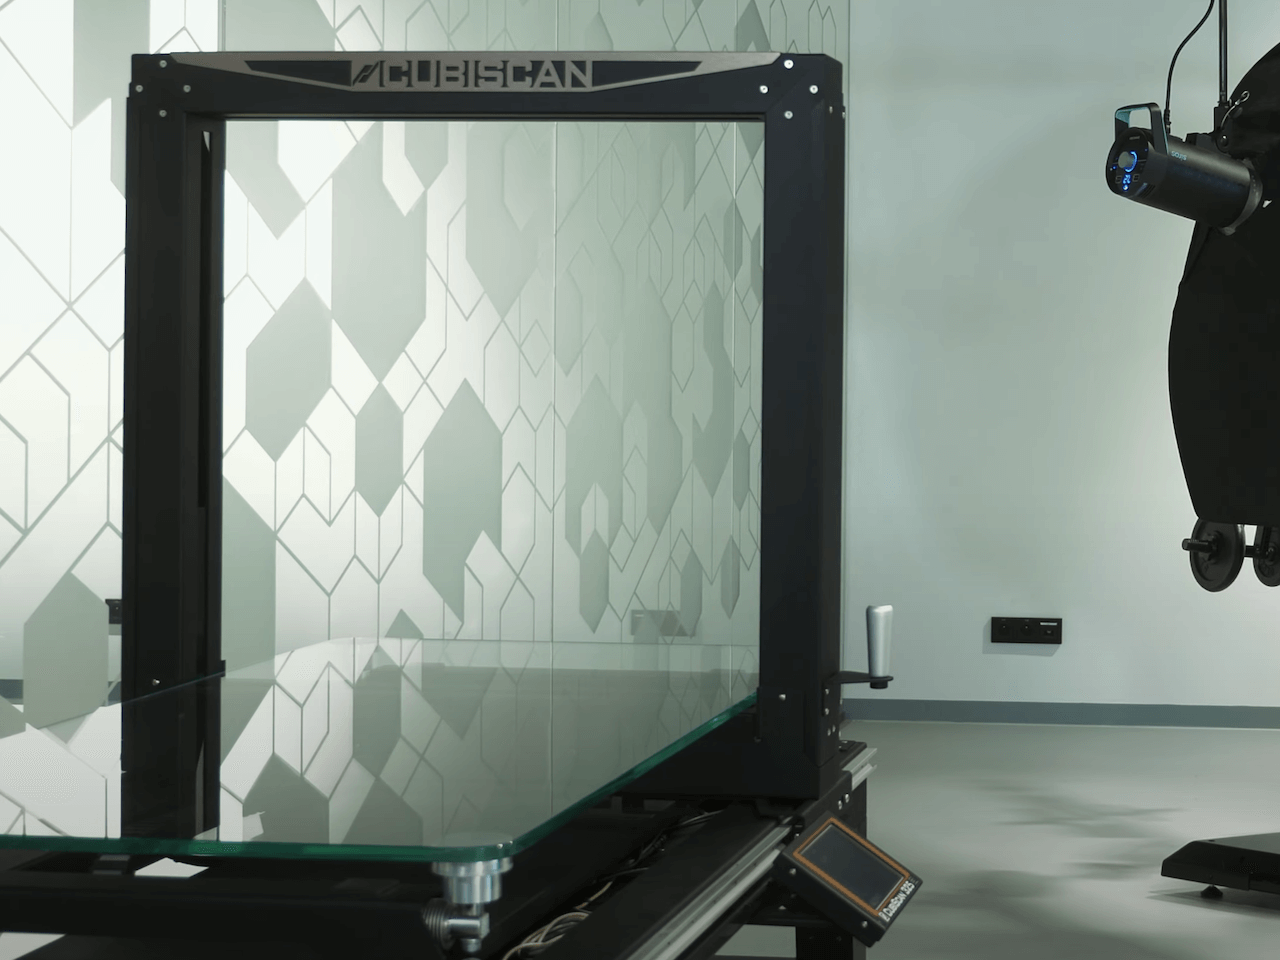
CubiScan ir neobligāta ierīce studijā, kuras pamatā ir PhotoRobot, taču tās izmantošana nodrošina augstāku automatizācijas līmeni un kopējo produktivitāti. Ierīce ir plaši populāra automatizācijas ieviešanai nosūtīšanas un saņemšanas līnijās. Tā sver un mēra preces (metriskajās vai imperiālajās vienībās) un automātiski ģenerē vērtīgus datus par katru preci.
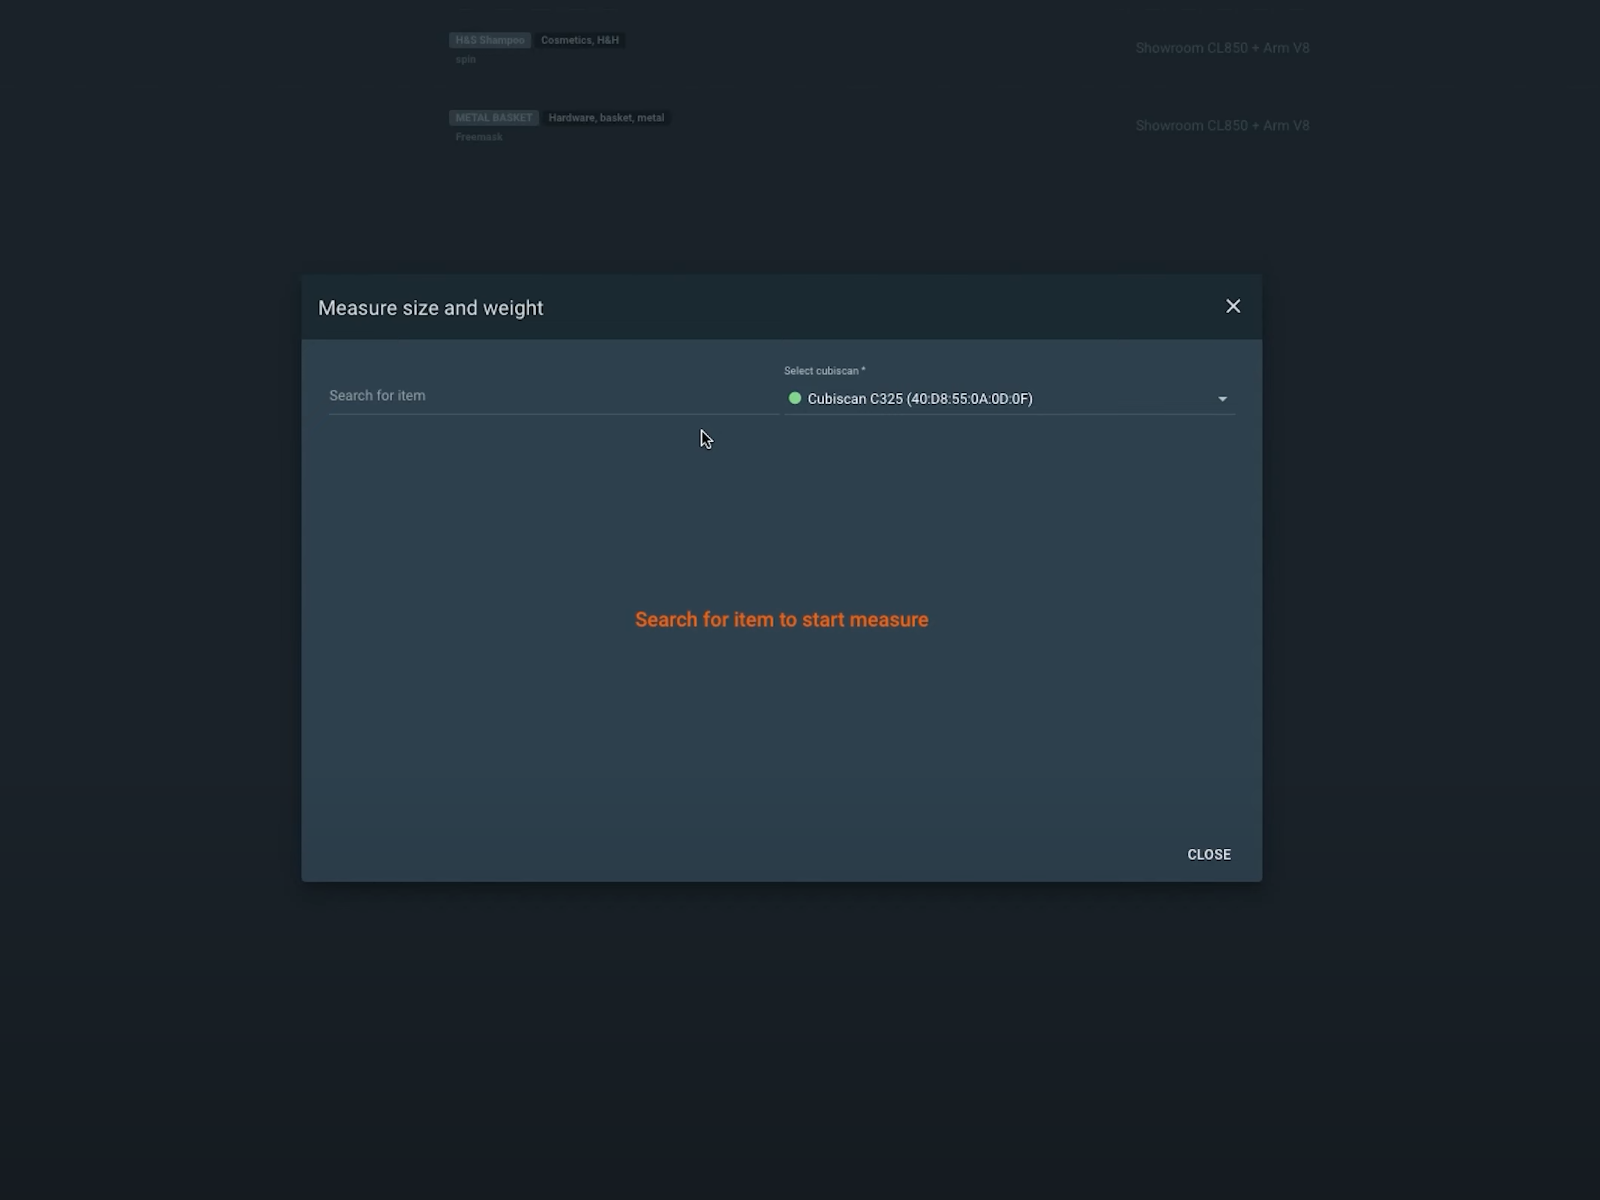
Tas ļauj automatizēti uzņemt preces atbilstoši to konkrētajiem izmēriem un mērījumiem. Dati arī automatizē Robot Arm pacelšanu līdz objekta vidum pirms robotizētās uzņemšanas sākuma. Turklāt visa informācija uzreiz ir pieejama datubāzē, lai automatizēti publicētu produktu informāciju kopā ar attēliem.
5. Preču šķirošana programmatūras plauktos ar sagatavotajiem iestatījumiem
Kad preču saņemšana, svēršana un mērīšana ir pabeigta, nākamais posms ir preču šķirošana kategorijās, izmantojot plauktu kodus.
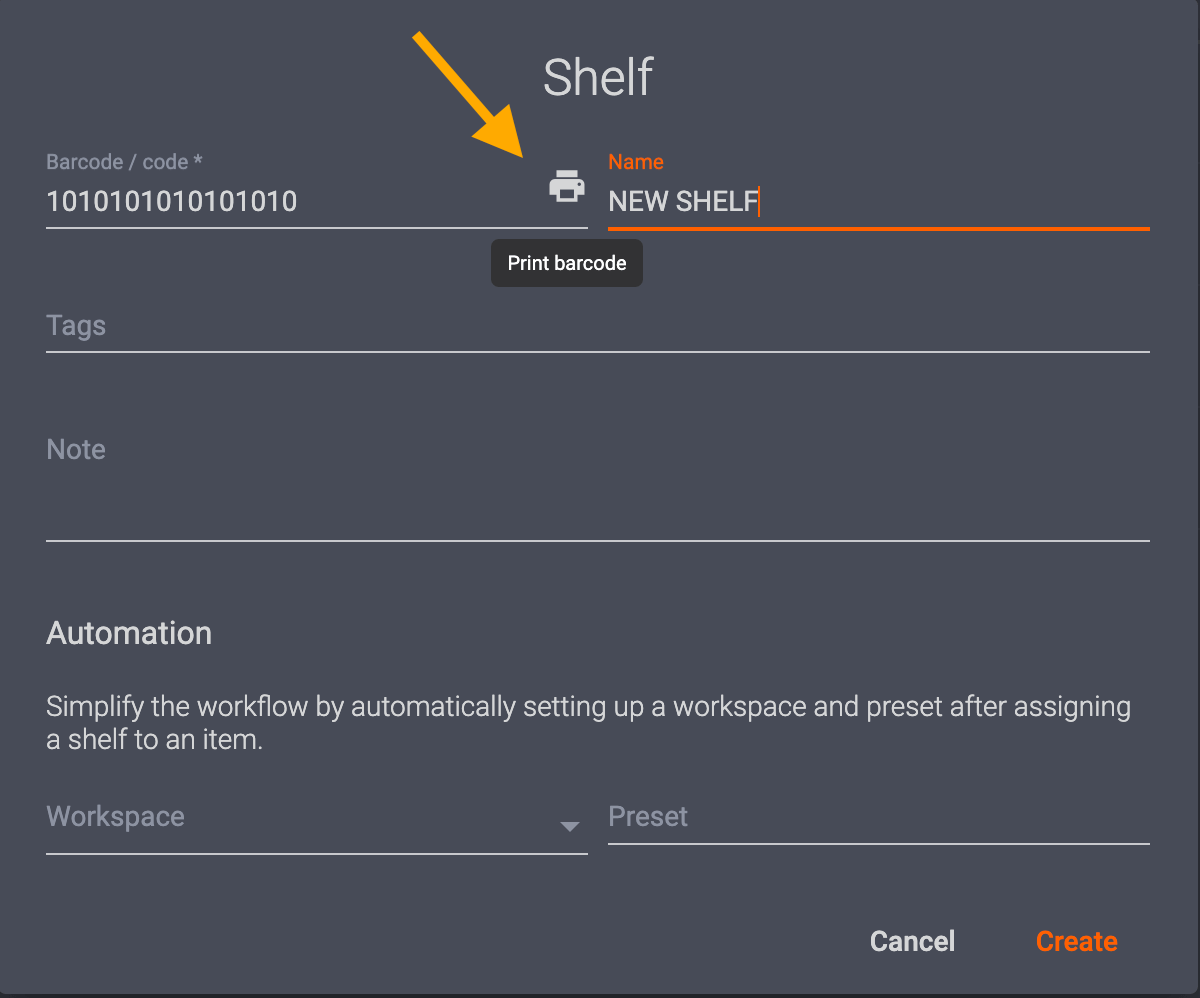
Plauktu kodi ir veids, kā sistēmā saglabāt konfigurējamus fotografēšanas iestatījumus un sagatavotos iestatījumus līdzīga veida precēm. Preču kategorijas var ietvert krāsu, caurspīdīgumu, izmēru un daudzas citas fotogrāfiskas īpašības. Pēc tam var izdrukāt unikālus plauktu kodus, lai sistēmā šķirotu preces pēc to automatizētās fotografēšanas un pēcapstrādes iestatījumiem. Pietiek vispirms noskenēt preces svītrkodu un pēc tam tai atbilstošo plaukta kodu, lai piešķirtu preces iestatījumus.
Šādi studijas var novietot plauktu kodus uz statīviem, ratiņiem vai jebkur tuvumā, kur tās sagatavo preces fotografēšanai. Jo tuvāk robotizētajai darbstacijai, jo ātrāka kļūst ražošanas līnija. Studijās bieži izmanto plauktu kodus, lai šķirotu preces pēc stila vadlīnijām, dažādiem sagatavotajiem iestatījumiem, objektu izvietojuma, attēla pārklājuma un citiem kritērijiem. Katrs plaukta kods ir pilnībā pielāgojams, tāpēc tas ir atkarīgs tikai no fotografējamo produktu veidiem.
6. Preces identificēšana robotizētajai uzņemšanai
Pēc produktu šķirošanas, lai identificētu fotografēšanai gatavu preci, pietiek noskenēt tās svītrkodu.
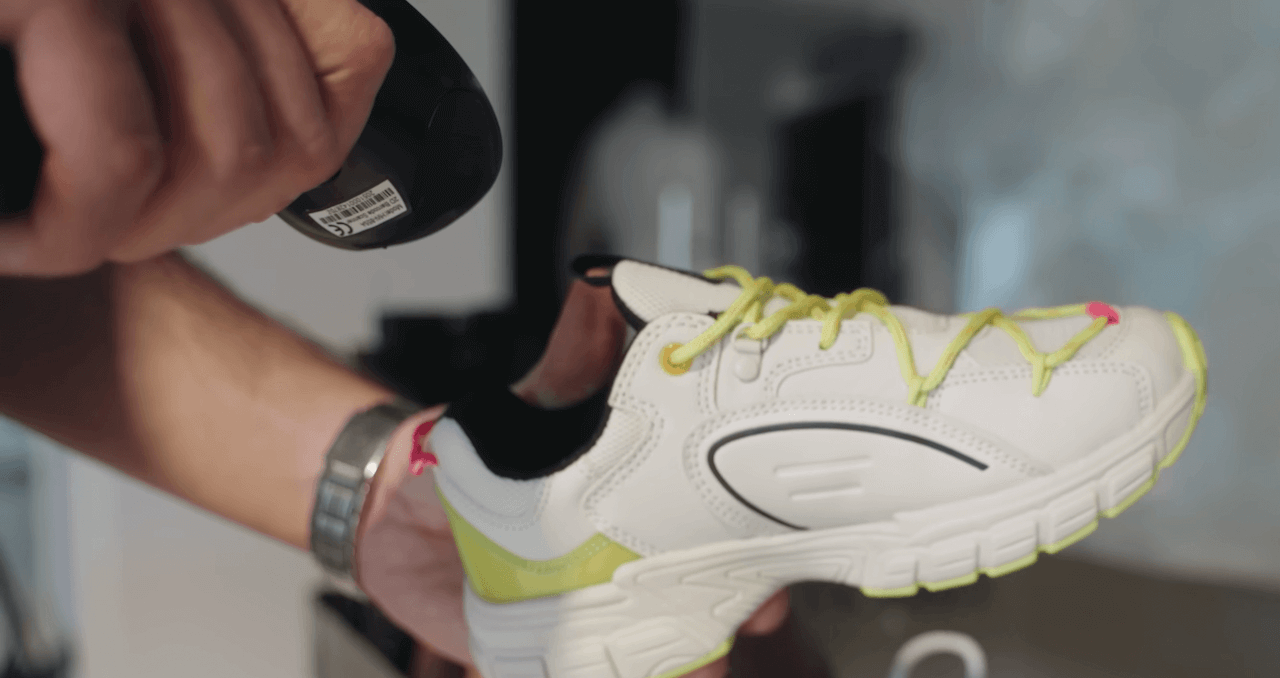
Tādējādi sistēma automātiski saņems norādījumus par preces robotizēto uzņemšanu un pēcapstrādi. Tie var ietvert visus preces plaukta kodā iekļautos sagatavotos iestatījumus, piemēram, kameras un apgaismojuma iestatījumus, kā arī to, kādi rezultāti jāuzņem. Piemēram, sagatavotie iestatījumi var ietvert norādījumus sistēmai izveidot konkrētus 2D attēlus vienlaikus ar 360 griezienu.
Tie var ietvert arī soļus, lai robotizēti uzņemtu vairākus augstuma leņķus ap objektu 3D griezienam vai 3D modeļa fotografēšanai. Ar šiem norādījumiem atliek tikai novietot preci uz rotējošā galda. Pēc tam automatizācija pārņem visu fotografēšanu un pēcapstrādi.
7. Objekta novietošana uz 360 rotējošā galda
Pēc tam objektu novietošana fotografēšanai un rotējošā galda izlīdzināšana ar Robot Arm ir vienkārša, izmantojot lāzervadāmu objekta pozicionēšanu.
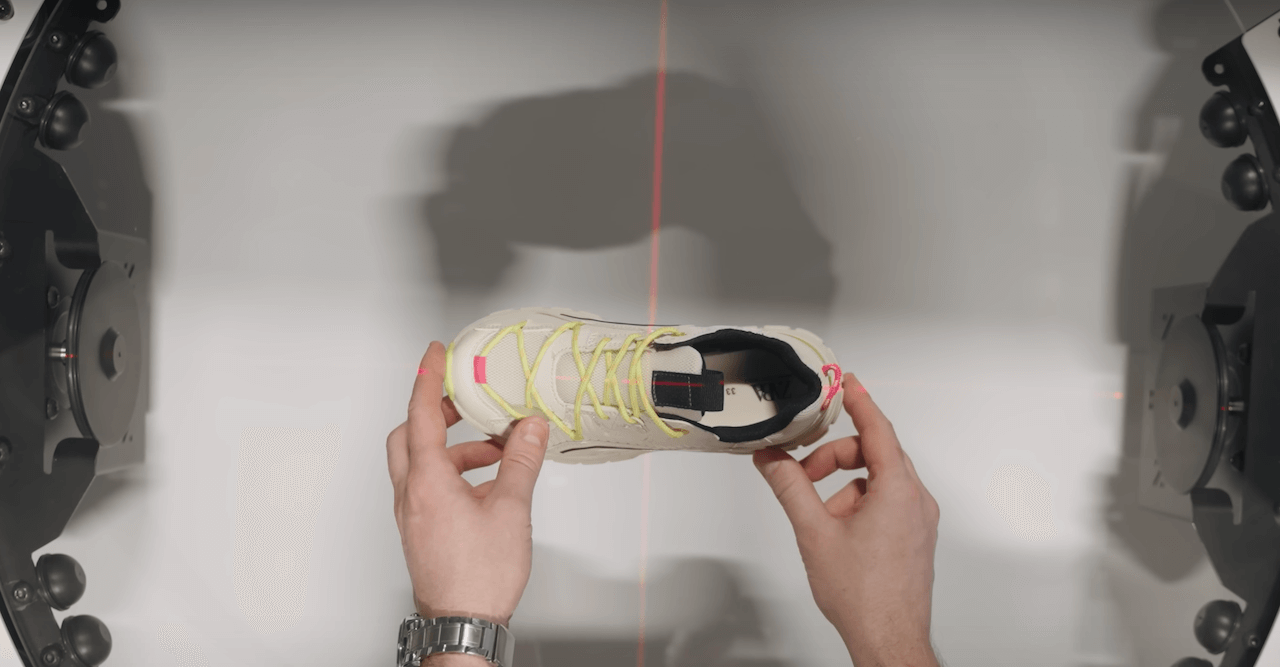
PhotoRobot 360 rotējošie galdi un Robot Arm ir aprīkoti ar lāzerpozicionēšanas sistēmām, lai ātri izlīdzinātu iekārtas un objektus. Tās palīdz racionalizēt objektu novietošanas procesu un nodrošina, ka Robot Arm un 360 rotējošais galds ir perfekti izlīdzināti. Lāzeri veido krustveida lāzera marķējumu, lai ātri novietotu preces rotējošā galda plāksnes centrā fotografēšanai. Turklāt, tiklīdz sākas fotografēšanas secība, lāzeri automātiski izslēdzas.
Šādas objektu pozicionēšanas sistēmas ir īpaši noderīgas 360° produktu fotografēšanas automatizēšanai. Precizitāte ir būtiska, lai automatizācija darbotos pareizi un lai pēcapstrādes nepieciešamība būtu minimāla vai pilnībā izzustu.
8 – Objekta uzņemšanas automatizēšana
Lai sāktu uzņemšanu, pietiek noskenēt svītrkodu, noklikšķināt vienreiz vai nospiest atstarpes taustiņu.
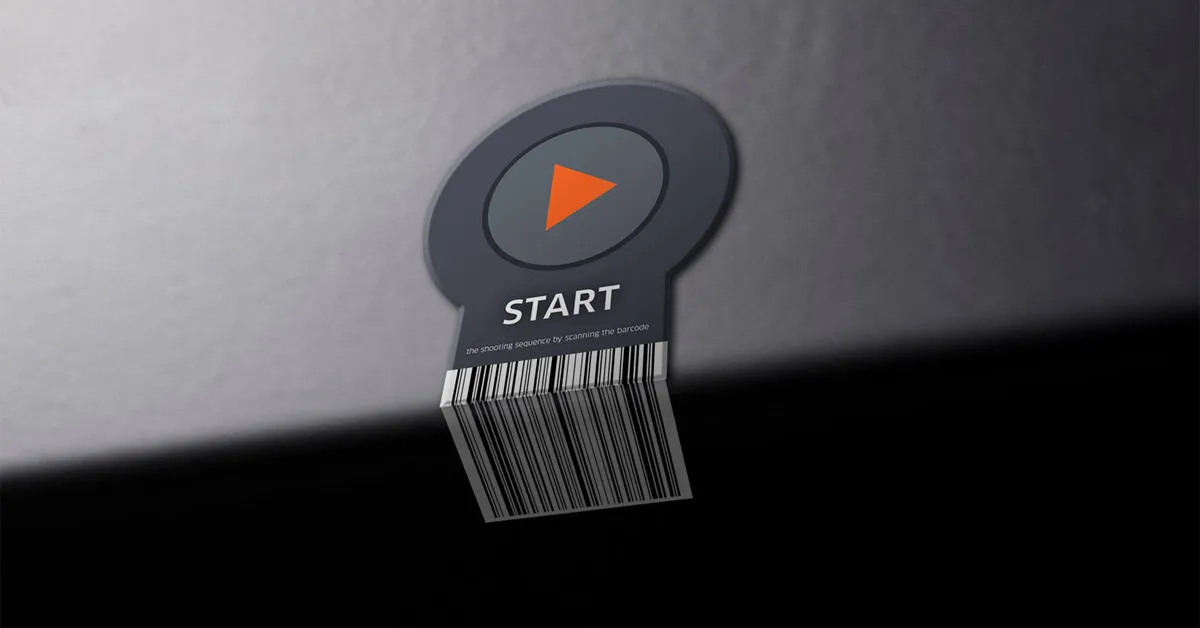
Parasti robotizētajā darbstacijā ir starta svītrkods, ar kuru robotizēto uzņemšanas secību var sākt uzreiz pēc produkta novietošanas. Cita iespēja – operators sāk uzņemšanu darbstacijas datorā. Sākot secību, lāzera pozicionēšanas sistēma izslēdzas un tiek aktivizēta automātiska kameras vertikālā regulēšana. Kameras horizontālais līmenis tiek izlīdzināts pēc objekta augstuma precīza centra. Arī tas notiek pilnībā automātiski, balstoties uz iepriekšējiem CubiScan veiktajiem objekta izmēru mērījumiem.
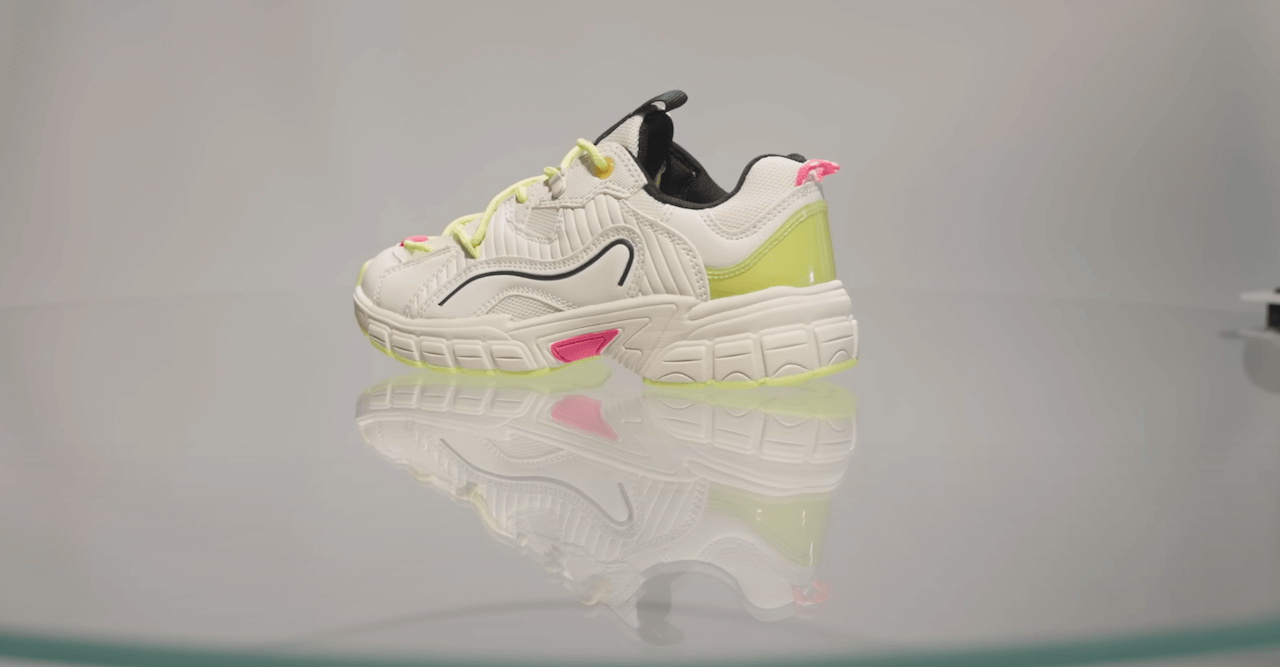
Pēc kameras pozīcijas regulēšanas automātiski tiek aktivizēts studijas apgaismojums, robotizētie procesi un uzņemšanas iestatījumi. Tie darbojas pēc sistēmā iepriekš definētajām komandām. Cita starpā sagataves liek rotējošajam galdam sākt griezties un iedarbina attālinātu uzņemšanu sinhroni ar jaudīgajām zibspuldzēm. Visi kameras iestatījumi darbojas atbilstoši sagatavēm, bet zibspuldzes var novērst arī kustības izplūšanu. Tas ļauj ātri uzņemt 360° griezienus, nepārtraucot rotējošā galda griešanos.
Tikmēr robotiskā roka var pārvietoties pa vertikālo asi, automatizējot vairāku augstuma līmeņu rindu uzņemšanu. Tā rodas vairāku rindu 3D griezieni un tiek nodrošināta ātra 3D objektu modeļu izveide. Ja tiek ierakstīts 360° produkta video, kameras kustību var automatizēt arī ar iepriekš programmējamām laika līnijām. Tajās objekta rotācija tiek apvienota ar kameras kustību, piemēram, lai radītu lidojošas kameras efektu ar ātrām vai lēnām secībām.
9 – Apstrāde mākonī bez papildu darbībām
Pēc uzņemšanas secības lāzeri atkal ieslēdzas, un mākoņa pēcapstrāde sākas fonā bez papildu pieprasījuma.
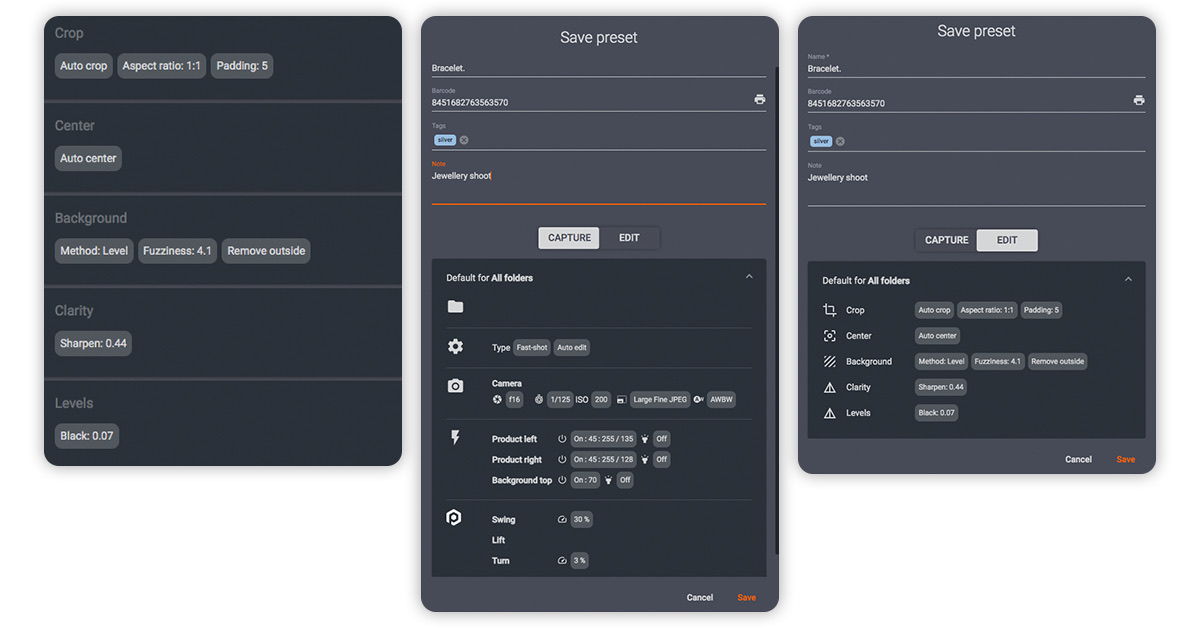
Pēcapstrāde mākonī atbrīvo lokālo datoru, ļaujot nekavējoties sākt jaunu uzņemšanas procesu. Oriģinālo attēlu dublēšana notiek automātiski, bet fona noņemšana un attēlu optimizācija darbojas pēc sagatavēm. Sagataves nosaka, vai programmatūra failus saglabā lokāli koplietojamā mapē vai augšupielādē mākonī automātiski. Sagataves var arī publicēt failus uzreiz pēc attēlu uzņemšanas uz PhotoRobot Cloud vai, izmantojot API, uz e-komercijas eksporta plūsmām.
Šādi cilvēka iejaukšanās nepieciešama ārkārtīgi maz vai vispār nav nepieciešama. Nākamā produkta darbplūsmu var sākt, tiklīdz pabeigta viena uzņemšanas secība. Operatori var novietot nākamo objektu uz rotējošā galda vai, ja nepieciešams, veikt fotogrāfijas ar rokas kameru un detaļu kadrus.
10 – Nākamā produkta darbplūsmas sākšana
Kamēr pēcapstrāde notiek fonā, operatori var uzreiz sākt nākamā produkta darbplūsmu.
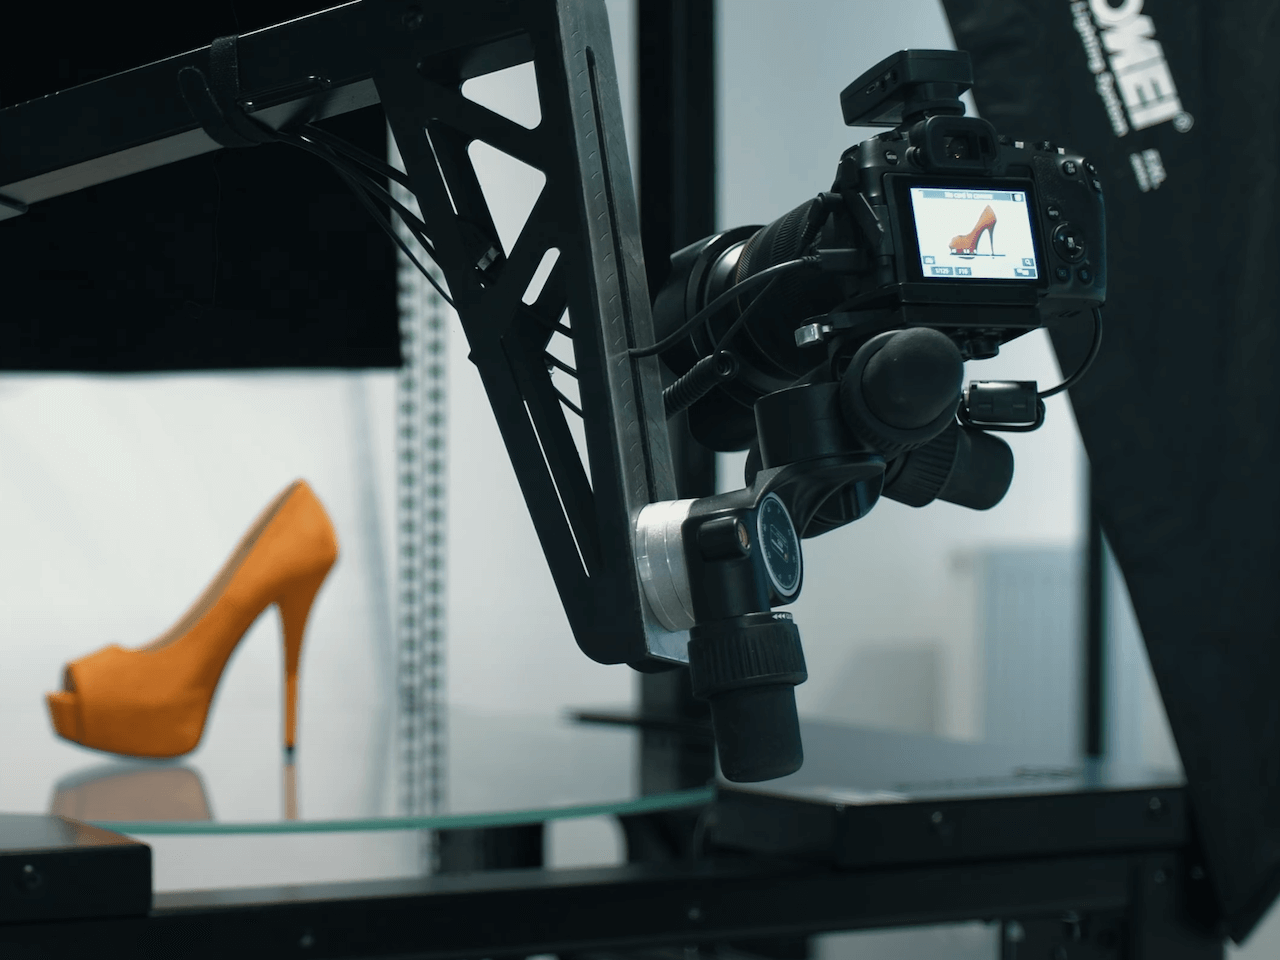
Lāzeri uz rotējošā galda un robotiskās rokas ieslēdzas atkal automātiski, tāpēc objekta novietošana kļūst par ātru, atkārtojamu procesu. Tajā pašā laikā darbplūsmas atkārtošanai pietiek ātri noskenēt plauktu kodus, produktu SKU un starta svītrkodu. Robotizētā uzņemšana atkal notiek automātiski, balstoties uz CubiScan mērījumiem identificētajam objektam un uz uzņemšanas un pēcapstrādes sagatavēm.
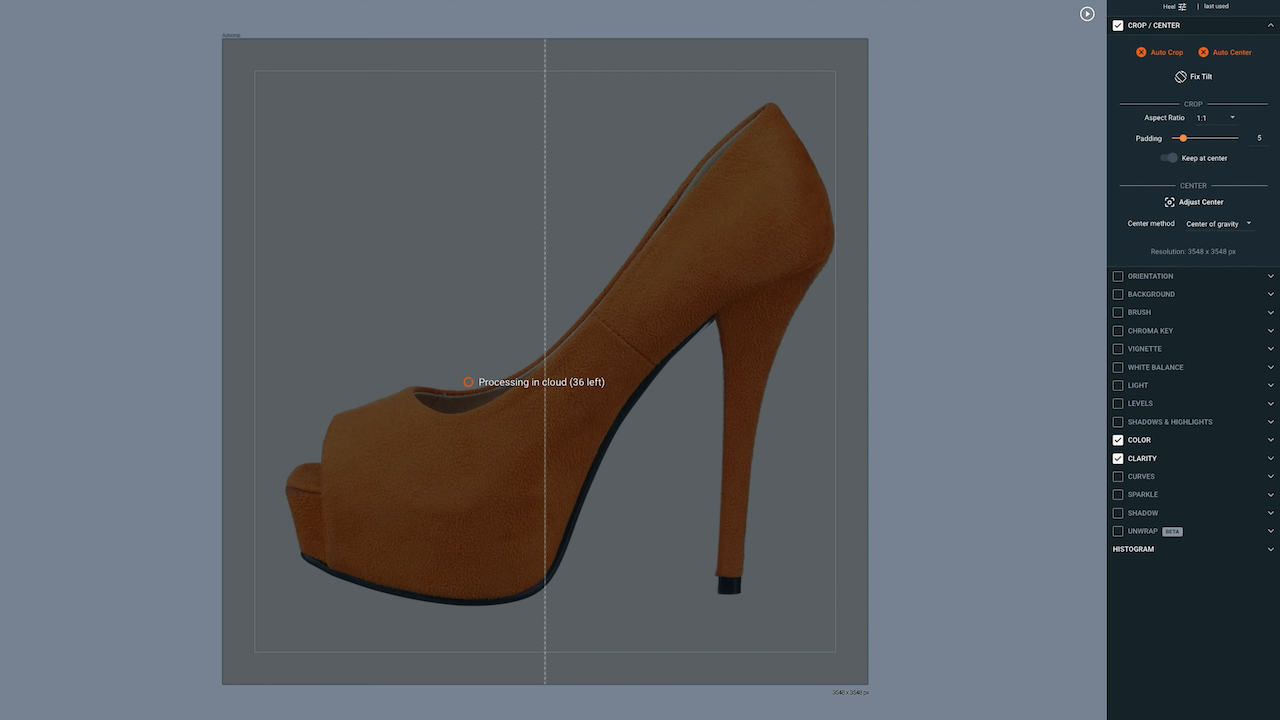
Visu šo laiku pirmā produkta attēli tiek pēcapstrādāti, un tie bieži ir gatavi publicēšanai tīmeklī minūtes laikā pēc uzņemšanas. Tas ietver vairākus izvades veidus vienlaikus: 360° griezienus, 2D attēlus, 3D griezienus, 3D modeļus un 360° produktu video. Tāpat nodrošināta automātiska failu nosaukumu piešķiršana un daudzas digitālo resursu pārvaldības sagataves vienmērīgai piegādei.
Atsevišķos gadījumos ražošanas līnijās var uzņemt produktu fotogrāfijas ar iPhone, ja darbplūsmā tiek izmantots PhotoRobot Touch. Šīs un citas ar rokas kameru uzņemtās fotogrāfijas tiek importētas tieši sistēmā automātiskai pēcapstrādei un publicēšanai kopā ar pārējiem resursiem.
11 – Vairāk nekā 500 vienību katrā maiņā
Ja katra darbstacija nodrošina aptuveni 1 minūtes ražošanas laiku vienam produktam, tas ir gandrīz 500 vienību 8 stundu maiņā.
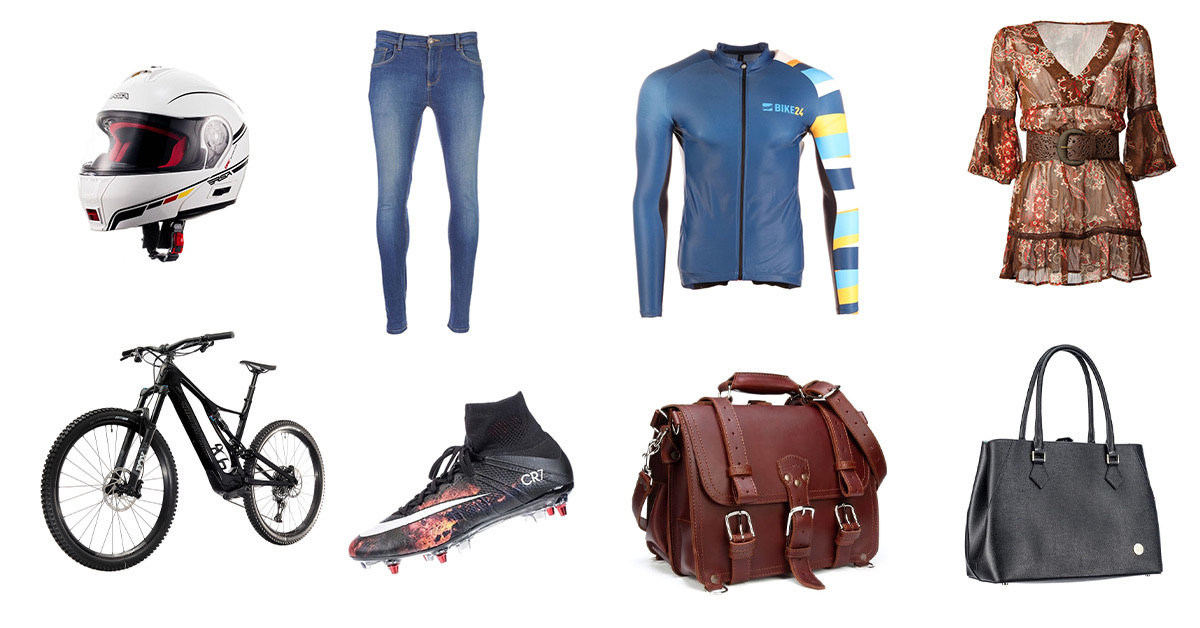
Tas ietver pilnus automātiski pēcapstrādātu rezultātu komplektus: produktu attēlu galerijas, packshot fotografēšanu un 360° attēlus. Tūkstošiem materiālu var izgatavot vienā maiņā, pat parastās noliktavas vidē bez klimata kontroles. Tagad iedomājieties lielu ražošanas halli ar 60 un vairāk robotizētām darbstacijām. Tās var izvietot aptuveni 25 000 kvadrātmetru platībā. Visas šīs sistēmas iespējams savienot un vadīt no vienas programmatūras saskarnes.
Ja viena darbstacija vienā 8 stundu maiņā nofotografē 500 preču, tad ar 60 un vairāk iekārtām aptuvenā caurlaidspēja ir 30 000 preču maiņā. Divās 8 stundu maiņās tas ir 60 000 un vairāk dienā nofotografētu preču. Rezultāti bieži ir gatavi lietošanai tīmeklī, tāpēc lielāko daļu attēlu var publicēt uzreiz. Protams, ražošana ne vienmēr noritēs 100% pēc plāna, taču PhotoRobot klientiem ir tieša pieredze, sasniedzot šādus rezultātu apjomus. Iedomājieties, ka katru dienu tiek nofotografēti 40 000 modes preču. Tāda ir ar PhotoRobot aprīkotas studijas jauda.
12 – Preču atgriešana ar programmatūras vedņiem
Maiņas beigās programmatūras vedņi soli pa solim vada ražošanas līnijas operatorus cauri fotografēšanas saraksta preču atgriešanai.
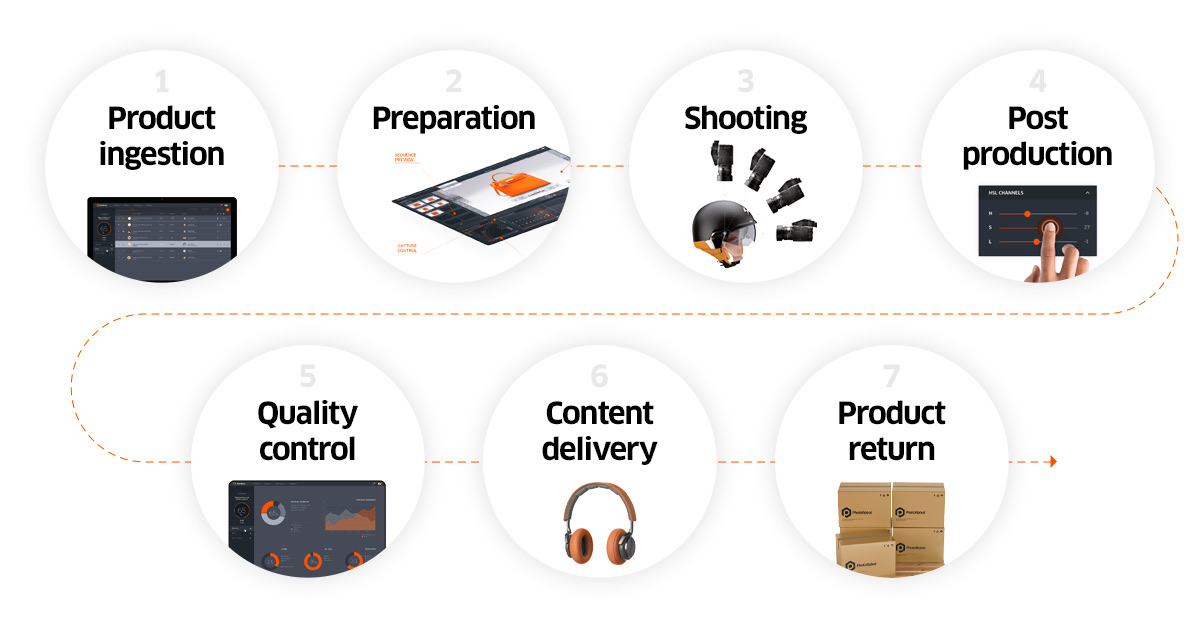
Process ir tikpat raits kā preču pieņemšana, izmantojot svītrkodu lasītājus katras preces atgriešanas apstiprināšanai. Preces noskenēšana izsniegšanai sistēmā automātiski apstiprina tās atgriešanu un arī izveido klienta pavadzīmi. Tādējādi 100% preču atstāj studiju kopā ar 100% katras preces fotogrāfiju.
Viedā fotografēšanas darbplūsmas programmatūra jebkuram uzņēmumam
PhotoRobot _Controls App sniedz klientiem tiešu piekļuvi jaunākajiem jauninājumiem uzreiz pēc ražošanas. Iegūstiet jaunākās funkcijas un labojumus, pateicoties nepārtrauktai izstrādei, un katrs atjauninājums atbalsta visu PhotoRobot ekosistēmu. Katra klienta unikālā pieredze palīdz attīstīt programmatūru par platformu, kas atbilst visu vajadzībām. Tajā pašā laikā tiek saglabāta elastība, lai atbalstītu individuālus pieprasījumus jebkura uzņēmuma fotografēšanai.
Vai vēlaties redzēt ar PhotoRobot aprīkotu studiju klātienē? Uzziniet vairāk par PhotoRobot, tostarp par to, kā pieteikt individuālu demonstrāciju, kas pielāgota jūsu uzņēmuma darbplūsmai, mūsu PhotoRobot ievada video.