
PhotoRobot SynchroBox – دليل المستخدم: الوظائف والإعداد
تصف هذه الوثائق وظائف PhotoRobot SynchroBox وإعداده، وهو وحدة التحكم متعددة الكاميرات الداعمة لـ PhotoRobot MultiCam. تهدف هذه المعلومات إلى مساعدة عملاء PhotoRobot الذين اشتروا الجهاز حديثًا ويستخدمون أكثر من كاميرا واحدة مع PhotoRobot. يعمل SynchroBox كمحور متعدد الكاميرات يزامن غالق الكاميرا في كاميرتين أو أكثر. تابعوا القراءة لفهم الأساس النظري لـ SynchroBox ووظائفه وإعداده، بما يساعد على اكتساب فهم أساسي للجهاز وتشغيله للمرة الأولى.
مهم: يجب أن يتولى التركيب الأولي لنظام PhotoRobot دائمًا جهة معتمدة من PhotoRobot. والجهات المخوّلة بتركيب PhotoRobot هي موزّع معتمد أو ممثل عن الشركة المصنّعة نفسها. كما يُرجى الرجوع دائمًا إلى PhotoRobot Safety Information & Instructions إضافةً إلى أي دليل مرفق خصيصًا بجهازكم، وذلك قبل الاستخدام الأول لـ PhotoRobot.
ملاحظة: للحصول على تعليمات حول تجميع والاستخدام الأول لكاميرا PhotoRobot MultiCam، يرجى الرجوع إلى PhotoRobot MultiCam وتركيب الطاولة بدون مركز.
دليل المستخدم التقني لـ SynchroBox
نشكركم ونهنئكم على شراء PhotoRobot. تمثّل PhotoRobot عقودًا من الخبرة المهنية المباشرة والابتكار في التصوير الآلي. يقدّم كل جهاز منظومة متكاملة من الحلول الجاهزة، مع ميزات يمكن تكييفها وفق الاحتياجات الخاصة بأعمالكم.
مرحبًا بكم في PhotoRobot. استخدموا المعلومات التقنية التالية لتبدؤوا رحلتكم نحو فهم الإنتاج وتحقيق أقصى استفادة منه في الاستوديو المدعوم بـ PhotoRobot.
1. PhotoRobot SynchroBox – الأساس النظري
يلزم استخدام PhotoRobot SynchroBox لمزامنة غالق الكاميرا عند استخدام كاميرتين أو أكثر مع أنظمة PhotoRobot. يعمل SynchroBox كمحور متعدد الكاميرات يزامن التقاط الإطارات الفردية بواسطة كاميرات مختلفة في اللحظة الدقيقة المناسبة. وهو يحل المشكلة الناشئة عند العمل مع كاميرات تختلف في زمن استجابة الغالق، وتدعم الوحدة الواحدة ما يصل إلى 8 كاميرات. ويمكن ربط عدة وحدات SynchroBox في مجموعة واحدة عندما يتطلب الإعداد عددًا أكبر من الكاميرات.
لفهم الأساس النظري لـ SynchroBox، لنأخذ مثالًا على تسلسل وضع الالتقاط القياسي مقابل وضع الالتقاط fast-spin مع PhotoRobot.
في وضع الالتقاط القياسي، يكون التسلسل كما يلي.
أ) يتحرك الطبق إلى الزاوية المطلوبة.
ب) يتوقف الطبق.
ج) تلتقط الكاميرا صورة للجسم.
د) يبدأ الطبق بالتحرك إلى الزاوية التالية.
لا حاجة إلى أي ضبط في هذه الحالة.
في وضع الالتقاط fast-spin، يتطلب التسلسل عدة مراحل إضافية.
أ) يبدأ الطبق بالدوران بسرعة محددة مسبقًا.
ب) تتعرف وحدة التحكم على اقتراب الزاوية المطلوب التقاطها.
ج) تُطلق وحدة التحكم غالق الكاميرا مسبقًا عبر كابل الغالق.
د) تبدأ الكاميرا عملية الالتقاط (حركة ستارة المستشعر وغيرها).
هـ) تستغرق عملية الالتقاط نحو 50 مللي ثانية («زمن استجابة الغالق»).
و) يظل الطبق في حركة مستمرة طوال فترة زمن استجابة الغالق.
ز) يصل الطبق إلى الزاوية المطلوبة تمامًا عند انتهاء زمن استجابة غالق الكاميرا، فيتم التقاط الصورة.
h) تتعرّف وحدة التحكم على اقتراب زاوية الالتقاط التالية، فتكرّر عملية الالتقاط مع مراعاة زمن تأخر الغالق.
i) يكتمل دوران اللوحة بعد 360 درجة، وتتوقف جميع الحركات.
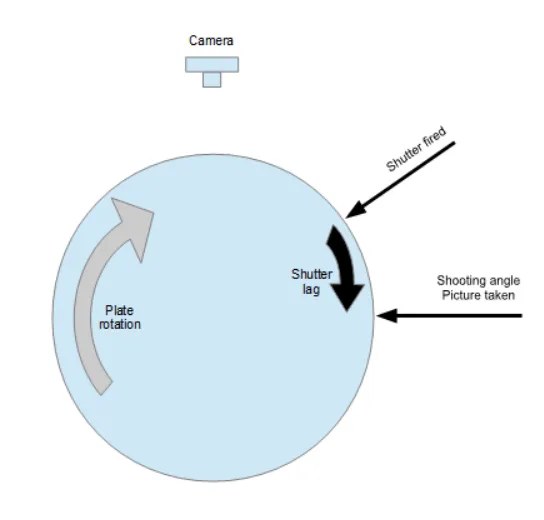
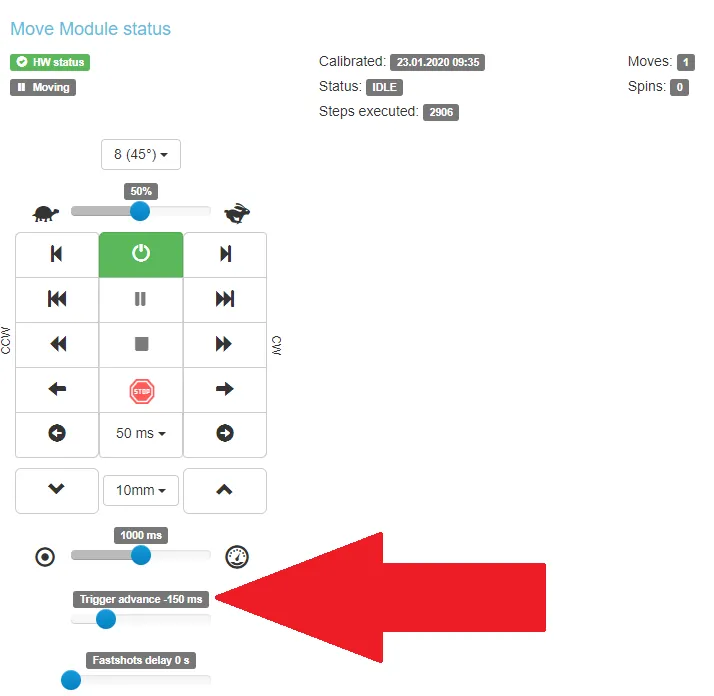
ملاحظة: نظرًا لاختلاف زمن تأخر الغالق من كاميرا إلى أخرى، يلزم ضبط تقديم الغالق في وحدة التحكم لكل كاميرا على حدة. ويمكن ذلك في وحدة التحكم (الجيل 6) عبر واجهة المستخدم الرسومية الخاصة بالخدمة، باستخدام الخيار «Trigger advance». يجب أن تكون قيمة «Trigger advance» أعلى من زمن تأخر الغالق في الكاميرا. فعلى سبيل المثال، إذا كان زمن تأخر الغالق في الكاميرا 80 ms، فيجب أن تكون قيمة «Trigger advance» مساوية لـ 90 ms تقريبًا أو أكبر منها.
2. وصف الجهاز - PhotoRobot SynchroBox
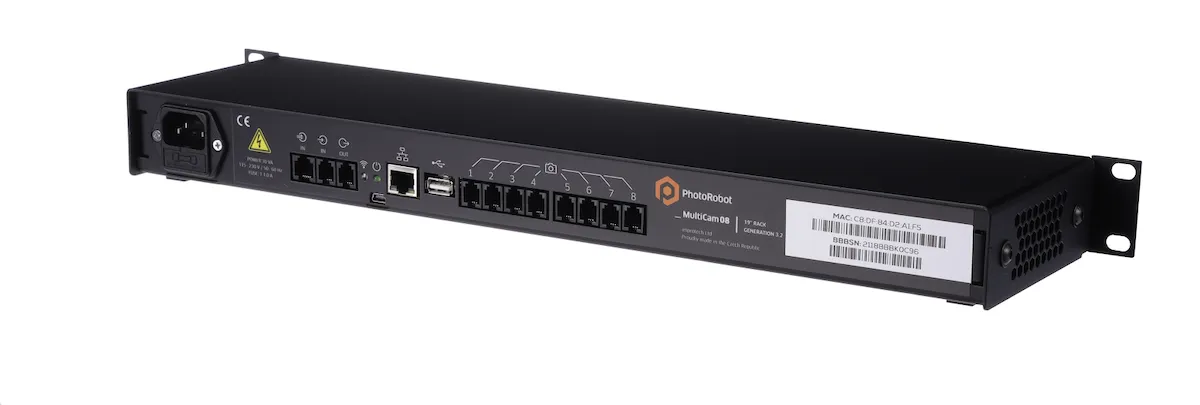
صُمّم SynchroBox كجهاز يُثبَّت في حامل (Rack) لمزامنة غالقات الكاميرات عند استخدام كاميرتين أو أكثر. وهو ضروري عند تشغيل أي نظام PhotoRobot بأكثر من كاميرا في الوقت نفسه. ويدعم جهاز SynchroBox الواحد ما يصل إلى 8 كاميرات، ويوفّر حلًا لتجاوز اختلاف زمن تأخر الغالق بين الكاميرات المستخدمة.
لنأخذ مثالًا على سيناريو يستخدم كاميرتين وجهاز SynchroBox كمقسّم فقط للكاميرتين، دون أي إعدادات إضافية. وفي الوقت نفسه، تكون قيمة «Trigger advance» في وحدة التحكم G6 صفرًا. عندئذٍ يُطلَق الغالق عندما تصل اللوحة إلى الزاوية المطلوبة.
في هذه الحالة، تكون خطوات التسلسل كما يلي:
a) تصل اللوحة إلى الزاوية المطلوبة.
b) تطلق وحدة التحكم غالق الكاميرا عبر كابل الغالق.
c) يبدأ العدّ التنازلي لزمن تأخر الغالق في الكاميرتين بينما تواصل اللوحة حركتها.
d) تلتقط الكاميرا الأولى الصورة بعد 50 ms من نقطة الالتقاط المطلوبة، عند «الزاوية المطلوبة + X» درجة.
e) تلتقط الكاميرا الثانية الصورة بعد 70 ms من نقطة الالتقاط المطلوبة، عند «الزاوية المطلوبة + Y» درجة.
f) درجات القيمة «Y» أكبر من درجات القيمة «X».
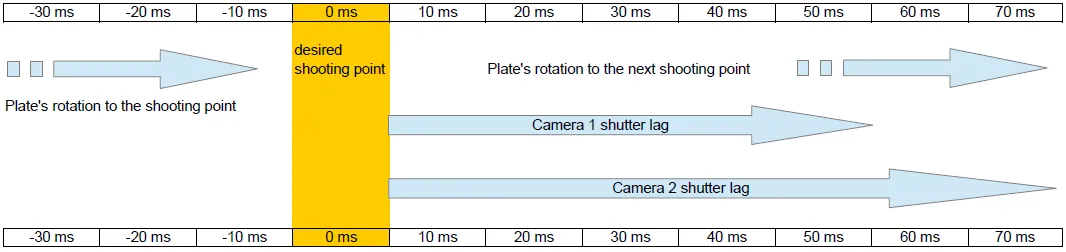
ونتيجة لذلك، لا تُلتقط أي صورة عند الزاوية المطلوبة. ومن ثمّ يلزم إجراء ضبط بحيث تصوّر الكاميرتان نقطة الالتقاط المطلوبة في اللحظة الصحيحة.
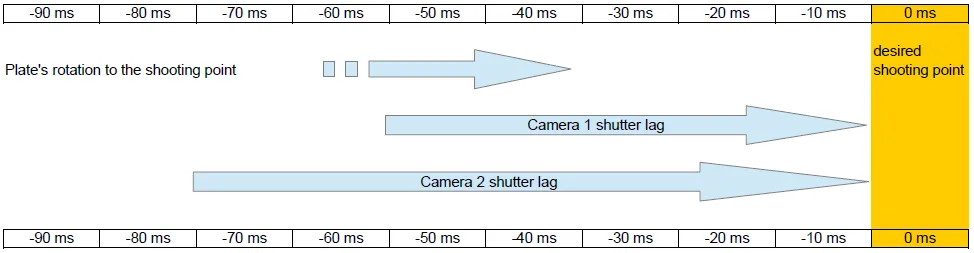
ولهذا الغرض، يتلقى SynchroBox نبضة «إطلاق الغالق» من وحدة التحكم G6، ويحدّد طول النبضة تلقائيًا.
بالإضافة إلى ذلك، يحتفظ SynchroBox بقيمة زمن تأخر الغالق لكل كاميرا متصلة، وقد أُدخلت يدويًا عند الإعداد.
وباستخدام هذين المعاملين، يحتسب SynchroBox التوقيت ويطلق غالق كل كاميرا بالتقديم المناسب.
3. كيفية قياس زمن تأخر غالق الكاميرا
لقياس زمن تأخر غالق الكاميرا، يلزم توفّر جهاز PhotoRobot مزوّد بأي لوحة دوّارة، ووحدة التحكم G6+، وكاميرا موصولة بوحدة التحكم عبر كابل الغالق.
بعد ذلك، يجب توصيل حاسوب محلي مثبّت عليه برنامج PhotoRobot Controls App بالكاميرا عبر كابل USB.
وأخيرًا، يلزم توفّر منقلة بزاوية 360 درجة (متاحة للتنزيل عبر الإنترنت) لإتمام الخطوات التالية.
a) ضع المنقلة على لوحة جهاز PhotoRobot، مع استخدام أي مؤشّر يوضع خارج اللوحة ويشير إلى حافتها.
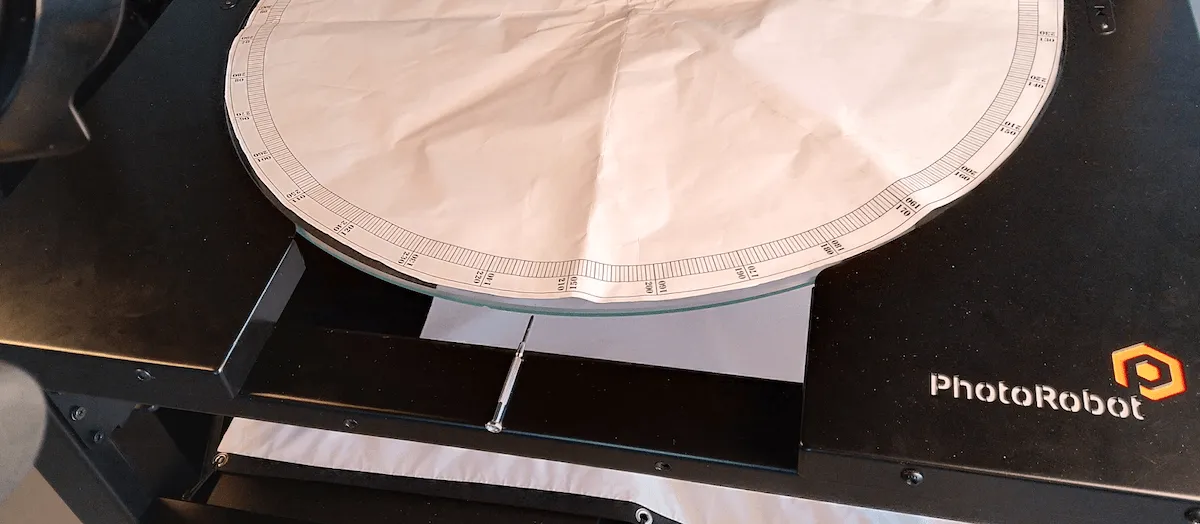
b) أدِر اللوحة حتى يصبح المؤشّر عند الصفر. ملاحظة: يمكن تنفيذ هذه الخطوة يدويًا حتى عندما تكون المحرّكات الكهربائية مطفأة.
c) شغّل برنامج PhotoRobot Controls App، وسجّل الدخول إلى حسابك، وأنشئ عنصرًا باستخدام مساحة العمل مع مراعاة التكوين المحدد. ثم افتح وضع الالتقاط (Capture mode)، وافتح المجلد «Other».
d) بعد ذلك، افتح في علامة تبويب جديدة في المتصفح واجهة المستخدم الرسومية الخاصة بالخدمة في وحدة التحكم (G6)، التي تتيح التحكم باللوحة عبر عنوان IP الخاص بها.
e) في واجهة المستخدم الرسومية الخاصة بالخدمة، اضبط الروبوت وفق المعاملات التالية:
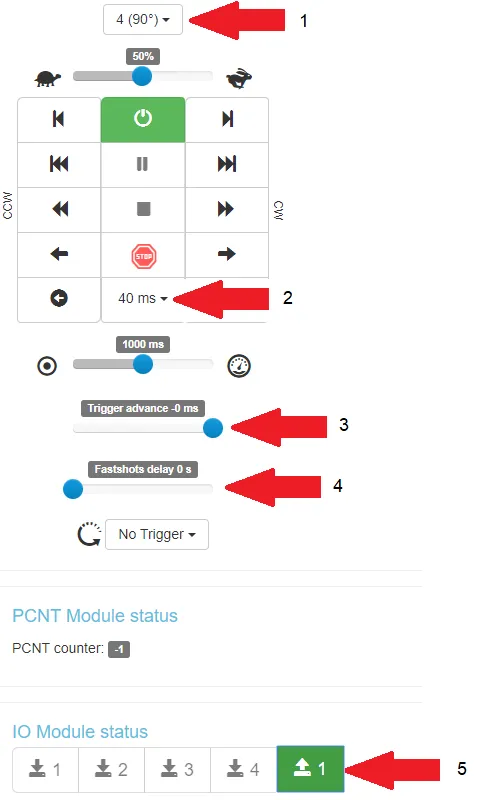
- 1 = 4 صور بفاصل 90 درجة؛
- 2 = طول النبضة 40 ms لإطلاق الغالق؛
- 3 = تقديم الإطلاق (trigger advance) 0 ms (بلا تقديم)؛
- 4 = بدون تأخير fastshots
- 5 = تفعيل الضغط النصفي على زر الغالق
و) ابدأ التسلسل بالنقر على السهم الأيمن في الزاوية السفلية اليمنى من لوحة التحكم:
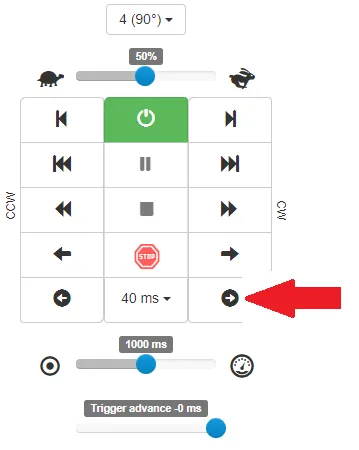
ملاحظة: يبدأ التسلسل عند 90 درجة وينتهي عند 0 درجة. وفي الوقت نفسه، تُلتقط جميع الصور في المجلد «Other» ضمن PhotoRobot Controls (Controls App)، وفق الإعداد السابق.
للاطلاع على أمثلة، راجع النتائج النموذجية التالية (مع اتجاه دوران نحو اليسار):
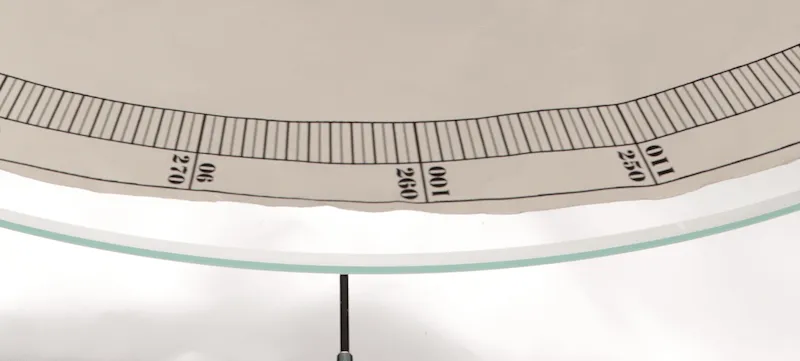
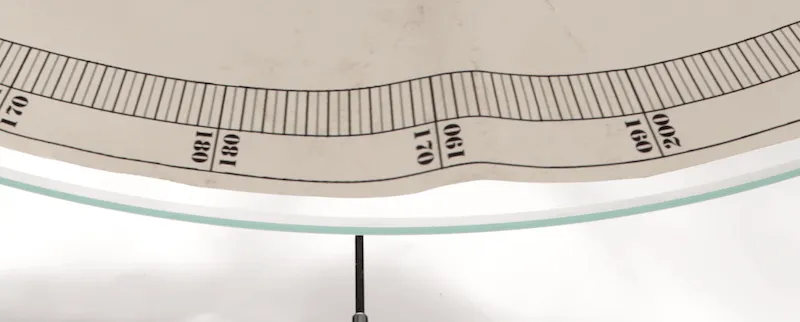
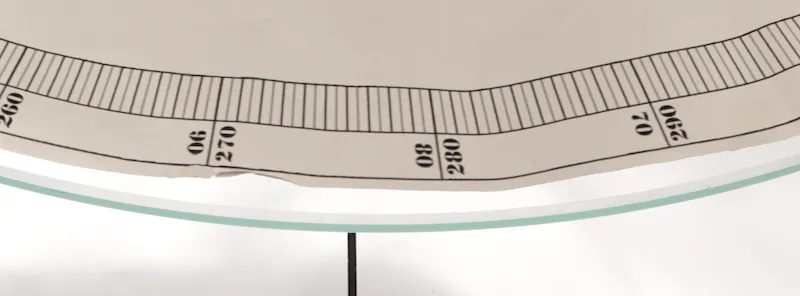
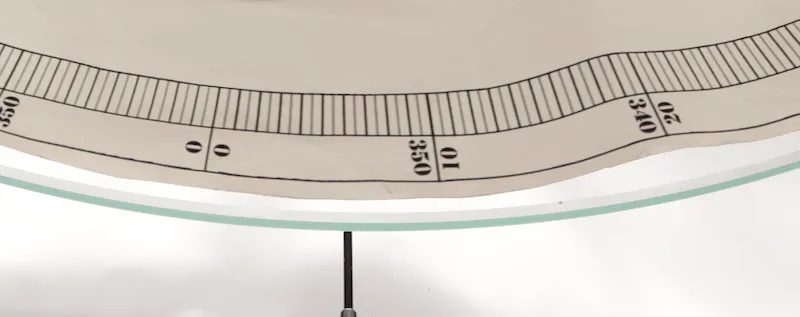
- ملاحظة: في هذه الأمثلة، جرى التقاط الصورة بعد إطلاق المحفّز بنحو 6 درجات تقريبًا.
ز) بعد ذلك، لتحويل 6 درجات إلى عدد المللي ثانية (ms) في هذه الحالة، ابدأ الدوران المستمر لمنصة PhotoRobot بالسرعة نفسها المستخدمة في الخطوة السابقة، وذلك من واجهة الخدمة الرسومية (service GUI).
- شغّل ساعة إيقاف وسجّل الزمن اللازم لإتمام 10 دورات.
- في حالة الاختبار هذه، تبلغ القيمة الناتجة 61 ثانية (61,000 ms).
- ويعني ذلك أن 10 دورات تساوي 10 * 360 درجة (3,600 درجة).
- تبلغ مدة التحرك بمقدار 1 درجة 61,000 ms / 3,600 درجة، أي ما يعادل 16.94 ms.
- يستغرق التحرك بمقدار 6 درجات 16.94 ms * 6، أي ما يعادل 101.64 ms.
- وبذلك يبلغ تأخير الغالق التقريبي نحو 102 ms.
ح) وأخيرًا، يلزم تكرار جميع الخطوات السابقة لتحديد تأخير الغالق لكل كاميرا مختلفة قيد الاستخدام.
4. إعداد SynchroBox
يشترط لإعداد SynchroBox تركيب وحدة التحكم (G6) وأن تكون جاهزة للعمل بالكامل. ومن الأفضل كذلك توفر 2 كاميرتين أو أكثر من الشركة المصنّعة نفسها ومن الطراز نفسه، مع معرفة زمن تأخير الغالق (shutter lag) لكل منهما.
في هذه الحالة، اتبع الخطوات التالية لإعداد SynchroBox.
4.1. صِل SynchroBox بوحدة التحكم G6 عبر كابل الغالق. ملاحظة: يوفّر PhotoRobot كابل الغالق هذا ضمن مشتملات توريد SynchroBox، أو تحت رقم القطعة KHCAR1R05. يربط كابل الغالق منفذ «OUT» في وحدة التحكم G6 بمنفذ «->IN» في SynchroBox (المنفذ الأصغر، وليس الآخر «=>IN»).
4.2. صِل SynchroBox بالشبكة عبر كابل إيثرنت قياسي، مع استخدام الشبكة الفرعية نفسها المتصلة بها وحدة التحكم.
4.3. صِل جميع الكاميرات التي ستعمل بـ SynchroBox باستخدام كابلات الغالق.
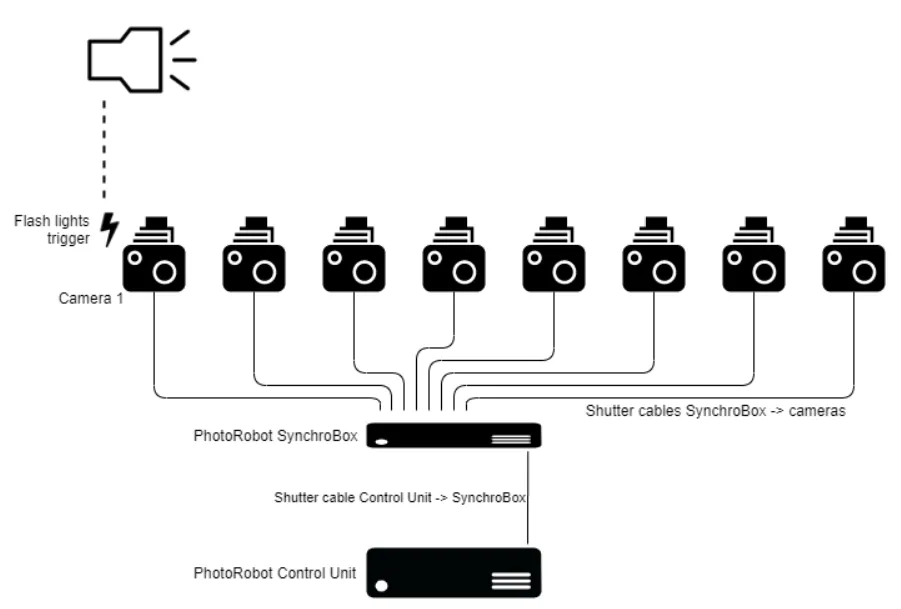
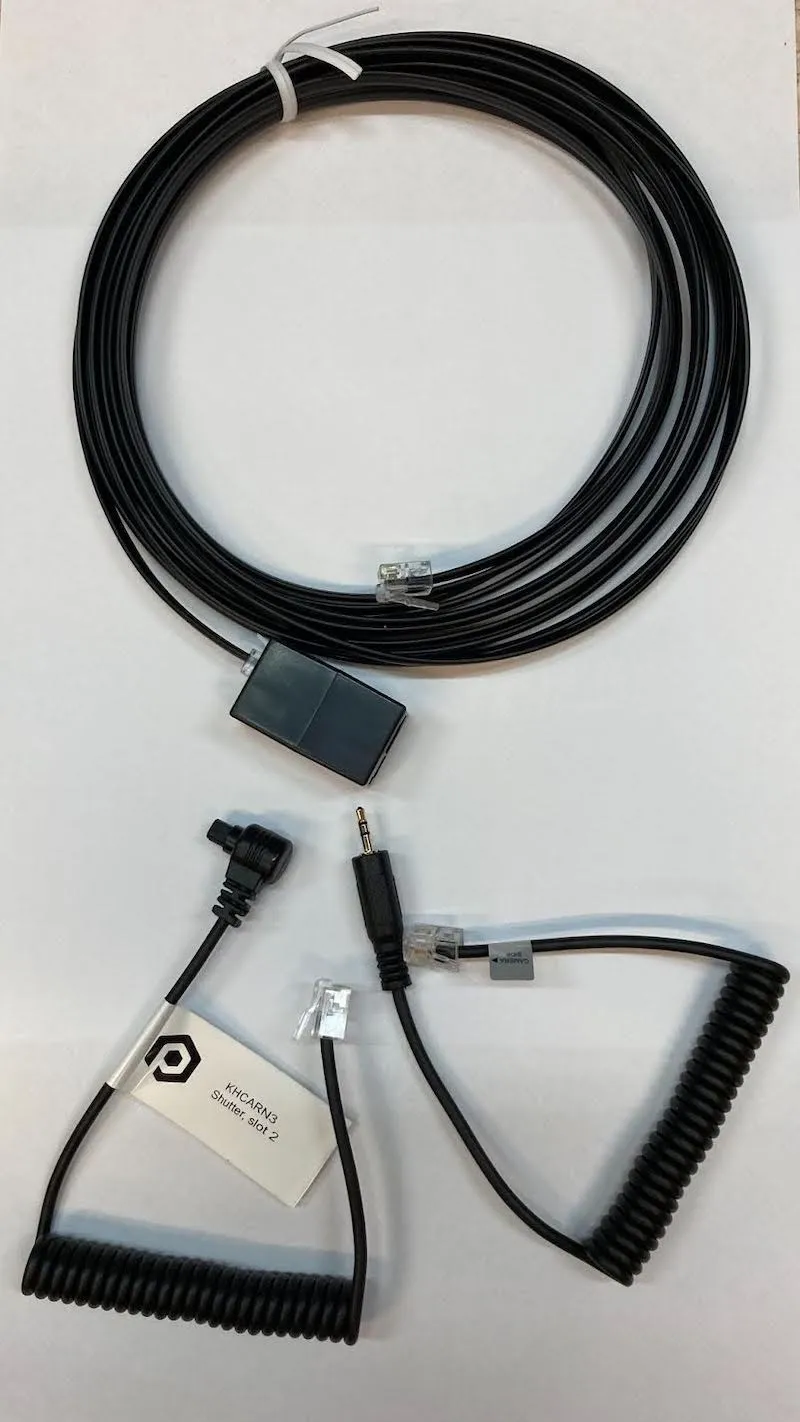
ملاحظة: يوفّر PhotoRobot كابلات الغالق الخاصة بربط SynchroBox بالكاميرات تحت أرقام القطع KHCARCJ (موصّل Canon Jack 2.5 mm) أو KHCARN3 (موصّل Canon N3) مع الوصلة التمديدية KHCAR1R05، أو في صورة ما يُعرف بطقم كابلات الغالق.
4.4. يُرجى الانتباه إلى أن الكاميرا 1 (المنفذ 1 في SynchroBox) تحمل جهاز تشغيل أضواء الفلاش وتتحكم فيه. ويجب أن يكون لهذه الكاميرا أكبر تأخير في الغالق.
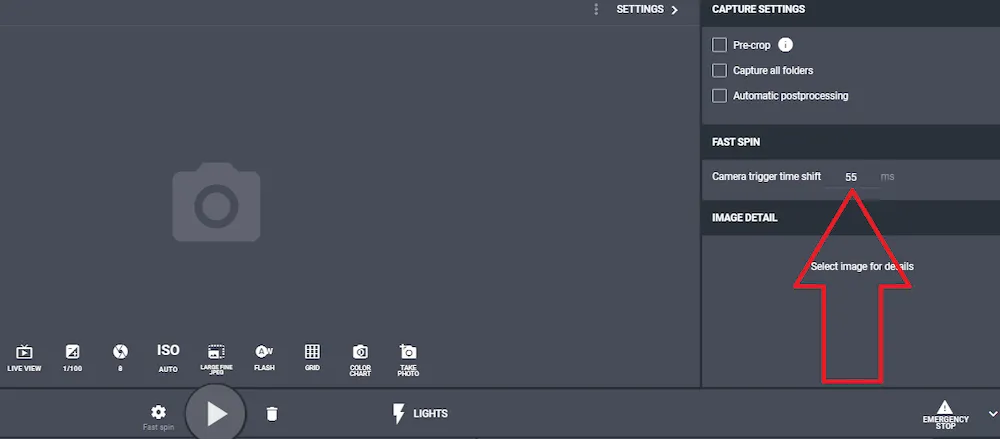
4.5. اضبط قيمة «Trigger advance» في وحدة التحكم (G6) وفق تأخير الغالق في أبطأ كاميرا (كما هو موضح سابقًا في القسم 1 من هذا المستند). ملاحظة: عند استخدام تطبيق PhotoRobot Controls، يُرجى الانتباه إلى أن هذه القيمة تُعدَّل / تُستبدل بالقيمة المحددة لوضع الالتقاط Fast Spin:
4.6. بعد ذلك، افتح واجهة الخدمة الرسومية (service GUI) الخاصة بـ SynchroBox بإدخال عنوان IP الخاص بها بصيغة URL في متصفح الويب.
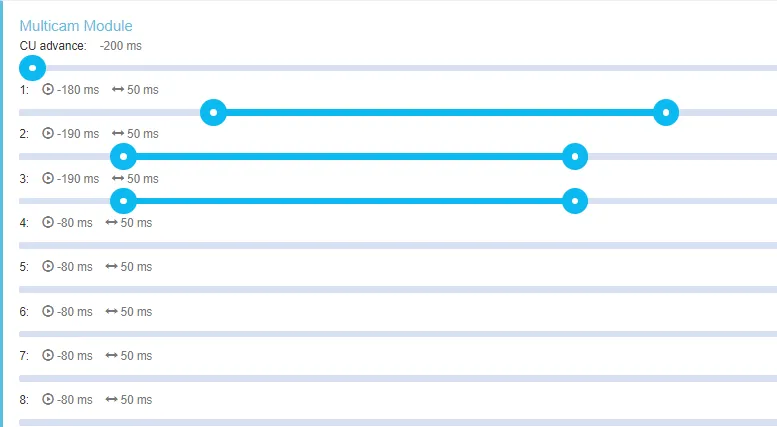
4.7. اضبط شريط التمرير الأول «CU advance» على القيمة نفسها المحددة في وحدة التحكم، أو على القيمة المقابلة لها في PhotoRobot Controls. ملاحظة: يُرجى الانتباه إلى أنه في حال اختلاف هاتين القيمتين، تكون الأولوية للقيمة في PhotoRobot Controls. بعد ذلك، توجد 8 أشرطة تمرير تقابل المنافذ الـ 8 في SynchroBox. ولكل شريط قيمتان: التقديم (advance) (الزر الأيسر)، ومدة النبضة (الزر الأيمن). وتساوي قيمة التقديم تأخير الغالق في الكاميرا المتحكَّم بها (مع كون أصغر قيمة فعلية تقريبًا -50 ms). أما مدة النبضة فتتعلق بالفترة الزمنية التي يحافظ خلالها كابل الغالق الخاص بالكاميرا على التلامس. وتحدد الشركة المصنّعة للكاميرا هذه القيمة، وإذا كانت غير معروفة، فيمكن ضبطها على 40 - 60 ms.
4.8. قم بإعداد قناة الإدخال في واجهة المستخدم الرسومية لخدمة SynchroBox. ملاحظة: عند استخدام كابلات الغالق من PhotoRobot، يكون الإعداد دائمًا على النحو التالي:
- منفذ IN: A = التركيز، B = التشغيل (الزناد)
- المنافذ 1 - 8: A = التشغيل (الزناد)، B = التركيز
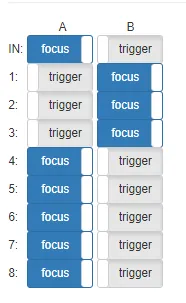
- يُرجى الانتباه إلى أنه لم يتم في المثال أعلاه إعداد سوى الكاميرات 1 و2 و3.
- بما أن PhotoRobot مصمم للعمل مع أضواء الفلاش، اضبط سرعة الغالق للكاميرا 1 على 1/100 أو 1/125.
4.9. وأخيرًا، قم بضبط الإعداد الأولي لجميع الكاميرات الأخرى على سرعة غالق أبطأ بكثير، مثل 1/30 - 1/60. يساعد ذلك على مراعاة الاختلاف المحتمل في زمن تأخر الغالق بين الكاميرات المستخدمة. كما يضمن الإطار الزمني الأطول أن تلتقط جميع الكاميرات ذروة وميض الفلاش من جميع وحدات الفلاش (ستروب). وعندما يعمل النظام بشكل صحيح، يمكن تجربة خفض سرعة الغالق للكاميرات الأخرى عند الحاجة.
5. إعداد عدة وحدات SynchroBox
يدعم SynchroBox حتى 8 كاميرات كحد أقصى. وإذا لزم استخدام أكثر من 8 كاميرات، فيمكن زيادة عدد وحدات SynchroBox المستخدمة.
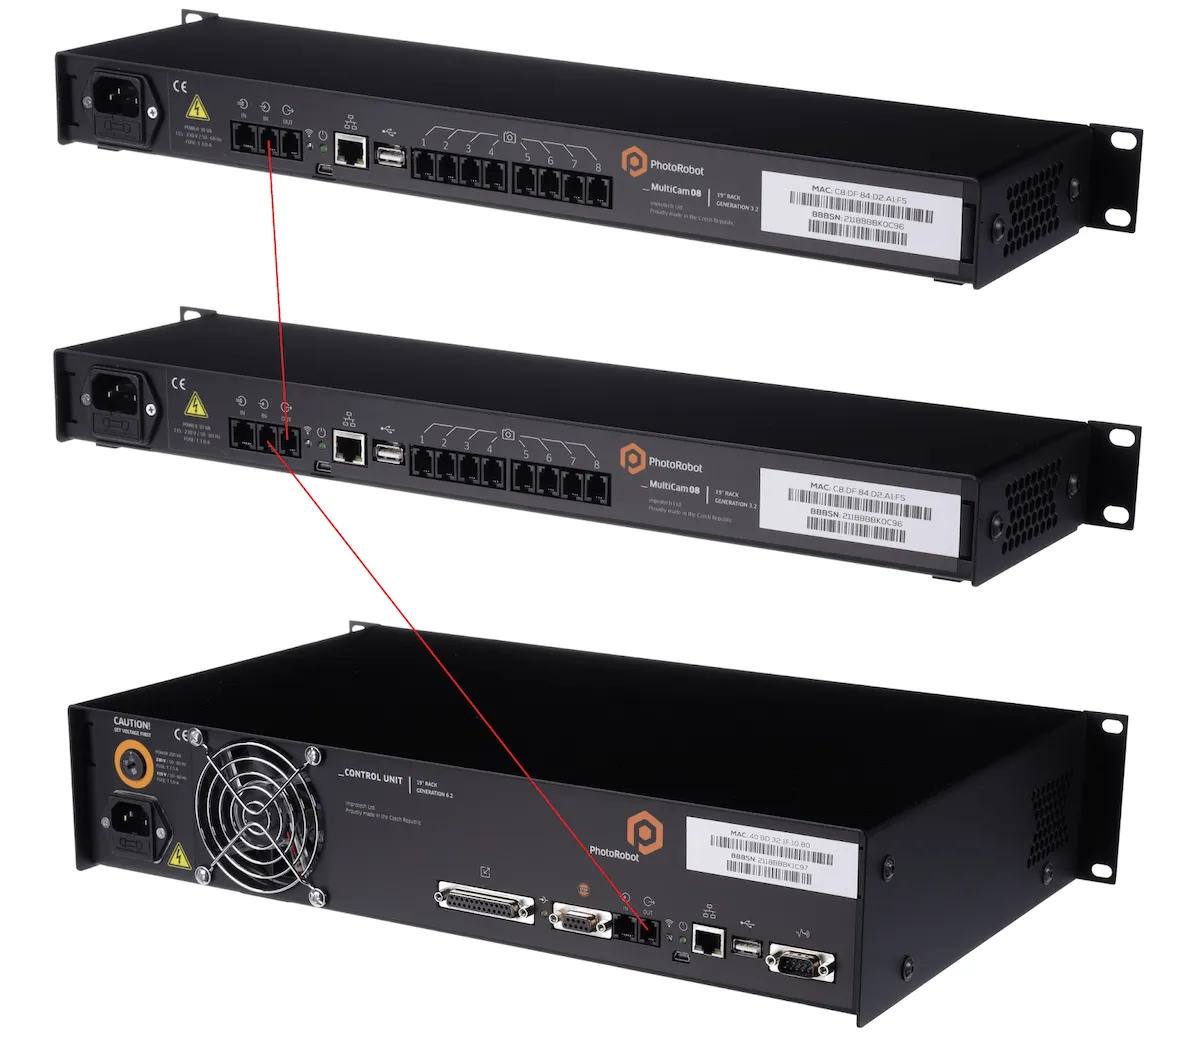
- قم بتوصيل منفذ OUT في أول وحدة SynchroBox بمنفذ IN في الوحدة التالية، باستخدام كابل الغالق نفسه الذي يربط وحدة التحكم بوحدة SynchroBox. تورّد PhotoRobot هذا الكابل ضمن محتويات تسليم SynchroBox، أو يمكن طلبه برقم القطعة KHCAR1R05.



