Kogege PhotoRobot Controls rakenduse standardset töövoogu
Vaadake virtuaalse ülevaate kaudu standardset tootmistööprotsessi, kus kasutatakse stuudios PhotoRoboti riistvara ja _Controls tarkvara.
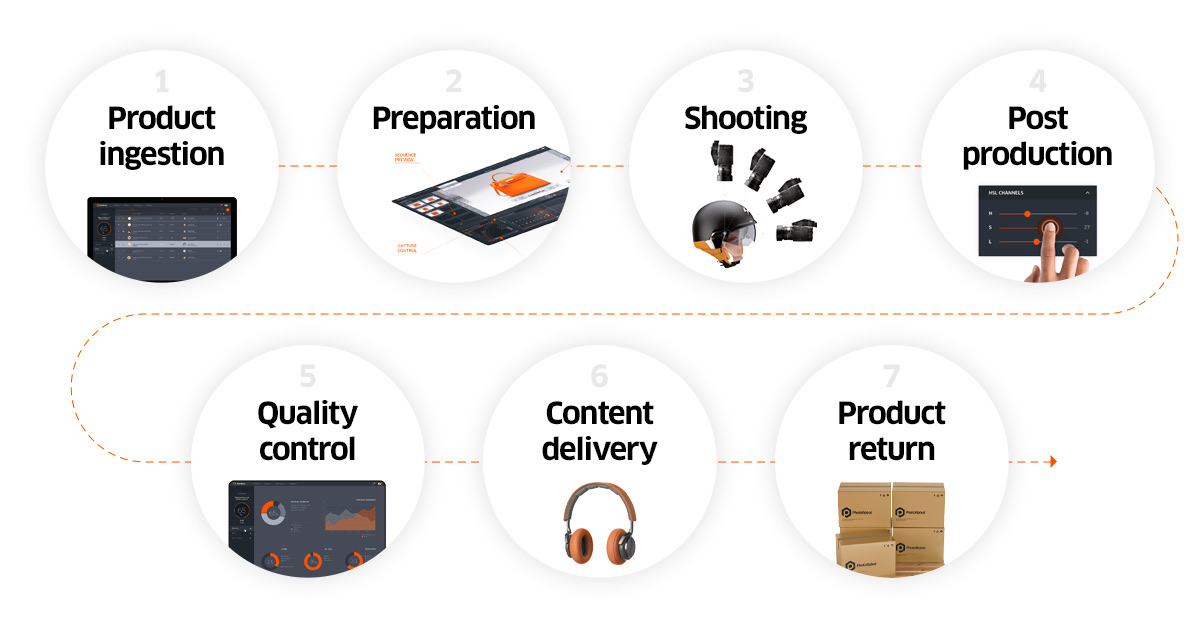
Ülevaade PhotoRobot _Controls App töövoost
Milline näeb välja standardne stuudio töövoog, kui kasutatakse PhotoRoboti automatiseeritud fotograafiasüsteeme ja Controls App rakendust? Selle mõistmiseks alustage PhotoRoboti-põhise stuudio põhikonfiguratsioonist.
- Standardne töövoog hõlmab vöötkoodilugeja tehnoloogiat, millega skannitakse tooteid ja eelseadistuste koode.
- Kasutusel on CubiScan mõõtmissüsteem, mis kaalub ja mõõdab tooteid ning loob automaatselt metaandmed.
- Riiulikoodide kasutamine võimaldab sortida tooteid kategooriatesse pildistamise ja järeltöötluse eelseadistuste järgi.
- PhotoRobot automatiseerib pildistamise (või video salvestamise) eelseadistuste alusel ühe käsuga.
- Automaatne järeltöötlus toimub taustal pilves, nii et meeskonnad saavad kohe hakata pildistama uusi tooteid.
- Soovi korral saab iPhone’iga teha käsikaamera- ja detailkaadreid, samal ajal kui teised tööjaamad töötavad.
- Avaldamine globaalsesse CDN-i või API-integratsiooni kaudu toimub automaatselt ning tootmist see ei katkesta.
See on võimalik tänu robotite, kaamerate, valgustite, arvutite, iPhone’ide, järeltöötluse, piltide edastamise ja API-ühenduvuse tarkvaralisele integratsioonile. Tutvuge ise töövoo iga etapiga allpool. Pakume lihtsat, kuid täielikku ülevaadet PhotoRobot studio standardsest tootmisprotsessist.
1 – Valige tarkvaras tööruum
Standardse PhotoRoboti töövoo esimene etapp on tööruumi valimine rakenduses Controls App.
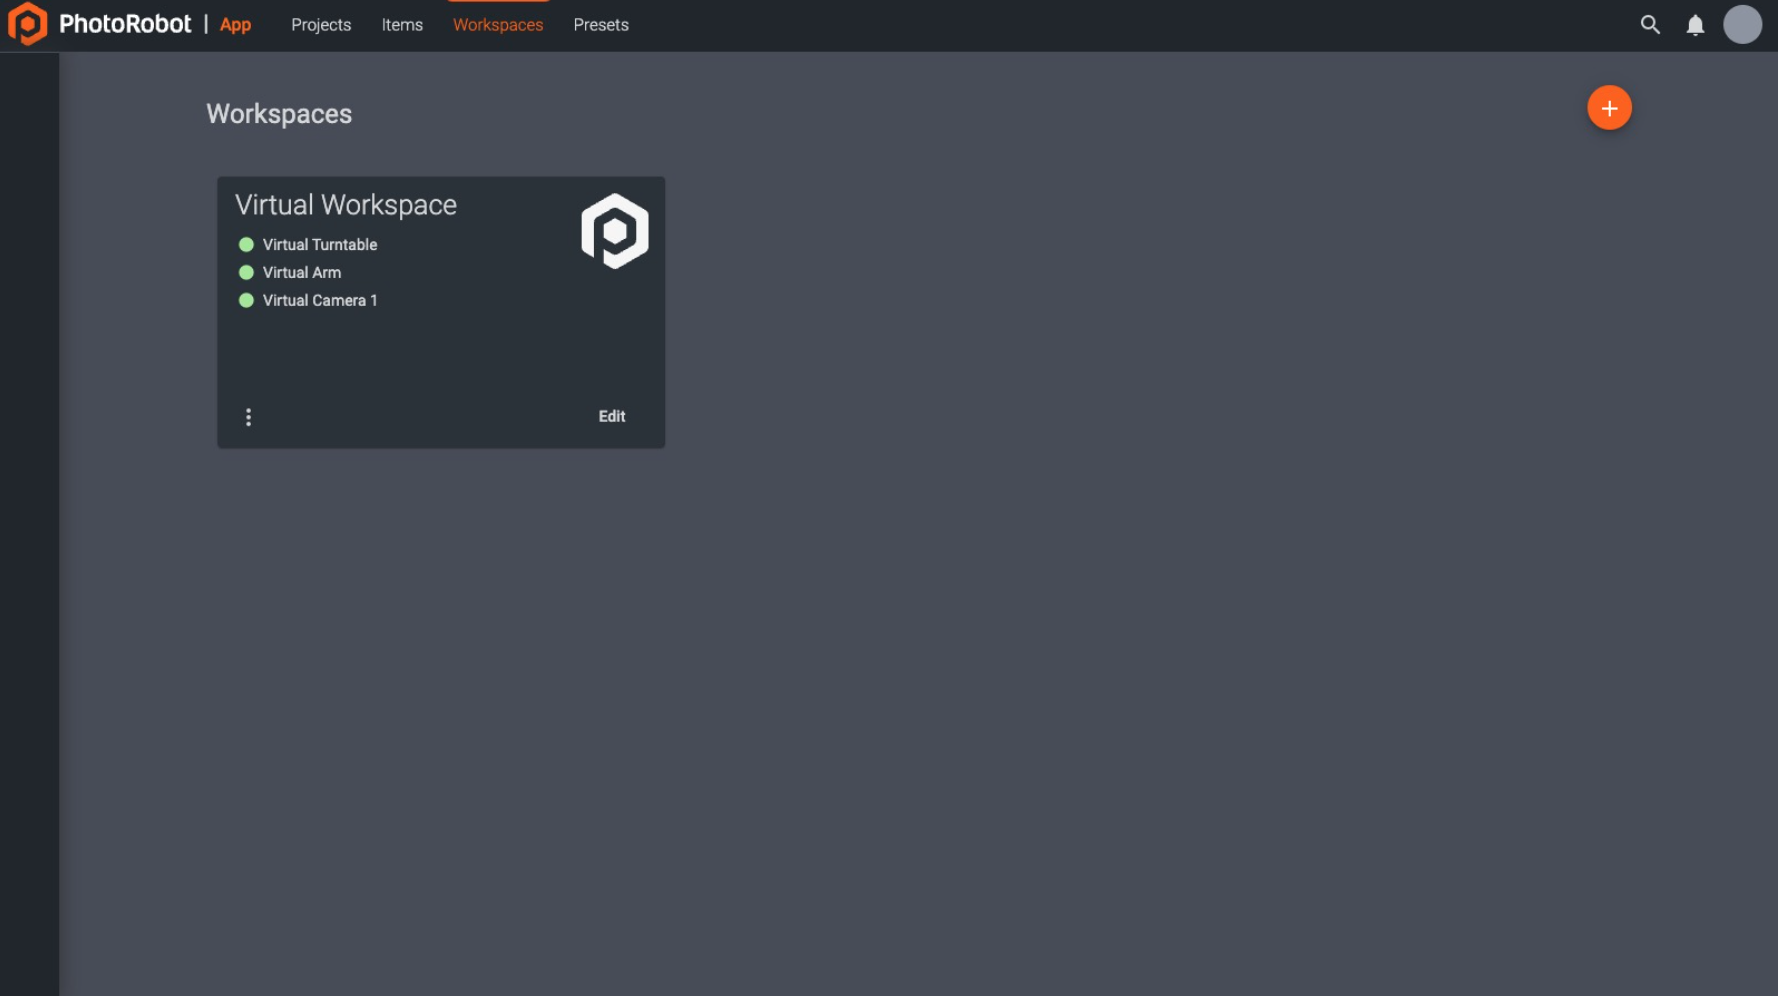
Tarkvaras on PhotoRoboti tööruumid kohandatavad riistvaraloendid konkreetsete pildistuste jaoks. Muu hulgas annab tööruum tarkvarale teada, milline süsteem on kasutusel. Tööruumi seadistamine ühendab tarkvara süsteemiga, milleks võib olla üks või mitu PhotoRoboti moodulit. See hõlmab kaamerate, stuudiovalgustite ja muude fotograafiatarvikute ühendamist.
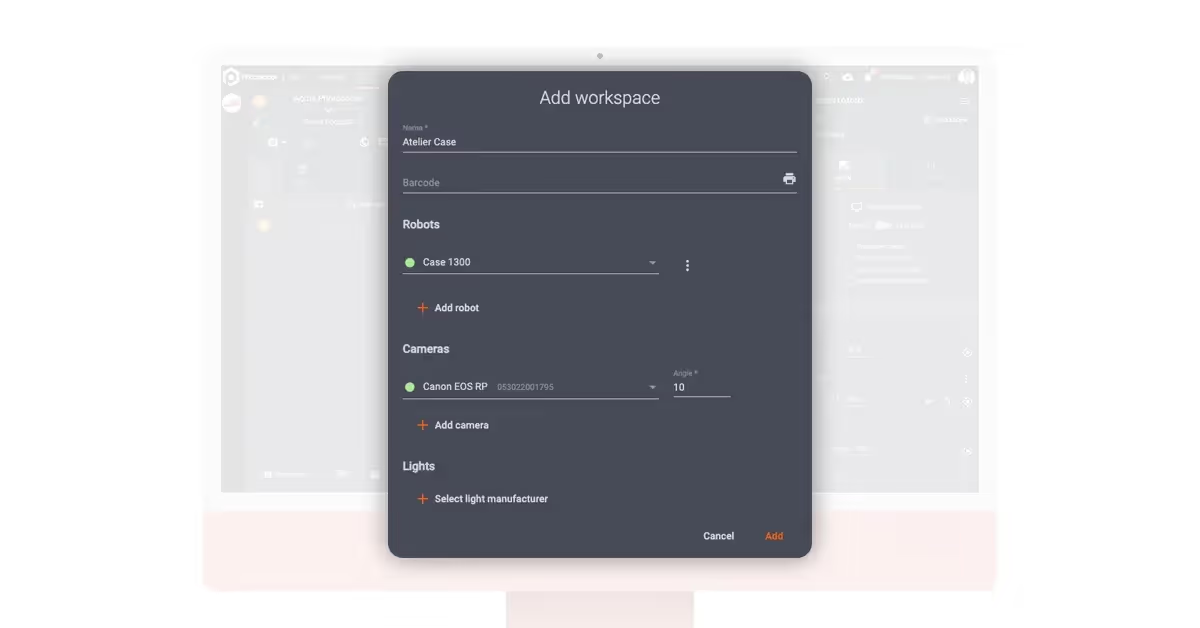
Tööruum võimaldab täielikult seadistada roboteid, laseri sätteid, valgustuse sätteid ja pildistamissätteid. Kui kasutate aga moodulit, millel on Robotic Arm või Multi-Camera rig, on kõigi nurkade pildistamissätted täielikult automaatsed. Kõik PhotoRoboti seadmed ühenduvad samasse LAN-i, kus asub tööjaama arvuti, kaamera ühendub arvutiga USB kaudu. Seejärel suhtlevad ja aktiveeruvad seadmed tarkvara tööruumi kaudu.
2 – Importige pildistusloend
Pärast tööruumi seadistamist on tüüpilise PhotoRoboti töövoo teine etapp pildistusloendi importimine.
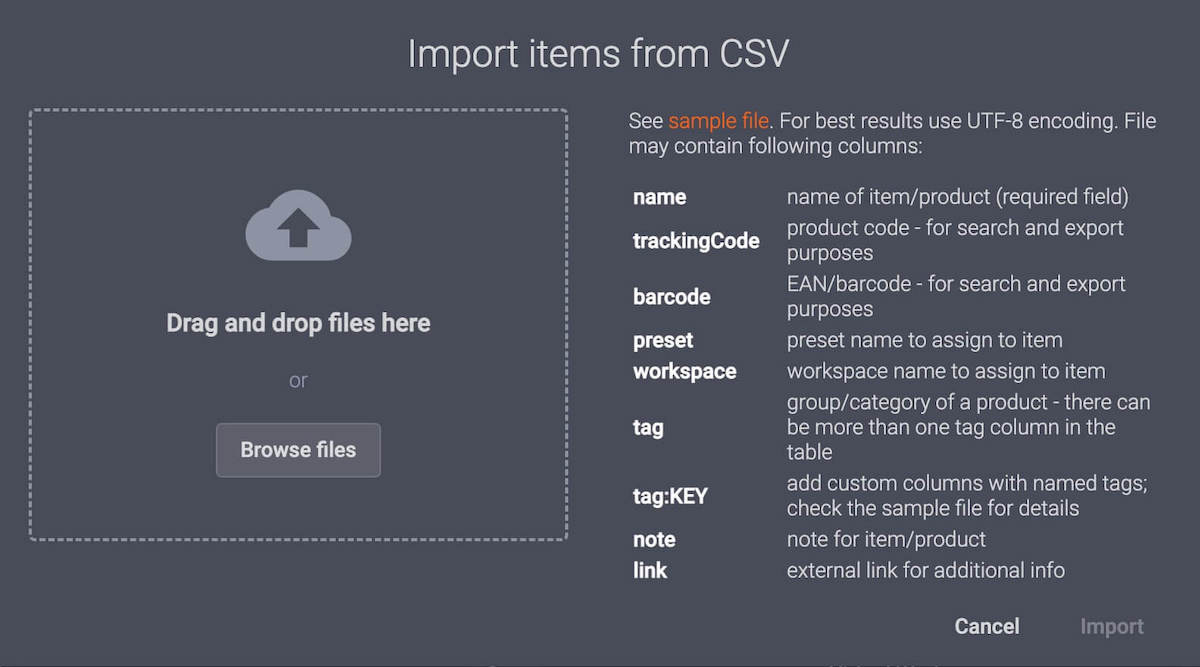
Sageli tehakse seda CSV-faili importimisega. CSV-import võimaldab PhotoRoboti operaatoritel luua toote koos selle seadistustega Excelis ja importida selle süsteemi. Siiski saab lihtsalt ka vöötkoode skannides kontrollida laoseisu, tuvastada tooteid ja võtta kaubad automaatselt vastu. Koos CubiScan mõõtmissüsteemidega saavad meeskonnad seejärel automaatselt salvestada toodete kaalu ja mõõtmed ning automatiseerida pildistusjadasid. Lisaks luuakse väärtuslikke andmeid toote piltide kõrvale.
See on ka üks paljudest viisidest, kuidas PhotoRobot lihtsustab ja kiirendab fotostuudio igapäevatööd. Tööjaama arvutiga tuleb vähem suhelda ning protsessid on tervikuna kiiremad, sest stuudios liigutakse vähem. Samal ajal on pildistusloendid süsteemis täielikult kohandatavad seadistatavate muutujatega. Operaatorid saavad igale tootele määrata nimed, jälgimiskoodid, vöötkoodid, eelseadistused, tööruumid, sildid, riiulikoodid, märkmed ja lingid.
3 – Kinnitage kaupade vastuvõtt
Pärast pildistusloendi importimist on järgmine etapp kaupade vastuvõtmise kinnitamine stuudios.
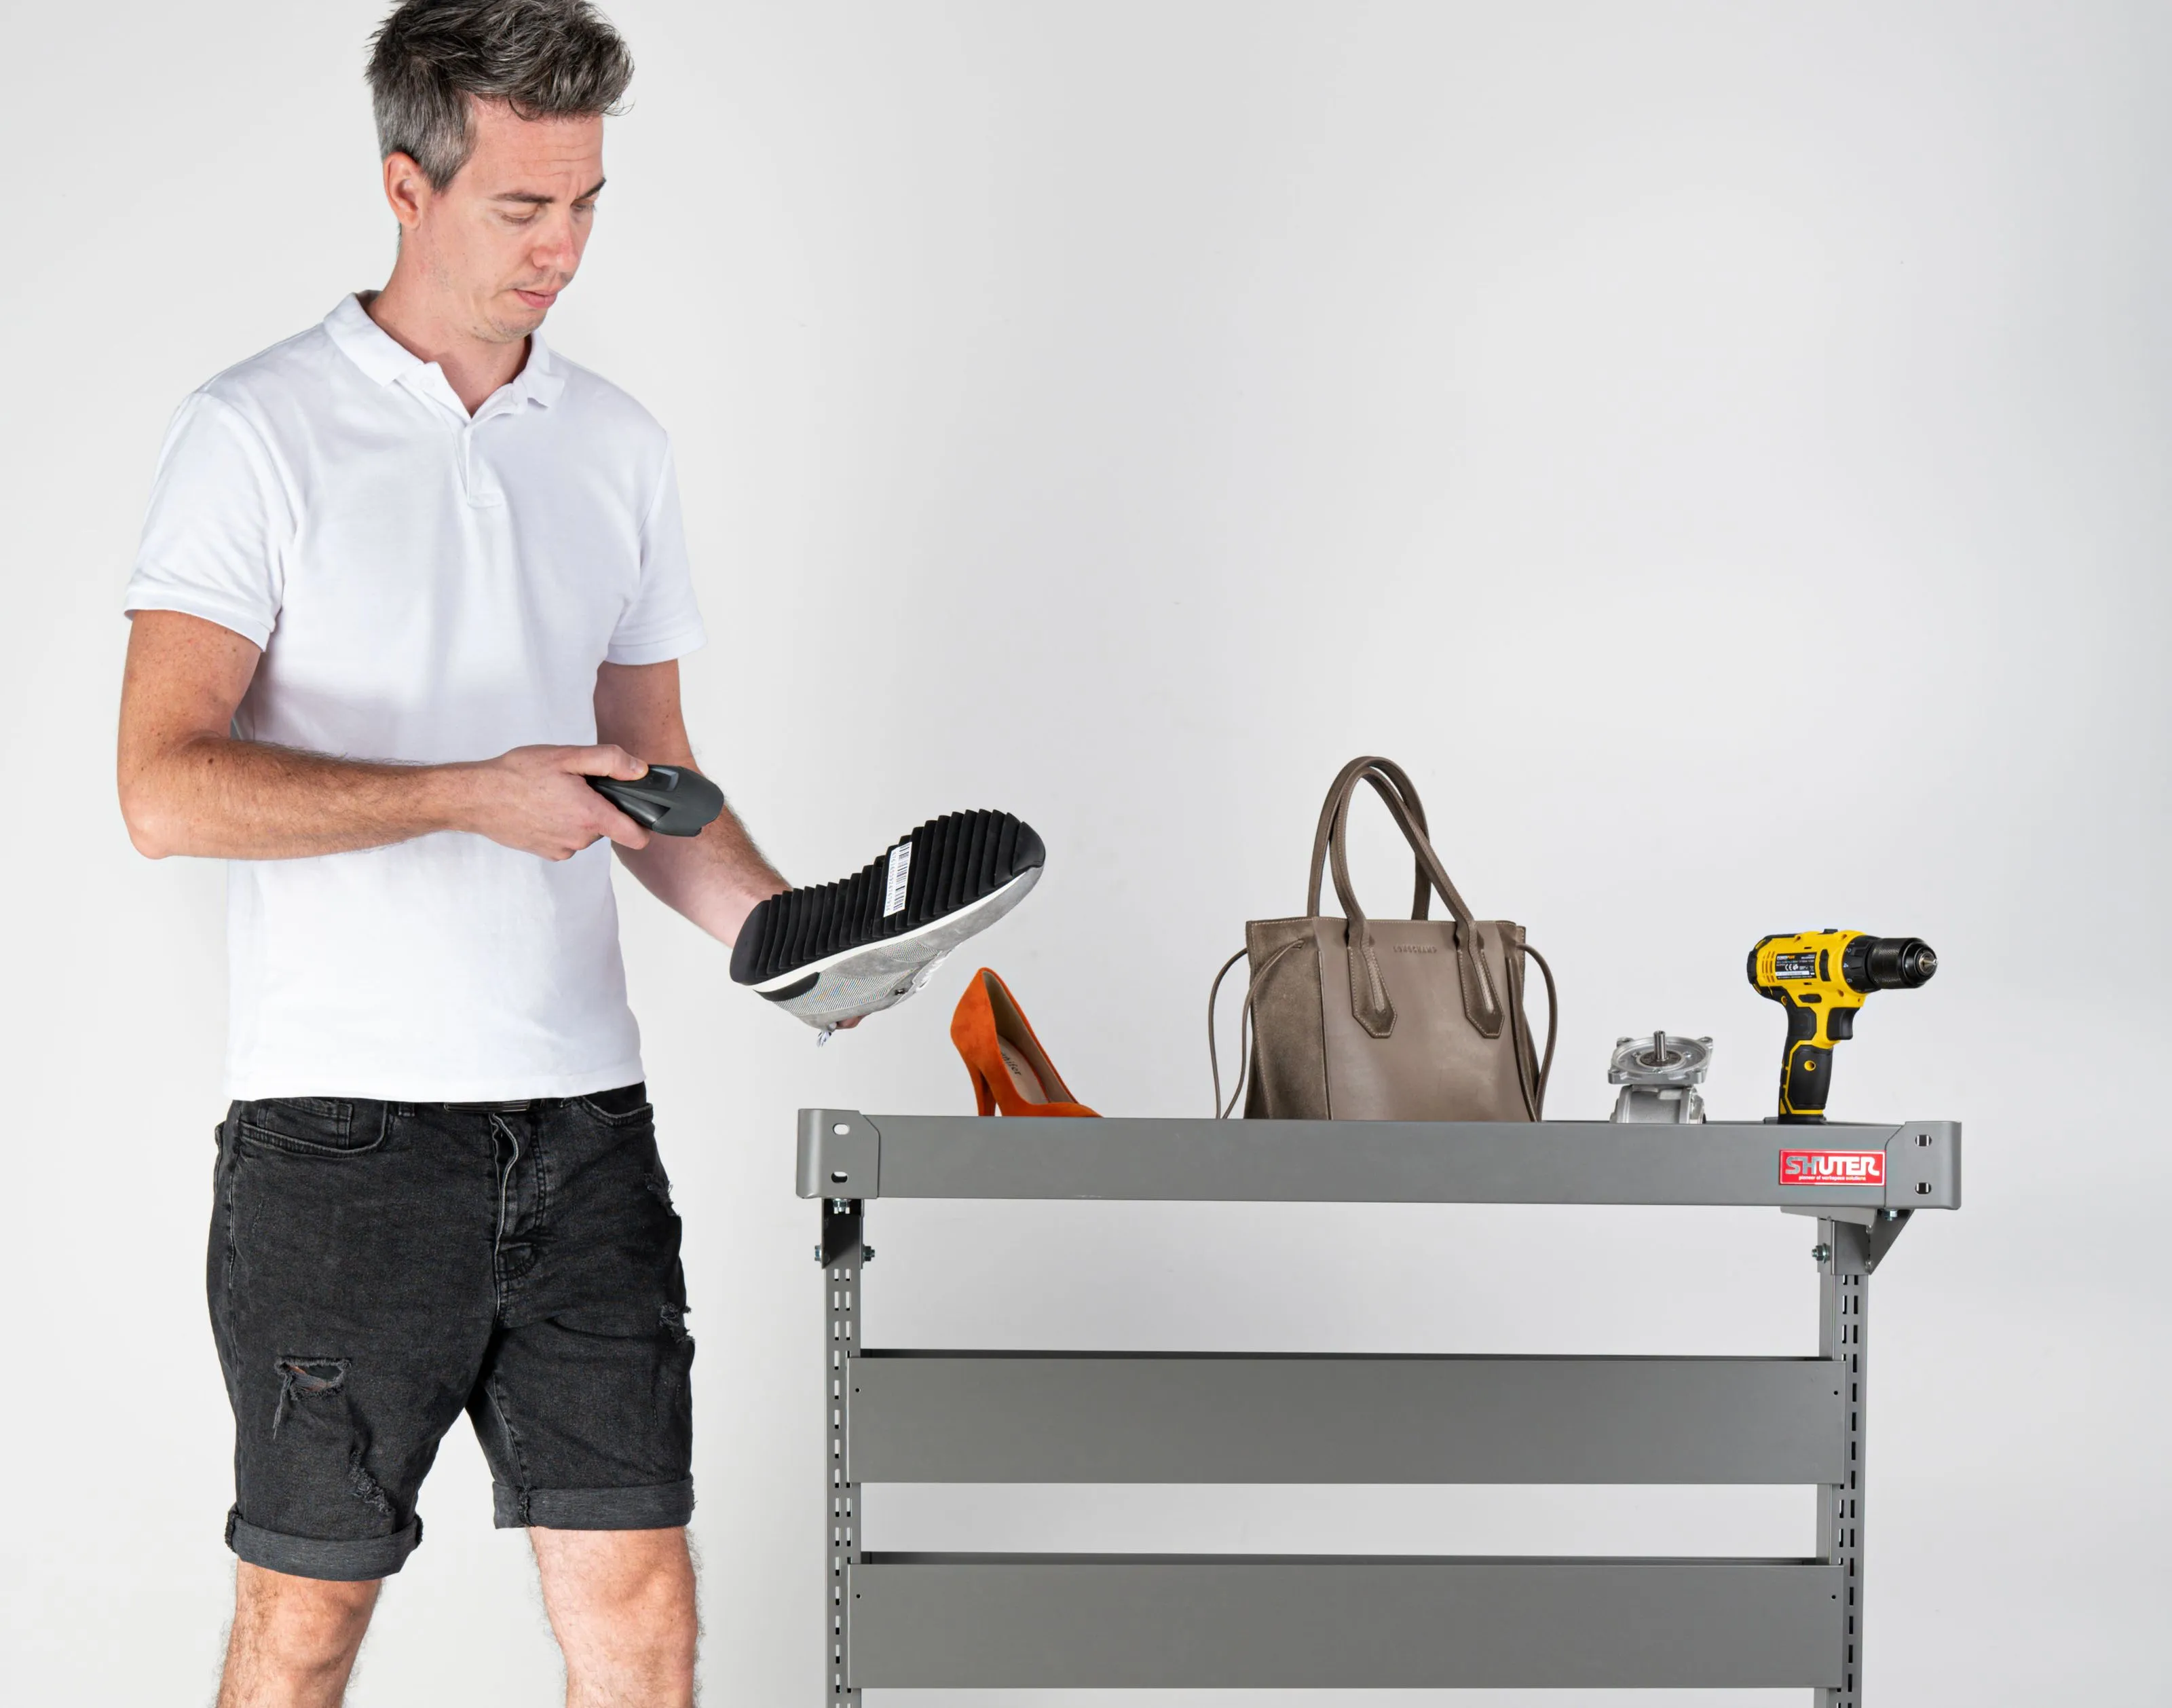
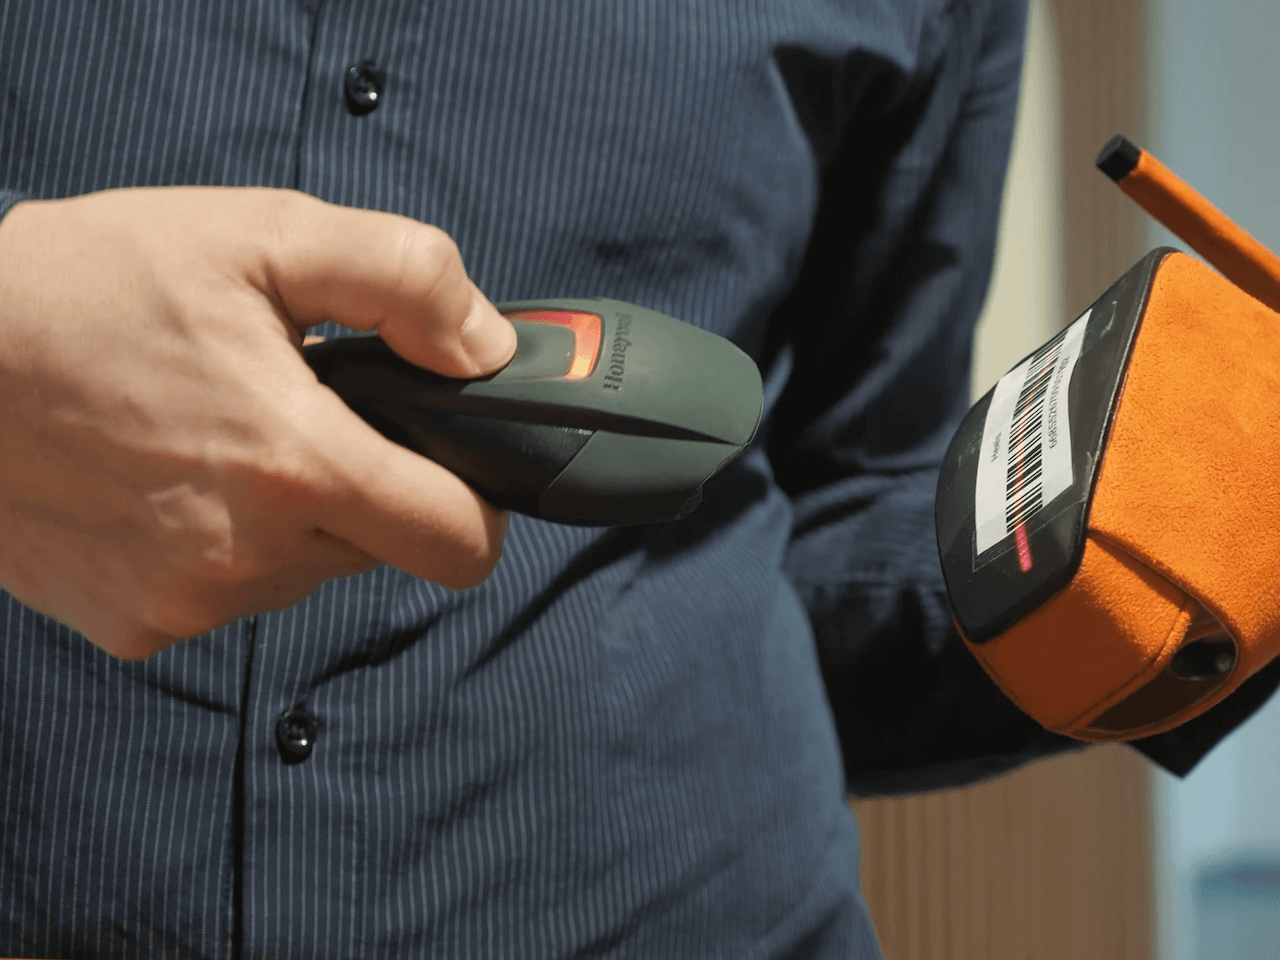
See etapp eelneb esemete kaalumisele ja mõõtmisele. Protsess hõlmab vaid esemete toimetamist robotiseeritud tööjaama lähedale ning seejärel vöötkoodide skannimist, et kinnitada esemete vastuvõtt. Süsteem märgib eseme automaatselt stuudios olevaks ning kinnitus tehakse kohe pärast vöötkoodi skannimist. Kui esemetel vöötkoode ei ole, saab erinevatele esemetele ka luua ja printida unikaalsed vöötkoodid.
Lisaks saab viisardipõhine fotostuudio töövoo tarkvara kogu seda protsessi tootmisliini operaatorite jaoks veelgi lihtsamaks muuta. Iga eseme jaoks võivad olla juhised alates süsteemis vastuvõtmisest kuni mõõtmise, ettevalmistuse, jäädvustamise ja esemete tagastamiseni. Nii suudab iga töötaja ka minimaalse väljaõppega tootmise töövooge kiiresti korrata.
4 – Esemete kaalumine ja mõõtmine mõõtesüsteemiga CubiScan
Standardse tootmise töövoo neljandas etapis kasutatakse CubiScan mõõtmissüsteemi.
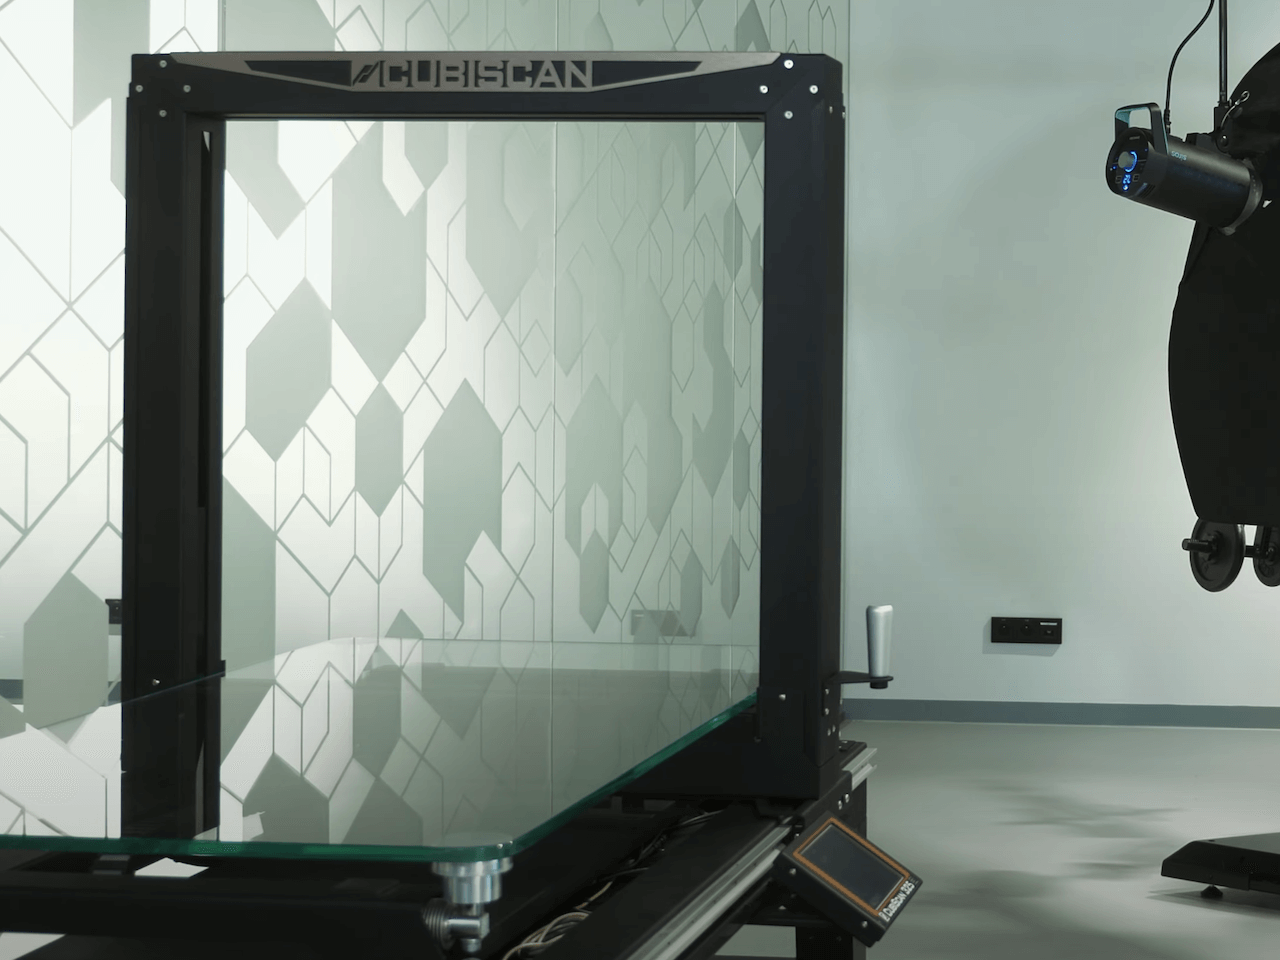
CubiScan on PhotoRobot-süsteemil põhinevas stuudios valikuline seade, kuid selle kasutamine võimaldab suuremat automatiseerituse taset ja tootlikkust. Seade on laialt levinud saadetiste ja vastuvõtu liinide automatiseerimisel. See kaalub ja mõõdab esemeid (meetrilistes või inglise mõõtühikutes) ning loob automaatselt iga eseme kohta väärtuslikke andmeid.
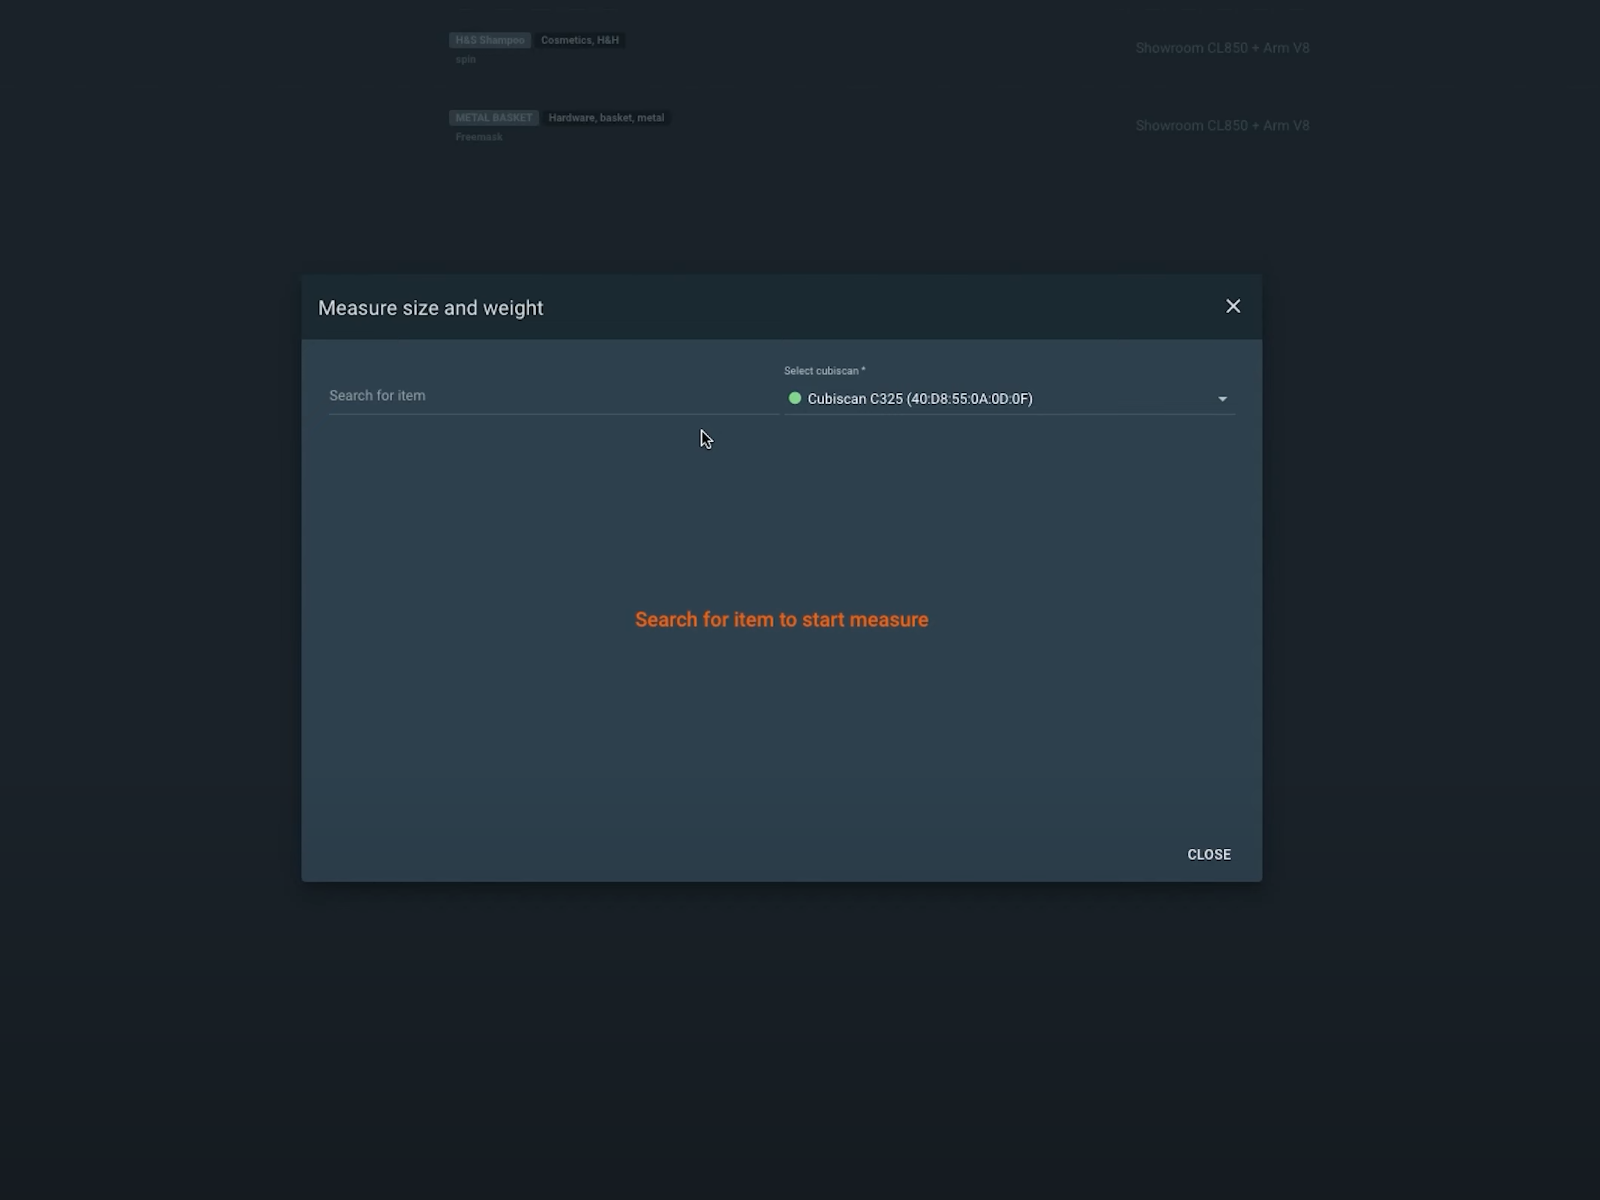
See võimaldab esemeid jäädvustada automaatselt vastavalt nende konkreetsetele mõõtmetele. Andmeid kasutatakse ka selleks, et robotkäsi tõuseks automaatselt eseme keskkohta enne robotiseeritud jäädvustamise algust. Lisaks on kogu teave koheselt andmebaasis olemas, et avaldada tooteandmed automaatselt koos pildimaterjaliga.
5 – Esemete sortimine tarkvarariiulitele eelseadistustega
Kui esemete vastuvõtt, kaalumine ja mõõtmine on lõpetatud, on järgmine etapp esemete sortimine kategooriatesse riiulikoodide abil.
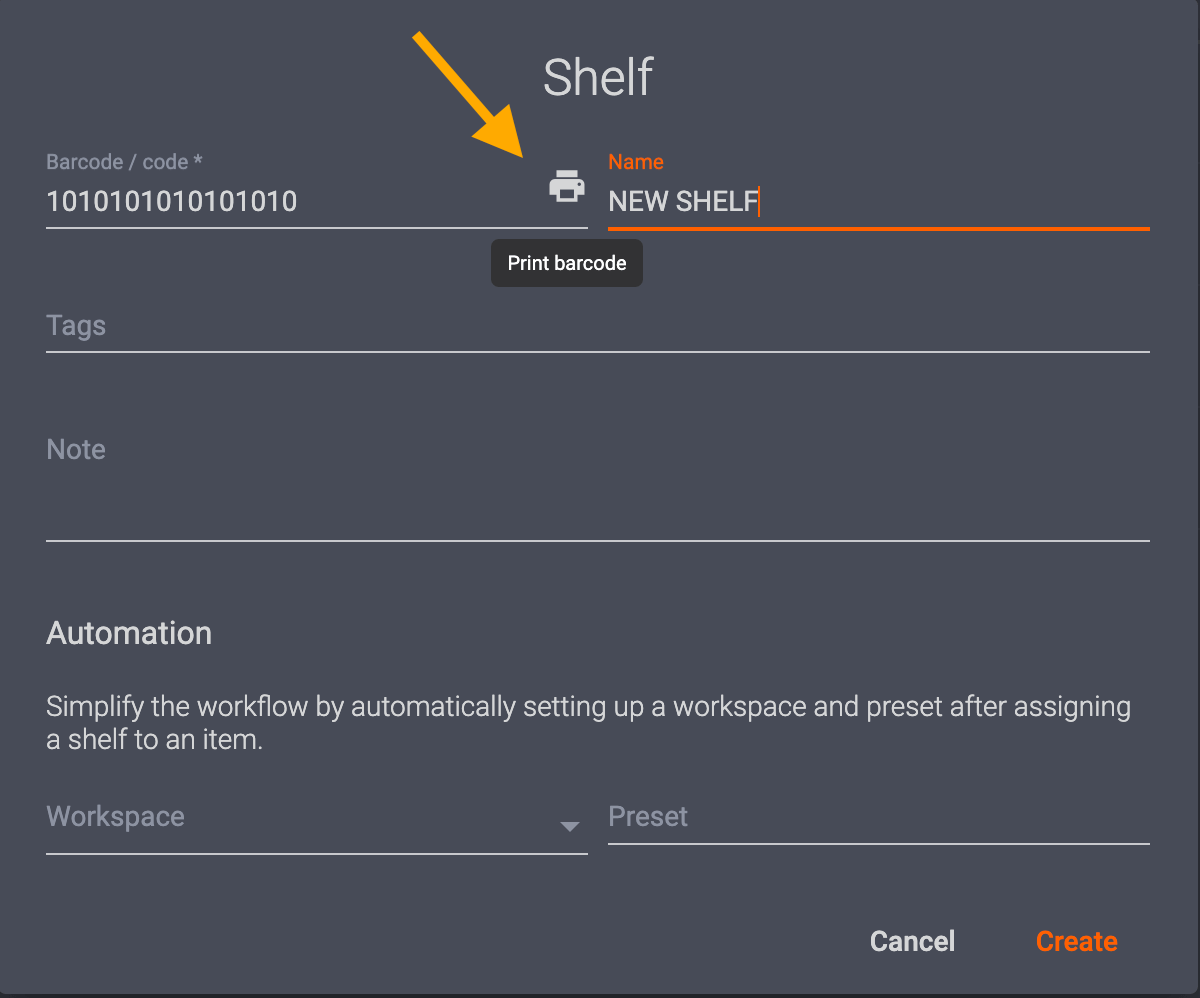
Riiulikoodid on viis salvestada süsteemi sarnaste esemete konfigureeritavad pildistamise seaded ja eelseadistused. Esemekategooriad võivad hõlmata värvi, läbipaistvust, suurust ja paljusid muid fotograafilisi omadusi. Seejärel saab printida unikaalsed riiulikoodid, et sortida esemed süsteemis nende automatiseeritud pildistamise ja järeltöötluse eelseadistuste järgi. Selleks tuleb vaid kõigepealt skannida eseme vöötkood ning seejärel selle riiulikood, et määrata esemele vastavad seaded.
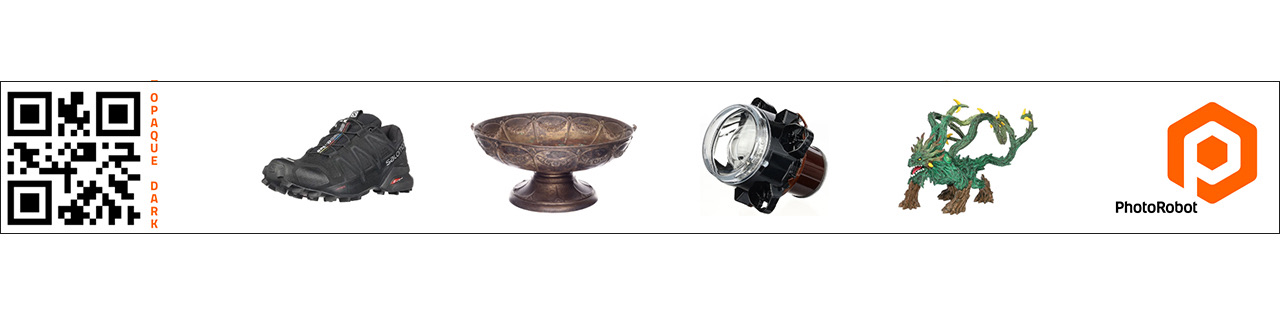
Nii saavad stuudiod paigutada riiulikoodid riiulitele, kärudele või mujale läheduses, kus esemeid pildistamiseks ette valmistatakse. Mida lähemal robotiseeritud tööjaamale, seda kiiremaks muutub tootmisliin. Stuudiodel on sageli riiulikoodid esemete sortimiseks stiilijuhendite, erinevate eelseadistuste, objekti lavastuse, pildikatte ja muu järgi. Iga riiulikood on täielikult kohandatav, seega oleneb see vaid pildistatavate toodete tüüpidest.
6 – Eseme tuvastamine robotiseeritud jäädvustamiseks
Pärast toodete sortimist piisab pildistamiseks valmis eseme tuvastamiseks vaid selle vöötkoodi skannimisest.
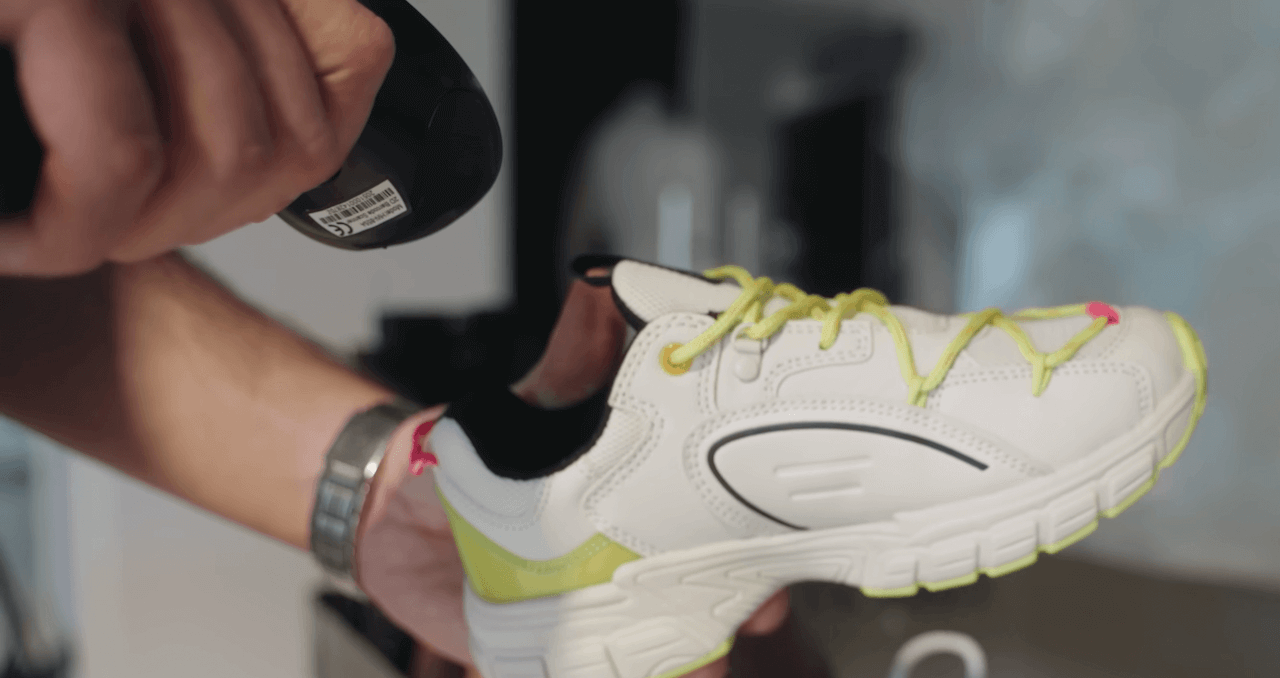
See annab süsteemile automaatselt juhised eseme robotiseeritud jäädvustamiseks ja järeltöötluseks. Need võivad hõlmata kõiki eseme riiulikoodis sisalduvaid eelseadistusi, näiteks kaamera- ja valgusseadeid, samuti seda, milliseid väljundeid jäädvustada. Näiteks võivad eelseadistused sisaldada juhiseid, mille alusel süsteem eraldab konkreetsed 2D-pildid koos 360° pööritusega.
See võib sisaldada ka samme eseme ümber mitme kõrguse robotiseeritud jäädvustamiseks 3D-pööritusele või 3D-mudeli pildistamiseks. Nende juhistega tuleb vaid asetada ese pöörlevale lauale. Seejärel võtab automatiseeritud süsteem üle kogu pildistamise ja järeltöötluse.
7 – Objekti paigutamine 360° pöördlauale
Järgmisena on objektide pildistuseks paigutamine ja pöördlaua joondamine robotkäega laserjuhitud positsioneerimise abil lihtne.
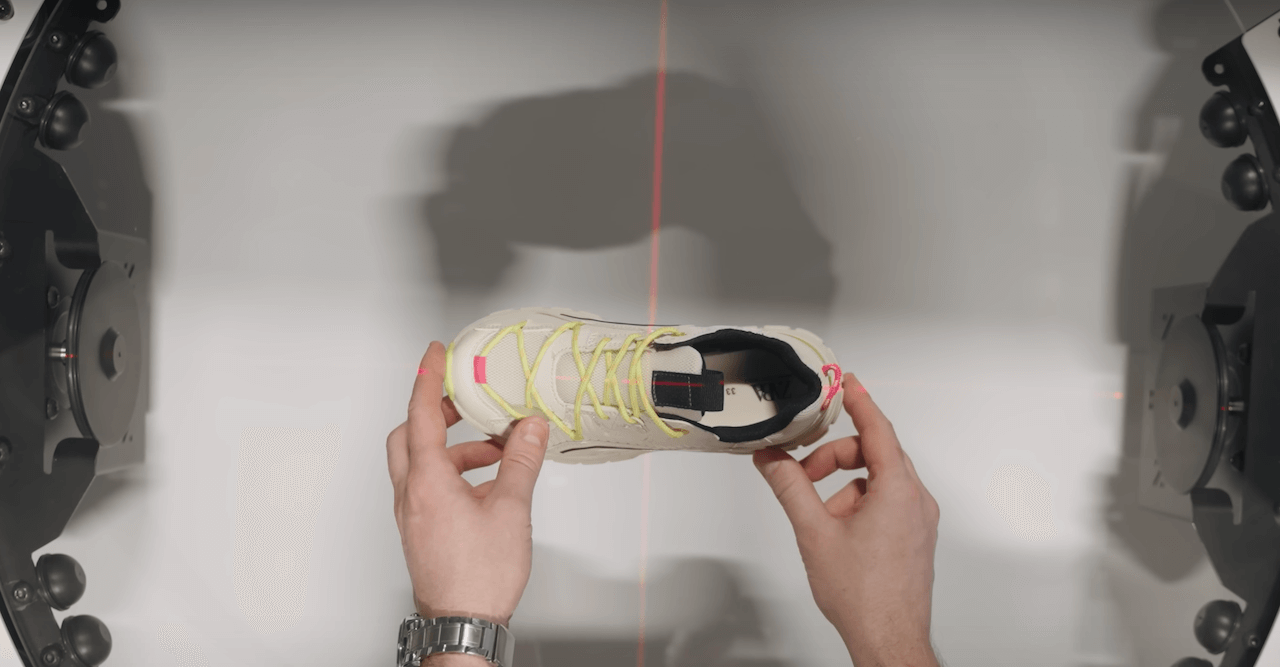
PhotoRobot 360° pöördlauad ja robotkäed on varustatud laserpositsioneerimissüsteemidega, mis võimaldavad seadmeid ja objekte kiiresti joondada. Need aitavad sujuvamaks muuta objektide paigutamist ning tagavad robotkäe ja 360° pöördlaua täpse joonduse. Laserid annavad ristlaserjoone, mille abil saab esemed pildistamiseks kiiresti pöördlaua plaadi keskele paigutada. Samuti lülituvad laserid pildistusjada alguses automaatselt välja.
Sellised objekti positsioneerimissüsteemid on eriti kasulikud 360° tootefotograafia automatiseerimisel. Täpsus on automatiseeritud töövoo toimimiseks ülioluline ning aitab vähendada järeltöötluse vajadust või selle täielikult kõrvaldada.
8 – Objekti pildistamise automatiseerimine
Pildistamise käivitamiseks piisab vöötkoodi skannimisest, ühest klõpsust või tühikuklahvi vajutusest.
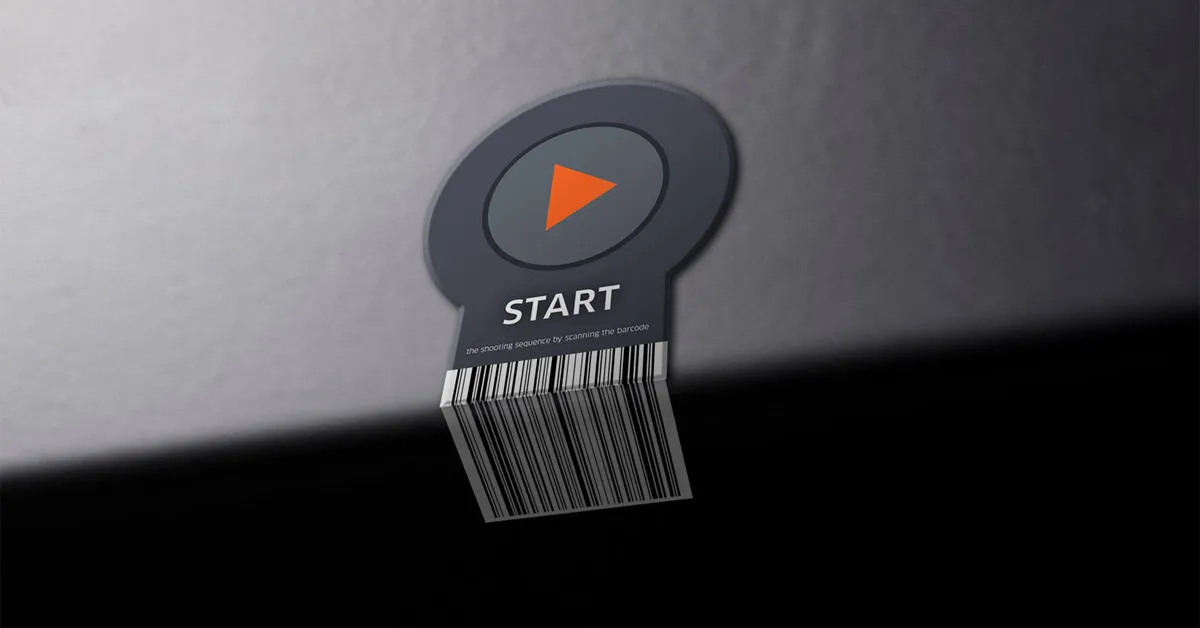
Tavaliselt on robotiseeritud tööjaamas olemas stardivöötkood, millega käivitatakse robotiseeritud pildistusjada kohe pärast toote paigutamist. Teise võimalusena käivitab operaator pildistamise tööjaama arvutis. Jada käivitamine lülitab välja laserpositsioneerimissüsteemi ja käivitab kaamera automaatse vertikaalse reguleerimise. Kaamera horisontaaltasand joondub objekti kõrguse täpsesse keskpunkti. Ka see toimub täisautomaatselt ning põhineb CubiScani varem tehtud objekti mõõtmistel.
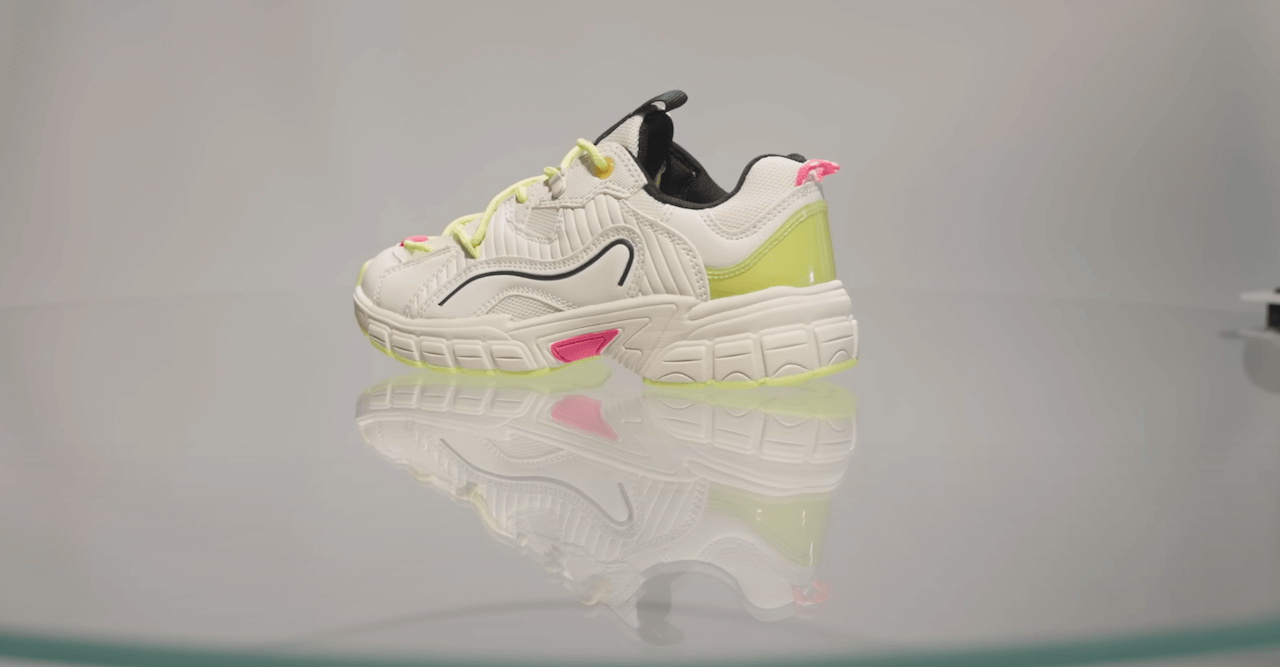
Pärast kaamera reguleerimist käivituvad automaatselt stuudiovalgustus, robotprotsessid ja pildistusseaded. Need järgivad süsteemi eelseadistatud käske. Muu hulgas annavad eelseadistused pöördlauale käsu pöörlema hakata ning käivitavad kaugpildistamise sünkroonis võimsate välklampidega. Kõik kaameraseaded toimivad vastavalt eelseadistustele ning välklambid aitavad ära hoida ka liikumishägu. Liikumishägu vältimine võimaldab 360° pöörlevaid kujutisi pildistada kiiresti, pöördlauda peatamata.
Samal ajal saab robotkäsi liikuda mööda vertikaaltelge, et automatiseerida mitme kõrgusreaga pildistamine. Selle tulemusena valmivad mitmerealised 3D pöörlevad kujutised ning 3D objektimudeleid saab luua kiiresti. 360° tootevideo salvestamisel on kaamera liikumist võimalik automatiseerida ka eelprogrammeeritavate ajajoonte abil. Ajajooned ühendavad objekti pöörlemise kaamera liikumisega, et luua näiteks lendava kaamera efekt kiirete või aeglaste lõikudega.
9 – Töötlemine pilves ilma eraldi käsuta
Pärast pildistusjada lülituvad laserid uuesti sisse ja pilves järeltöötlus algab taustal ilma eraldi käsuta.
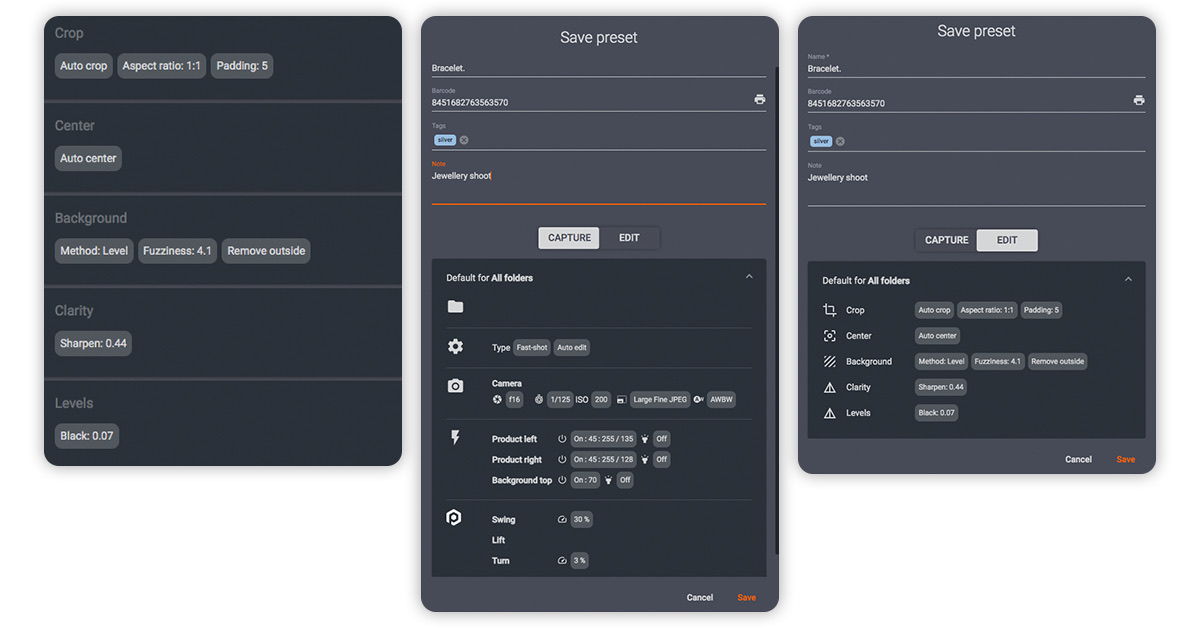
Pilves järeltöötlus vabastab kohaliku arvuti, nii et uue pildistamise saab käivitada kohe. Originaalpiltide varundamine toimub automaatselt, taustaeemaldus ja pildioptimeerimine aga eelseadistuste järgi. Eelseadistused määravad, kas tarkvara salvestab failid kohalikult jagatud kausta või laadib need automaatselt pilve. Eelseadistused võivad avaldada failid ka kohe pärast pildistamist teenuses PhotoRobot Cloud või API kaudu e-kaubanduse ekspordivoogudesse.
Nii on vajalik inimsekkumine äärmiselt väike või puudub üldse. Järgmise toote töövoo saab käivitada kohe, kui üks pildistusjada on lõppenud. Operaatorid saavad paigutada järgmise objekti pöördlauale või vajaduse korral teha seejärel käsitsi ja detailkaadreid.
10 – Järgmise toote töövoo käivitamine
Kuni järeltöötlus toimub taustal, saavad operaatorid kohe alustada järgmise toote töövoogu.
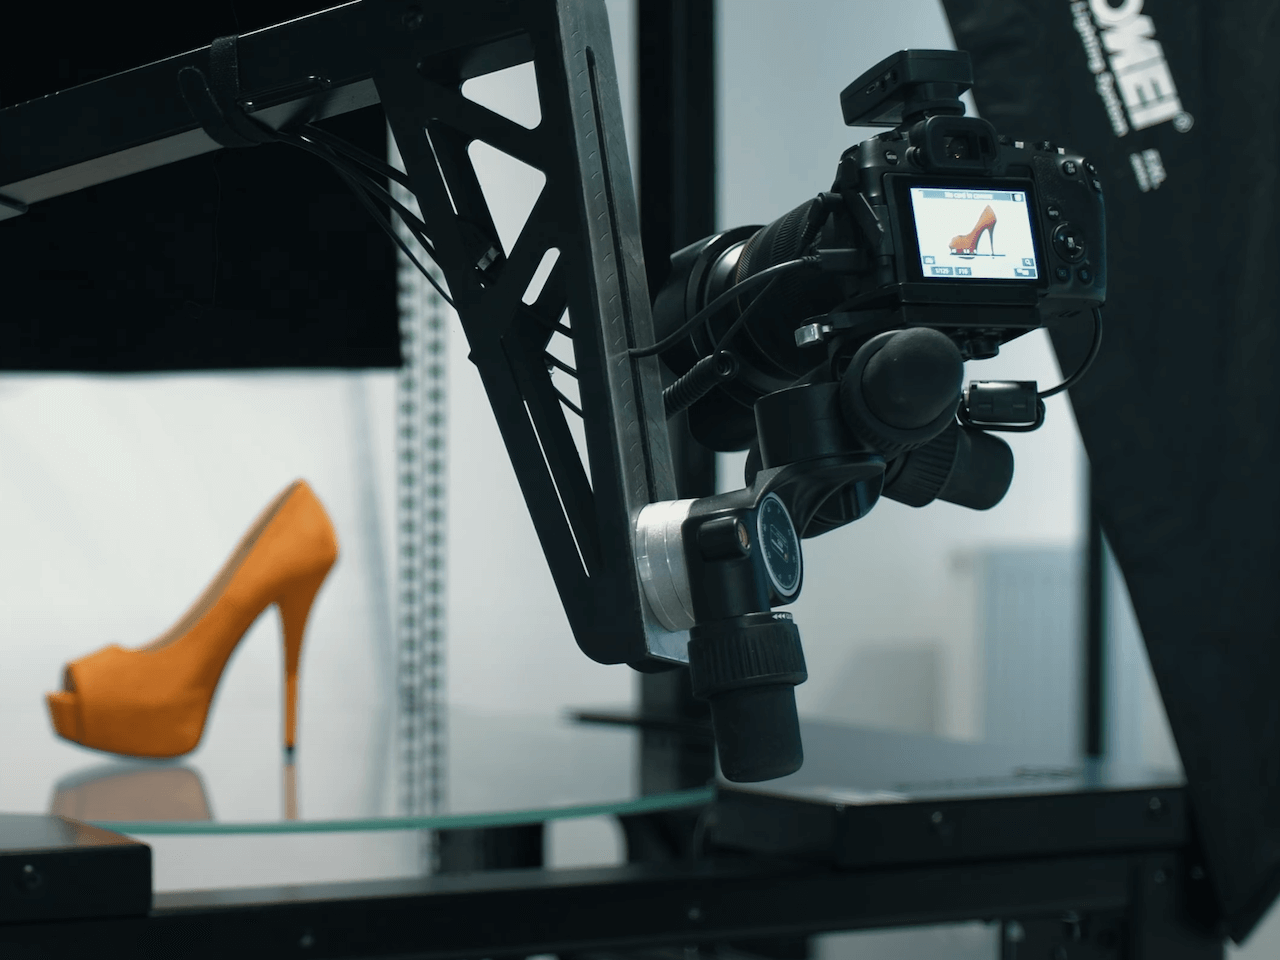
Pöördlaual ja robotkäel olevad laserid lülituvad automaatselt uuesti sisse, mistõttu objekti paigutamine on kiire ja korratav protsess. Samal ajal piisab töövoo kordamiseks riiulikoodide, toote SKU-de ja stardivöötkoodi kiirest skannimisest. Robotiseeritud pildistamine toimub taas automaatselt, lähtudes CubiScani mõõtmistest tuvastatud objekti kohta ning pildistamise ja järeltöötluse eelseadistustest.
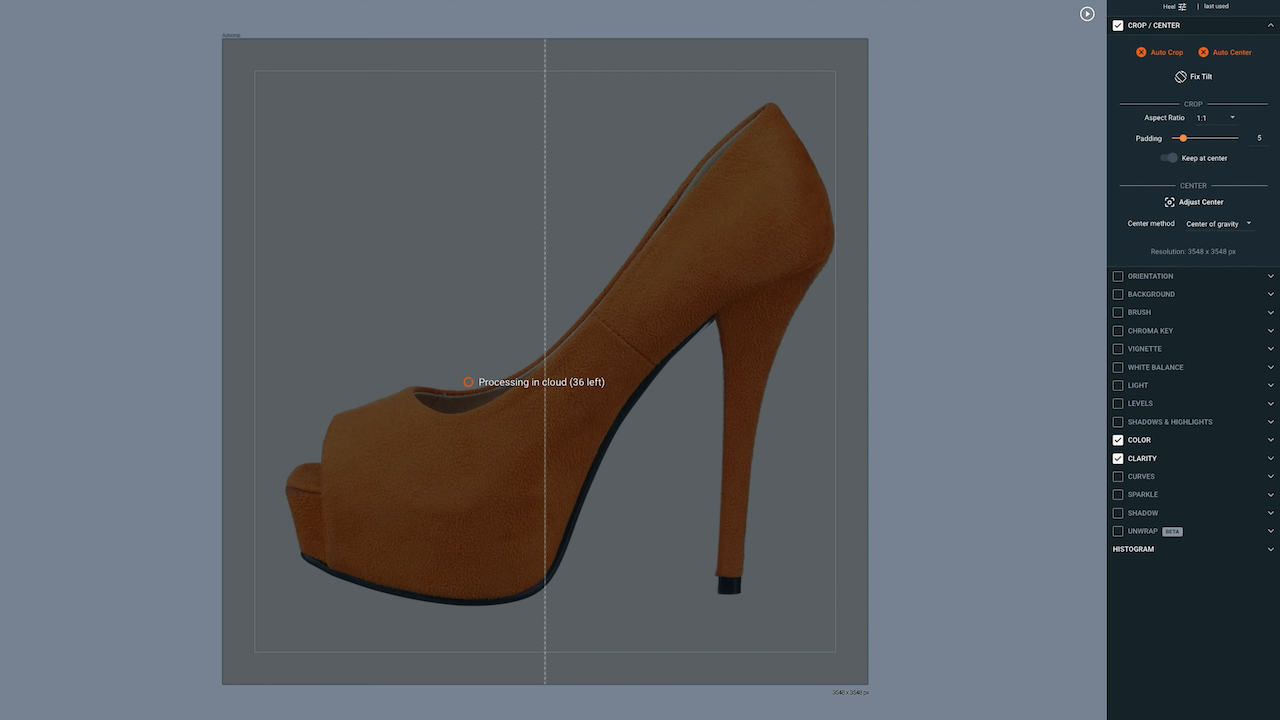
Kogu selle aja töödeldakse esimese toote pilte ning sageli on need veebis avaldamiseks valmis minuti jooksul pärast pildistamist. See hõlmab mitut väljundit korraga: 360° pöörlevad kujutised, 2D standardpildid, 3D pöörlevad kujutised, 3D mudelid ja 360° tootevideo. Samuti on olemas automaatne failide nimetamine ning arvukad digitaalsete varade haldamise eelseadistused sujuvaks edastamiseks.
Mõnel juhul võivad tootmisliinid pildistada tooteid ka iPhone’iga, kui töövoos kasutatakse PhotoRobot Touch. Need fotod ja muud käsitsi tehtud kaadrid imporditakse otse süsteemi, kus need töödeldakse automaatselt ja avaldatakse koos teiste digivaradega.
11 – Üle 500 toote pildistamine vahetuses
Kui iga tööjaama tootmisaeg on ligikaudu 1 minut toote kohta, teeb see peaaegu 500 toodet 8-tunnise vahetuse jooksul.
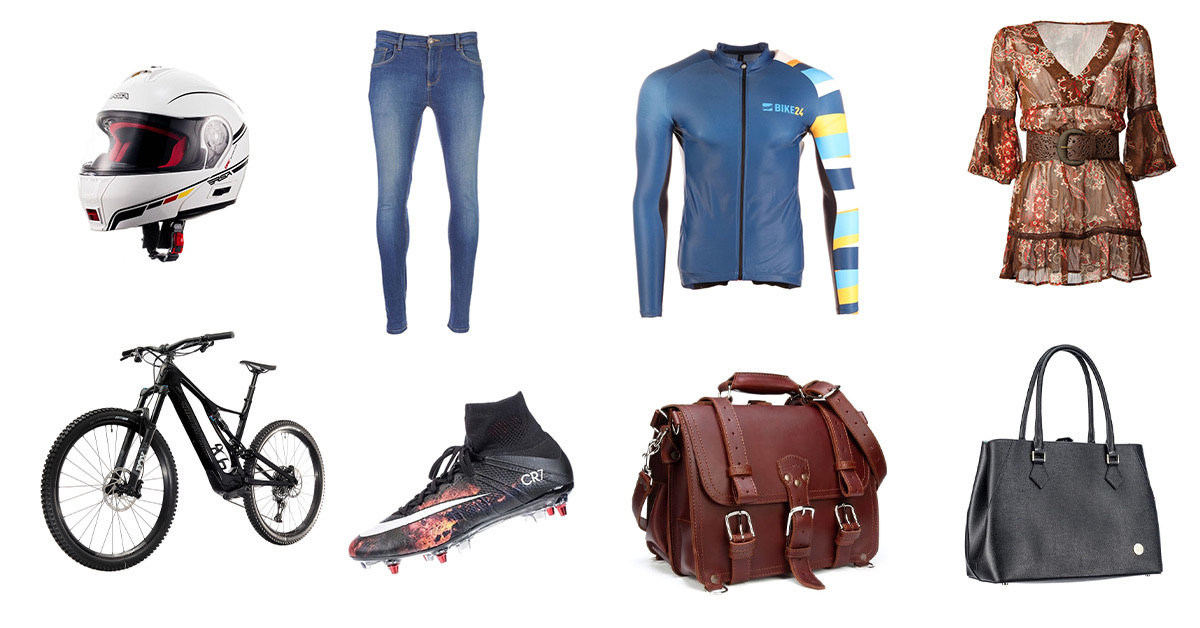
See hõlmab täielikke automaatselt järeltöödeldud väljundkomplekte: tootepiltide galeriisid, packshot-fotosid ja 360-kujutisi. Tuhandete failide valmistamine on võimalik ühe vahetuse jooksul, isegi tavalistes laokeskkondades, kus puudub kliimakontroll. Kujutlege nüüd suurt tootmishalli, kus on 60+ robottöökohta. Need mahuvad ligikaudu 25 000 ruutmeetri suurusele pinnale. Kõiki neid süsteeme on võimalik ühendada ja juhtida ühest tarkvaraliidesest.
Kui üks töökoht pildistab 8-tunnise vahetuse jooksul 500 toodet, annab see 60+ seadmega ligikaudse läbilaskevõime 30 000 toodet vahetuse kohta. Kahe 8-tunnise vahetuse korral on see üle 60 000 pildistatud toote päevas. Väljundid on sageli veebivalmis, mistõttu enamiku pilte saab avaldada kohe. Loomulikult ei kulge tootmine alati 100% plaanipäraselt, kuid PhotoRobot’i kliendid on selliste mahtude saavutamisel isiklikku kogemust omandanud. Kujutlege 40 000 moeartikli pildistamist päevas. Selline on PhotoRobot’i toel töötava stuudio võimekus.
12 – Toodete tagastamine tarkvara viisardite abil
Vahetuse lõpus juhendavad tarkvaraviisardid tootmisliini operaatoreid pildistusnimekirja toodete tagastamisel samm-sammult.
Protsess on sama sujuv kui toodete vastuvõtt: iga toote tagastamise kinnitamiseks kasutatakse vöötkoodilugejaid. Toote väljaskannimine kinnitab selle tagastamise süsteemis automaatselt ning koostab ühtlasi kliendile saatelehe. Nii väljub stuudiost 100% tooteid koos 100% iga toote fotodest.
Nutikas pildistamise töövoo tarkvara iga ettevõtte jaoks
PhotoRobot _Controls App annab klientidele vahetu juurdepääsu uusimatele uuendustele kohe pärast väljaandmist. Võtke kasutusele uusimad funktsioonid ja parandused pideva arenduse kaudu, kusjuures iga uuendus toetab kogu PhotoRobot’i ökosüsteemi. Iga kliendi ainulaadne kogemus aitab arendada tarkvara platvormiks, mis vastab kõigi vajadustele. Samal ajal säilib paindlikkus, et toetada mis tahes ettevõtte fotograafia erivajadusi.
Kas soovite näha PhotoRobot’i toel töötavat stuudiot päriselt ja kohapeal? Lisateavet PhotoRobot’i kohta, sealhulgas selle kohta, kuidas broneerida teie ettevõtte töövoogu arvestav demo, leiate meie PhotoRobot Onboarding Videos videotest.