
PhotoRobot SynchroBox – посібник користувача з функціональності та налаштування
Ця документація описує функціональність і налаштування PhotoRobot SynchroBox – контролера для кількох камер, який підтримує PhotoRobot MultiCam. Інформація призначена для клієнтів PhotoRobot, які нещодавно придбали пристрій і використовують із PhotoRobot більше однієї камери. SynchroBox працює як хаб для кількох камер і синхронізує спуск затвора двох або більше камер. Ознайомтеся з принципом роботи, функціональністю та налаштуванням SynchroBox, щоб краще зрозуміти пристрій і підготуватися до його першого запуску.
Важливо! Первинне встановлення системи PhotoRobot завжди має виконувати уповноважений представник PhotoRobot. Право встановлювати PhotoRobot мають офіційний дистриб’ютор або представник самого виробника. Крім того, перед першим використанням PhotoRobot обов’язково ознайомтеся з документом PhotoRobot Safety Information & Instructions та з усіма посібниками, що постачаються з Вашим пристроєм.
Примітка: Інструкції зі збирання та першого використання PhotoRobot MULTICAM дивіться в Встановлення PhotoRobot MULTICAM та CENTERLESS TABLE.
Технічний посібник користувача SynchroBox
Дякуємо і вітаємо з придбанням PhotoRobot. PhotoRobot – це десятиліття професійного досвіду та інновацій в автоматизованій фотографії. Кожен пристрій пропонує екосистему готових рішень із функціями, які можна адаптувати до унікальних потреб Вашого бізнесу.
Ласкаво просимо до PhotoRobot. Скористайтеся наведеною технічною інформацією, щоб розібратися в системі та максимально підвищити продуктивність студії на базі PhotoRobot.
1. PhotoRobot SynchroBox – принцип роботи
PhotoRobot SynchroBox потрібен для синхронізації спуску затвора, коли із системами PhotoRobot використовують дві або більше камер. SynchroBox працює як хаб для кількох камер і синхронізує зйомку окремих кадрів різними камерами точно у потрібний момент. Він вирішує проблему, що виникає під час роботи з камерами, які мають різну затримку спуску затвора. Один пристрій підтримує до 8 камер. Якщо для налаштування потрібно більше камер, кілька пристроїв SynchroBox можна об’єднати в кластер.
Щоб зрозуміти принцип роботи SynchroBox, порівняйте послідовності стандартного режиму зйомки та режиму зйомки fast-spin у PhotoRobot.
У стандартному режимі зйомки послідовність така.
a) Платформа повертається на потрібний кут.
b) Платформа зупиняється.
c) Камера фотографує об’єкт.
d) Платформа починає рух до наступного кута.
У цьому випадку жодного налаштування не потрібно.
У режимі зйомки fast-spin послідовність містить кілька додаткових етапів.
a) Платформа починає обертатися із заданою швидкістю.
b) Блок керування визначає, що наближається кут, на якому потрібно зробити знімок.
c) Блок керування заздалегідь спускає затвор камери через кабель затвора.
d) Камера починає процес зйомки (рух шторки сенсора тощо).
e) Процес зйомки триває приблизно 50 мілісекунд («затримка спуску затвора»).
f) Протягом затримки спуску затвора платформа безперервно рухається.
g) Платформа досягає потрібного кута точно тоді, коли завершується затримка спуску затвора камери й робиться знімок.
h) Блок керування розпізнає наближення наступного кута зйомки та повторює процес зйомки з урахуванням затримки спуску затвора.
i) Обертання платформи завершується після 360 градусів, і весь рух зупиняється.
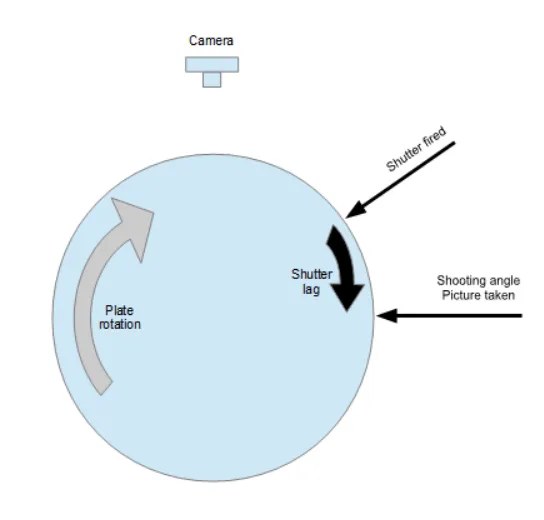
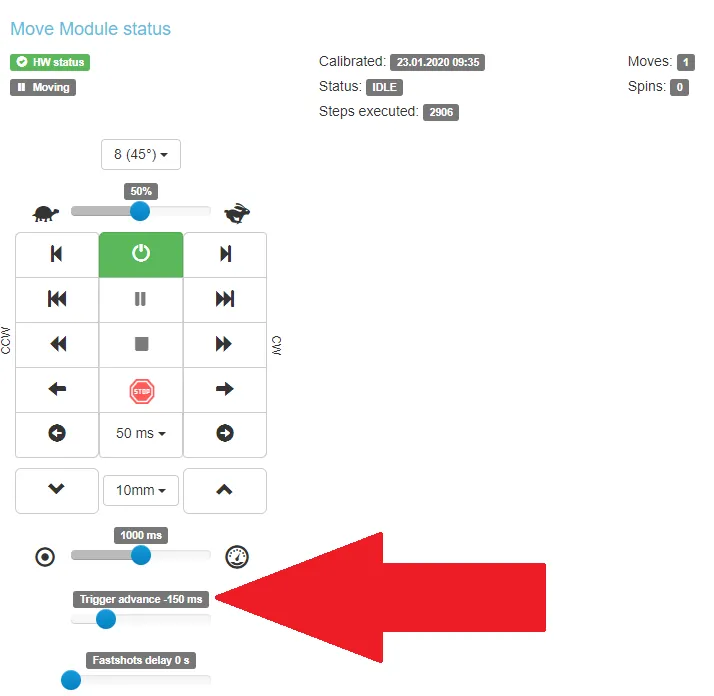
Примітка: Оскільки затримка спуску затвора в кожної камери різна, для кожної окремої камери необхідно налаштувати випередження спуску затвора на блоці керування. Для блока керування (покоління 6) це можна зробити через його сервісний GUI за допомогою опції «Trigger advance». Значення «Trigger advance» має бути більшим за затримку спуску затвора камери. Наприклад, якщо затримка спуску затвора камери становить 80 мс, значення «Trigger advance» має бути приблизно рівним 90 мс або більшим.
2. Опис пристрою – PhotoRobot SynchroBox
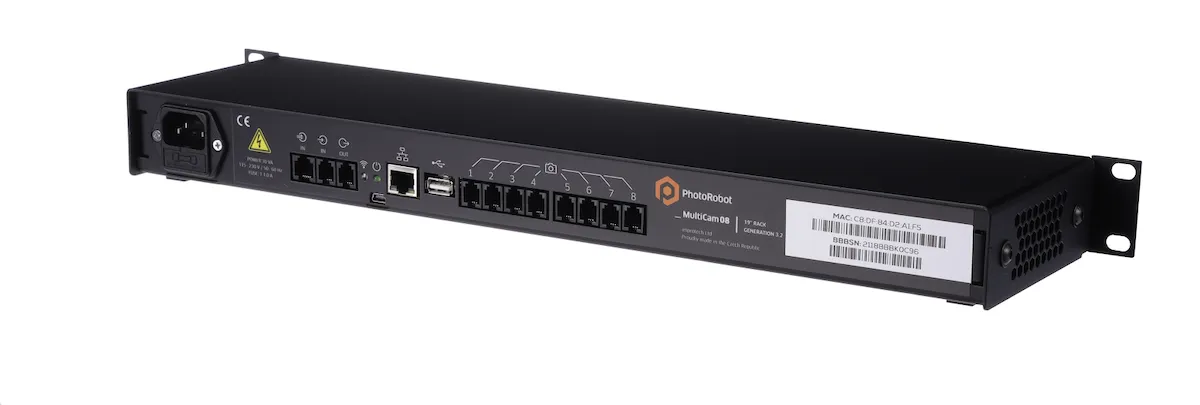
За конструкцією SynchroBox – це пристрій для монтажу в стійку, призначений для синхронізації спуску затворів двох чи більше камер. Він необхідний під час роботи будь-якої системи PhotoRobot, яка одночасно використовує більше однієї камери. Один SynchroBox підтримує до 8 камер і дає змогу компенсувати різницю в затримках спуску затвора використовуваних камер.
Розглянемо сценарій із двома камерами, де SynchroBox використовується лише як розгалужувач сигналу для обох камер, без додаткових налаштувань. Водночас значення «Trigger advance» блока керування G6 дорівнює нулю. Тоді затвор спрацьовує, коли платформа досягає потрібного кута.
У цьому разі послідовність кроків така:
a) Платформа досягає потрібного кута.
b) Блок керування запускає спуск затвора камери через кабель затвора.
c) Відлік затримки спуску затвора для обох камер відбувається, поки платформа безперервно рухається.
d) Перша камера робить знімок через 50 мс після потрібної точки зйомки, тобто під кутом «потрібний кут + X» градусів.
e) Друга камера робить знімок через 70 мс після потрібної точки зйомки, тобто під кутом «потрібний кут + Y» градусів.
f) Значення «Y» у градусах більше за значення «X».
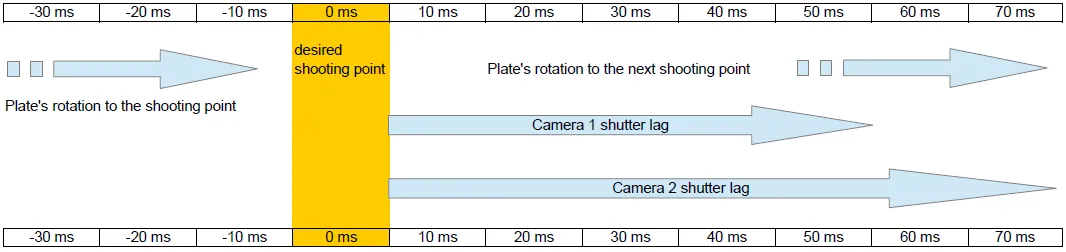
У результаті знімка потрібного кута немає. Тому необхідне налаштування, щоб обидві камери фотографували потрібну точку зйомки в правильний момент.
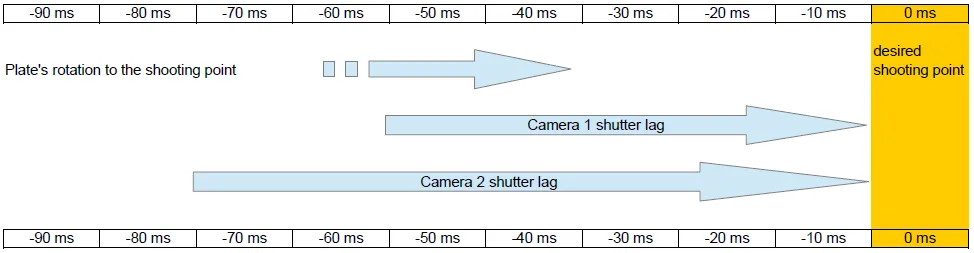
Для цього SynchroBox отримує від блока керування G6 імпульс «затвор спрацював» і автоматично визначає його тривалість.
Крім того, SynchroBox має значення затримки спуску затвора для кожної підключеної камери, яке було введено вручну під час налаштування.
На основі цих двох параметрів SynchroBox відраховує час і запускає спуск затвора кожної камери з відповідним випередженням.
3. Як виміряти затримку спуску затвора камери
Щоб виміряти затримку спуску затвора камери, потрібні PhotoRobot із будь-якою поворотною платформою, блок керування G6+ і камера, підключена до блока керування кабелем затвора.
Далі локальний комп’ютер із програмним забезпеченням PhotoRobot Controls App потрібно підключити до камери за допомогою USB-кабелю.
Нарешті, для виконання наведених нижче кроків потрібен транспортир на 360 градусів (його можна завантажити в Інтернеті).
a) Розмістіть транспортир на платформі пристрою PhotoRobot, використавши будь-який вказівник, розташований за межами платформи та спрямований на її край.
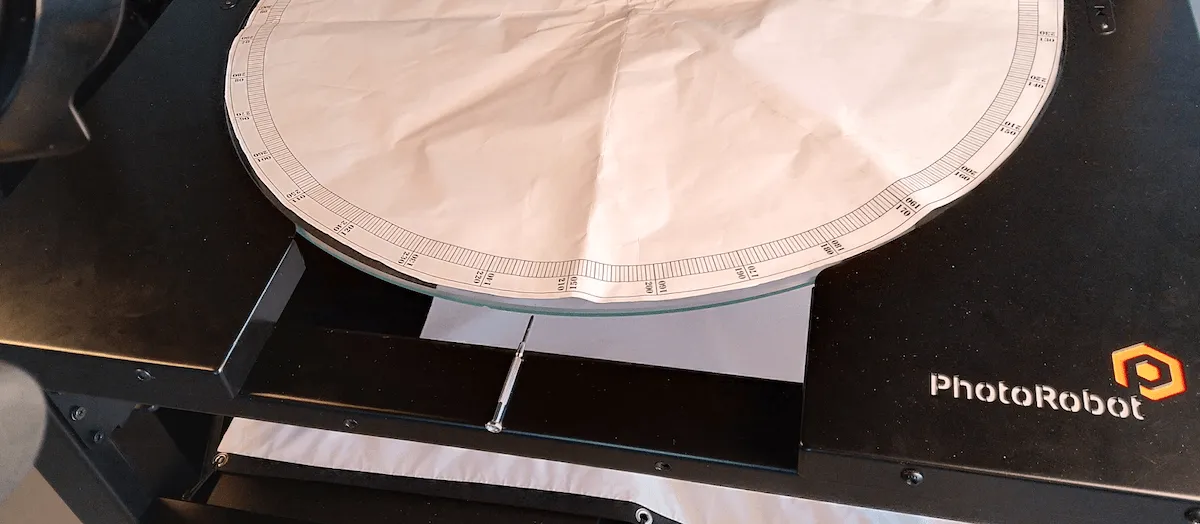
b) Повертайте платформу, доки вказівник не опиниться на нулі. Примітка: цей крок можна виконати вручну, навіть якщо електродвигуни вимкнені.
c) Запустіть програмне забезпечення PhotoRobot Controls App, увійдіть до свого облікового запису та створіть елемент у робочому просторі з урахуванням наведеної конфігурації. Потім відкрийте режим Capture і папку «Other».
d) Далі в новій вкладці браузера відкрийте сервісний GUI блока керування (G6), який забезпечує керування платформою за її IP-адресою.
e) У сервісному GUI налаштуйте робота з такими параметрами:
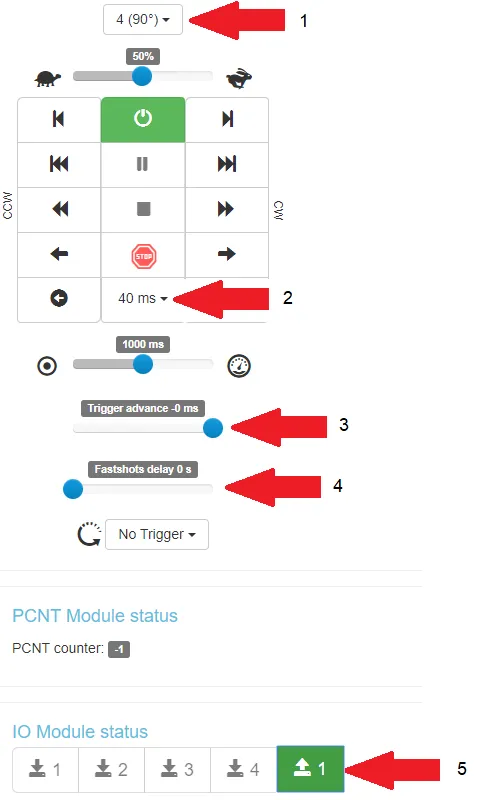
- 1 = 4 знімки з кроком 90 градусів;
- 2 = тривалість імпульсу 40 мс для запуску спуску затвора;
- 3 = trigger advance 0 мс (без випередження);
- 4 = без затримки fastshots
- 5 = активовано натискання спускової кнопки наполовину
f) Запустіть послідовність, натиснувши стрілку вправо в нижньому правому куті панелі керування:
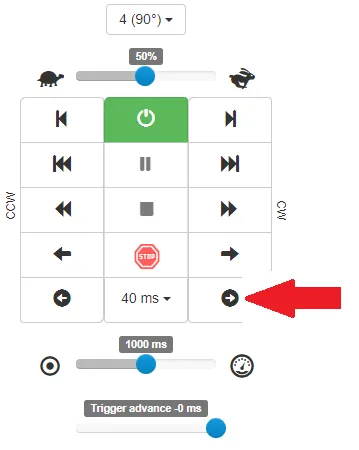
Примітка: Послідовність починається на 90 градусах і завершується на 0 градусах. Водночас усі фотографії записуються до папки «Other» у Controls App відповідно до попередньо виконаних налаштувань.
Для прикладу ознайомтеся з наведеними нижче зразками результатів (з напрямком обертання вліво):
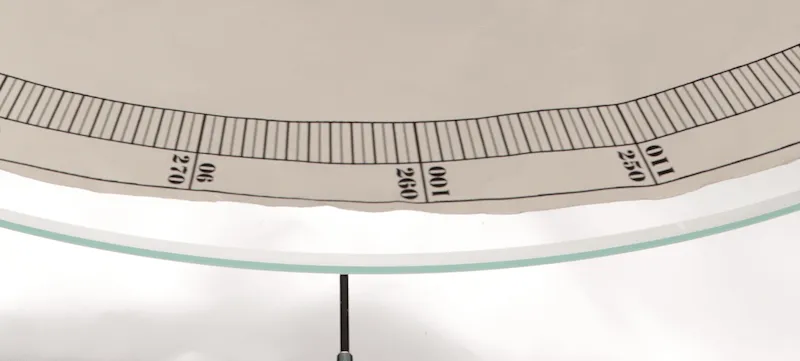
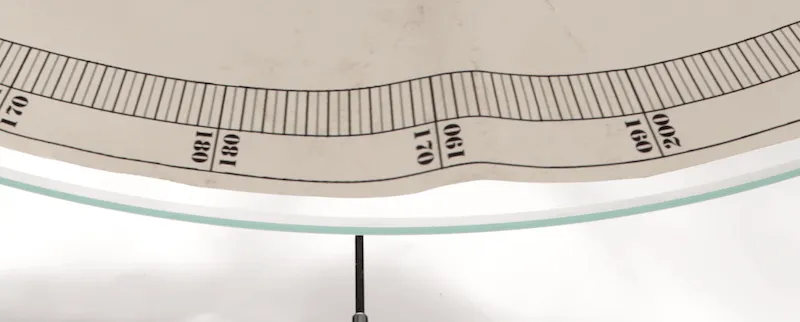
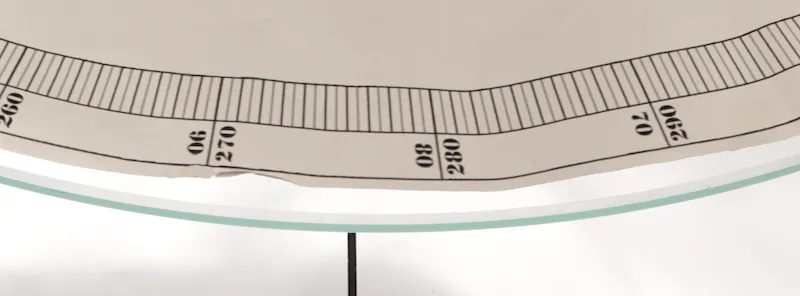
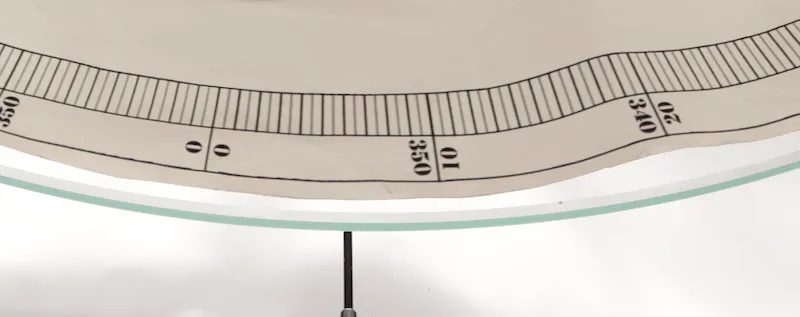
- Примітка: У цих прикладах зображення було зафіксовано приблизно через 6 градусів після спрацювання тригера.
g) Далі, щоб перетворити 6 градусів на кількість мілісекунд (мс) для цього випадку, запустіть безперервне обертання платформи PhotoRobot з тією самою швидкістю, що й на попередньому кроці, у сервісному GUI.
- Увімкніть секундомір і зафіксуйте час 10 обертів.
- У цьому тестовому випадку отримане значення становить 61 секунду (61 000 мс).
- Це означає, що 10 обертів дорівнюють 10 * 360 градусів (3 600 градусів).
- Рух на 1 градус триває 61 000 мс / 3 600 градусів, що дорівнює 16,94 мс.
- Рух на 6 градусів триває 16,94 мс * 6, що дорівнює 101,64 мс.
- Отже, приблизна затримка спуску затвора становить близько 102 мс.
h) Насамкінець необхідно повторити всі попередні кроки, щоб визначити затримку спуску затвора для кожної окремої камери, що використовується.
4. Налаштування SynchroBox
Для налаштування SynchroBox необхідно, щоб блок керування (G6) був встановлений і повністю працездатний. Крім того, бажано мати 2 або більше камер одного виробника й однієї моделі, для кожної з яких відома затримка спуску затвора.
У такому разі виконайте наведені нижче кроки, щоб налаштувати SynchroBox.
4.1. Підключіть SynchroBox до блока керування G6 за допомогою кабелю спуску затвора. Примітка: цей кабель спуску затвора постачається компанією PhotoRobot у комплекті з SynchroBox або за артикулом KHCAR1R05. Кабель спуску затвора з’єднує порт «OUT» блока керування G6 з портом «->IN» на SynchroBox (меншим, а не іншим — «=>IN»).
4.2. Підключіть SynchroBox до мережі за допомогою стандартного кабелю Ethernet, використовуючи ту саму підмережу, що й для підключення до блока керування.
4.3. Підключіть до SynchroBox за допомогою кабелів спуску затвора всі камери, які будуть використовуватися.
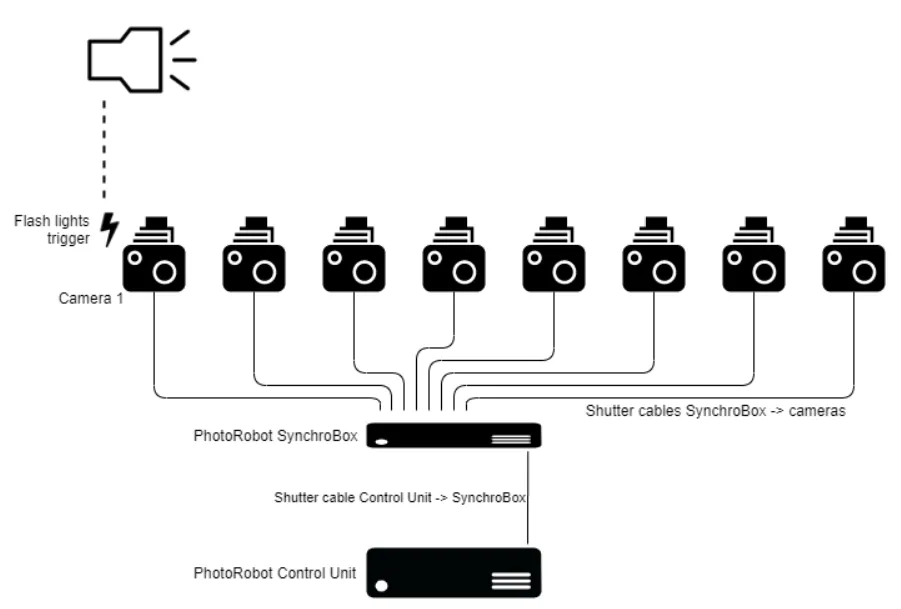
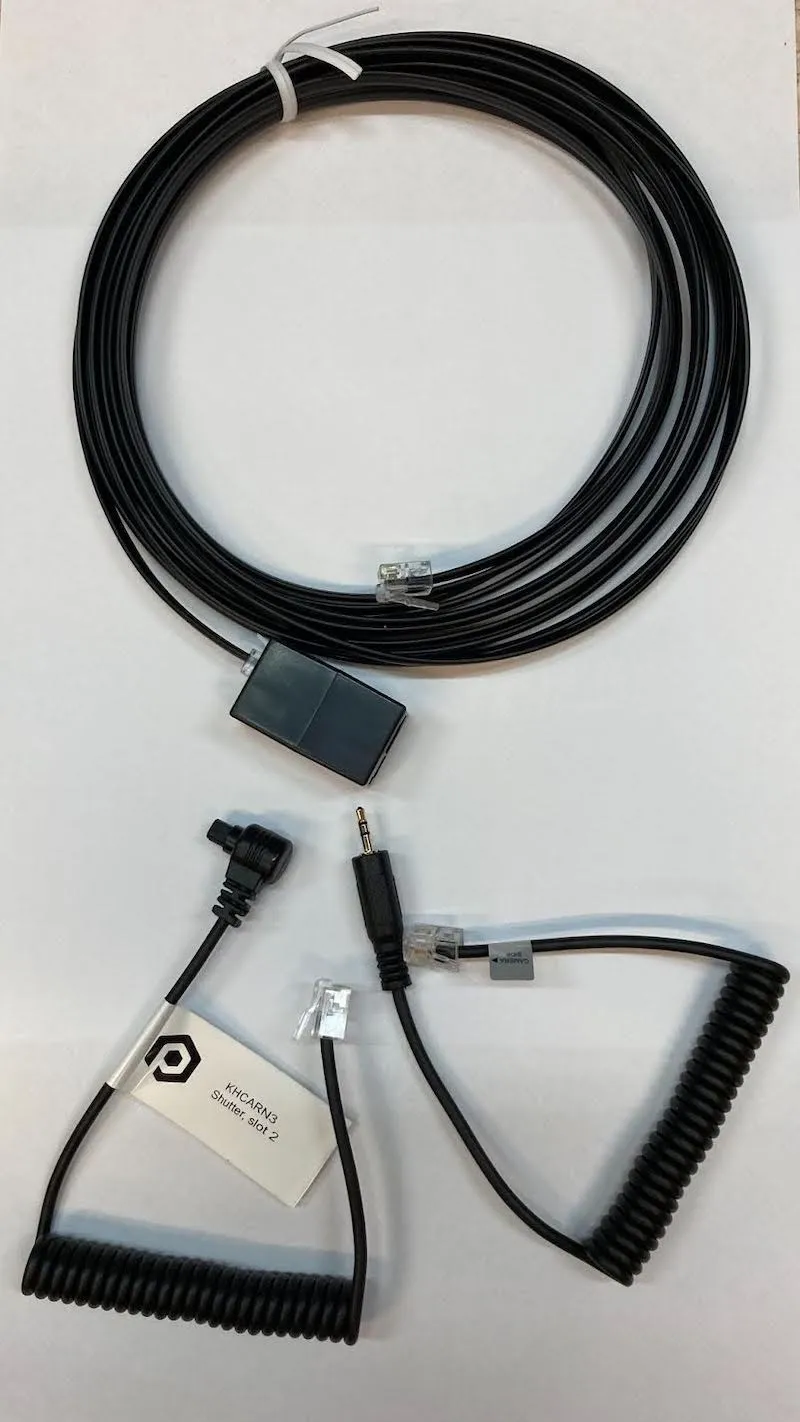
Примітка: Кабелі спуску затвора для підключення камер до SynchroBox постачаються компанією PhotoRobot за артикулами KHCARCJ (роз’єм Canon Jack 2,5 мм) або KHCARN3 (роз’єм Canon N3) разом із подовжувачем KHCAR1R05 або у вигляді так званого комплекту кабелів спуску затвора.
4.4. Зверніть увагу: до камери 1 (порт 1 на SynchroBox) підключено пристрій запуску спалахів, яким вона керує. Ця камера повинна мати найбільшу затримку спуску затвора.
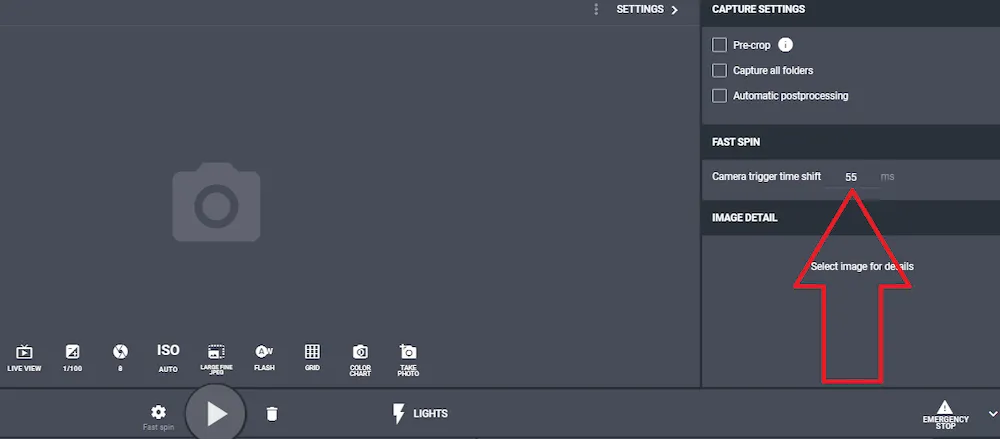
4.5. Встановіть значення «Trigger advance» блока керування (G6) відповідно до затримки спуску затвора найповільнішої камери (описано раніше в розділі 1 цього документа). Примітка: під час використання PhotoRobot Controls App зверніть увагу, що це значення коригується / замінюється значенням, заданим для режиму зйомки Fast Spin:
4.6. Далі відкрийте сервісний GUI SynchroBox, ввівши його IP-адресу у форматі URL у веб-браузері.
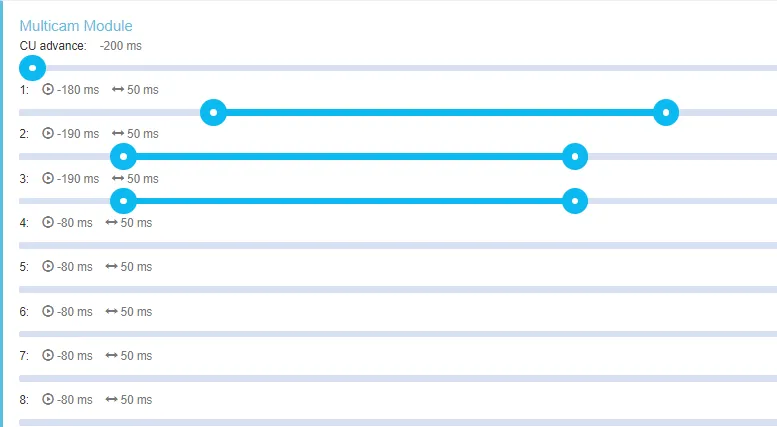
4.7. Встановіть перший повзунок «CU advance» на те саме значення, що й у блоці керування, або на відповідне значення в PhotoRobot Controls. Примітка: зверніть увагу, що якщо ці два значення відрізняються, пріоритет матиме значення в PhotoRobot Controls. Далі є 8 повзунків, що відповідають 8 портам SynchroBox. Кожен повзунок має по два значення: випередження (ліва кнопка) і тривалість імпульсу (права кнопка). Значення випередження дорівнює затримці спуску затвора керованої камери (з найменшим реальним значенням приблизно -50 мс). Тривалість імпульсу визначає проміжок часу, протягом якого кабель спуску затвора камери підтримує контакт. Це значення надає виробник камери, а якщо воно невідоме, його можна встановити в межах 40 – 60 мс.
4.8. Налаштуйте вхідний канал у службовому GUI SynchroBox. Примітка: під час використання кабелів затвора PhotoRobot налаштування завжди буде таким.
- Порт IN: A = фокусування, B = спуск затвора
- Порти 1–8: A = спуск затвора, B = фокусування
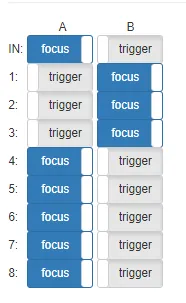
- Зверніть увагу: у наведеному вище прикладі налаштовано лише камери 1, 2 і 3.
- Оскільки PhotoRobot призначений для роботи зі спалахами, встановіть для камери 1 витримку 1/100 або 1/125.
4.9. Наприкінці налаштуйте для всіх інших камер значно довшу початкову витримку, наприклад 1/30–1/60. Це допоможе компенсувати можливу різницю в затримці спрацювання затвора між використовуваними камерами. Довший часовий інтервал також гарантує, що всі камери захоплять пік спалаху від усіх студійних спалахів. Коли система працює правильно, за потреби можна поекспериментувати зі скороченням витримки інших камер.
5. Налаштування кількох SynchroBox
SynchroBox підтримує щонайбільше 8 камер. Якщо потрібно більше 8 камер, можна збільшити кількість використовуваних SynchroBox.
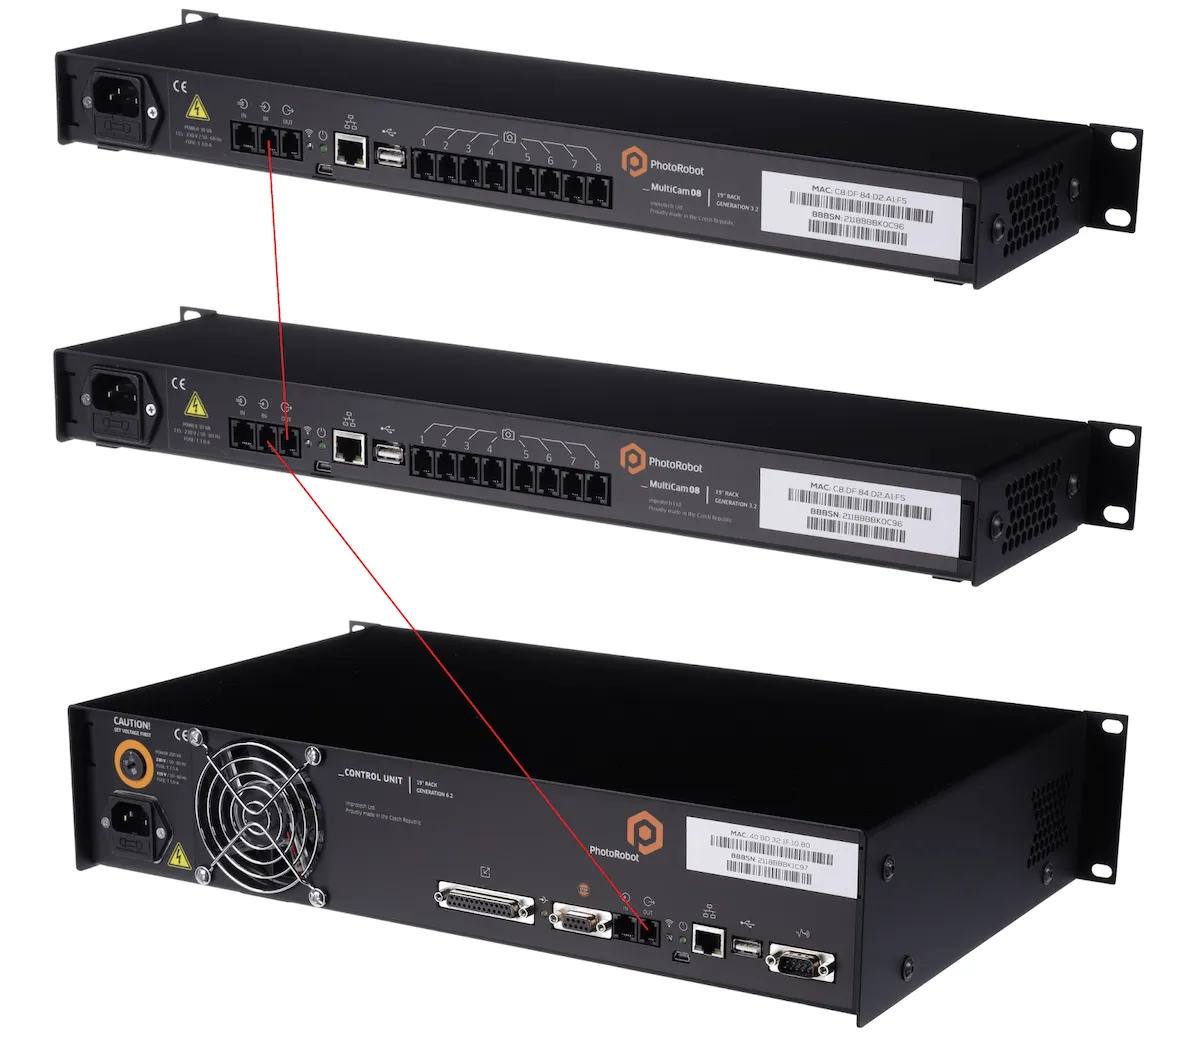
- Під’єднайте порт OUT першого SynchroBox до порту IN наступного SynchroBox за допомогою того самого кабелю затвора, яким блок керування з’єднано з SynchroBox. Цей кабель затвора PhotoRobot постачає у комплекті з SynchroBox або за артикулом KHCAR1R05.



