SmartCode’i praktiline kasutus suuremahulises fototootmises
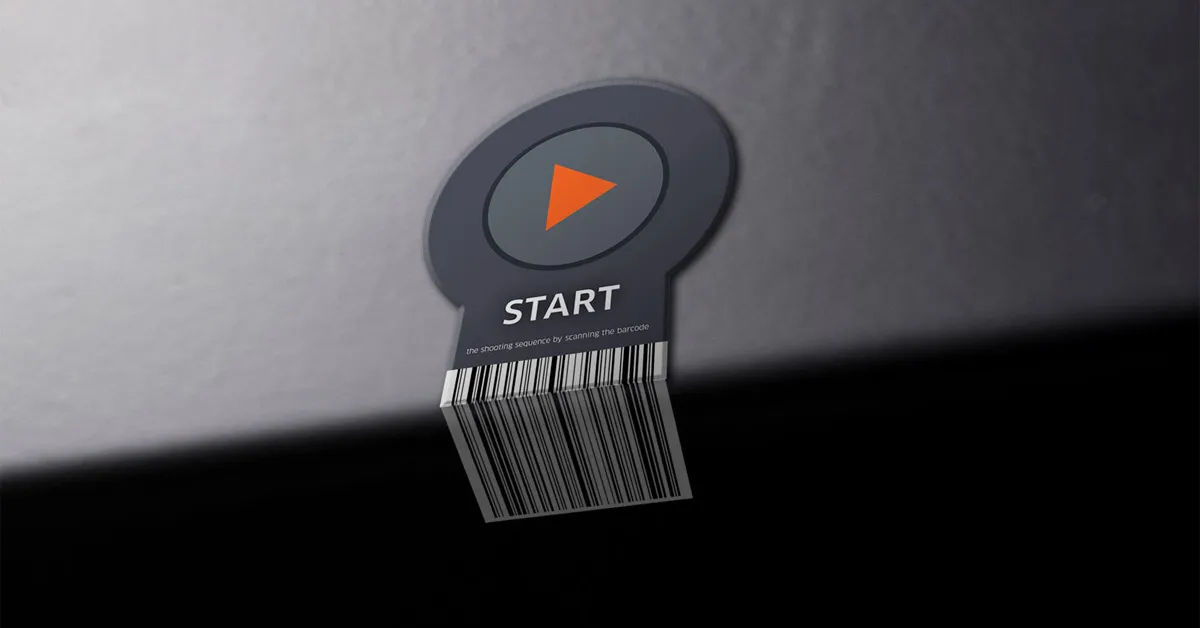
Uurige, kuidas suuremahulised tootmisettevõtted kasutavad PhotoRobot SmartCodes-koode tarkvarasekventside otse juhtimiseks ning tootlikkuse maksimeerimiseks tootmisprotsessides.
Sujuvamad töövood PhotoRobot SmartCodes-koodidega
PhotoRobot SmartCode töövoog tähendab skanneri abil prinditud SmartCodes-koodide lugemist, mis võimaldavad otse juhtida PhotoRobot tarkvara sekventse. Mõelge SmartCodes-koodidele kui erilistele käivituskoodidele, mis annavad tarkvarale korralduse täita tootmise eri etappide käske. Tänu sellele saavad tootmisliini operaatorid töövoo erinevaid protsesse alustada lihtsalt QR-koode või vöötkoode skannides.
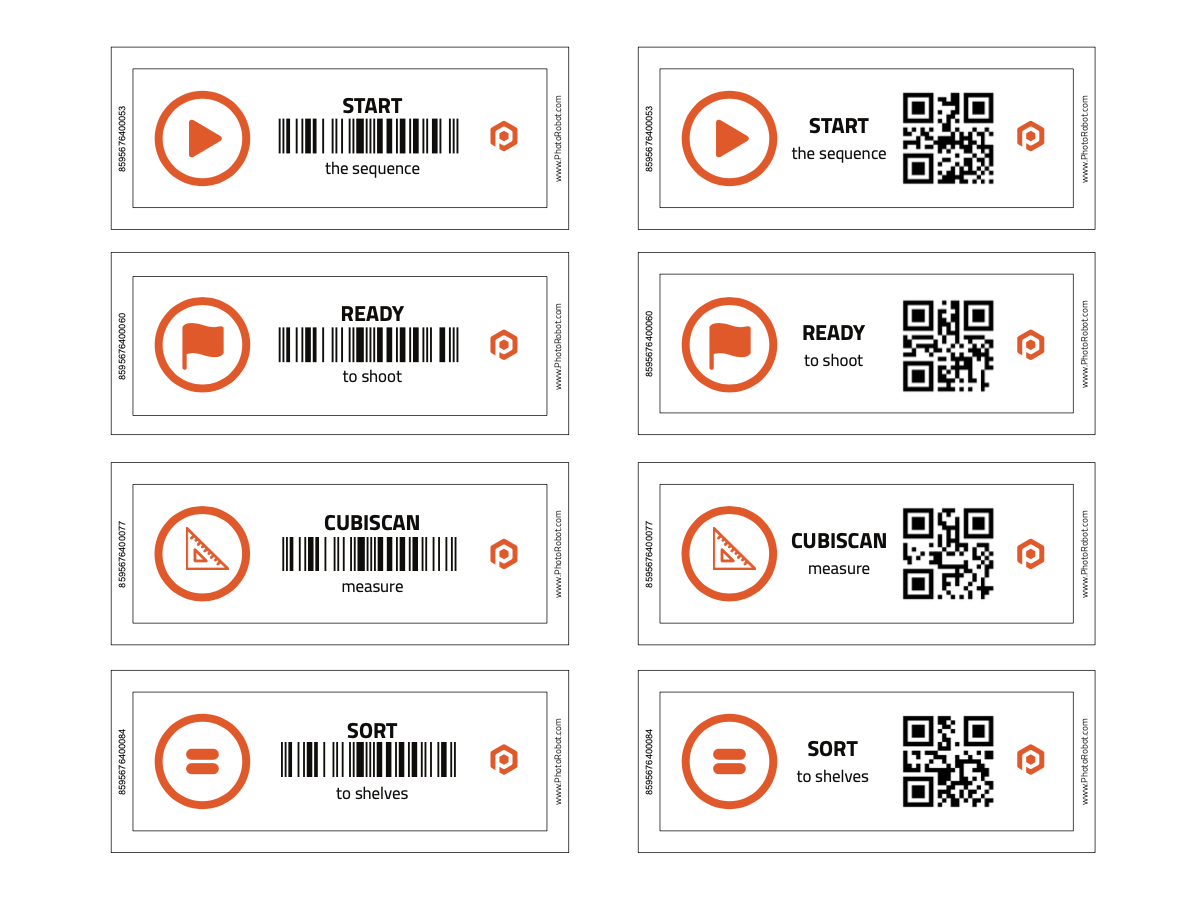
Näiteks suuremates tootmishallides, kus PhotoRobotit kasutatakse, prinditakse SmartCodes-koodid tavaliselt kleebistena ja siltidena, mis paigutatakse töökohtade lähedusse. Mõnel juhul asuvad SmartCodes-koodid otse võtmehoidjatel, mis kaotab stuudios tarbetu liikumise veelgi. Koodide skannimine käivitab seejärel töövoo eri etapid alates esemete kaalumisest ja mõõtmisest kuni sorteerimise, seadistamise ja pildistamiseni.
Robottöökoha ja arvuti vahel ei ole vaja edasi-tagasi liikuda, mis kiirendab tootmisliine oluliselt. Tootlikkus on veelgi suurem, kui SmartCodes-koodid asuvad pildistatavate objektide vahetus läheduses. Sellisel juhul peavad operaatorid vaid asetama tooted seadmele ja skannima koodi, et sekventsid kohe käivituksid.
Lugege edasi, et tutvuda PhotoRobot SmartCodes-koodidega, sh praktilise näitega nende kasutamisest suuremates fototootmishallides.
Tüüpiline suuremahuline PhotoRobot Studio tootmine
Klassikalises suures tootmishallis, kus kasutatakse PhotoRobotit, on iga töökoha tootmisaeg ligikaudu 1 minut toote kohta. See teeb peaaegu 500 eset iga üksiku töökoha kohta 8-tunnise vahetuse jooksul.
Vaatleme tüüpilist suuremahulist PhotoRobotil põhinevat tootmisliini.
- Suuremates tootmishallides võib olla 10, 20 või isegi 60+ robottöökohta.
- Iga töökoht töötab samaaegselt päevas mitmes vahetuses.
- Tootmises on 5 olulist etappi: skannimine ja mõõtmine, sorteerimine ja kujundamine, robotiseeritud pildistamine, järeltöötlus, API ja avaldamine.
- Tootmishall valmistab tuhandeid sisuüksusi vahetuse kohta, isegi tavapärastes laokeskkondades.
- Valmis on täielikult järeltöödeldud 2D-galeriid, 360-kraadised pöörlevad vaated, 3D-mudelid ja 360-kraadised tootevideod.
Kuigi PhotoRobot toetab selle tootmise kõiki etappe, asuvad mugavates kohtades mööda tootmisliini ka PhotoRobot SmartCodes-koodid. Iga kood võimaldab meeskondadel töövoo eri etappe lihtsalt käivitada, skannides koodi siis, kui nad on valmis.
SmartCodes-koodide skannimine võimaldab tarkvara otse juhtida, et:
- kaaluda ja mõõta esemeid seadmega CubiScan;
- sorteerida esemeid tarkvaralistele riiulitele (kärudele) fotograafiliste omaduste ja eelseadistuste alusel;
- valmistada esemed ette süsteemis pildistamiseks;
- robotiseerida pildistamine.
Samal ajal on võimalik ühendada iga PhotoRobot töökoht ja juhtida neid ühest tarkvaraliidesest.
Järeltöötlus on automatiseeritud ning üleandmine toimub API ja pilveintegratsioonide kaudu, mistõttu failide avaldamine toimub pärast pildistamist automaatselt ja koheselt. Käsitsi tehtavad toimingud kaovad lihtsalt taustale, nii et iga töötaja saab töövooge hõlpsasti korrata, skannides vaid SmartCodes-koode.
1 – SmartCodes-koodide kasutamine esemete kaalumiseks ja mõõtmiseks CubiScan-seadmega
Töövoo kõige esimestes etappides kasutavad paljud tootmishallid SmartCode’i esemete kaalumiseks ja mõõtmiseks CubiScan-seadmega. SmartCode valmistab CubiScan-seadme ette registreerima eseme kaalu ja mõõtmed süsteemis. See võimaldab lisada tooteteabe metaandmetena automaatselt pildifailidele.
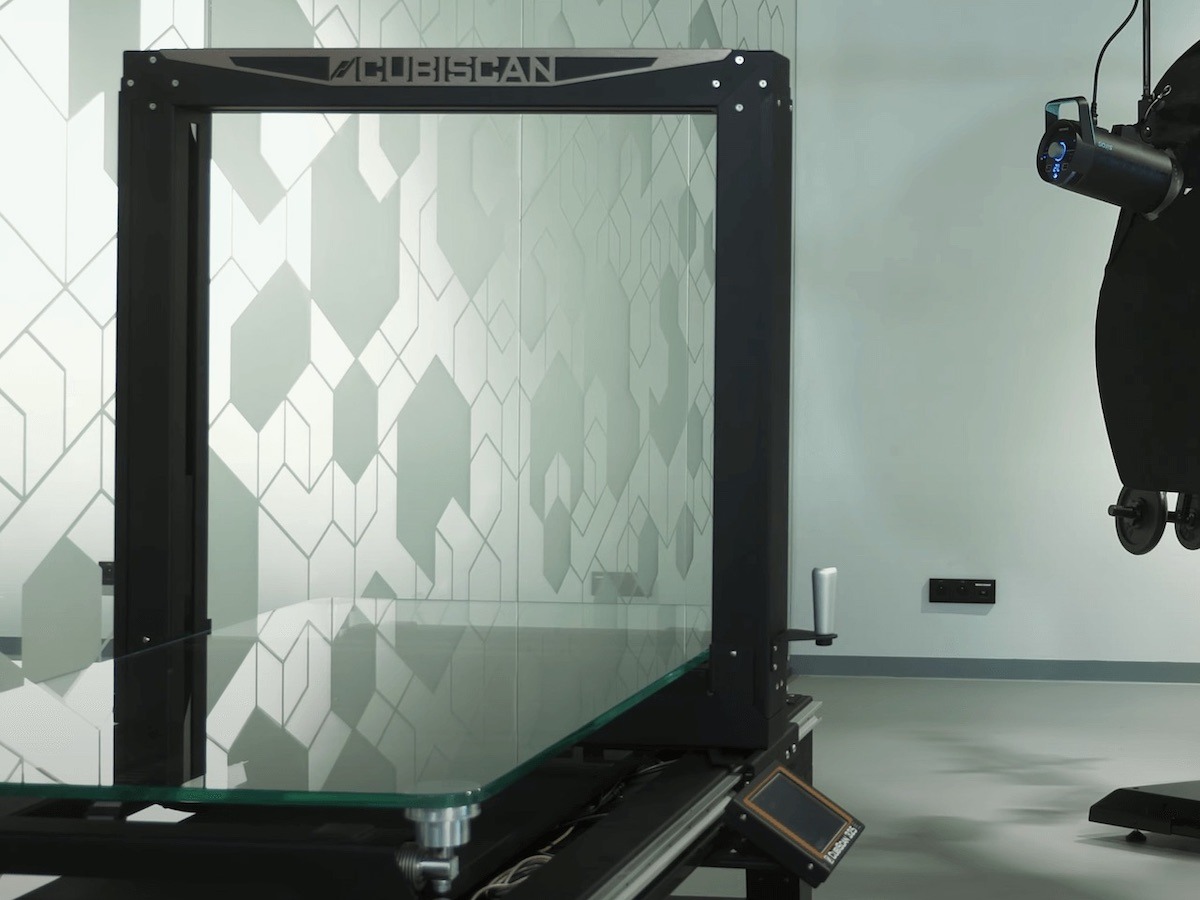
Praktikas prindivad tootmishallid SmartCode’i kleebise või etiketina ning paigutavad selle otse CubiScan-seadmele või selle lähedusse. Iga SmartCode võib olla kas vöötkoodi või QR-koodi kujul.
Samal ajal on igal tootel ka oma unikaalne ID-kood ehk SKU, mis annab CubiScan-seadmele teada, millist eset see mõõtma hakkab.
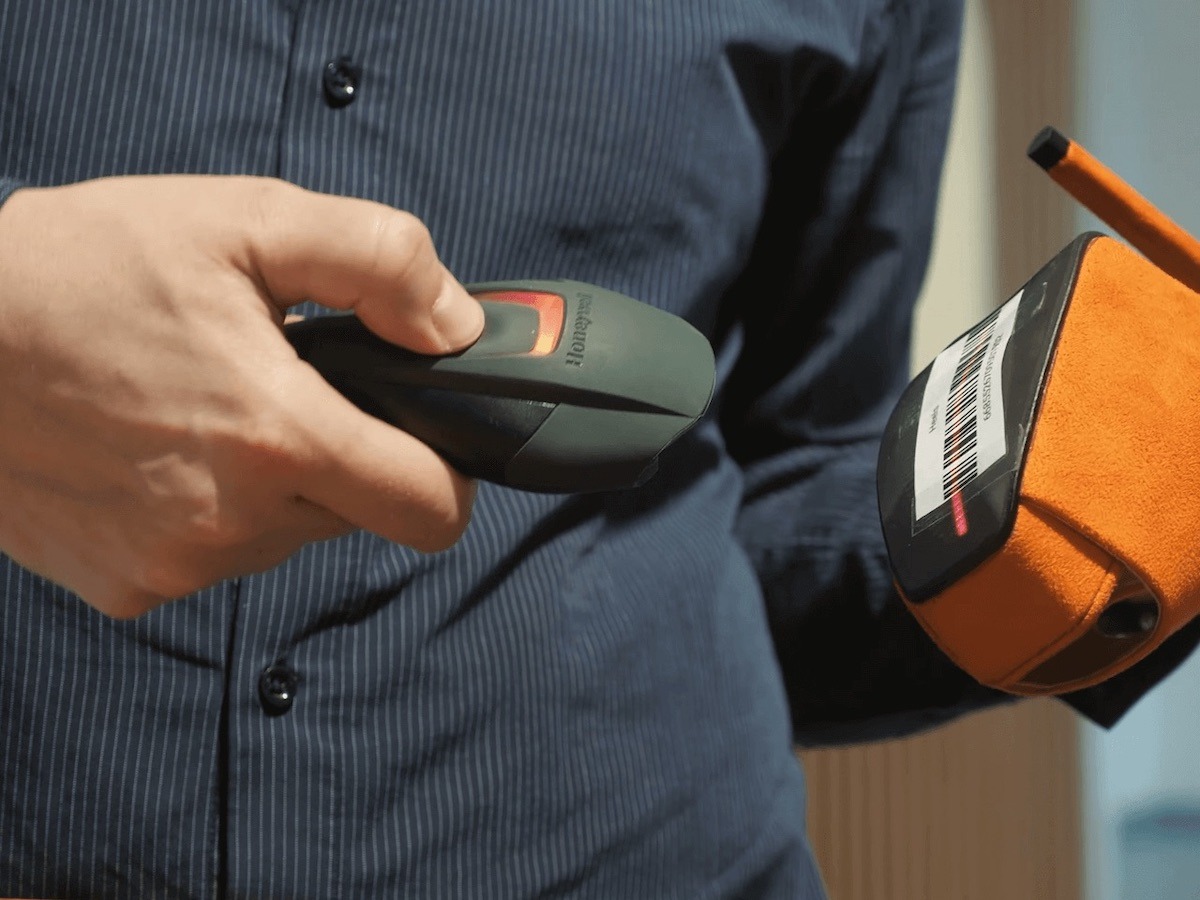
Tänu sellele peavad tootmisliini operaatorid lihtsalt skannima CubiScan-seadme SmartCode’i ja seejärel mõõdetava eseme tootekoodi. Seejärel lasevad nad eseme läbi CubiScan-seadme, mis registreerib eseme kaalu ja mõõtmed süsteemis automaatselt.
2 – Esemete sortimine riiulitesse (kärudesse) SmartCode’i abil
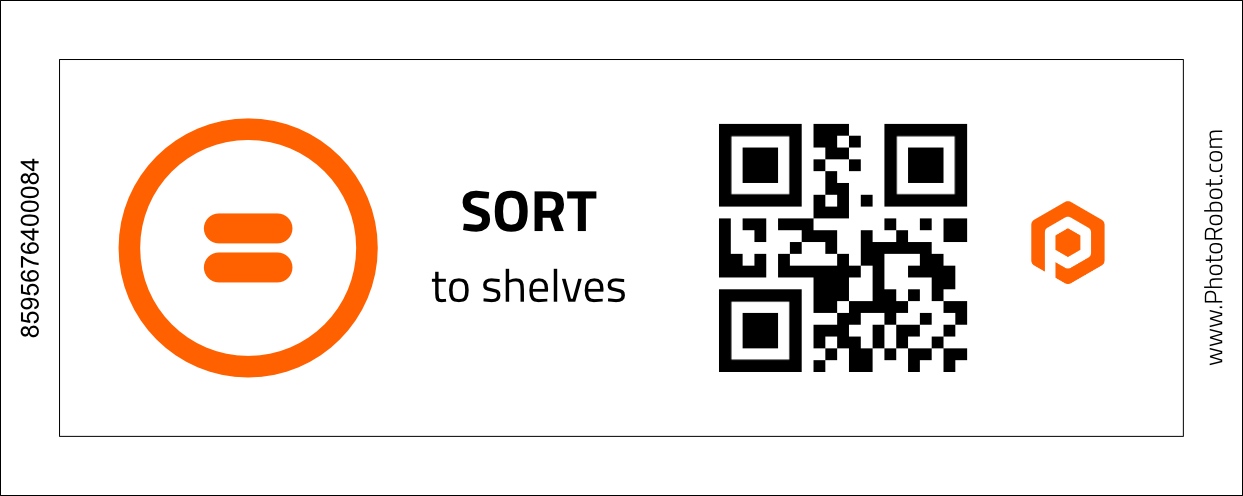
SmartCode’i töövoo teine eelis on esemete sortimine kategooriatesse riiuli- (käru-) koodide abil. Sel juhul on olemas SmartCode, mis annab süsteemile korralduse alustada esemete sortimist riiulitesse (kärudesse), ning lisaks unikaalne riiulikood. Riiulikood salvestab süsteemi sarnaste esemetüüpide konfigureeritavad pildistusseaded ja eelseadistused.
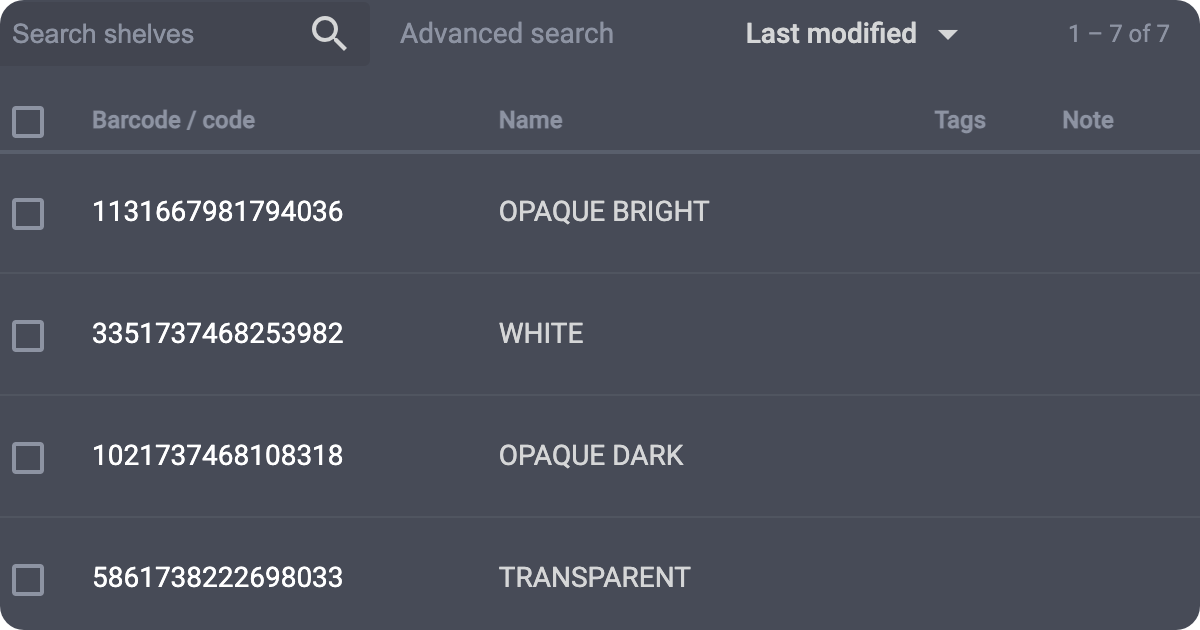
Praktikas võimaldab see sortida esemed tarkvara „riiulitesse“, et rühmitada hõlpsasti sarnaste pildistusnõuetega esemed ja pildistada neid seejärel automatiseeritult.
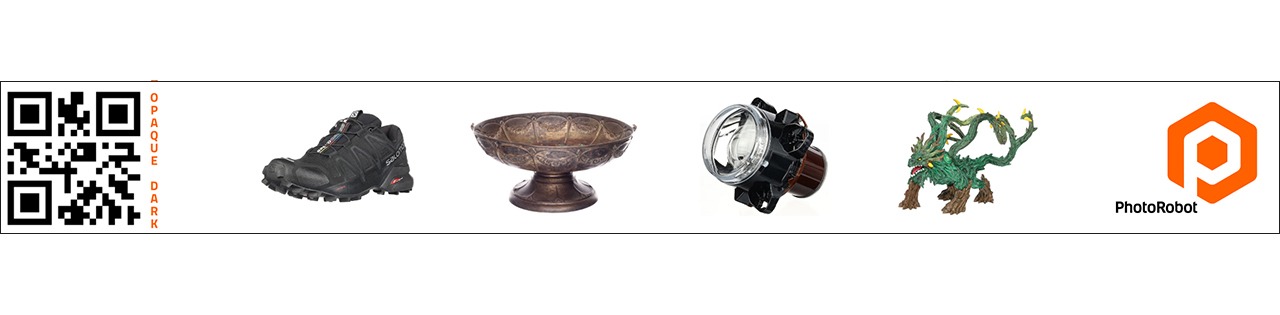
Selleks skannib operaator kõigepealt SmartCode’i, seejärel eseme koodi ja lõpuks vastava riiulikoodi.
Riiulikoodid sisaldavad pildistuse valgustus- ja jäädvustusseadeid ning kõiki täiendavaid eelseadistusi jäädvustamiseks ja järeltöötluseks. Näiteks erilised seaded ja eelseadistused eri värvi, läbipaistvuse ja suurusega ning ainulaadsete omadustega objektide jaoks. Rühmadesse võivad kuuluda läbipaistmatud objektid, heledad objektid ja keerukamad objektid, näiteks läbipaistva või tugevasti peegeldava pinnaga esemed.
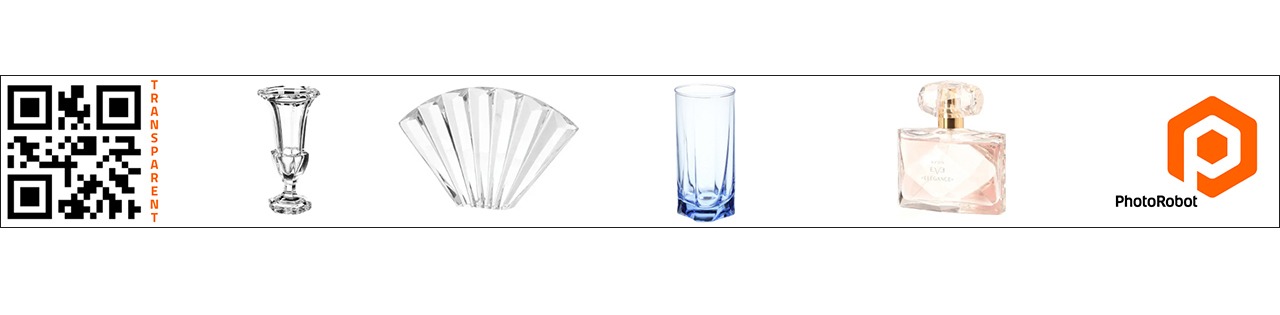
Erinevad riiulikoodid aitavad tootmismeeskondadel sortida esemeid stiilijuhiste, lavastuse, pildiülekatte ja muu järgi. Koodid on ka täielikult kohandatavad, seega oleneb kõik vaid pildistatavate toodete tüüpidest.
Meeskonnad paigutavad riiulikoodid seejärel tööjaamade lähedusse, kus nad esemeid pildistamiseks ette valmistavad, näiteks otse tooteriiulitele ja kärudele. Mida lähemal tööjaamale, seda sujuvamaks muutuvad tootmise töövood.
3 – Esemete tuvastamine pildistamiseks
Pärast toodete tarkvaras riiulitesse sortimist piisab eseme tuvastamiseks pildistamiseks vaid selle vöötkoodi skannimisest. See on etapp vahetult enne eseme robotile asetamist. Eseme vöötkood annab süsteemile teada, millist toodet pildistatakse, ning milline on selle riiulikood.
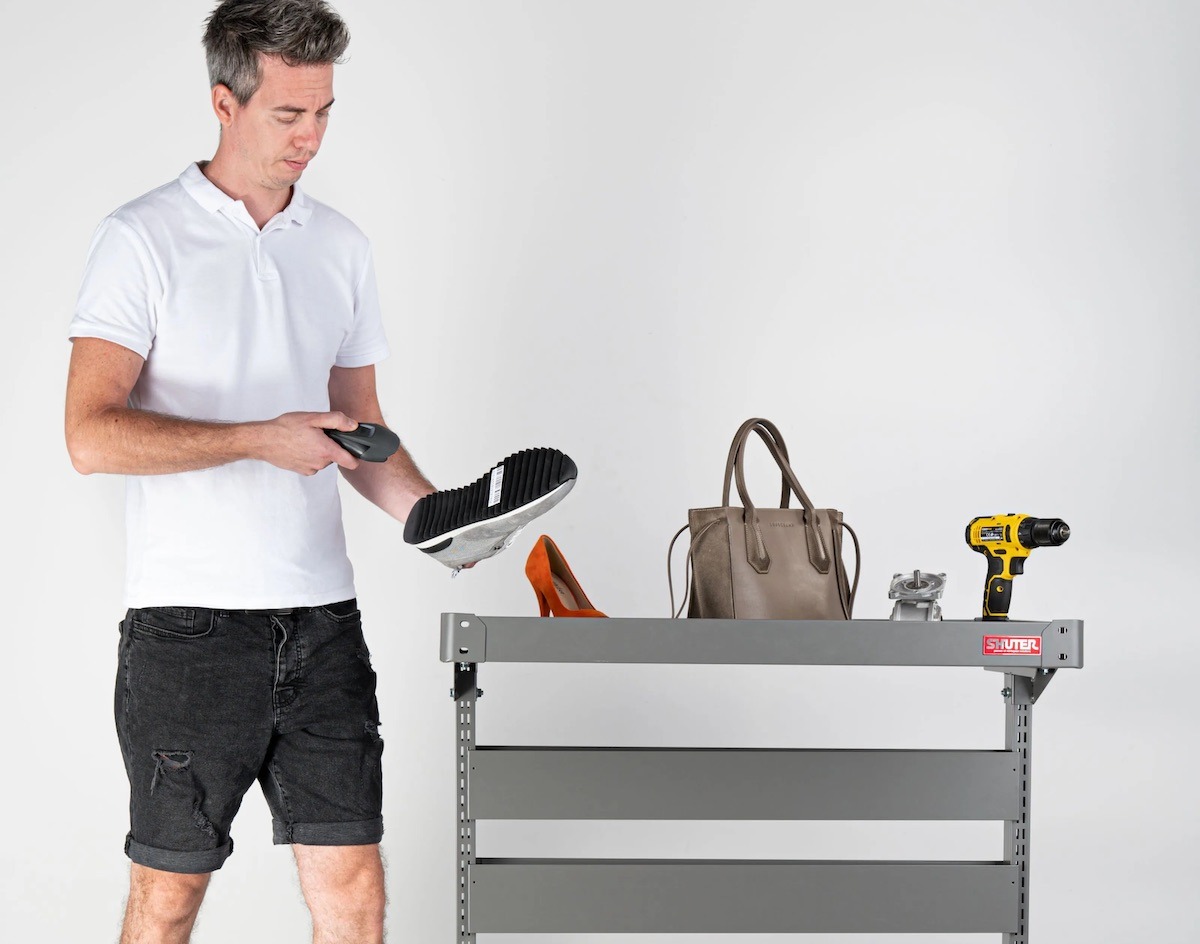
Eseme vöötkoodi skannimine annab süsteemile seejärel automaatselt korralduse eseme robotiseeritud jäädvustamiseks ja järeltöötluseks. See toimub vastavalt eseme riiuli-/riiulikoodile ning hõlmab kõiki kaamera- ja valgusseadete eelseadistusi ning jäädvustatavaid väljundeid.
Näiteks võib tootekoodi skannimine selles etapis aktiveerida eelseadistused, et teha konkreetsed 2D tootefotod koos 360° pööretega.
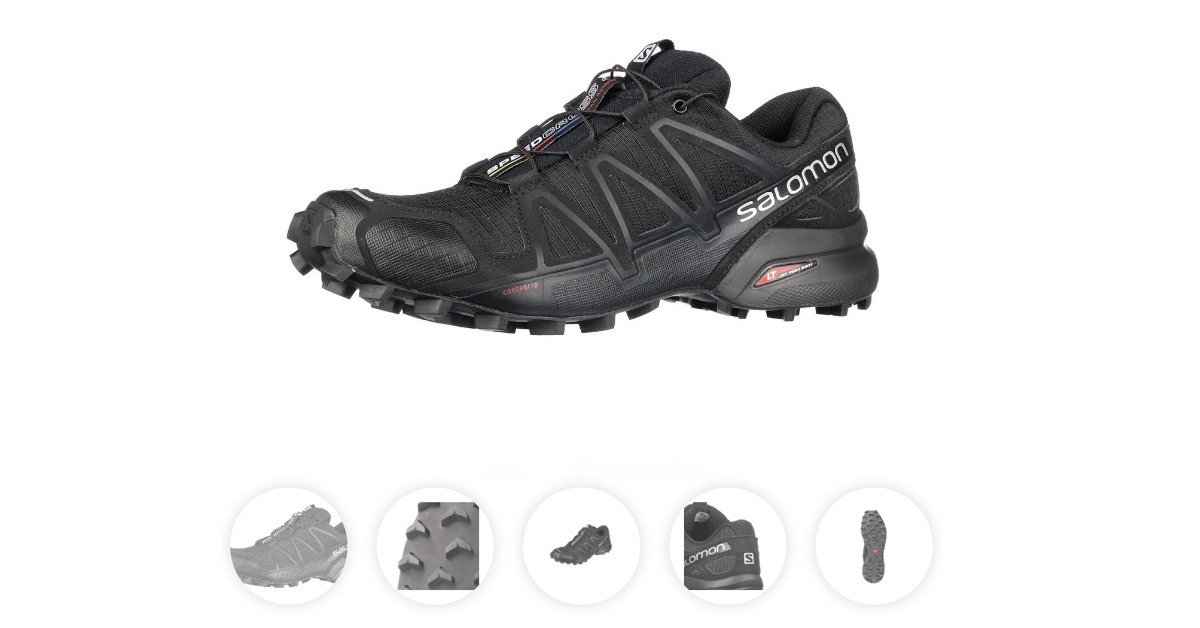
See võib hõlmata ka juhiseid jäädvustusjärjestuse kohta, mis koosneb mitmest kõrgusnurgast objekti ümber, et luua 3D tootepöördeid ja 3D objektimudeleid.
Kõik need juhised tulenevad otse sellest, et riiulikood on eseme külge eelnevalt seotud. Seega peavad meeskonnad pildistusautomaatika ettevalmistamiseks tarkvaras skannima vaid eseme vöötkoodi ning seejärel asetama eseme robotile.
4 – Töövoo staatuse muutmine olekusse „Ready to Shoot“
Et anda süsteemile teada, et ese on valmis pildistuse töövoogu sisenema, on olemas SmartCode „Ready to shoot“. Selle SmartCode’i skannimine muudab eseme töövoo staatuse tarkvaras automaatselt olekuks „Ready to shoot“.
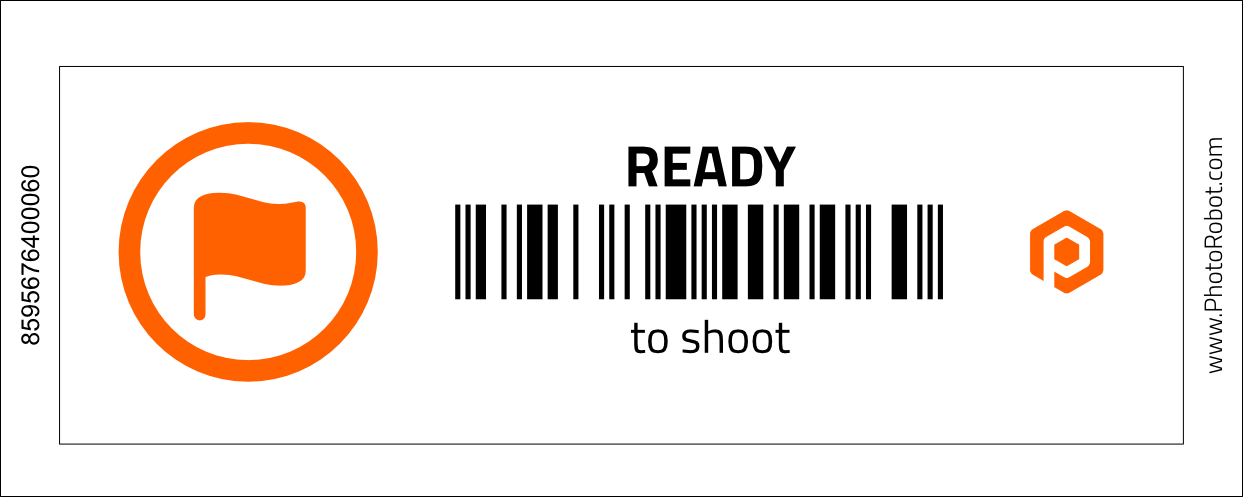
See tähendab, et toote ettevalmistusetapid on lõpule viidud, sealhulgas kõik täiendavad ettevalmistustööd, mis on vajalikud enne toote lavastamist. Näiteks toodete lahtipakkimine, kokkupanek, stiliseerimine, paigutamine või konfigureerimine enne nende toimetamist tootmisliinile. Sellistel juhtudel tegeleb lisaettevalmistusega töövoo „kulisside taga“ sageli eraldi inimene. Seetõttu vajab süsteem viisi, kuidas kulisside taga töötavad juhid saaksid tootmisliinile märku anda, et ettevalmistus on lõppenud. Nii saab kogu ökosüsteem hakata tööle ühtse tervikuna, püüdes saavutada maksimaalset üldist tootmiskiirust.
Kui toote staatus on „Ready to shoot“, teab tootmisliin, et objekti võib PhotoRobot töökohal pildistamiseks lavastada. Suuremates tootmishallides kasutatakse selleks sageli lahendust Centerless Table koos robotkäega Robotic Arm. Seadistuses on ristlaser, mis lihtsustab toodete paigutamist pöördlaua plaadi keskele. Samuti tagab see robotkäe ja 360-kraadise pöördlaua täpse joonduse igal ajal.
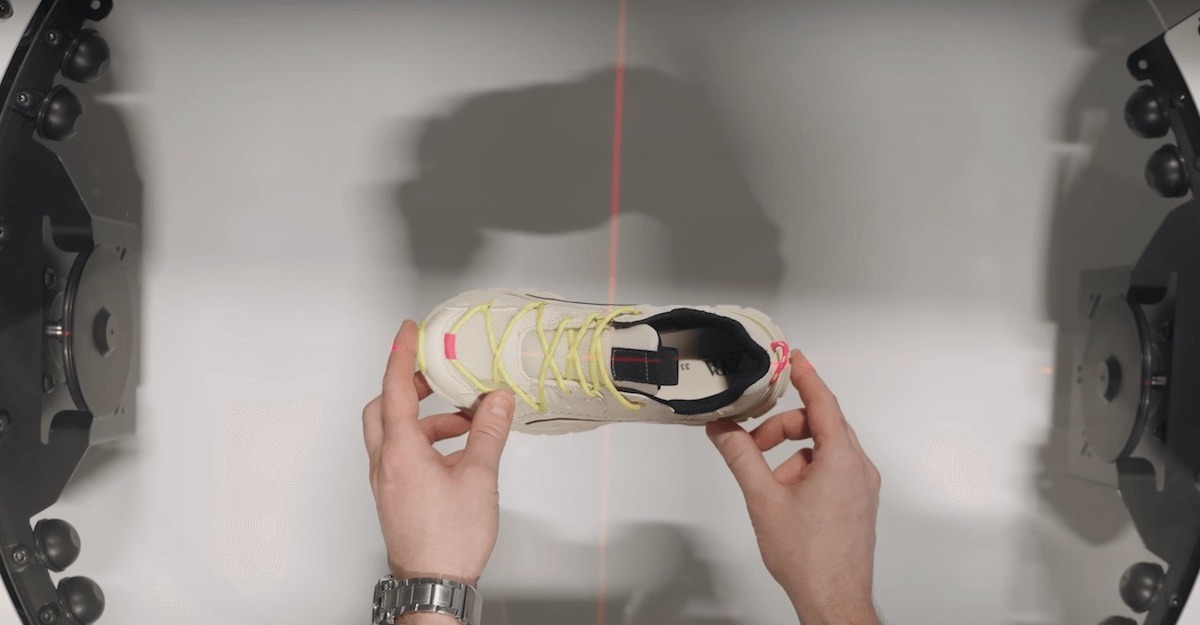
Toote lavastamiseks piisab selle asetamisest laservõrgu keskele. Hiljem lülitub laser enne pildistamisjada algust automaatselt välja ning jada käivitamiseks tuleb samuti skannida vaid veel üks SmartCode.
5 – Pildistamise täisautomaatika käivitamine SmartCode’i abil
Lõpuks algab pildistamise täisautomaatika SmartCode’i töövoos vahetult pärast toote lavastamist PhotoRobot seadmel. Protsessi kiirendamiseks on tootmisliinil tavaliselt SmartCode „Start the sequence“ robottöökoha vahetus läheduses. See võimaldab jada käivitada kohe pärast objekti lavastamist.
Kõige sagedamini tehakse seda otse seadme juures seistes, kuhu tootmishall on kohese aktiveerimise jaoks SmartCode’i paigutanud. Jada käivitamine lülitab välja laserpositsioneerimise süsteemi ja käivitab kaamera automaatse vertikaalreguleerimise. Samal hetkel joondub ka kaamera horisontaaltasand täpselt objekti kõrguse keskkohaga.
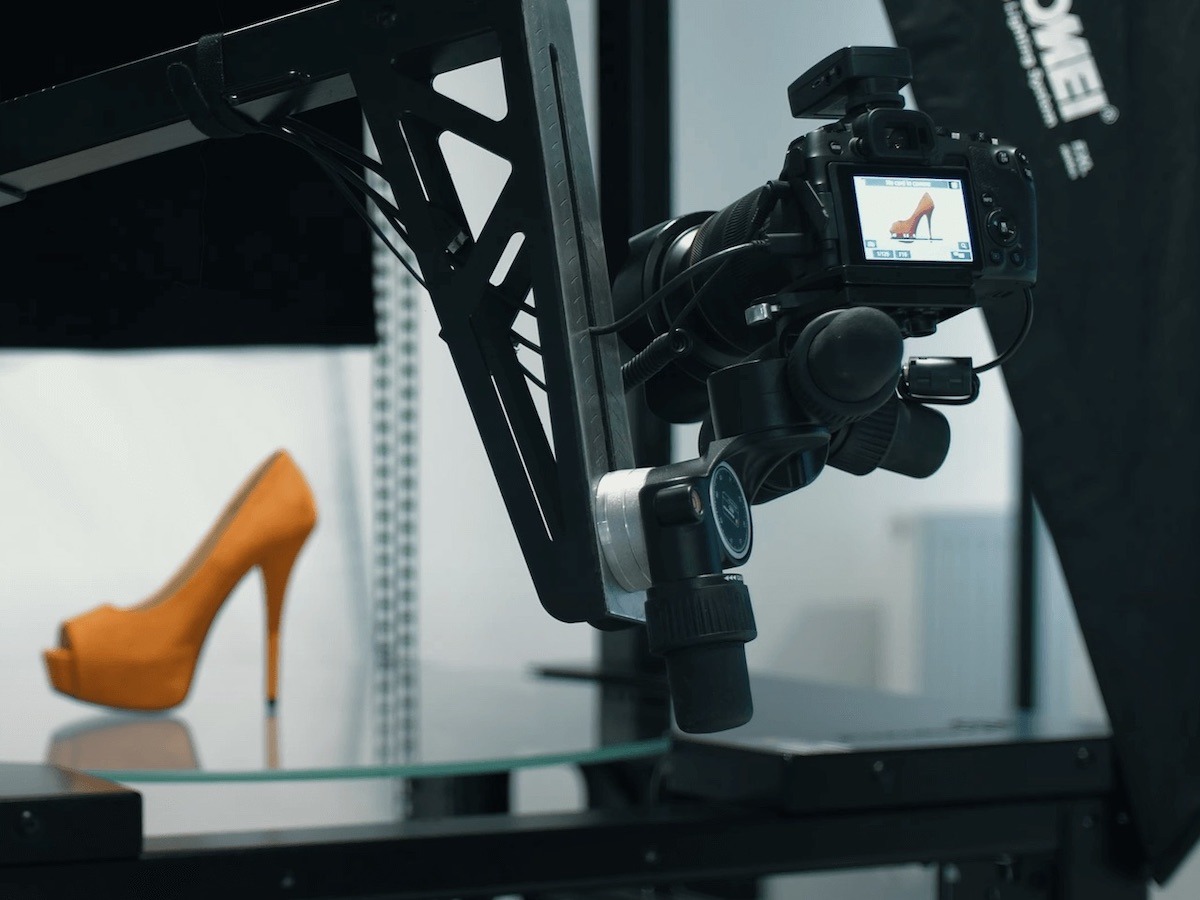
See kõik toimub täisautomaatselt tänu sellele, et objekti mõõtmed on varem CubiScani abil salvestatud. Seejärel, pärast kaamera reguleerimist, käivituvad kõik stuudiovalgustid, robotprotsessid ja pildistusseaded ilma lisakinnituseta. Toimingute hulka kuuluvad eelseaded, mis käsivad pöördlaual pöörlemist alustada, ning kaugpäästikud, mis töötavad sünkroonis stuudiovälkudega.
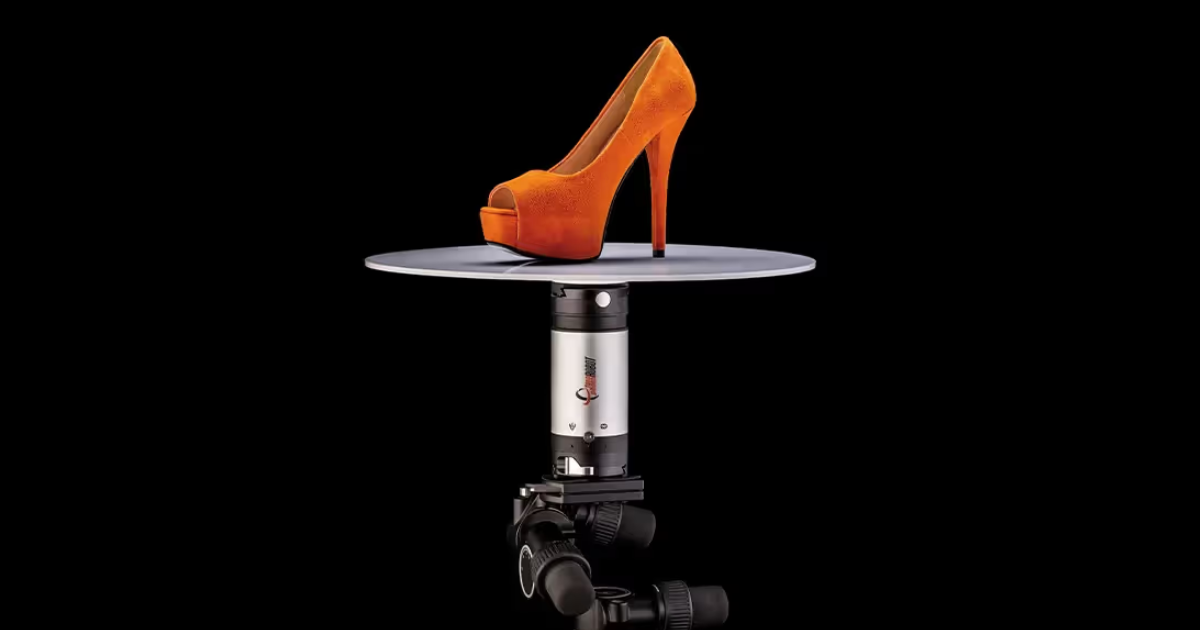
Kaamera seaded järgivad eelseadeid, samal ajal aitavad võimsad stuudiovälgud vältida objektide liikumishägu. See võimaldab 360-kraadiseid pilte kiiresti jäädvustada, ilma et pöördlaua pöörlemist tuleks peatada. Samal ajal saab robotkäsi liikuda mööda vertikaalset trajektoori ning automatiseerida mitme kõrgusrea pildistamist. Seega on lihtne ja kiire luua mitmerealisi pöörlusvaateid, 3D-mudeleid ning ka 360-kraadiseid tootevideoid programmeeritavate ajajoonte järgi. Kõik see vaid ühe SmartCode’i skannimisega.
Automaatne järeltöötlus taustal
Pärast toote pildistamist lülituvad seadme laserid järgmise toote lavastamiseks uuesti sisse ja pilves algab järeltöötlus ilma lisakinnituseta. Järeltöötlus toimub samuti täielikult taustal pilves, seega pildistamise ja järeltöötluse vahel ooteaega ei teki.
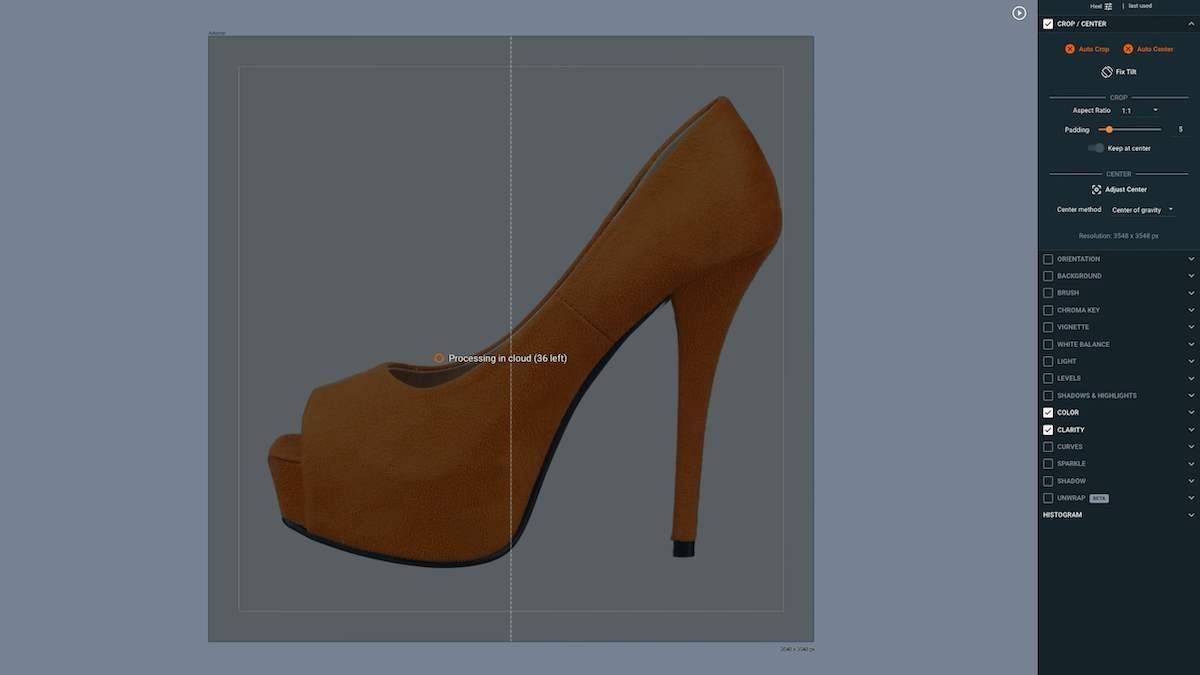
Siit edasi kordab tootmisliin lihtsalt SmartCode’i töövoogu. Nad valmistavad ette järgmise toote pildistamiseks, skannivad selle vöötkoodi, lavastavad ja seavad selle valmis SmartCode’i abil ning skannivad pildistamiseks, järeltöötluseks ja isegi avaldamiseks stardi SmartCode’i.
Tänu CubiScani integreerimisele riiuli- ja hoiukoodide ning SmartCodes’iga on kõik tootmisetapid täielikult ühendatud. Originaalpildid varundatakse kohe pärast pildistamist, samal ajal kui tausta eemaldamine ja pildioptimeerimine toimuvad eelseadete järgi.
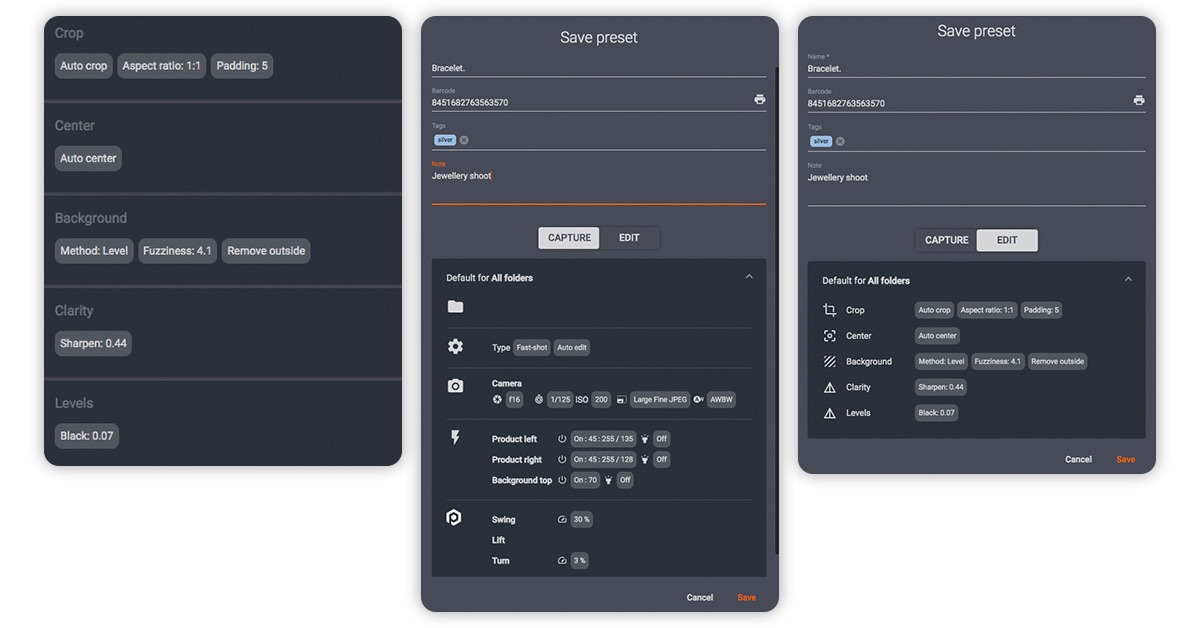
Kogu selle aja käsivad eelseaded tarkvaral salvestada failid kas kohalikult jagatud kausta või laadida need automaatselt üles. Failid võidakse avaldada kohe pärast pildistamist teenuses PhotoRobot Cloud või API kaudu e-kaubanduse eksportvoogudesse. Kõik see toimub samal ajal, kui tootmisliin pildistab järgmist tootepartiid.
Kasutage SmartCode’i töövoo eeliseid täiel määral
Lõppkokkuvõttes ei näita PhotoRobot SmartCode töövoog mitte ainult PhotoRobot süsteemide ületamatut tootmiskiirust. Samuti annab see tunnistust sellest, kuidas PhotoRobot toetab stuudio töövoo kõiki osi – alates taustatööst kuni tootmisliinini. SmartCodes aitab kogu ökosüsteemil toimida ühtse tervikuna, ühendades tootmise kõik etapid täisautomaatse andmetöötluse ja avaldamisega. Põhitähelepanu on suurima võimaliku üldise tootmiskiiruse saavutamisel – alates toote saabumisest kuni selle väljumiseni.
Lisateavet selle kohta, kuidas SmartCodes oma töövoogudesse integreerida, leiate dokumendist PhotoRobot SmartCodes kasutusjuhend. Sellest leiate prindivalmis SmartCodes, tehnilise dokumentatsiooni ja juhised, kuidas oma töötajad lihtsalt kurssi viia ning tootmistsükleid sujuvamaks muuta.