
Korisnički priručnik za PhotoRobot Robotic Arm V8
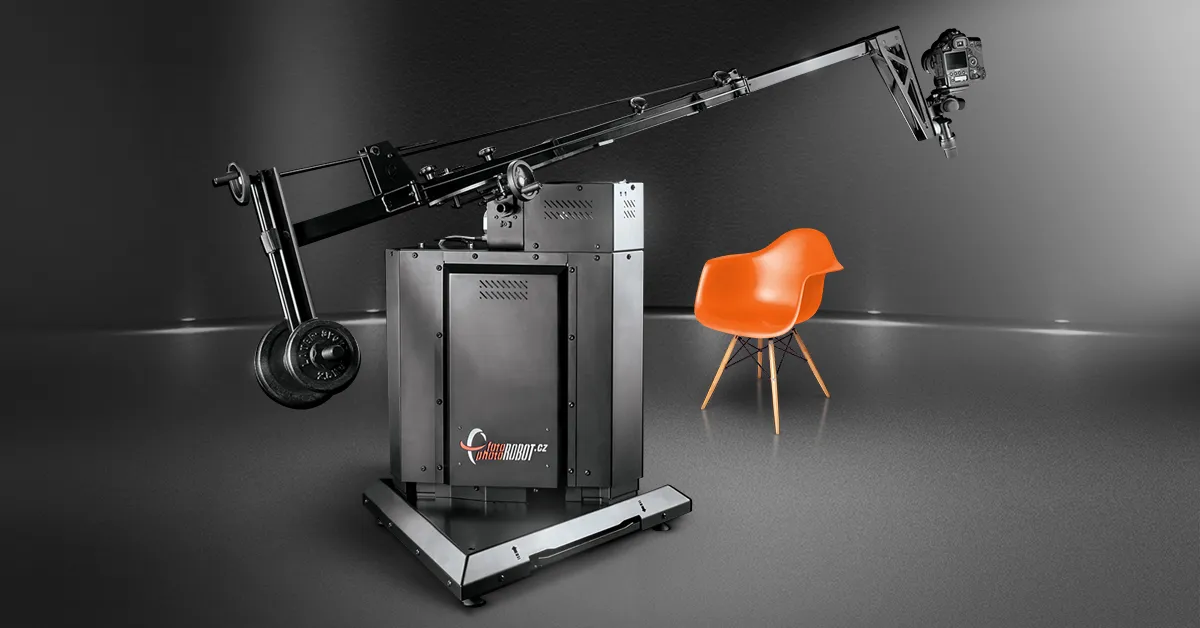
Ovaj priručnik za instalaciju donosi tehničke upute za konfiguraciju i rad uređaja Robotic Arm V8 tvrtke PhotoRobot. Informacije su namijenjene podršci pri prvom postavljanju i radu s uređajem Robotic Arm na strani kupca. Usmjerene su na nove kupce koji su nedavno nabavili uređaj, kao i na buduće uvođenje operatera proizvodne linije u rad.
Važno: Prije samostalne instalacije, prve uporabe, skladištenja ili servisiranja uređaja PhotoRobot uvijek pročitajte PhotoRobot sigurnosne informacije i upute.
Instalacija i prva uporaba uređaja Robotic Arm V8
Hvala Vam što ste kupili uređaj PhotoRobot. Odabrali ste proizvod koji nosi višedesetljetno profesionalno iskustvo i inovativnost. Dizajn uređaja PhotoRobot domišljat je i elegantan, a osmišljen je s mišlju na Vas. To znači da pri svakoj uporabi uređaja PhotoRobot možete biti sigurni da ćete svaki put postići izvrsne rezultate. Dobro došli u PhotoRobot.
1. Opis proizvoda
Robotic Arm V8 dizajniran je za automatsko snimanje višerednih okretaja ili brzo fotografiranje niza fotografija s različitih visina. Može pomicati kameru duž dvije osi s glatkom robotskom preciznošću, kontrolirajući elevaciju i zamah. Arm se kombinira s kompatibilnim fotografskim gramofonima poput Centerless Table , kao i Robotic Turntable, C-Class gramofonima i drugima. To sinkronizira snimanje slike s pokretom montirane kamere i rotacijom proizvoda na gramofonu.
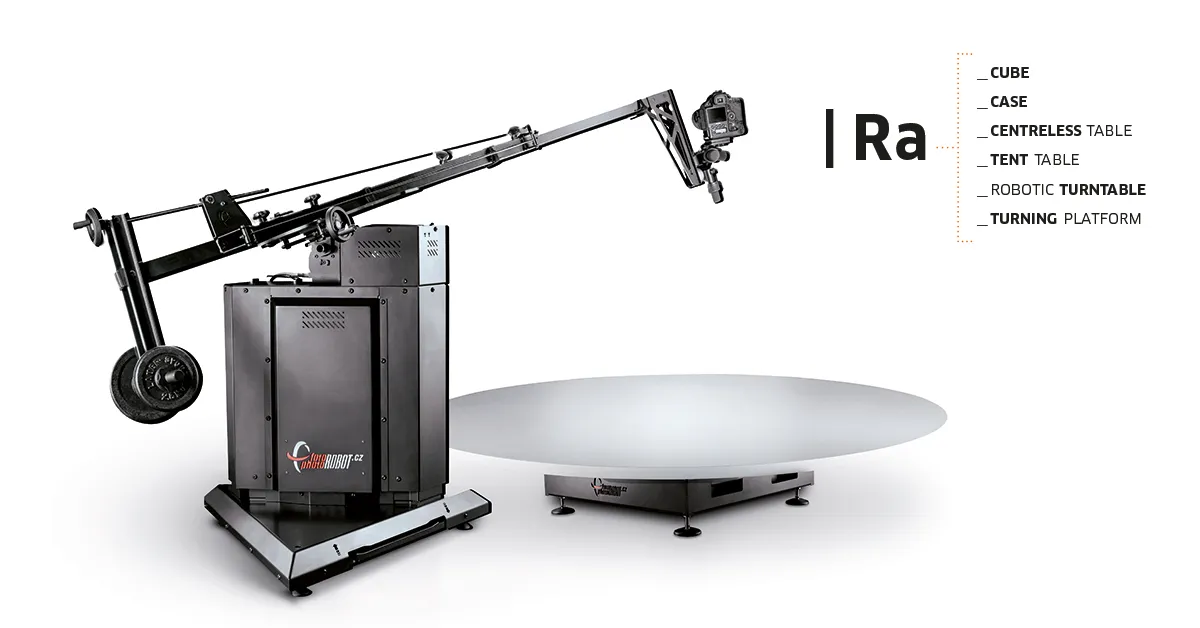
Ključne komponente uređaja Robotic Arm V8 uključuju:
- Upravljačka jedinica sustava (zasebni uređaj za upravljanje uređajem Robotic Arm).
- Nosači kamere (jedan kratki nosač, jedan dugi nosač ili oba).
- Baza uređaja Robotic Arm s uvlačivim kotačima za jednostavan transport.
- Priključna stanica za brzo postavljanje s kompatibilnim okretnim stolovima i uređajima.
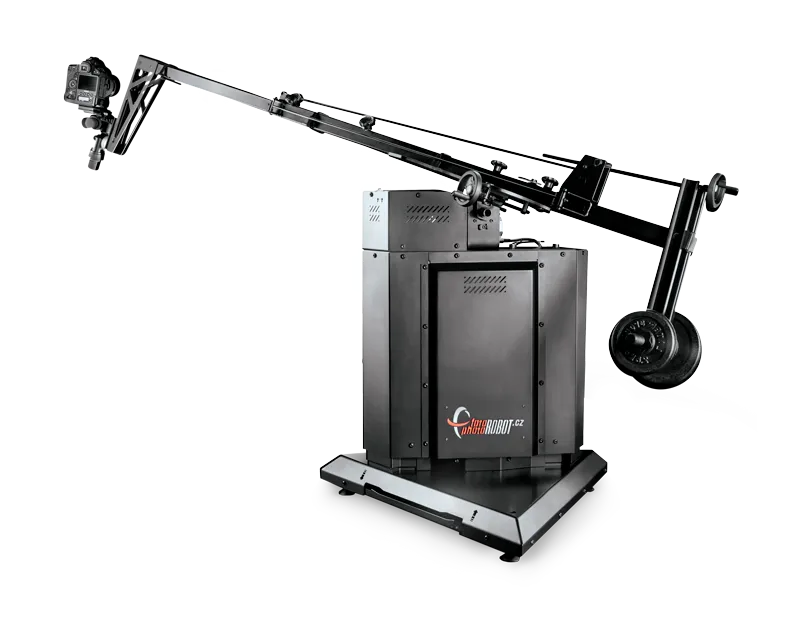
Napomena: Ruka kamere ne oscilira, već pomiče kameru po preciznoj putanji. Dostupan je i velik raspon montaže za fleksibilan odabir stativnih glava i kamera te značajke za jednostavan transport i postavljanje.
1.1. Pregled robota Robotic Arm V8
Uređajem Robotic Arm upravlja se putem upravljačke jedinice. To znači da upravljačka jedinica napaja i kontrolira sve pokrete uređaja _Arm V8.
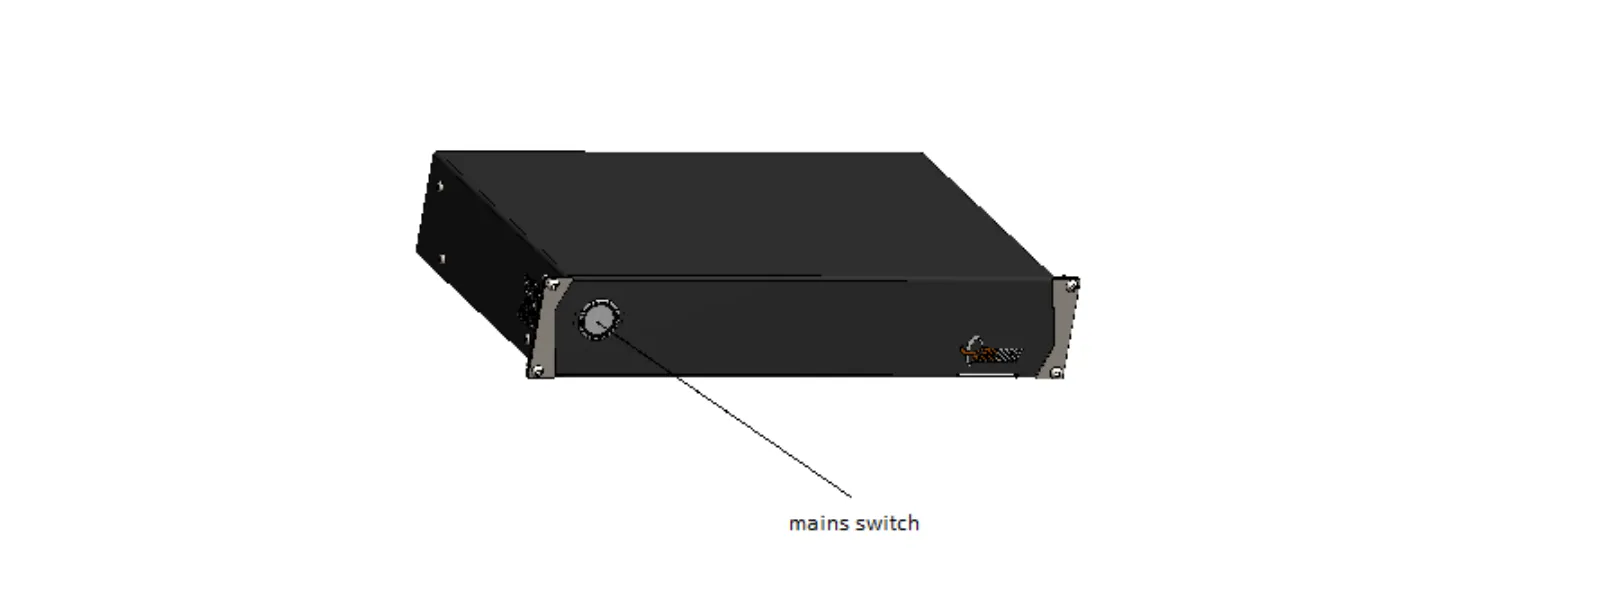
Bilješka: Upravljačka jedinica nije fizički dio ovog uređaja. Fizički se ugrađuje u stol bez centra ako se isporučuje zajedno. Ako se Arm V8 isporučuje zasebno, upravljačka jedinica se stavlja u namjensko kućište PhotoRobot HD rack.
1.2. Električni priključak
Za sigurnu instalaciju i rad uređaja Robotic Arm V8 potrebno je ispuniti i sljedeće zahtjeve za električni priključak.
- Uređaj mora biti uzemljen.
- Uvijek koristite ispravno instaliranu utičnicu sa zaštitom od strujnog udara.
- Provjerite odgovaraju li električni podaci na natpisnoj pločici napajanju. Ako ne odgovaraju, obratite se električaru.
- Pazite da ne oštetite mrežni utikač ni mrežni kabel.
- Mrežni utikač priključite u mrežnu utičnicu tek na kraju instalacije. Osigurajte da mrežni utikač bude dostupan i nakon instalacije.
- Ne dirajte mrežni kabel ni mrežni utikač mokrim rukama.
- Ne povlačite mrežni kabel kako biste isključili uređaj. Prvo uvijek pritisnite mrežnu sklopku na upravljačkoj jedinici.
- Ne približavajte se uređaju _Arm V8 dok se kreće ili dok je uključen.
- Uvijek pazite na radno područje ovog uređaja.
- Raspon podizanja (elevatora) iznosi 32 cm.
- Raspon zakretne ruke iznosi od 0 do 90 stupnjeva.
Važno: Prvu instalaciju nakon isporuke od proizvođača smije provesti isključivo ovlaštena osoba ili tvrtka koju je ovlastio PhotoRobot. Mora se raditi o odobrenom distributeru ili o samom proizvođaču. Za samostalnu instalaciju i servis prije početka rada uvijek pročitajte i dokument PhotoRobot Safety Information & Instructions.
2. Priprema uređaja _Arm V8 za rad
2.1. Ovisno o isporučenoj konfiguraciji, mogu biti priloženi jedan kratki nosač, jedan dugi nosač ili oba.
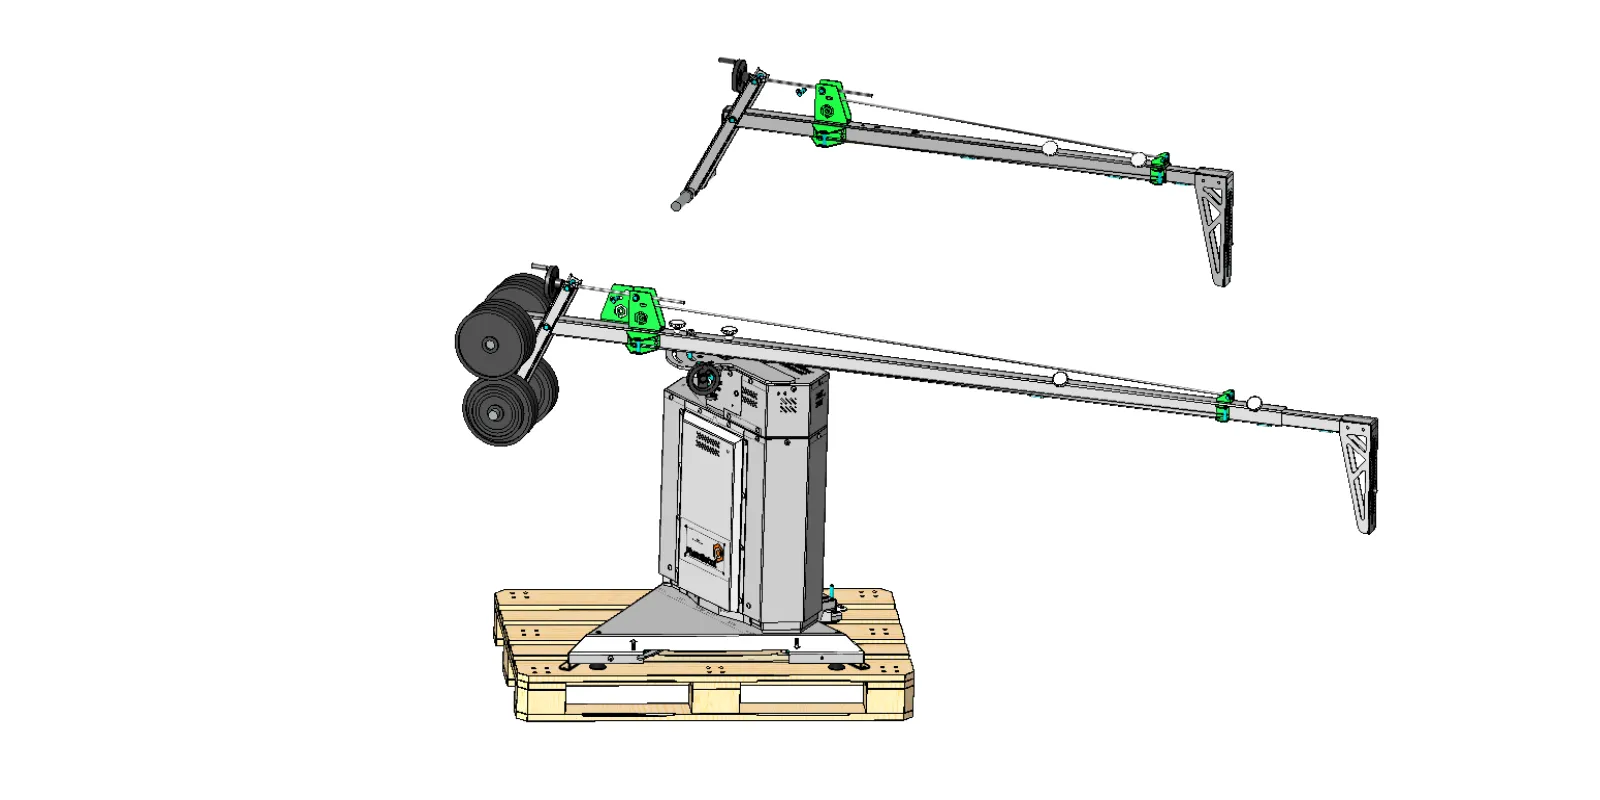
2.2. Raspakirajte sve dijelove i skinite postolje s palete.
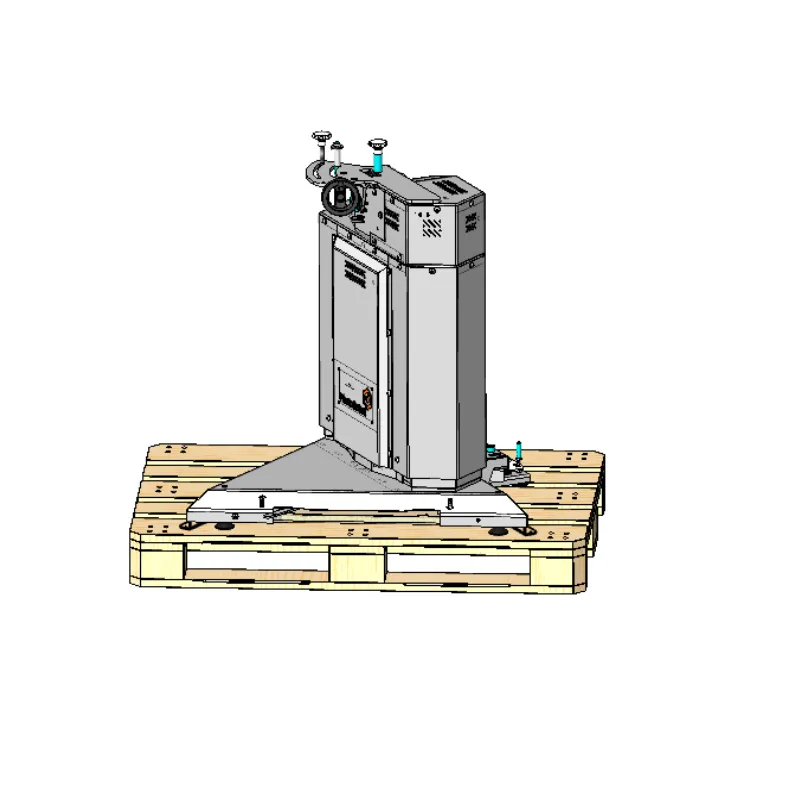
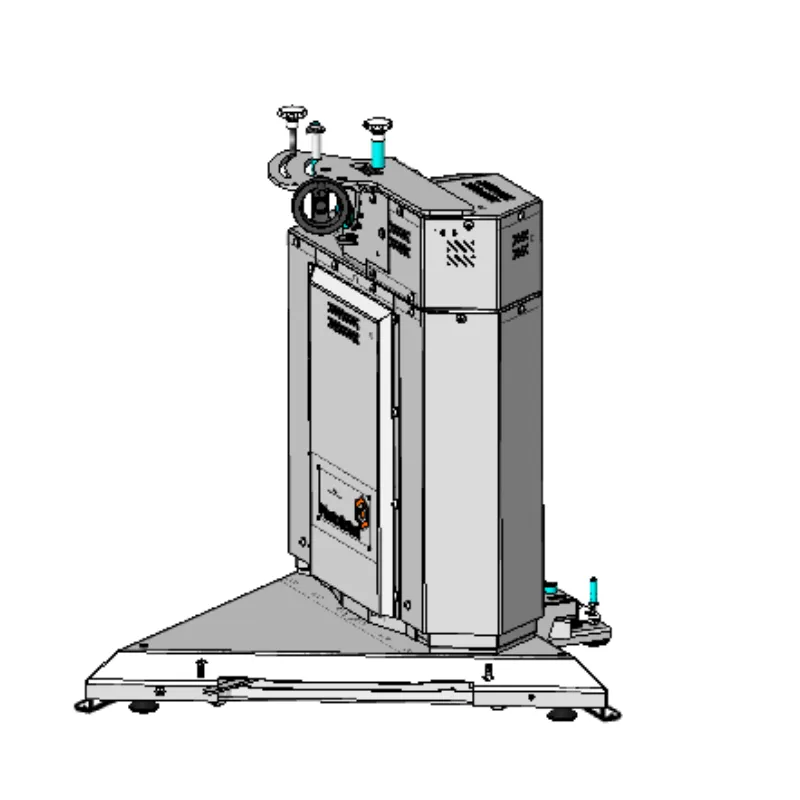
2.3. Pripremite gornji dio uređaja _Arm V8 za montažu nosača. Uklonite pričvrsne elemente, poput matica i podloške.
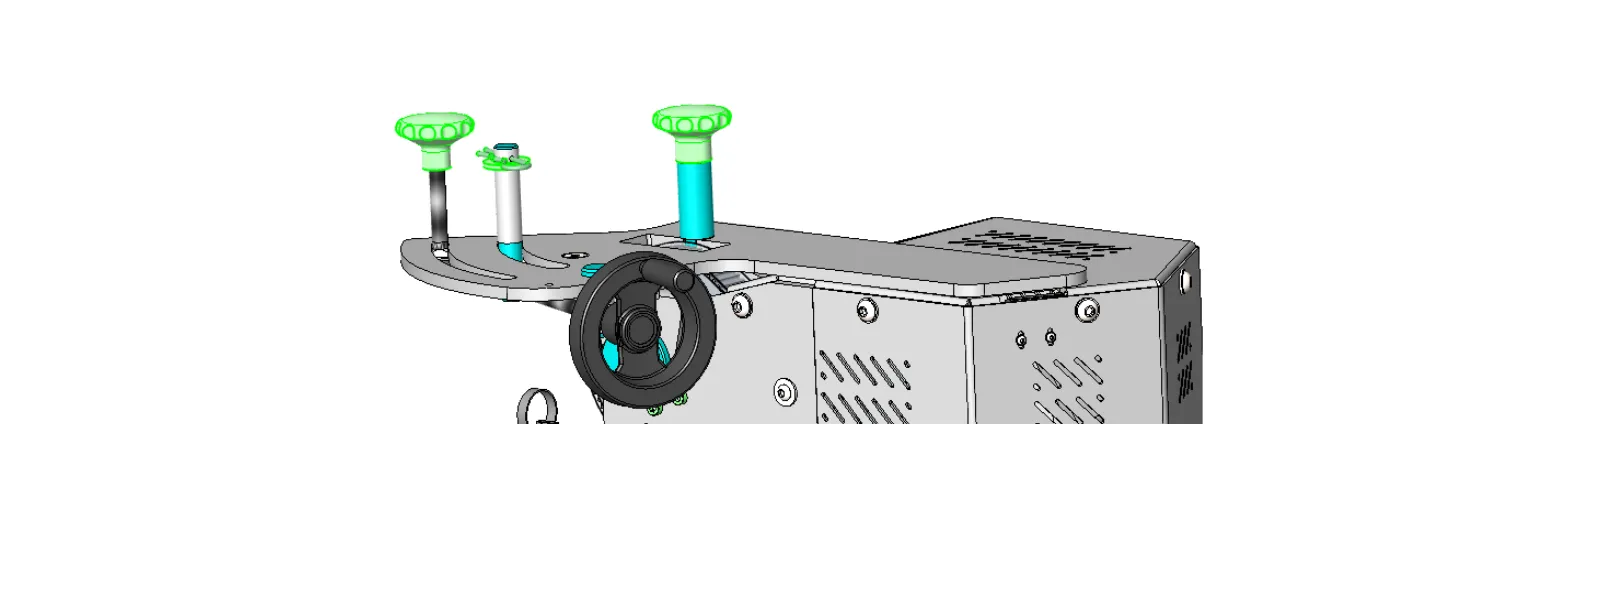
2.4. Postavite nosač na postolje ruke i pričvrstite sve zaštitne dijelove.
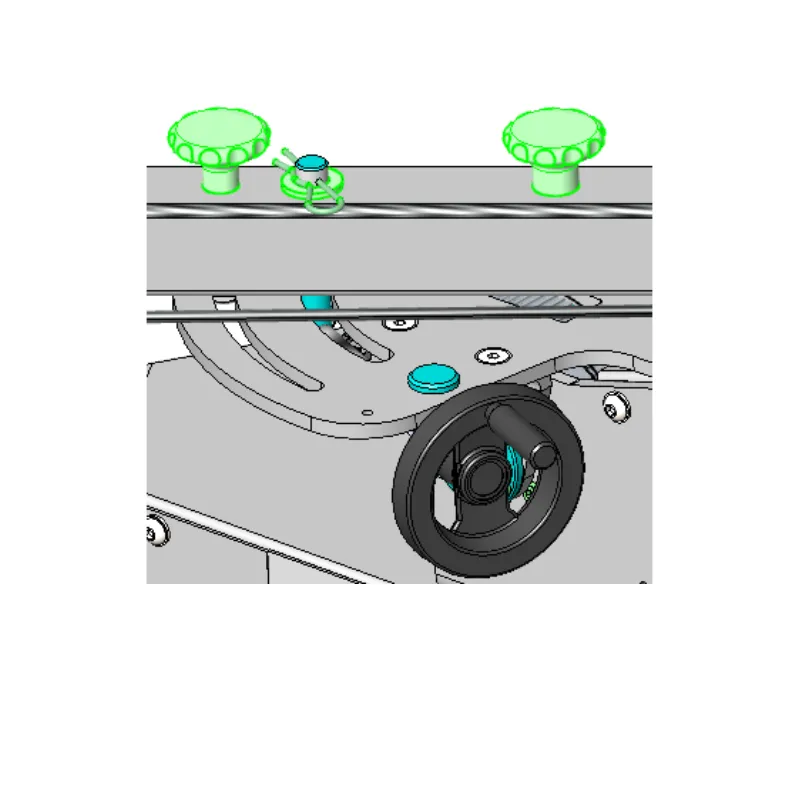
2.5. Uzmite Manfrotto zupčastu glavu (geared head) i pripremite je za montažu na ruku.
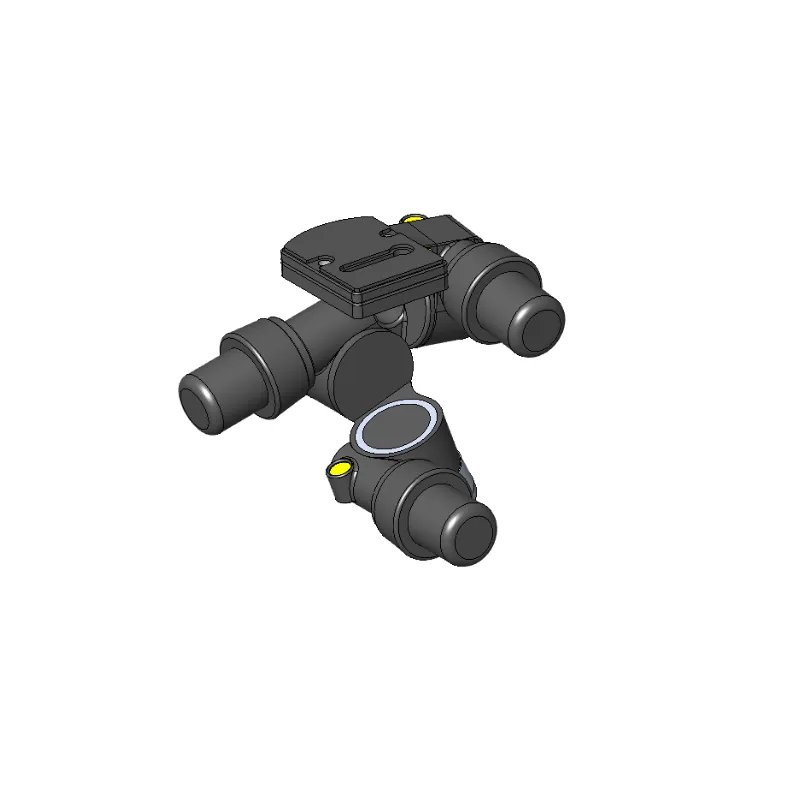
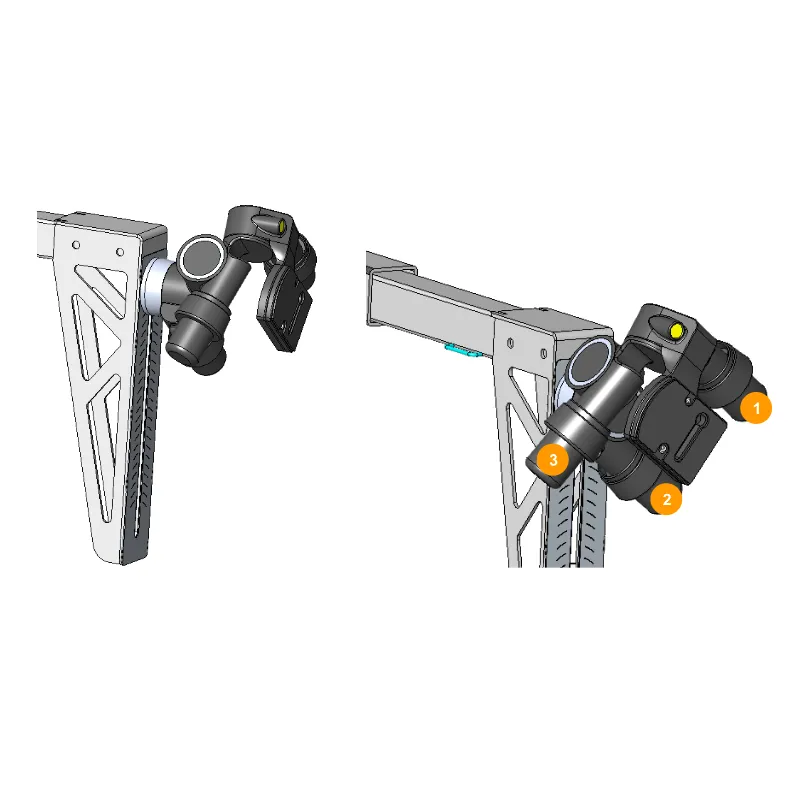
2.6. Manfrotto zupčastu glavu pričvrstite tako da je zavijete na nosač, a zatim je poravnajte pomoću podesivih ručki 1,2,3.
2.7. Postavite kameru na Manfrotto zupčastu glavu, a na suprotnu stranu nosača dodajte utege. Ti utezi trebaju kompenzirati težinu kamere.
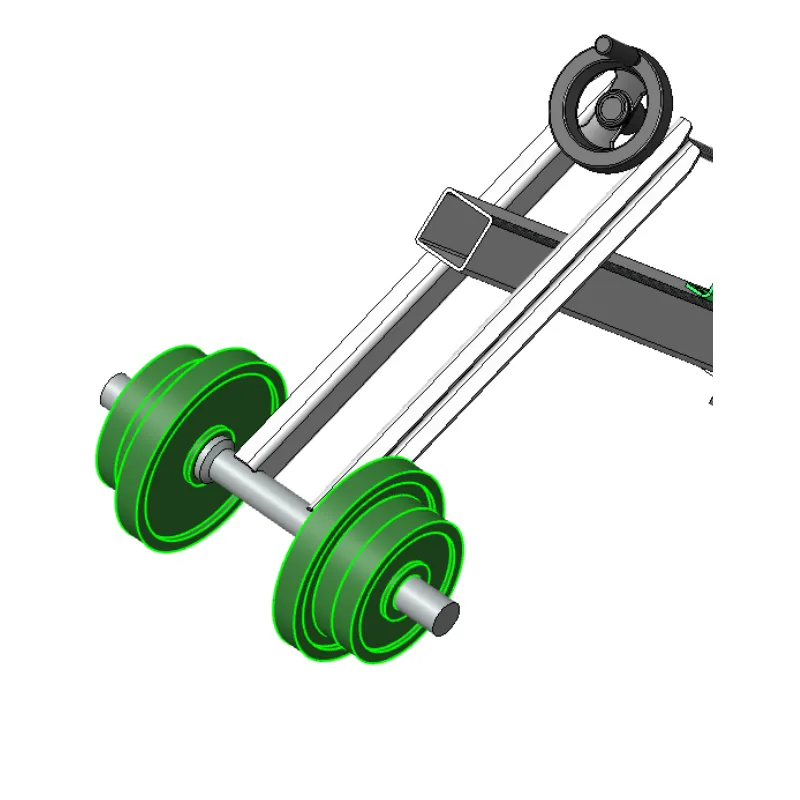
2.8. Imajte na umu da težina kamere treba blago prevladavati kako bi pritisnula krajnji prekidač kada je zakretna ruka u donjem položaju (nula stupnjeva).
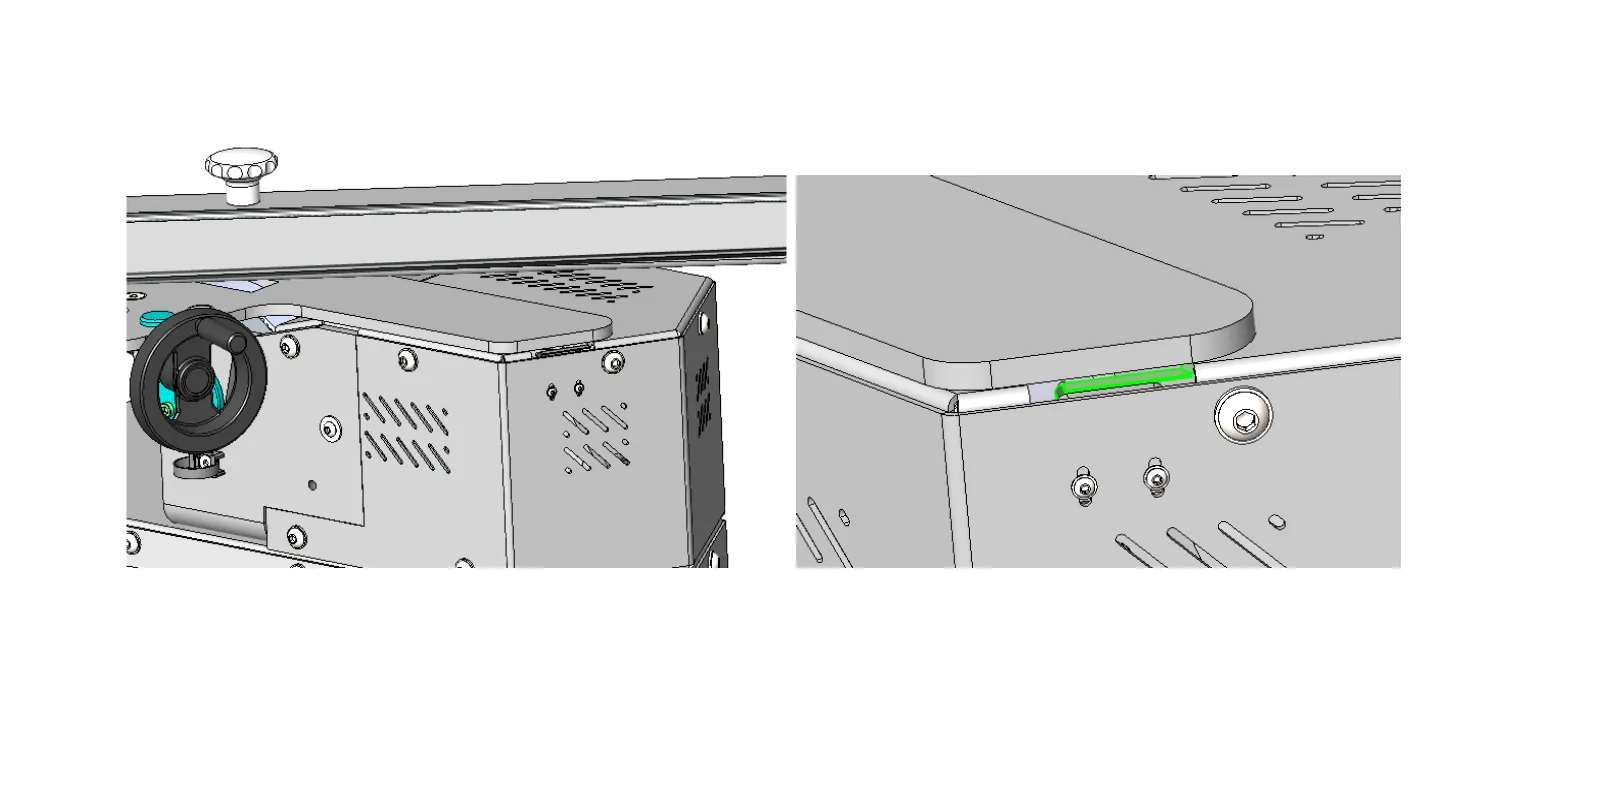
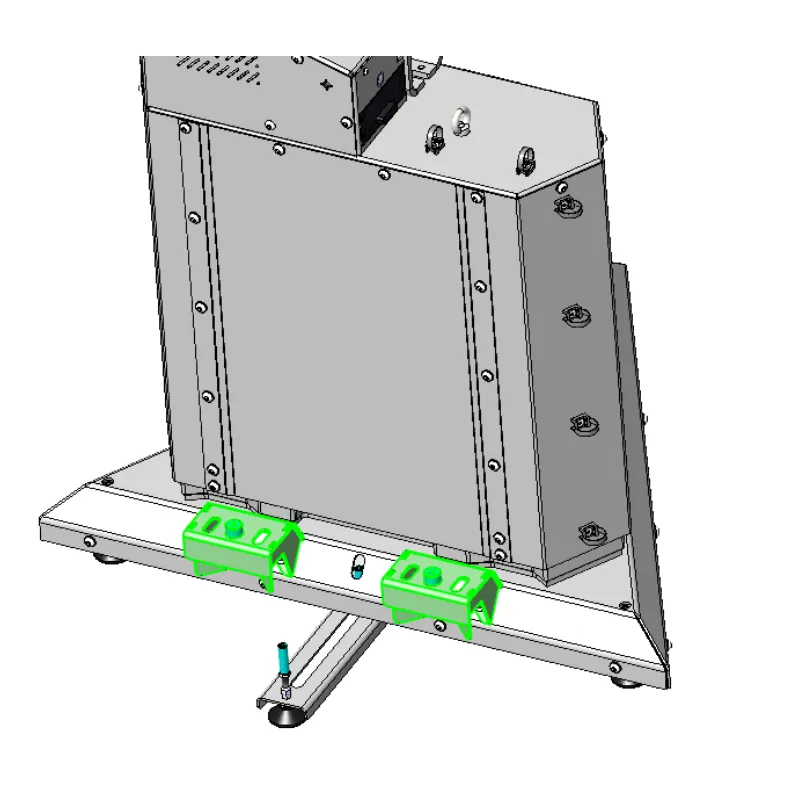
2.9. Na uređaj _Arm V8 montirajte dva dijela mehanizma za spajanje (docking).
3. Prva uporaba sustava PhotoRobot
Prije prve uporabe upoznajte se s konceptom ovog rješenja. PhotoRobot je revolucionarna sveobuhvatna oprema za automatizaciju fotografiranja. S tehničkog gledišta riječ je o modularnoj jedinici koja se sastoji od hardvera i softvera. Pretpostavlja se da je sam PhotoRobot spojen na istu mrežu kao i računalo s kojeg se njime upravlja.
Važno: Tehničke zahtjeve za rad i upute za spajanje uređaja PhotoRobot na mrežu uvijek potražite u dokumentu PhotoRobot First Use & Basic Testing.
Općenito, potrebno je ispuniti sljedeće preduvjete.
- Upravljačka jedinica PhotoRobot mora biti povezana na lokalnu mrežu.
- Za pokretanje servisnog grafičkog sučelja ili operaterskog softvera pod nazivom _Controls potrebno je računalo.
- Računalo mora biti povezano na istu mrežu kao i upravljačka jedinica PhotoRobot.
- Mreža mora biti povezana na internet.
Provjerite parametre elektroenergetske mreže, npr. napon i frekvenciju.
Spojite upravljačku jedinicu (Control Unit) na mrežu Ethernet kabelom. RJ45 priključak nalazi se na stražnjoj strani upravljačke jedinice. Osnovni mrežni zahtjevi su sljedeći:
- U mreži se očekuje DHCP poslužitelj.
- Mora biti dopuštena komunikacija na TCP portovima 7777 i 7778.
- Moraju biti dopušteni UDP broadcast paketi na portu 6666.
- Potrebna je internetska veza.
- Pristup *.photorobot.com mora biti dopušten.
- Pristup as-unirobot.azurewebsites.net mora biti dopušten.
- Po potrebi dodatne informacije potražite u dokumentu PhotoRobot Detailed Networking Prerequisites.
- Utaknite mrežni utikač u utičnicu.
Pritisnite glavni prekidač na prednjoj ploči upravljačke jedinice. Kada se status promijeni iz treperećeg u postojano svjetlo, jedinica je spremna za rad.
3.1. Pronalaženje IP adrese uređaja PhotoRobot u mreži LAN
Dostupne su pomoćne aplikacije za pretraživanje mreže radi pronalaska uređaja PhotoRobot.
- Windows - frfind za Windows
- Mac OS X - frfind za macOS
- Android – PhotoRobot Locator u Google Playu
- iPhone, iPad - PhotoRobot Locator na iTunesu
3.2. Osnovno testiranje uređaja PhotoRobot
Na računalu otvorite web-preglednik i unesite IP adresu uređaja PhotoRobot u obliku URL-a, na primjer: https://11.22.33.44 (imajte na umu da je ova adresa samo primjer – unesite IP adresu koju ste pronašli u prethodnom odjeljku).
Ako sve radi kako treba, vidjet ćete osnovno korisničko sučelje slično grafici u nastavku:
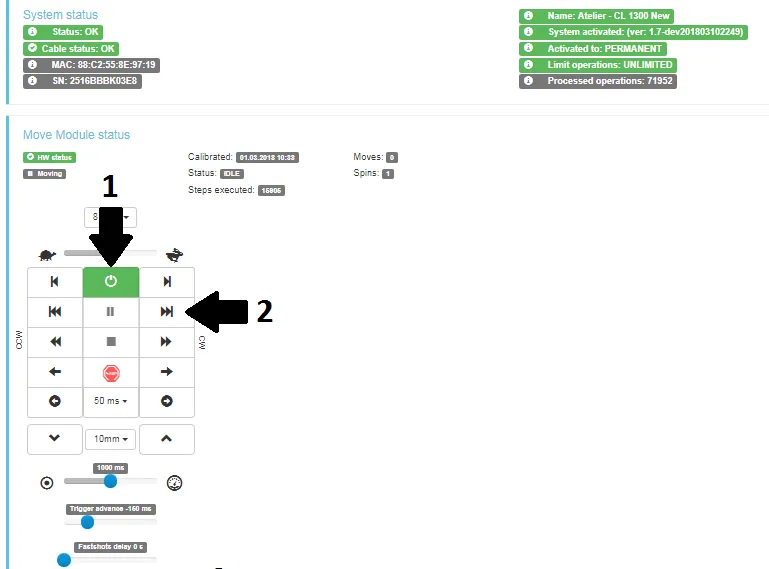
Uključite motore (strelica 1) i pokušajte pokrenuti bilo koji pomični dio robota (strelica 2). Ako se robot kreće prema Vašim uputama, svoj uređaj PhotoRobot možete početi redovito koristiti.



