Išbandykite standartinę PhotoRobot Controls programėlės darbo eigą
Virtualiai peržiūrėkite standartinę gamybos darbo eigą studijoje, naudojant PhotoRobot įrangą ir _Controls programinę įrangą.
PhotoRobot _Controls App darbo eigos apžvalga
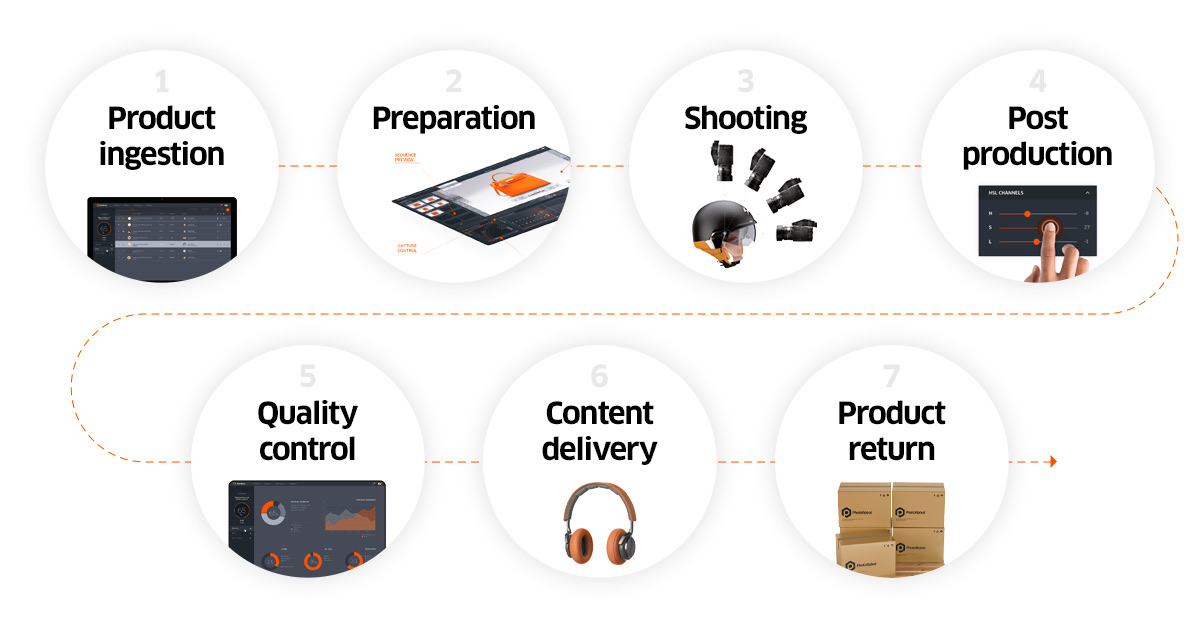
Kaip atrodo standartinė studijos darbo eiga naudojant PhotoRobot automatizuotas fotografavimo sistemas ir Controls App? Norėdami tai suprasti, pradėkite nuo pagrindinės PhotoRobot pagrindu veikiančios studijos konfigūracijos.
- Standartinėje darbo eigoje naudojamos brūkšninių kodų skaitytuvų technologijos, leidžiančios nuskaityti prekes ir išankstinių nustatymų kodus.
- CubiScan matavimo sistema sveria ir matuoja prekes bei automatiškai sukuria metaduomenis.
- Naudojant lentynų kodus, prekes galima suskirstyti į kategorijas pagal fotografavimo ir apdorojimo išankstinius nustatymus.
- PhotoRobot robotizuoja vaizdų fotografavimą (arba vaizdo įrašymą) pagal išankstinius nustatymus vienu paleidimo veiksmu.
- Automatinis apdorojimas vyksta debesyje fone, todėl komandos gali iškart pradėti fotografuoti kitas prekes.
- Galima pasirinkti ir rankinį bei detalių kadrų fotografavimą iPhone telefonu, kai kitos darbo vietos veikia vienu metu.
- Publikavimas į pasaulinį CDN arba per API integraciją vyksta automatiškai, nenutraukiant gamybos.
Tai įmanoma dėl programinės robotų, kamerų, apšvietimo, kompiuterių, iPhone telefonų, apdorojimo, vaizdų pristatymo ir API ryšio integracijos. Toliau patys susipažinkite su kiekvienu darbo eigos etapu. Siūlome paprastą, bet išsamią standartinės PhotoRobot studijos gamybos apžvalgą.
1. Pasirinkite darbo sritį programinėje įrangoje
Pats pirmasis standartinės PhotoRobot darbo eigos etapas yra darbo srities pasirinkimas programoje Controls App.
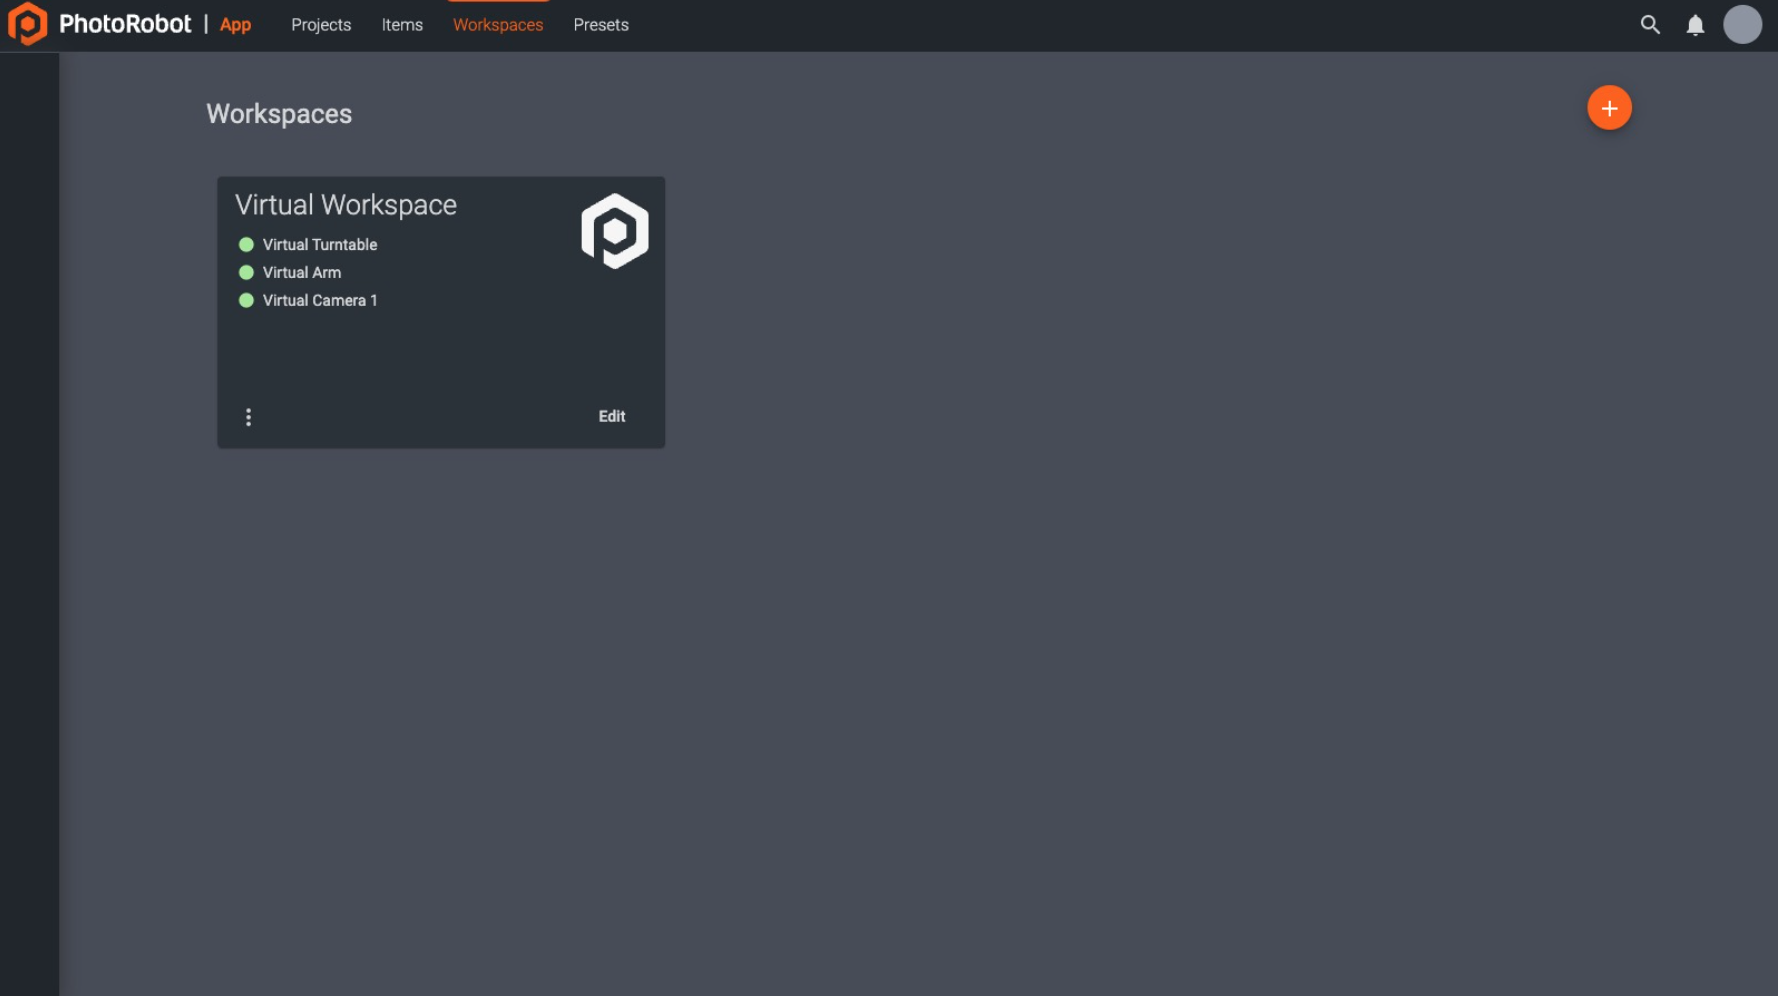
Programinėje įrangoje PhotoRobot darbo sritys (Workspaces) yra pritaikomi įrangos sąrašai konkrečioms fotosesijoms. Be kitų funkcijų, darbo sritis nurodo programinei įrangai, kuri sistema veiks. Sukūrus darbo sritį, programinė įranga prijungiama prie sistemos, kurią gali sudaryti vienas ar keli PhotoRobot moduliai. Tai apima kamerų, studijos apšvietimo ir kitų fotografijos priedų prijungimą.
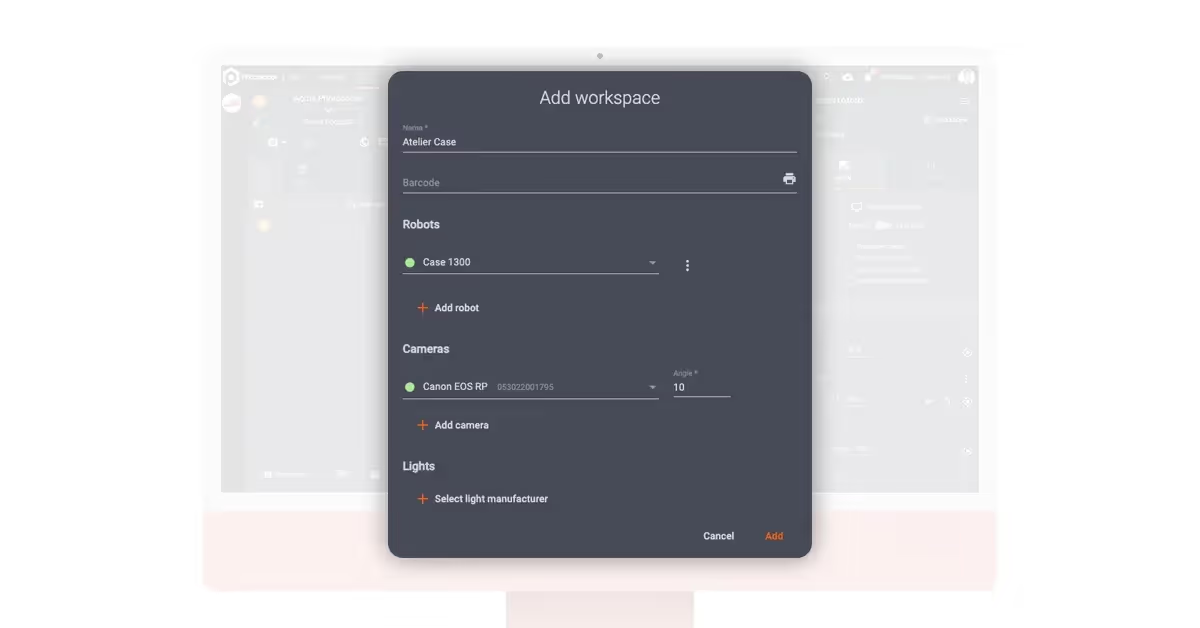
Darbo srityje galima visiškai sukonfigūruoti robotus, lazerio, apšvietimo ir fotografavimo nustatymus. Tačiau naudojant modulį su Robotic Arm arba kelių kamerų rėmu, visų kampų fotografavimo nustatymai nustatomi visiškai automatiškai. Visi PhotoRobot įrenginiai prijungiami prie to paties LAN tinklo kaip ir darbo vietos kompiuteris, o kamera prie kompiuterio jungiama per USB. Tada įrenginiai tarpusavyje komunikuoja ir aktyvuojami per programinės įrangos darbo sritį.
2. Importuokite fotografavimo sąrašą
Sukonfigūravus darbo sritį, antrasis tipinės PhotoRobot darbo eigos etapas yra fotografavimo sąrašo importavimas.
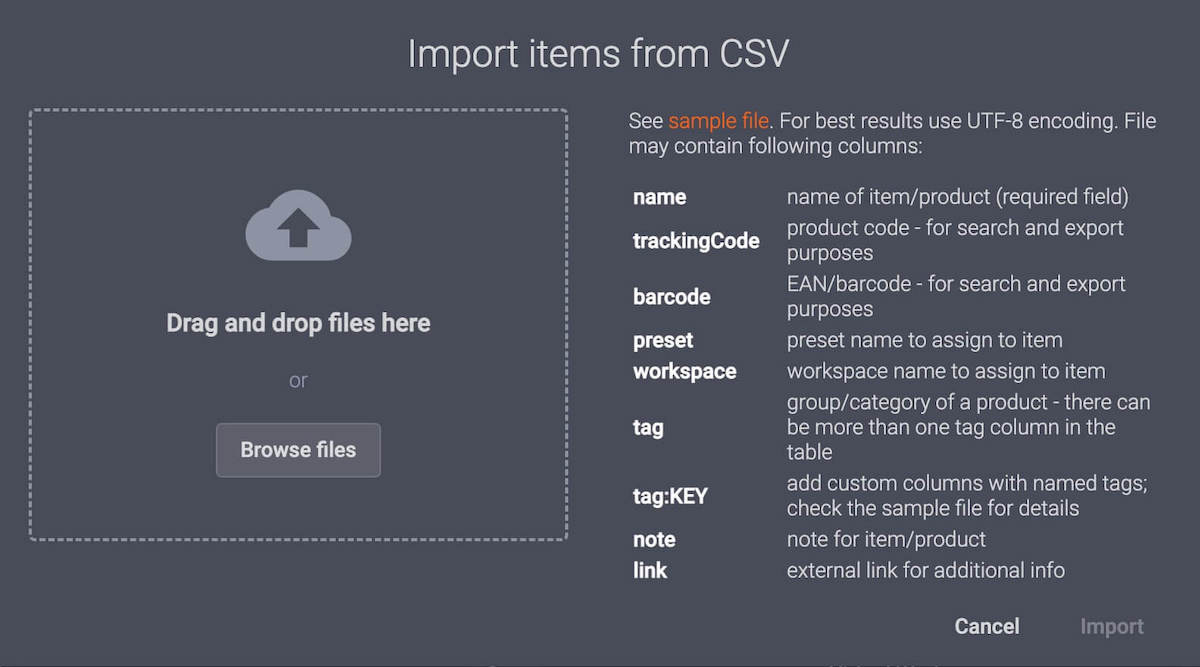
Dažniausiai tai daroma importuojant CSV failą. Importuodami CSV, PhotoRobot operatoriai gali sukurti prekę su jos konfigūracijomis programoje Excel ir importuoti ją į sistemą. Vis dėlto galima tiesiog nuskaityti brūkšninius kodus, kad būtų patikrintos atsargos, identifikuotos prekės ir automatiškai priimtos prekių siuntos. Kartu su CubiScan matavimo sistemomis komandos gali automatiškai užfiksuoti prekių svorį ir matmenis bei automatizuoti fotografavimo sekas. Be to, kartu su produktų vaizdais sukuriami vertingi duomenys.
Tai taip pat vienas iš daugelio būdų, kaip PhotoRobot supaprastina ir pagreitina fotostudijos rutiną. Mažiau tenka dirbti su darbo vietos kompiuteriu, o dėl mažesnio judėjimo po studiją visi procesai vyksta greičiau. Tuo metu fotografavimo sąrašus sistemoje galima visiškai pritaikyti naudojant konfigūruojamus kintamuosius. Operatoriai gali bet kuriai prekei priskirti pavadinimus, sekimo kodus, brūkšninius kodus, išankstinius nustatymus, darbo sritis, žymas, lentynų kodus, pastabas ir nuorodas.
3. Patvirtinkite prekių priėmimą
Importavus fotografavimo sąrašą, kitas etapas yra prekių gavimo studijoje patvirtinimas.
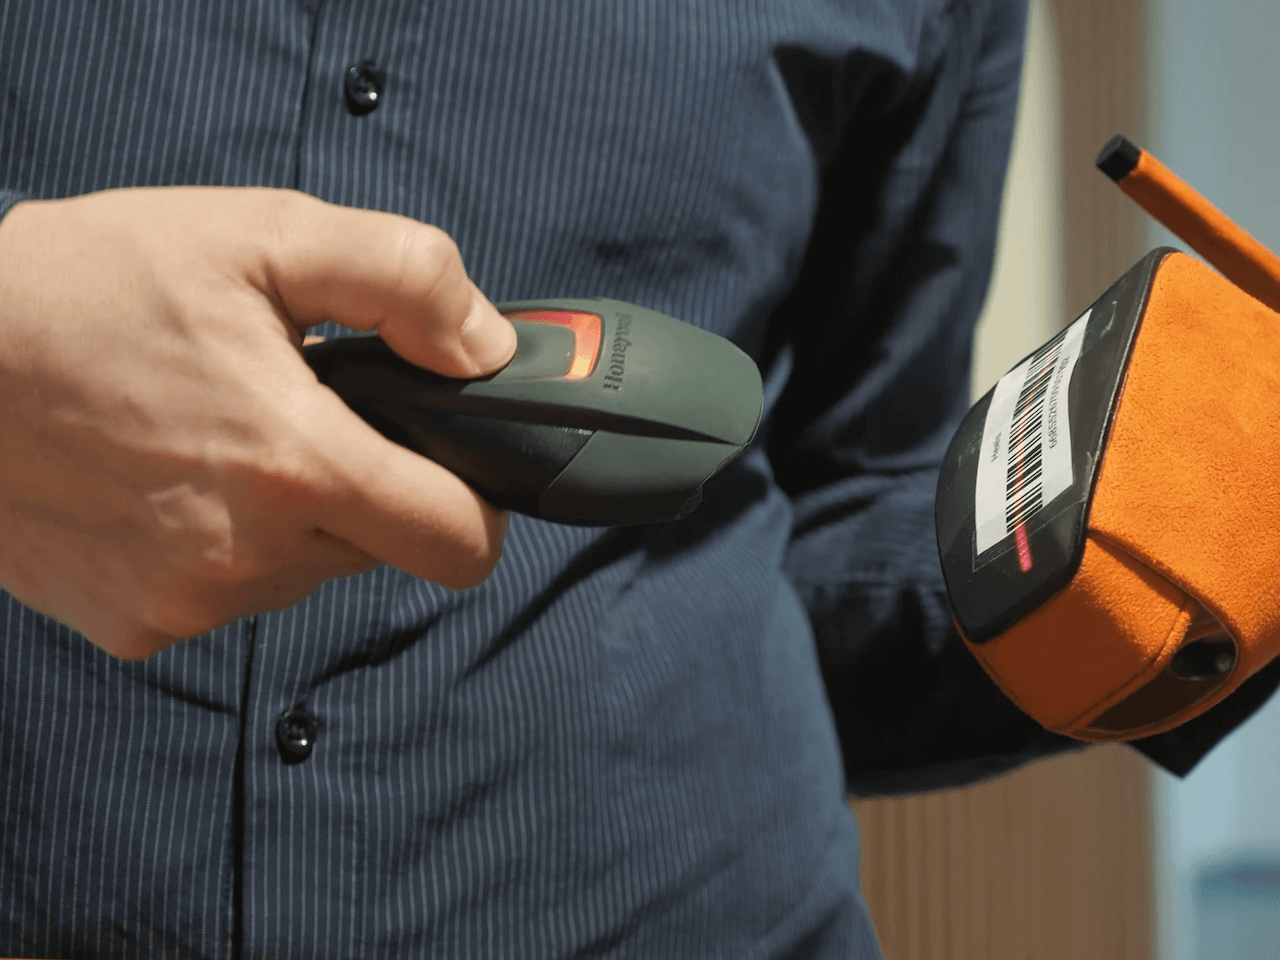
Tai atliekama prieš prekių svėrimą ir matavimą. Šiame etape prekės tik nugabenamos prie robotizuotos darbo vietos, o tada nuskenuojami brūkšniniai kodai, kad būtų patvirtintas prekių priėmimas. Sistema automatiškai pažymi, kad prekė yra studijoje; patvirtinimas įvyksta iškart po brūkšninio kodo nuskaitymo. Jei prekės neturi brūkšninių kodų, galima sugeneruoti ir atspausdinti unikalius skirtingų prekių kodus.
Be to, vedlio principu veikianti fotostudijos darbo eigos programinė įranga gali dar labiau supaprastinti visą šį procesą gamybos linijos operatoriams. Kiekvienai prekei galima parengti instrukcijas – nuo priėmimo sistemoje iki matavimo, paruošimo, fotografavimo ir prekės grąžinimo. Taip bet kuris darbuotojas, net ir turintis minimalius mokymus, gali greitai atkartoti gamybos procesus.
4 – Prekių svėrimas ir matavimas su CubiScan
Ketvirtajame standartinės gamybos darbo eigos etape naudojama CubiScan matmenų matavimo sistema.
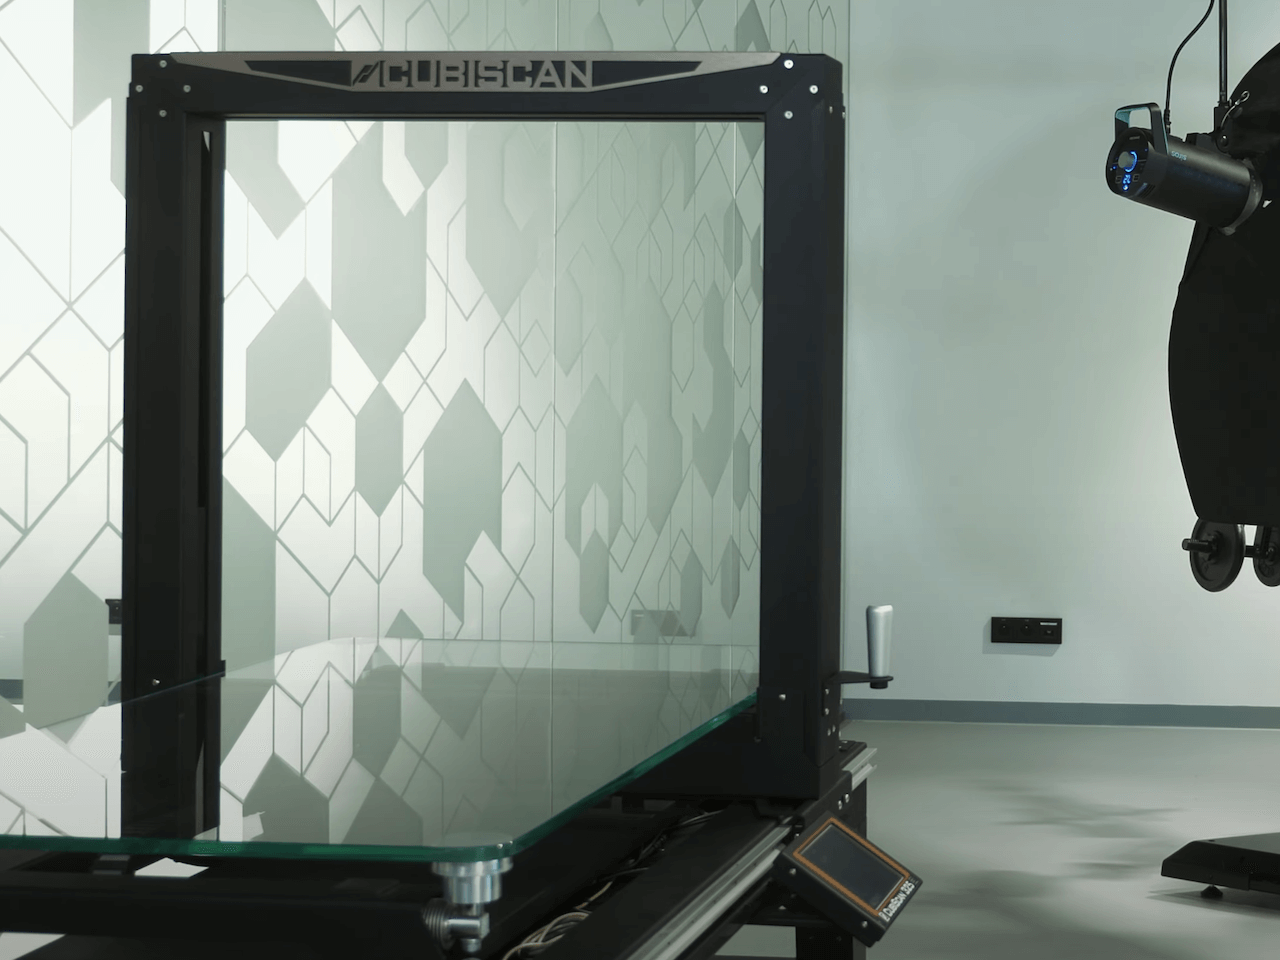
CubiScan yra pasirenkamas įrenginys PhotoRobot technologijomis veikiančioje studijoje, tačiau jį naudojant pasiekiamas aukštesnis automatizavimo lygis ir didesnis bendras produktyvumas. Šis įrenginys plačiai naudojamas automatizuojant siuntų ir priėmimo linijas. Jis sveria ir matuoja prekes (metriniais arba imperiniais vienetais) ir automatiškai sugeneruoja vertingus duomenis apie kiekvieną prekę.
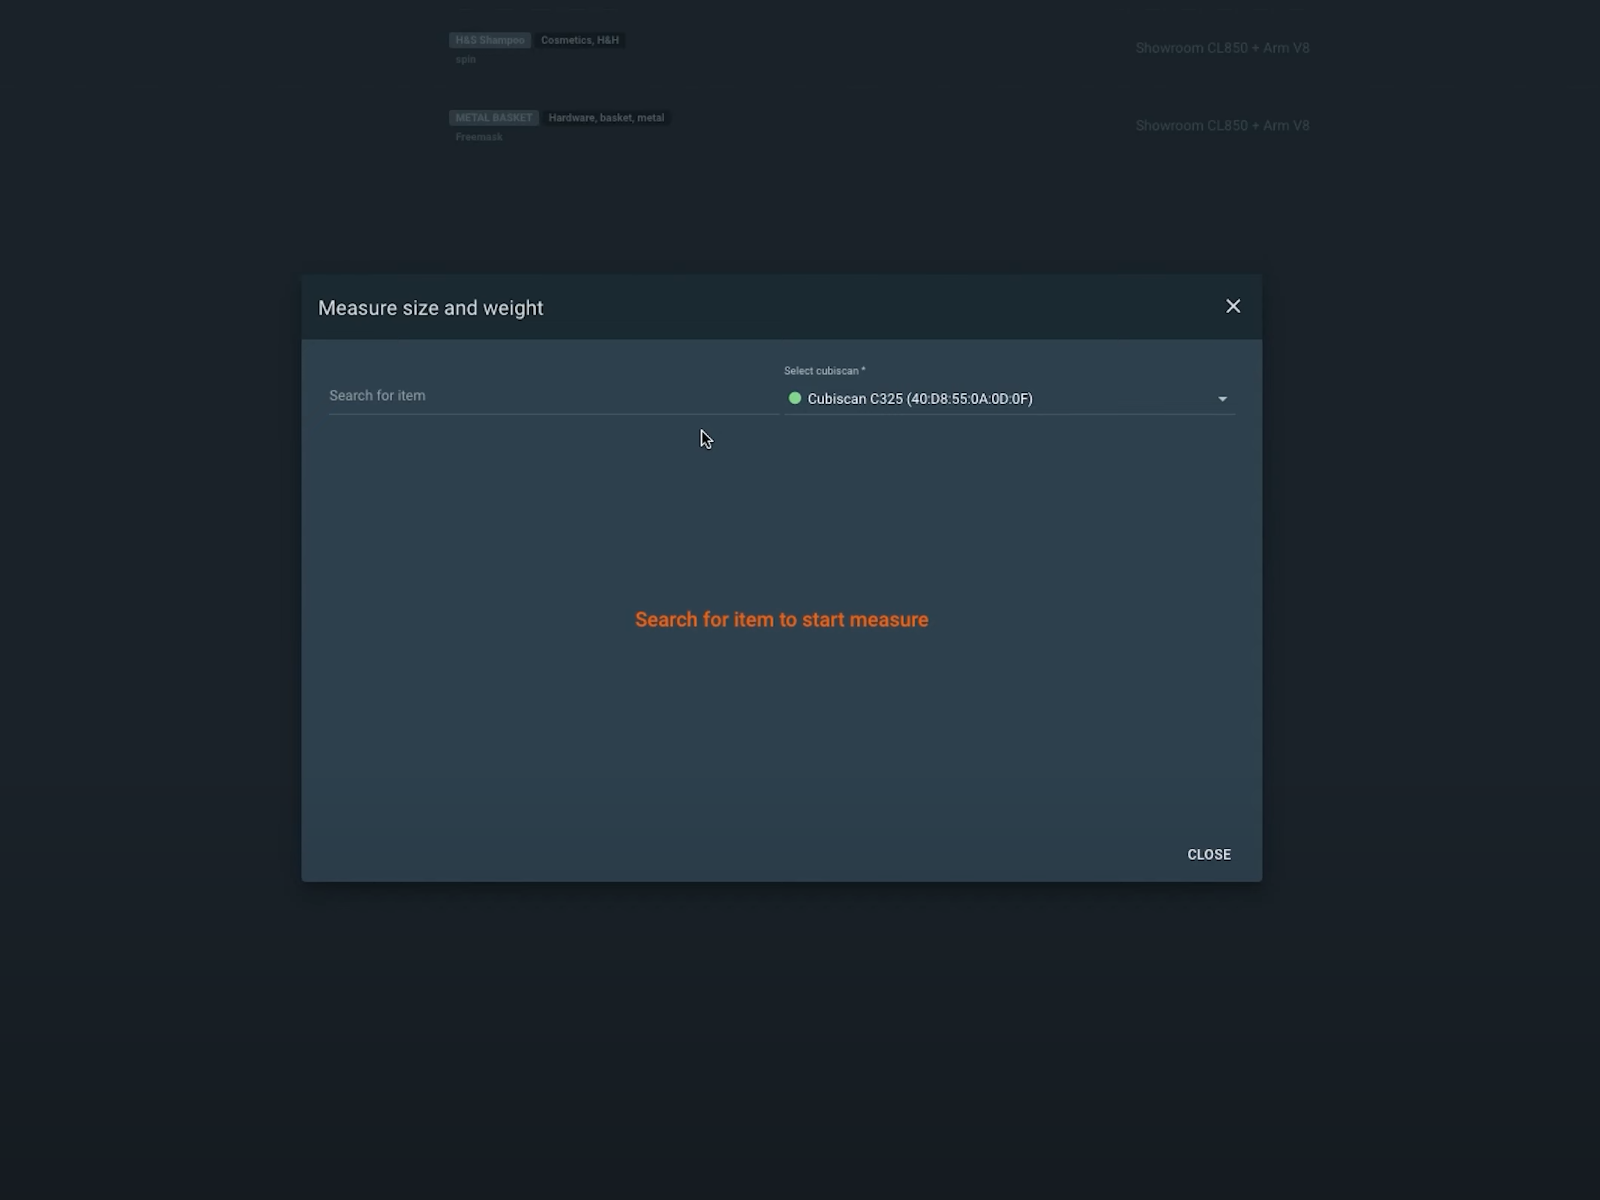
Tai leidžia automatizuotai fotografuoti prekes pagal jų konkrečius matmenis. Šie duomenys taip pat naudojami automatiškai nustatyti Robot Arm aukštį objekto viduryje prieš pradedant robotizuotą fotografavimą. Be to, visa informacija iškart patenka į duomenų bazę, iš kurios galima automatiškai publikuoti produkto informaciją kartu su vaizdais.
5 – Prekių rūšiavimas į programines lentynas naudojant šablonus
Baigus prekių priėmimą, svėrimą ir matavimą, kitas etapas – prekių rūšiavimas į kategorijas pagal lentynų kodus.
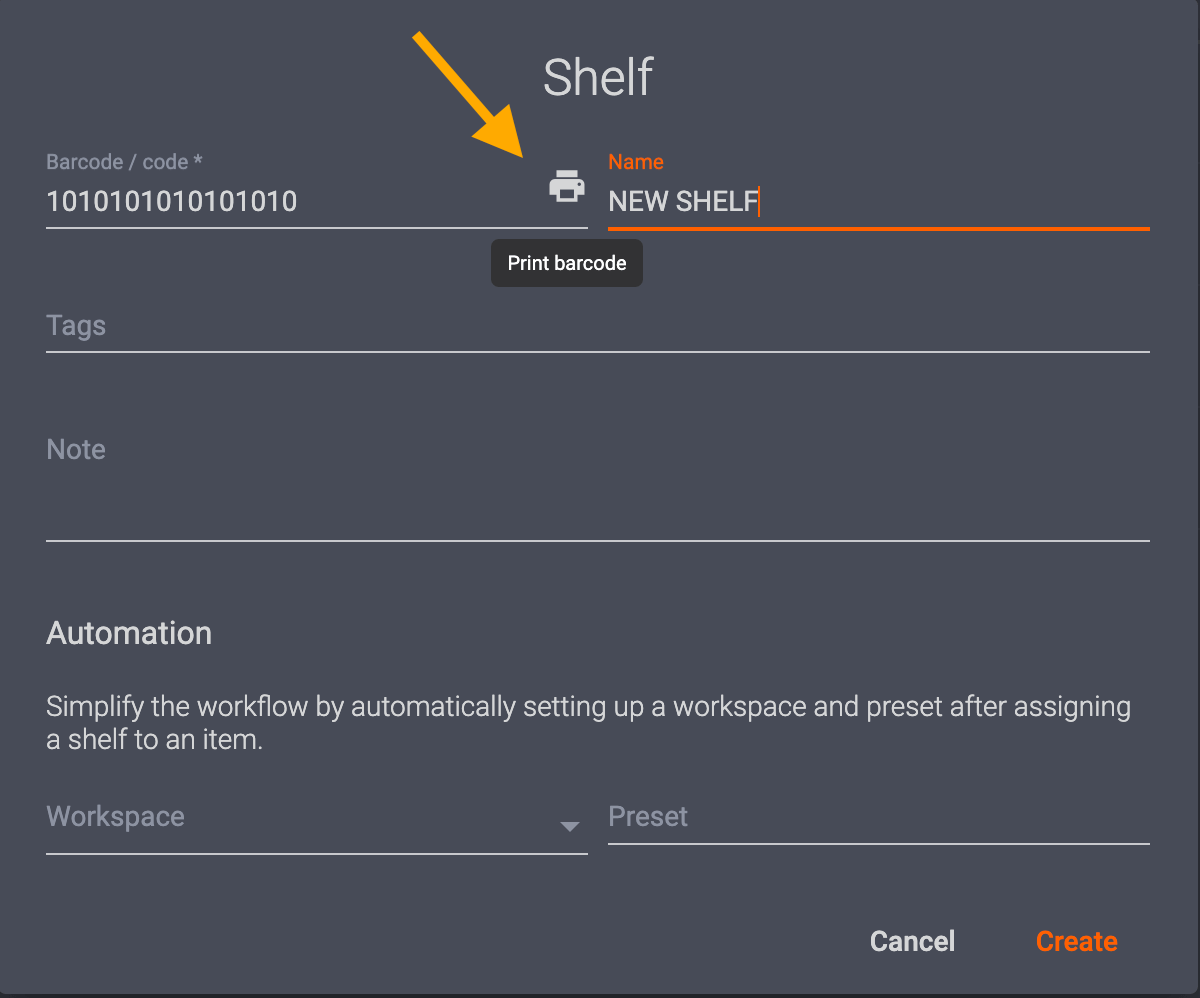
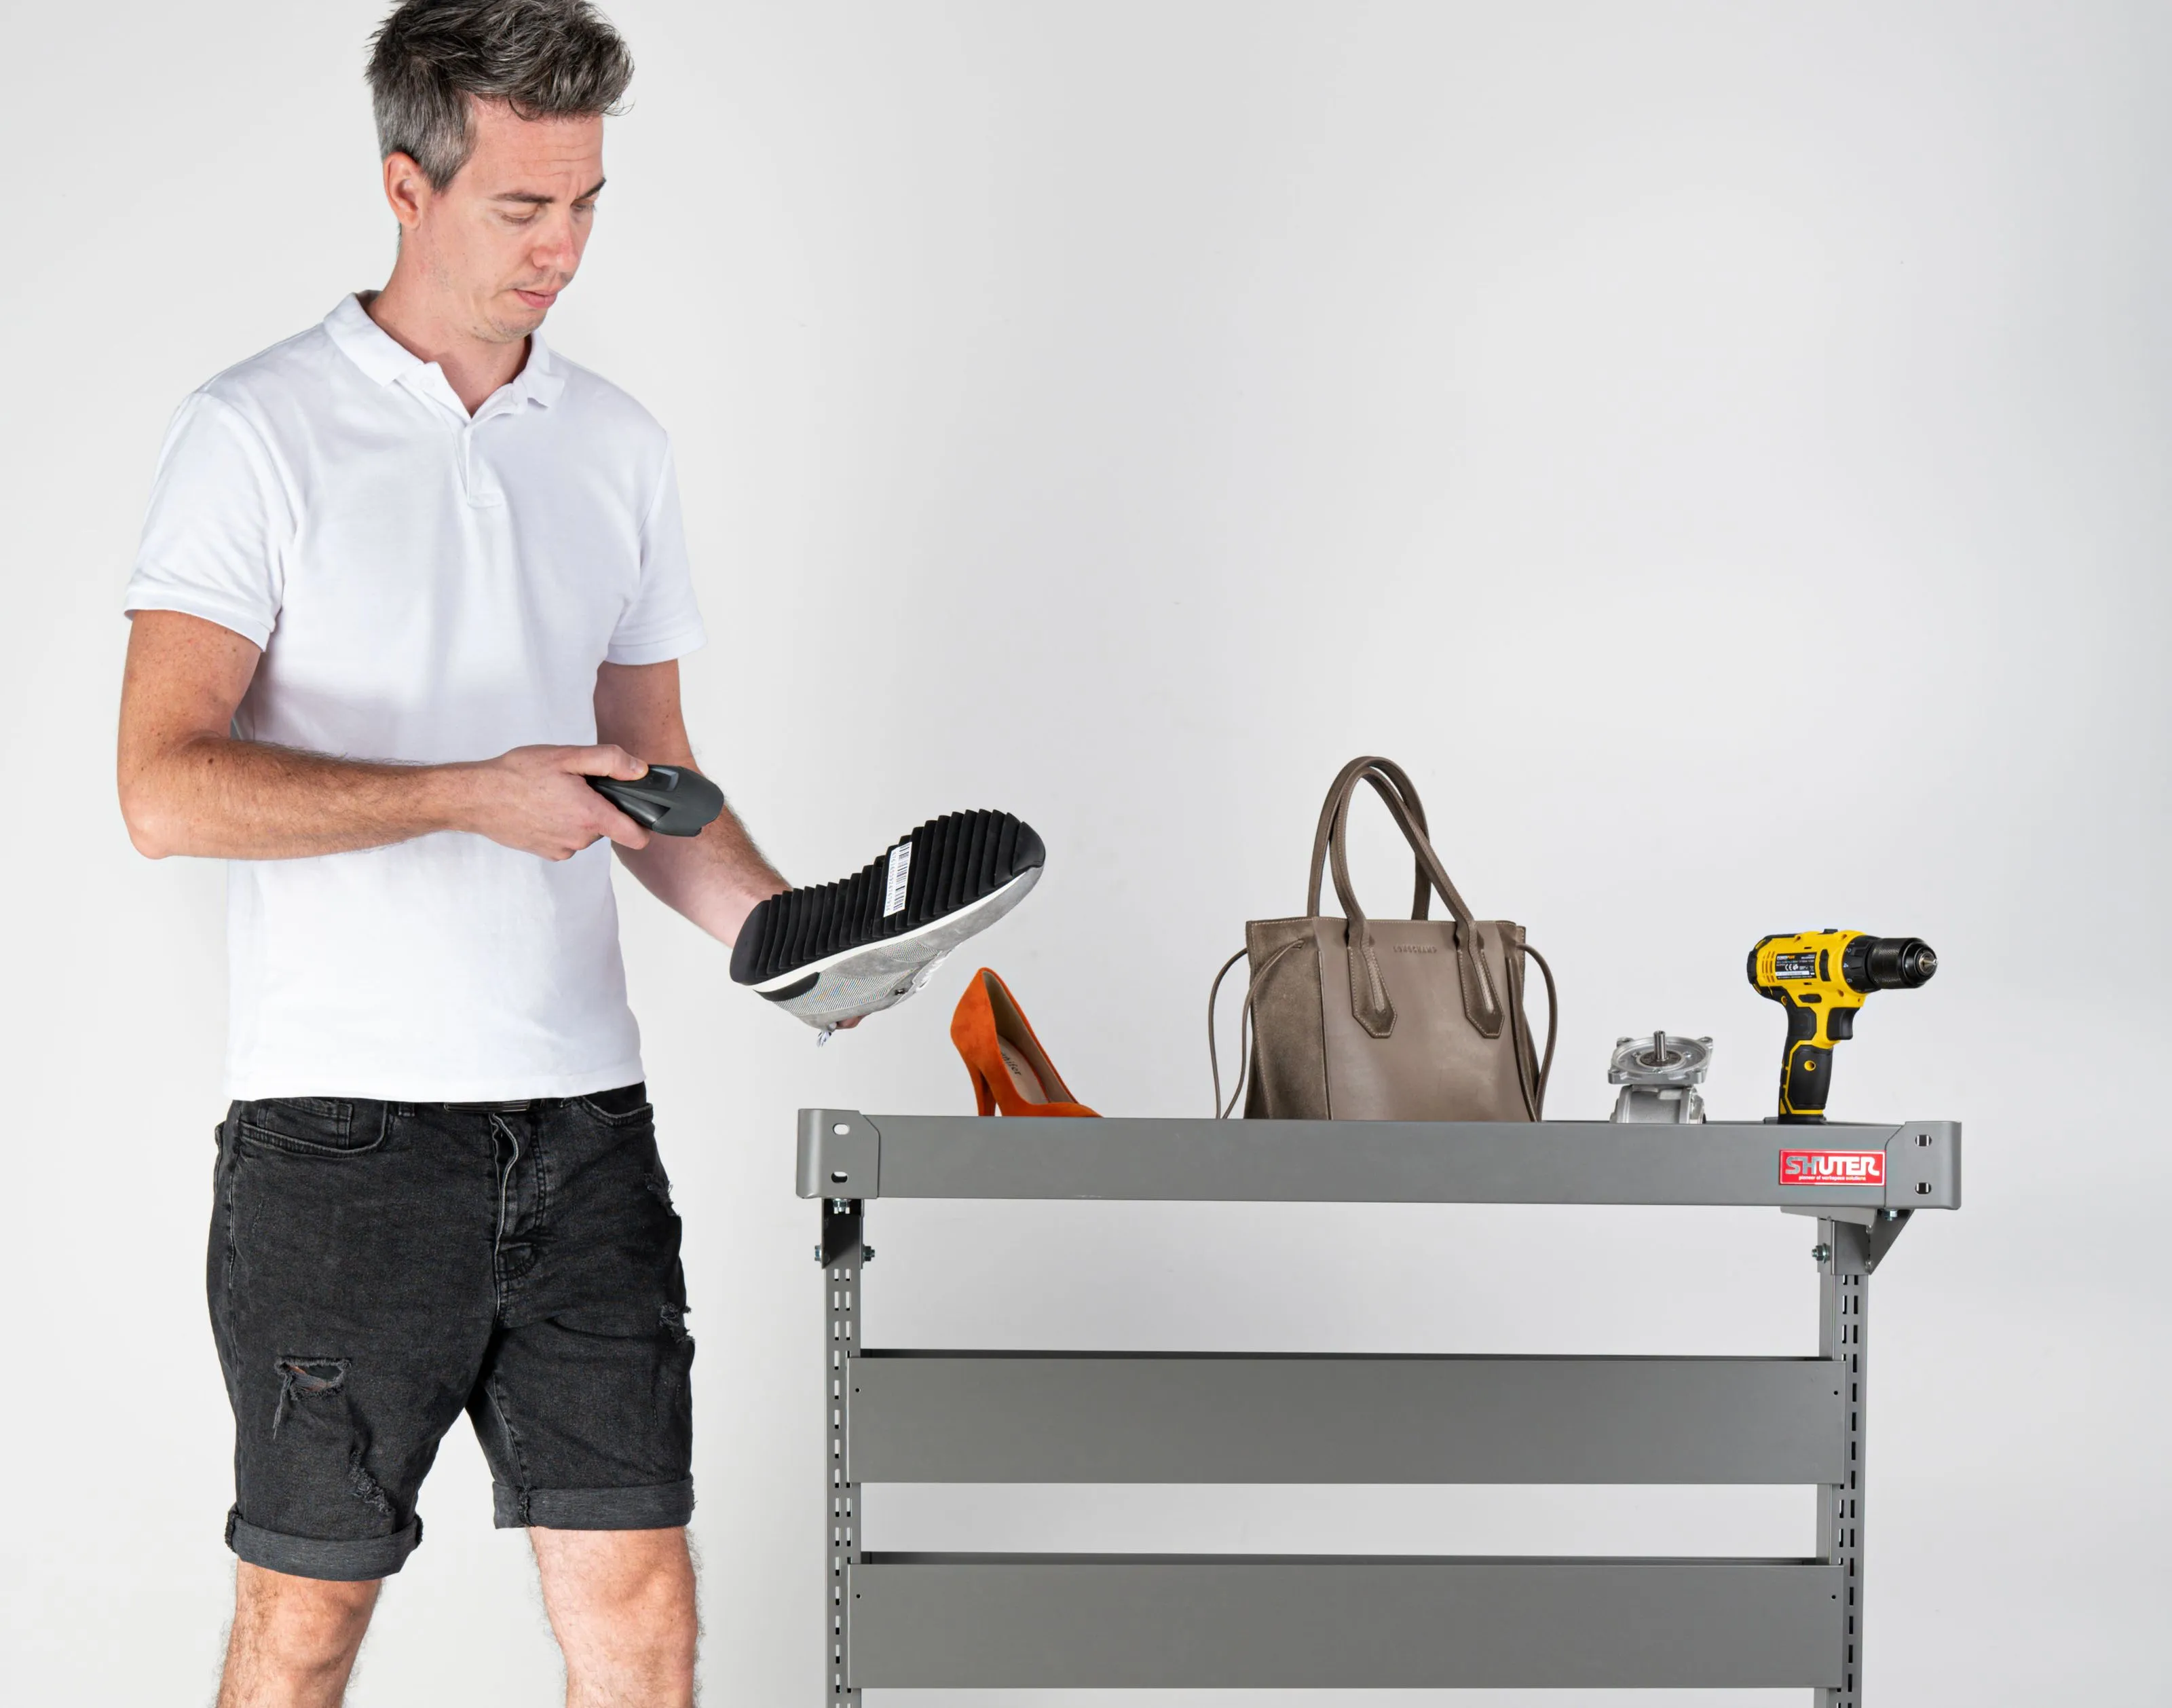
Lentynų kodai – tai būdas sistemoje saugoti konfigūruojamus fotografavimo nustatymus ir šablonus panašių tipų prekėms. Prekių kategorijos gali apimti spalvą, skaidrumą, dydį ir daugelį kitų fotografinių savybių. Tada galima atspausdinti unikalius lentynų kodus ir sistemoje rūšiuoti prekes pagal jų automatizuoto fotografavimo ir vėlesnio apdorojimo šablonus. Pakanka pirmiausia nuskenuoti prekės brūkšninį kodą, o tada atitinkamą lentynos kodą, kad būtų priskirti jos nustatymai.
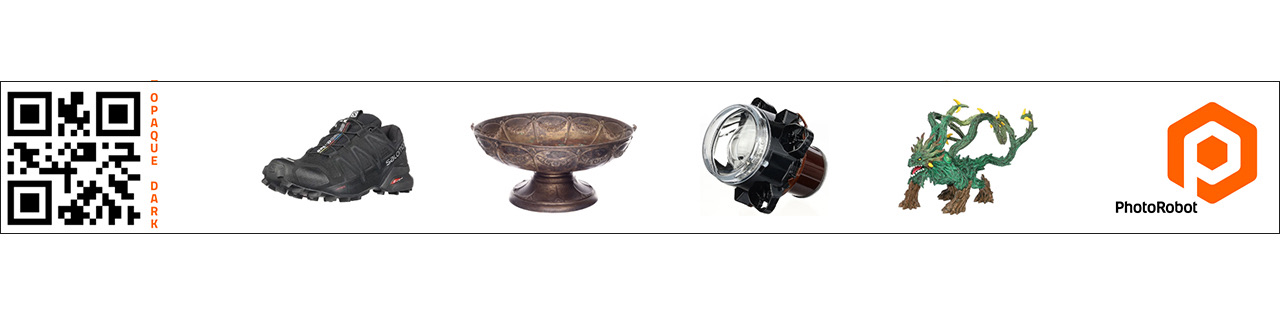
Taip studijos gali išdėlioti lentynų kodus ant stelažų, vežimėlių ar bet kur šalia vietos, kur ruošia prekes fotografavimui. Kuo arčiau robotizuotos darbo vietos, tuo greičiau veikia gamybos linija. Studijos dažnai naudoja lentynų kodus prekėms rūšiuoti pagal stiliaus gaires, įvairius šablonus, objektų pozicionavimą, vaizdo uždėjimą (overlay) ir kita. Kiekvienas lentynos kodas gali būti visiškai pritaikytas, todėl viskas priklauso tik nuo fotografuojamų produktų tipų.
6 – Prekės identifikavimas robotizuotam fotografavimui
Išrūšiavus produktus, prekei identifikuoti ir paruošti fotografavimui pakanka nuskenuoti jos brūkšninį kodą.
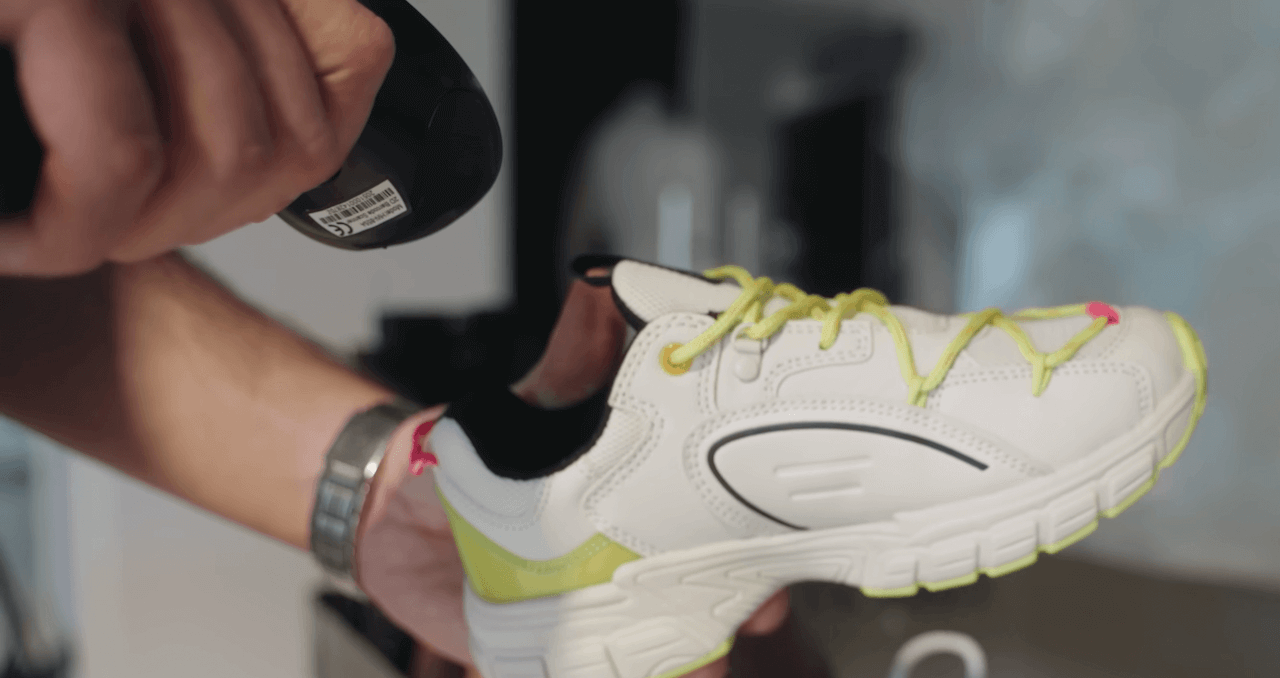
Taip sistema automatiškai gauna instrukcijas, kaip robotizuotai fotografuoti ir apdoroti prekę. Tai gali apimti visus prekės lentynos kodo šablonus, pavyzdžiui, fotoaparato ir apšvietimo nustatymus, taip pat kuriuos rezultatus fotografuoti. Pavyzdžiui, šablonuose gali būti nurodyta, kad sistema kartu su 360 sukimu turi gauti konkrečius 2D vaizdus.
Jie taip pat gali apimti robotizuoto objekto fotografavimo keliais aukščiais žingsnius, skirtus 3D sukimui arba 3D modelio fotografijai. Turint šias instrukcijas, belieka padėti prekę ant sukamosios platformos. Toliau automatika perima visą fotografavimą ir vėlesnį apdorojimą.
7 – Objekto pozicionavimas ant 360 sukamosios platformos
Toliau objektų pozicionavimas fotografavimui ir sukamosios platformos sulygiavimas su Robot Arm yra paprastas naudojant lazerinį objekto pozicionavimą.
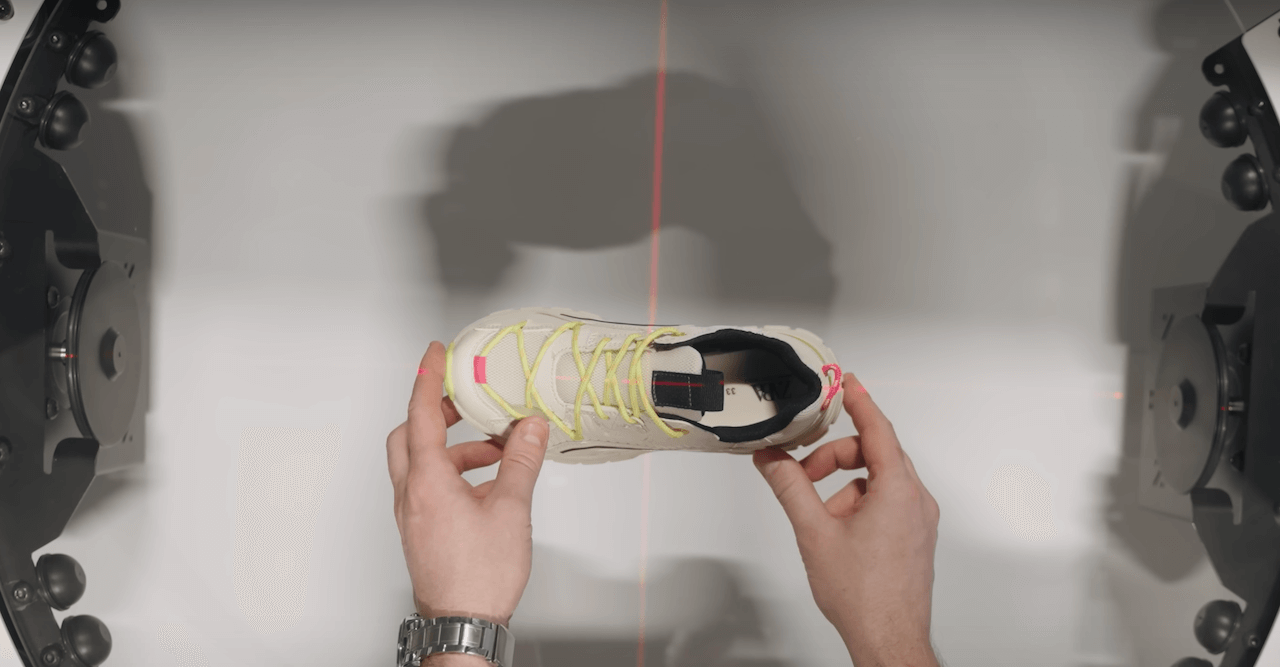
PhotoRobot 360 sukamosios platformos ir Robot Arm turi lazerines pozicionavimo sistemas, leidžiančias greitai sulygiuoti įrangą ir objektus. Jos padeda supaprastinti objektų pozicionavimo procesą ir užtikrina, kad robotinė ranka bei 360 sukamoji platforma būtų idealiai sulygiuotos. Lazeriai sukuria kryžminį lazerio ženklą, kad prekes būtų galima greitai pastatyti sukamosios platformos plokštės centre fotografavimui. Be to, prasidėjus fotografavimo sekai, lazeriai automatiškai išsijungia.
Šios objektų pozicionavimo sistemos ypač naudingos automatizuojant 360° gaminių fotografavimą. Tikslumas yra esminis, kad automatizacija veiktų patikimai, o vėlesnio apdorojimo prireiktų kuo mažiau arba jo neprireiktų visai.
8 – Automatizuokite objekto fotografavimą
Fotografavimui pradėti pakanka nuskaityti brūkšninį kodą, vieną kartą spustelėti arba paspausti tarpo klavišą.
Paprastai robotizuotoje darbo vietoje yra starto brūkšninis kodas, kuriuo robotizuota fotografavimo seka pradedama iškart po gaminio paruošimo. Arba operatorius paleidžia fotografavimą darbo vietos kompiuteryje. Paleidus seką, lazerinė pozicionavimo sistema išsijungia ir automatiškai pareguliuojamas fotoaparato aukštis. Horizontali fotoaparato linija nustatoma tiksliai pagal objekto aukščio vidurį. Tai taip pat vyksta visiškai automatiškai, remiantis ankstesniais CubiScan atliktais objekto matmenų matavimais.
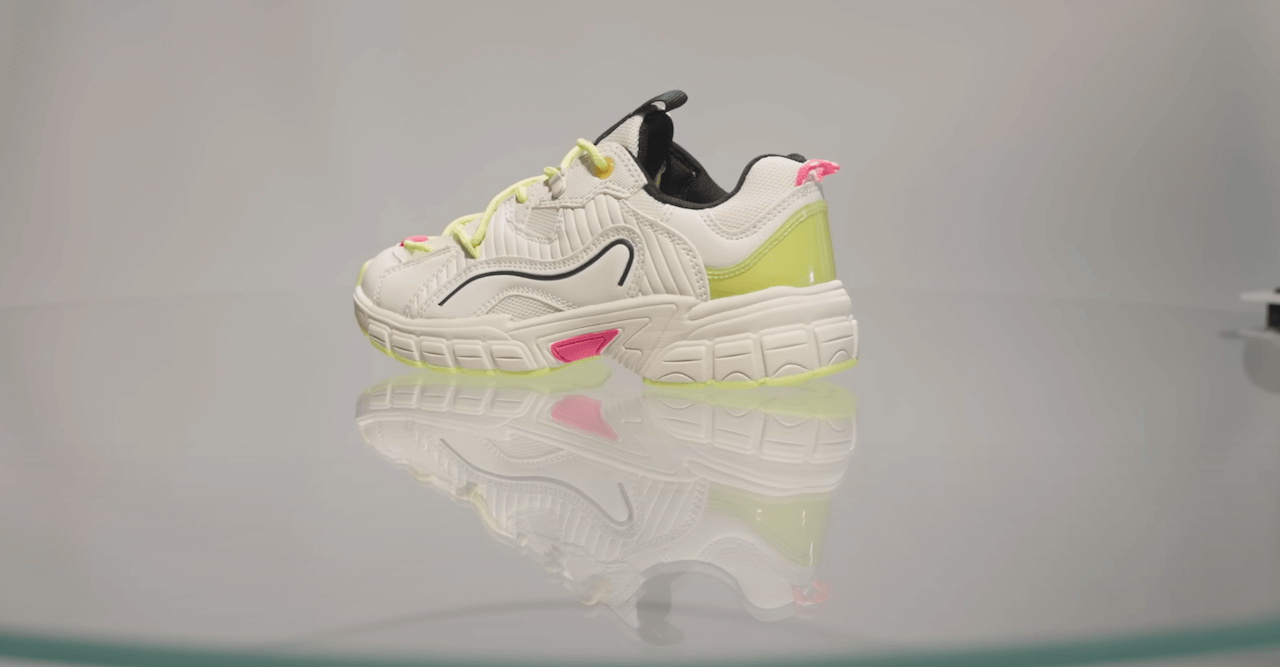
Sureguliavus fotoaparatą, automatiškai įsijungia studijos apšvietimas, robotizuoti procesai ir fotografavimo nustatymai. Jie veikia pagal sistemoje išsaugotas išankstines komandas. Be kitų veiksmų, šios išankstinės nuostatos nurodo sukamajai platformai pradėti suktis ir sinchroniškai su galingomis blykstėmis paleidžia nuotolinį fotografavimą. Visi fotoaparato nustatymai veikia pagal išankstines nuostatas, o blykstės taip pat padeda išvengti judesio susiliejimo. Išvengus judesio susiliejimo, 360° sukimosi vaizdus galima fotografuoti greitai, nestabdant sukamosios platformos.
Tuo metu robotinė ranka gali judėti vertikalia ašimi ir automatizuotai fotografuoti kelias aukščio eilutes. Taip sukuriami kelių eilučių 3D sukimosi vaizdai ir galima greitai generuoti 3D objektų modelius. Įrašant 360° gaminio vaizdo įrašą, fotoaparato judėjimą taip pat galima automatizuoti iš anksto užprogramuojamomis laiko juostomis. Jose derinamas objekto sukimasis su fotoaparato svyravimu, kad, pavyzdžiui, būtų sukurtas skrendančio fotoaparato efektas su greitomis arba lėtomis sekomis.
9 – Apdorojimas debesyje be papildomo paleidimo
Pasibaigus fotografavimo sekai, lazeriai vėl įsijungia, o apdorojimas debesyje fone prasideda automatiškai.
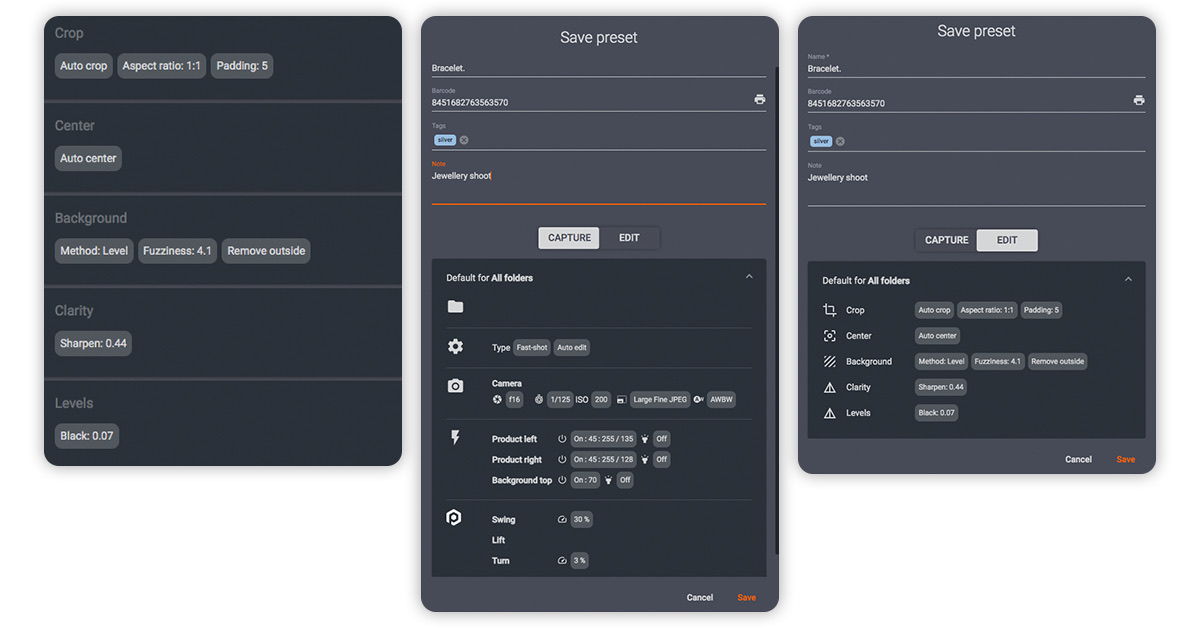
Apdorojant debesyje, vietinis kompiuteris atlaisvinamas, todėl naują fotografavimą galima pradėti iškart. Originalių nuotraukų atsarginė kopija kuriama automatiškai, o fono šalinimas ir vaizdų optimizavimas vykdomi pagal išankstines nuostatas. Jos nurodo programinei įrangai failus saugoti vietoje bendrame aplanke arba automatiškai įkelti į debesį. Taip pat išankstinės nuostatos gali iškart po nufotografavimo publikuoti failus į PhotoRobot Cloud arba per API į el. prekybos eksporto srautus.
Taip žmogaus įsikišimo prireikia itin mažai arba visai neprireikia. Kito gaminio darbo eigą galima pradėti, vos pasibaigus vienai fotografavimo sekai. Operatoriai gali paruošti kitą objektą ant sukamosios platformos arba, jei reikia, atlikti nešiojamu fotoaparatu darytas ir detalių nuotraukas.
10 – Pradėkite kito gaminio darbo eigą
Kol fone vyksta papildomas apdorojimas, operatoriai gali iškart pradėti kito gaminio darbo eigą.
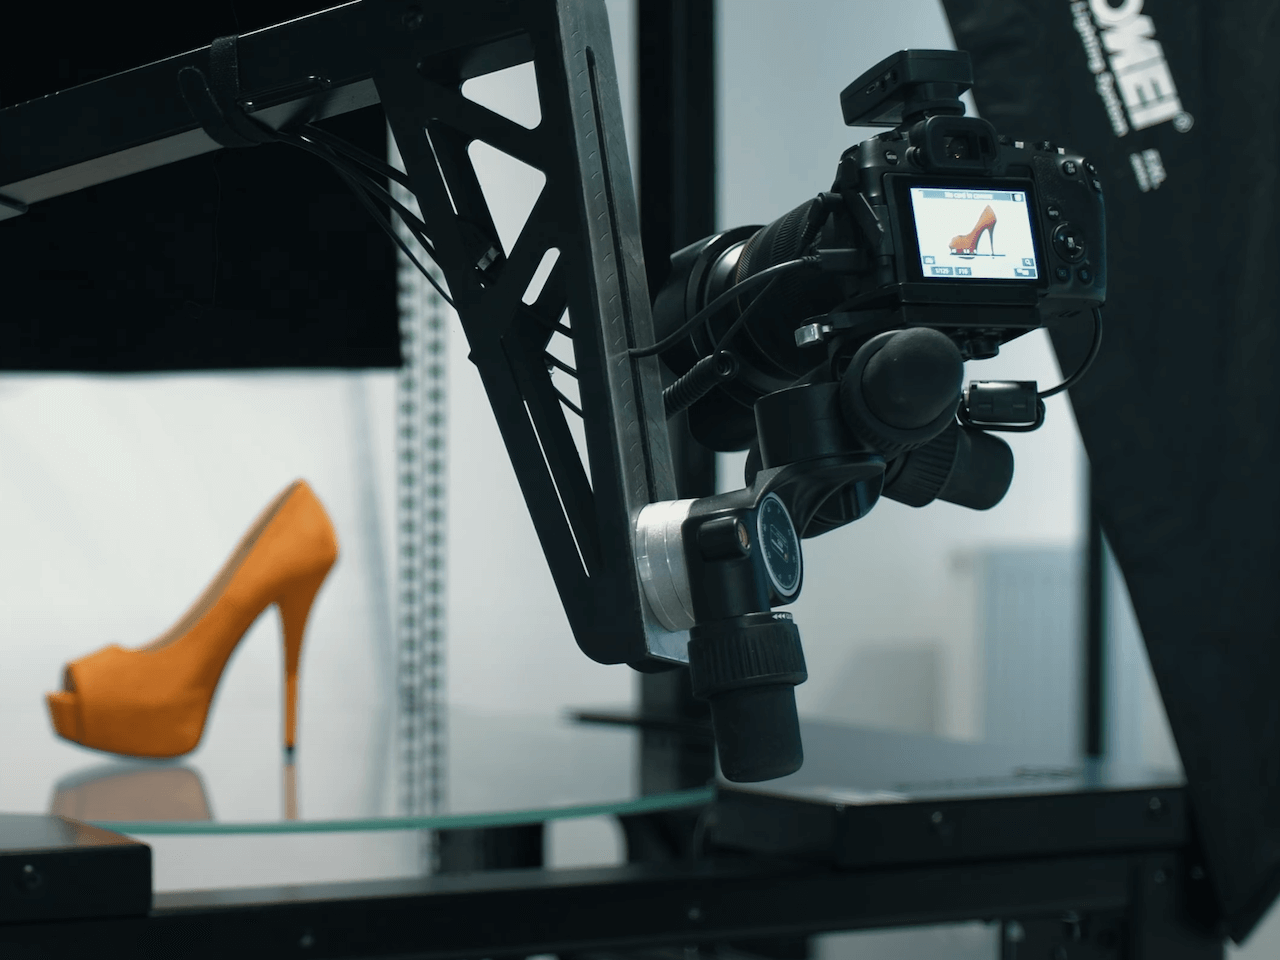
Lazeriai ant sukamosios platformos ir robotinės rankos įsijungia automatiškai, todėl objekto paruošimas tampa greitas ir pakartojamas procesas. Tuo pat metu darbo eigą atkurti pakanka greitai nuskaičius lentynų kodus, gaminių SKU ir starto brūkšninį kodą. Robotizuotas fotografavimas vėl vyksta automatiškai pagal CubiScan atliktus identifikuoto objekto matavimus ir fotografavimo bei apdorojimo išankstines nuostatas.
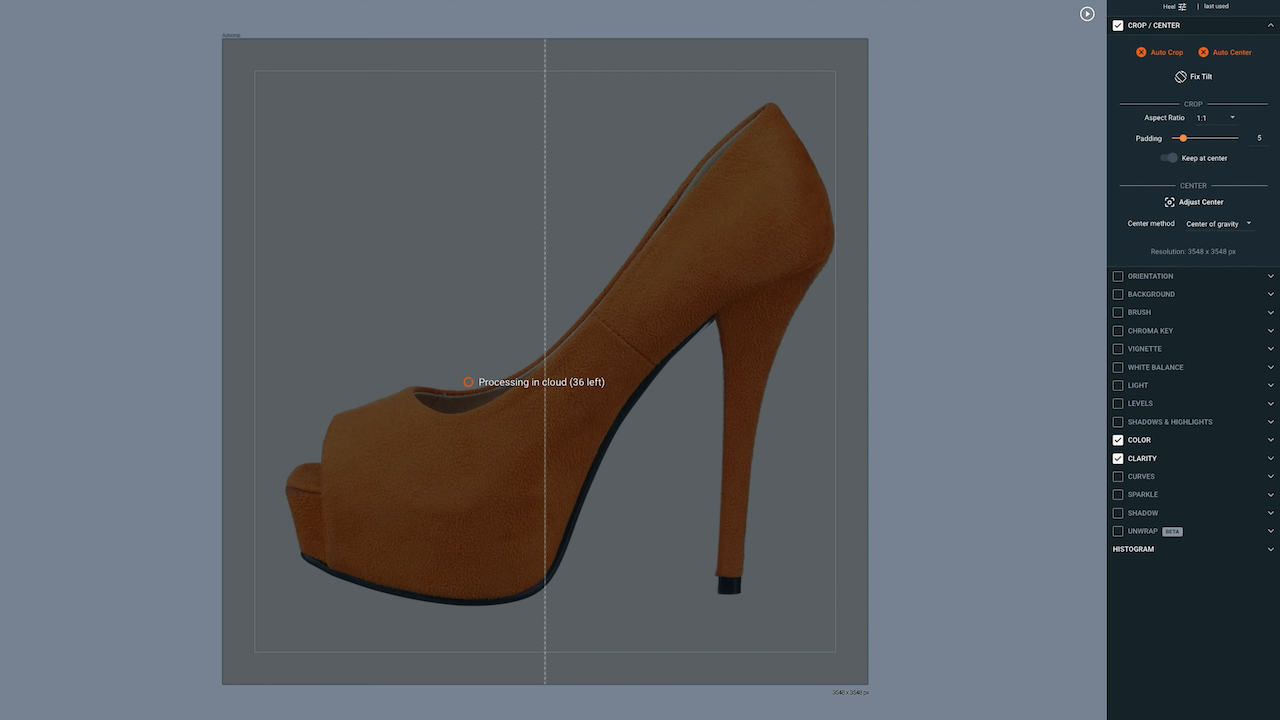
Visą tą laiką pirmojo gaminio vaizdai yra apdorojami ir dažnai per minutę po nufotografavimo jau paruošti publikuoti internete. Tai apima kelis rezultatus vienu metu: 360° sukimosi vaizdus, 2D nuotraukas, 3D sukimosi vaizdus, 3D modelius ir 360° gaminio vaizdo įrašą. Failai pavadinami automatiškai, o sklandžiam pateikimui taip pat yra daug skaitmeninio turto valdymo išankstinių nuostatų.
Kai kuriais atvejais gamybos linijose galima ir fotografuoti gaminius iPhone telefonu, jei darbo eigoje naudojamas PhotoRobot Touch. Šios ir kitos nešiojamu įrenginiu darytos nuotraukos importuojamos tiesiai į sistemą, kad būtų automatiškai apdorotos ir publikuotos kartu su kitu turiniu.
11 – Nufotografuokite daugiau nei 500 gaminių per pamainą
Kai kiekvienoje darbo vietoje gaminiui skiriama maždaug 1 minutė, per 8 valandų pamainą tai sudaro beveik 500 gaminių.
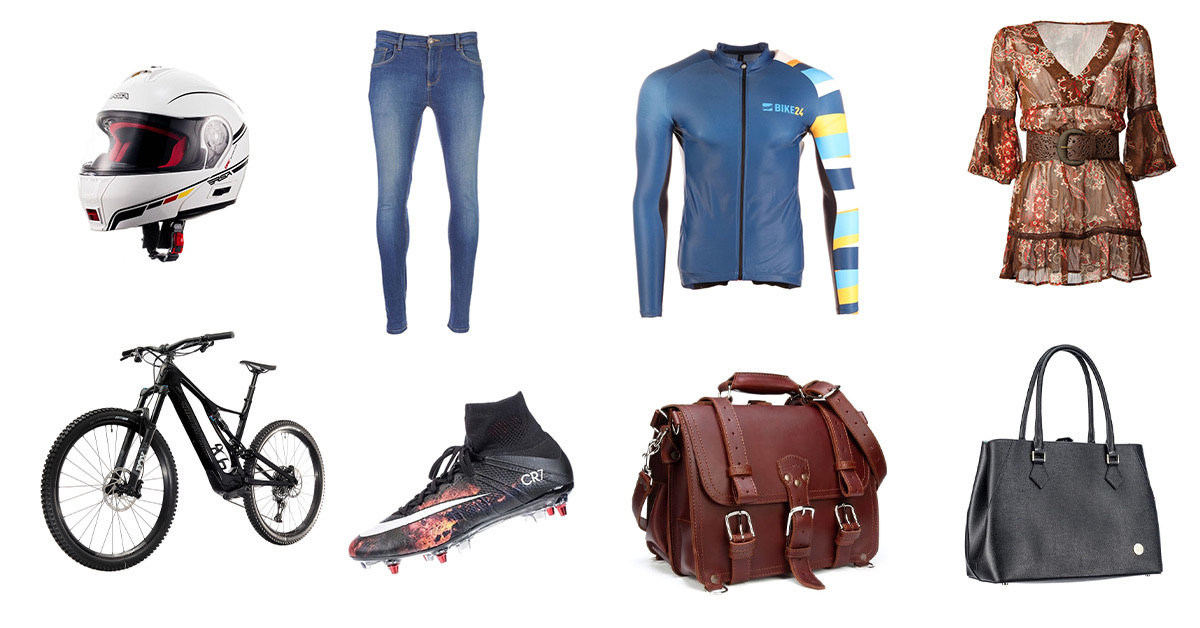
Tai apima ir visus automatiškai apdorotus rezultatų rinkinius: produktų vaizdų galerijas, packshot fotografiją ir 360° vaizdus. Per vieną pamainą galima sukurti tūkstančius vaizdinių objektų, net natūraliose sandėlio aplinkose be jokios klimato kontrolės. Dabar įsivaizduokite didelę gamybos salę su 60 ar daugiau robotizuotų darbo vietų. Jos gali tilpti maždaug 25 000 kvadratinių metrų erdvėje. Visas šias sistemas taip pat galima sujungti ir valdyti iš vienos programinės įrangos sąsajos.
Taigi, jei viena darbo vieta per 8 valandų pamainą nufotografuoja 500 gaminių, naudojant 60 ar daugiau įrenginių apytikslis našumas siekia 30 000 gaminių per pamainą. Dirbant dviem 8 valandų pamainomis, tai yra daugiau nei 60 000 per dieną nufotografuotų gaminių. Rezultatai dažnai būna paruošti naudoti internete, todėl dauguma vaizdų gali būti publikuojami iš karto. Žinoma, gamyba ne visada vyks 100 % pagal planą, tačiau PhotoRobot klientai turi tiesioginės patirties pasiekiant tokius rezultatų kiekius. Įsivaizduokite, kad kasdien fotografuojate 40 000 mados gaminių. Tokias galimybes turi PhotoRobot pagrindu veikianti studija.
12 – Gaminių grąžinimas naudojant programinės įrangos vedlius
Pamainos pabaigoje programinės įrangos vedliai žingsnis po žingsnio veda gamybos linijos operatorius per fotografavimo sąraše esančių gaminių grąžinimą.
Procesas toks pat sklandus kaip ir gaminių priėmimas: kiekvienam grąžinamam gaminiui patvirtinti naudojami brūkšninių kodų skaitytuvai. Nuskenavus gaminį išdavimui, sistemoje automatiškai patvirtinamas jo grąžinimas, o klientui sugeneruojamas pristatymo važtaraštis. Taip užtikrinama, kad 100 % gaminių iš studijos išvyktų kartu su 100 % kiekvieno gaminio nuotraukų.
Išmanioji fotografavimo darbo eigos programinė įranga bet kokiam verslui
PhotoRobot _Controls App suteikia klientams tiesioginę prieigą prie naujausių inovacijų iškart po jų sukūrimo. Naudokitės naujausiomis funkcijomis ir pataisymais, kurie atsiranda nuolat tobulinant sistemą, o kiekvienas naujinimas palaiko visą PhotoRobot ekosistemą. Kiekvieno kliento unikali patirtis padeda šią programinę įrangą išplėtoti į platformą, atitinkančią visų poreikius. Kartu išlaikomas lankstumas, leidžiantis įgyvendinti individualius bet kurio verslo fotografavimo poreikius.
Norėtumėte pamatyti PhotoRobot pagrindu veikiančią studiją gyvai? Daugiau apie PhotoRobot, įskaitant tai, kaip užsisakyti individualią demonstraciją pagal jūsų verslo darbo eigą, sužinosite mūsų PhotoRobot įvadiniuose vaizdo įrašuose.