
PhotoRobot Robotic Arm V8 lietotāja rokasgrāmata
Šajā uzstādīšanas rokasgrāmatā sniegti tehniski norādījumi par PhotoRobot Robotic Arm V8 konfigurēšanu un darbību. Šī informācija ir paredzēta, lai palīdzētu klientam veikt Robotic Arm pirmo iestatīšanu un ekspluatāciju. Tā ir domāta jauniem klientiem, kas nesen iegādājušies ierīci, kā arī turpmākai ražošanas līnijas operatoru apmācībai.
Svarīgi! Pirms jebkādas patstāvīgas uzstādīšanas, pirmās lietošanas, uzglabāšanas vai PhotoRobot ierīču apkopes vienmēr iepazīstieties ar PhotoRobot drošības informāciju un norādījumiem.
Robotic Arm V8 uzstādīšana un pirmā lietošana
Paldies, ka iegādājāties PhotoRobot ierīci. Jūs esat izvēlējušies produktu, kas apvieno gadu desmitiem ilgu profesionālo pieredzi un inovācijas. PhotoRobot dizains ir atjautīgs un stilīgs, un tas radīts, domājot par jums. Tas nozīmē, ka, lietojot PhotoRobot, varat būt droši, ka katru reizi sasniegsiet teicamus rezultātus. Laipni lūdzam PhotoRobot pasaulē.
1. Produkta apraksts
Robotic Arm V8 ir paredzēts automatizētai vairāku rindu griezienu uzņemšanai vai ātrai fotogrāfiju sērijas fotografēšanai no dažādiem pacēlumiem. Tas spēj pārvietot kameru pa divām asīm ar vienmērīgu robotu precizitāti, kontrolējot pacēlumu un šūpošanos. Arm apvienojas ar saderīgām fotogrāfijas pagrieziena ierīcēm, piemēram, bezcentra galdu , kā arī robotizēto pagrieziena galdu, C klases pagriezieniem un citām. Tas sinhronizē attēla uztveršanu ar uzstādītās kameras kustību un produkta rotāciju uz pagrieziena galda.
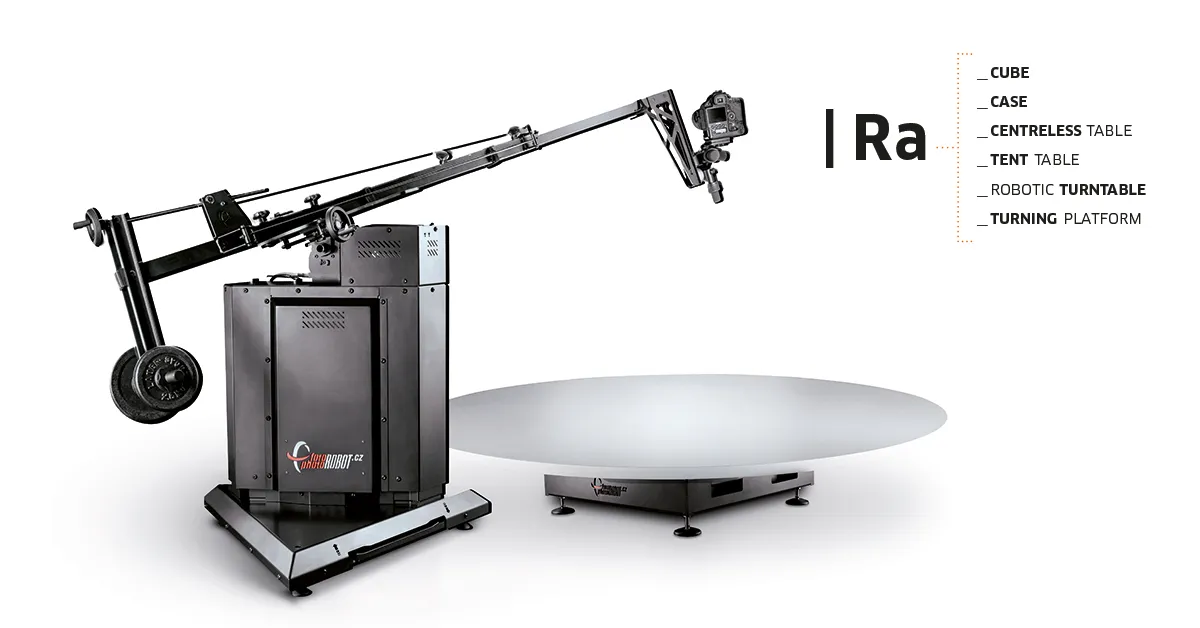
Robotic Arm V8 galvenie komponenti:
- sistēmas vadības bloks (atsevišķa ierīce Robotic Arm vadīšanai);
- kameras stiprinājuma kājas (viena īsa kāja, viena gara kāja vai abas);
- Robotic Arm iekārtas pamatne ar izvelkamiem riteņiem ērtai pārvietošanai;
- dokstacija ātrai uzstādīšanai kopā ar saderīgām rotējošajām platformām un ierīcēm.
Piezīme. Kameras roka nesvārstās, un kamera pārvietojas pa precīzu trajektoriju. Ir arī plašs stiprinājuma diapazons, kas nodrošina elastīgu statīva galvu un kameru izvēli, kā arī risinājumi vieglai pārvietošanai un uzstādīšanai.
1.1. Robotic Arm V8 robota pārskats
Robotic Arm ierīci vada ar vadības bloka palīdzību. Tas nozīmē, ka vadības bloks nodrošina _Arm V8 barošanu un vada visas tās kustības.
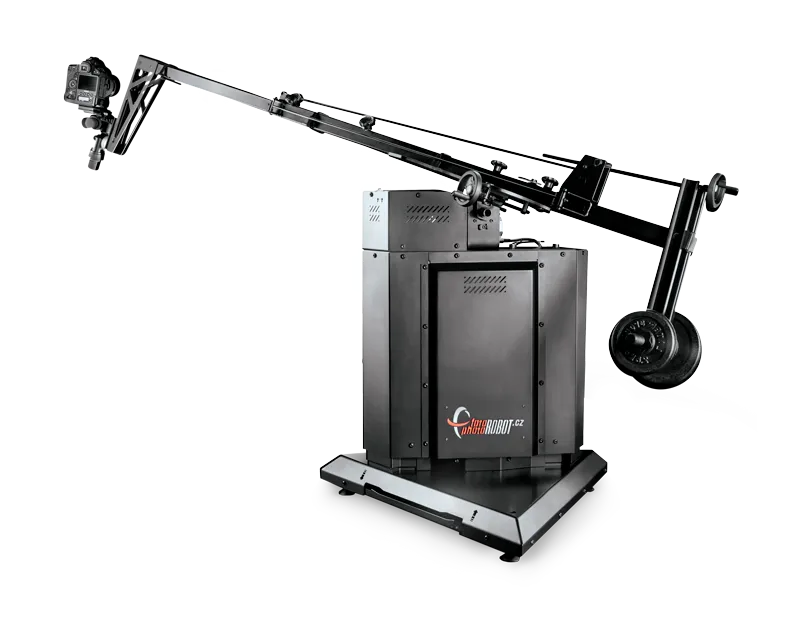
Piezīme: Vadības bloks nav šīs ierīces fiziska daļa. Tas ir fiziski uzstādīts bezcentra galdā, ja tas tiek piegādāts kopā. Ja Arm V8 tiek piegādāts atsevišķi, vadības bloks tiek ievietots tam paredzētajā PhotoRobot HD plaukta korpusā.
1.2. Elektriskais pieslēgums
Lai nodrošinātu Robotic Arm V8 drošu uzstādīšanu un darbību, jāizpilda arī turpmākās prasības elektriskajam pieslēgumam.
- Ierīcei jābūt zemētai.
- Vienmēr izmantojiet pareizi uzstādītu kontaktligzdu ar aizsardzību pret elektrošoku.
- Pārliecinieties, ka datu plāksnītē norādītie elektriskie parametri atbilst elektroapgādei. Ja tā nav, sazinieties ar elektriķi.
- Raugieties, lai nesabojātu tīkla kontaktdakšu vai tīkla kabeli.
- Tīkla kontaktdakšu pievienojiet tīkla kontaktligzdai tikai uzstādīšanas beigās. Pārliecinieties, ka pēc uzstādīšanas ir piekļuve tīkla kontaktdakšai.
- Nepieskarieties tīkla kabelim vai tīkla kontaktdakšai ar mitrām rokām.
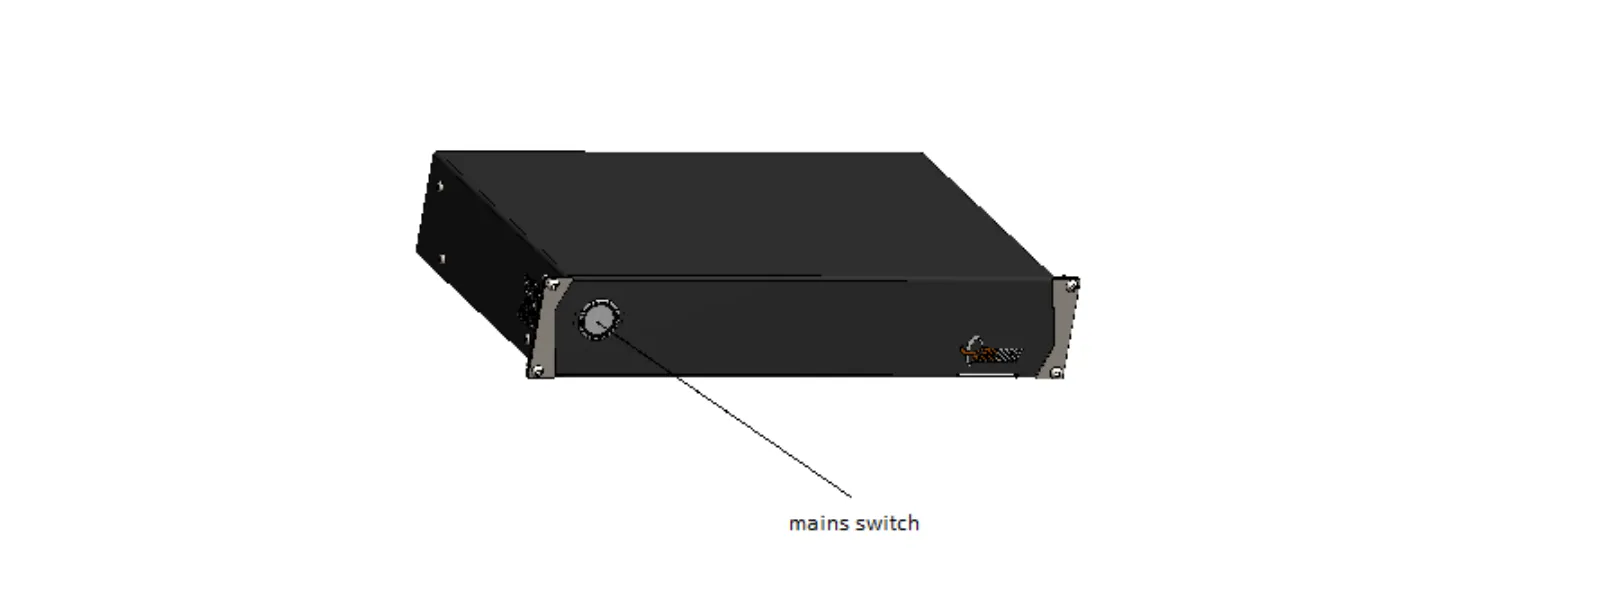
- Neraujiet tīkla kabeli, lai atvienotu ierīci. Vienmēr vispirms nospiediet tīkla slēdzi uz vadības bloka.
- Nenāciet tuvu _Arm V8, kad tas kustas vai ir pieslēgts strāvai.
- Vienmēr ņemiet vērā šīs ierīces darba zonu.
- Pacēlāja gājiens ir 32 cm.
- Šūpuļsviras kustības diapazons ir no 0 līdz 90 grādiem.
Svarīgi! Pirmo uzstādīšanu pēc piegādes no ražotāja drīkst veikt tikai PhotoRobot pilnvarota persona. Šai personai jābūt apstiprinātam izplatītājam vai pašam ražotājam. Pirms pašuzstādīšanas un apkopes vienmēr iepazīstieties arī ar PhotoRobot drošības informāciju un instrukcijām.
2. _Arm V8 sagatavošana darbam
2.1. Atkarībā no piegādātās konfigurācijas komplektā var būt viens īsais statnis, viens garais statnis vai abi.
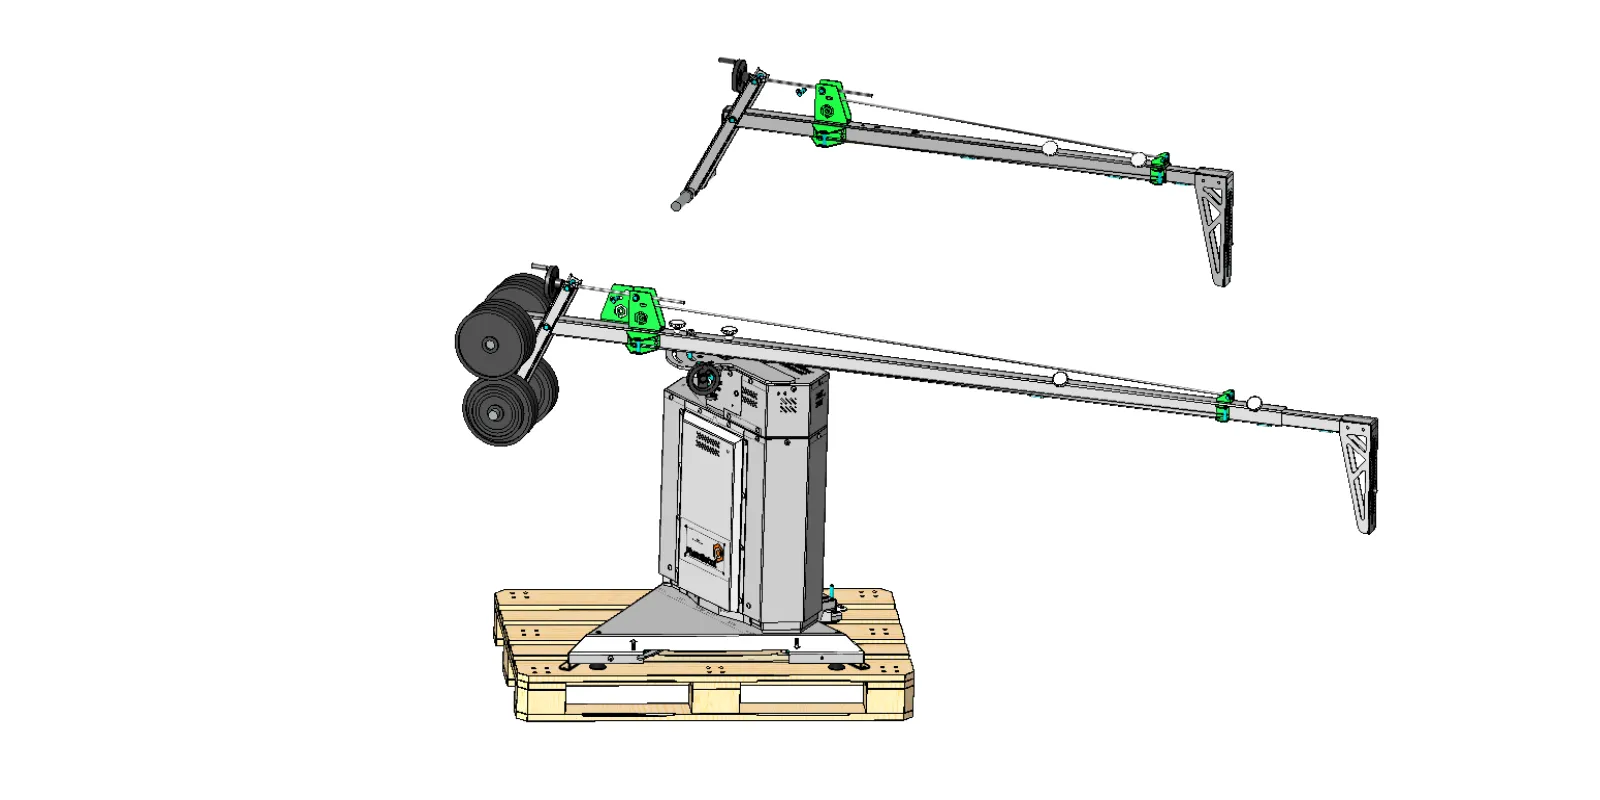
2.2. Izpakojiet visas detaļas un noņemiet pamatni no paletes.
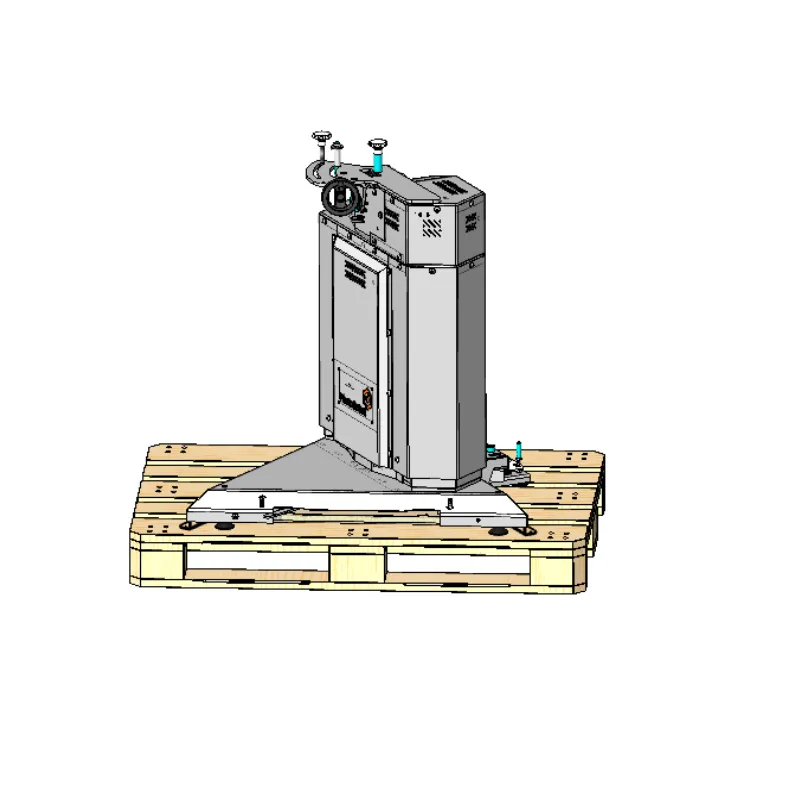
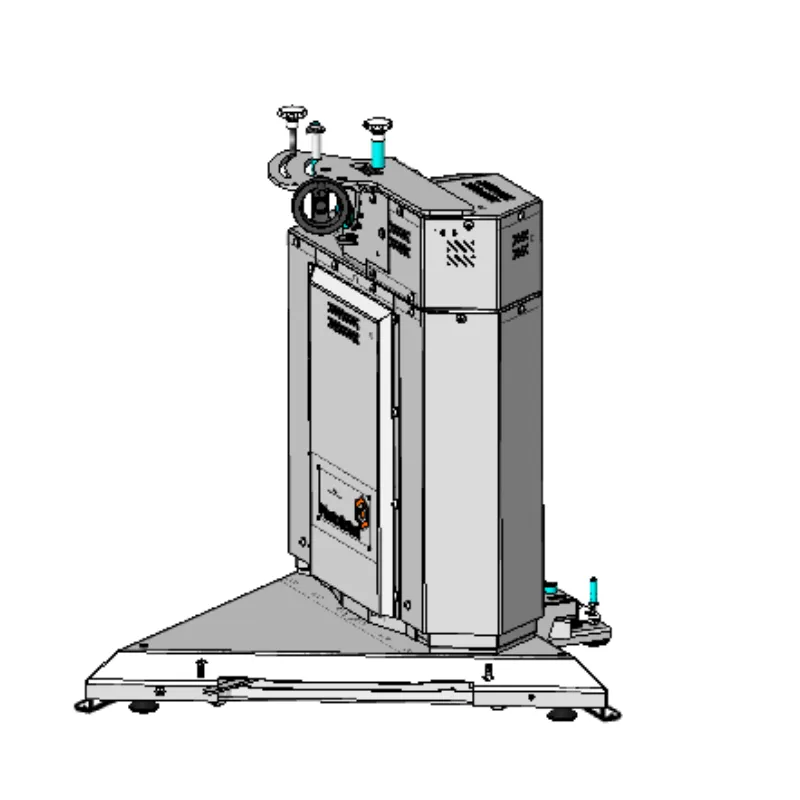
2.3. Sagatavojiet _Arm V8 augšējo daļu statņa montāžai. Noņemiet stiprinājuma piederumus, piemēram, uzgriežņus un paplāksni.
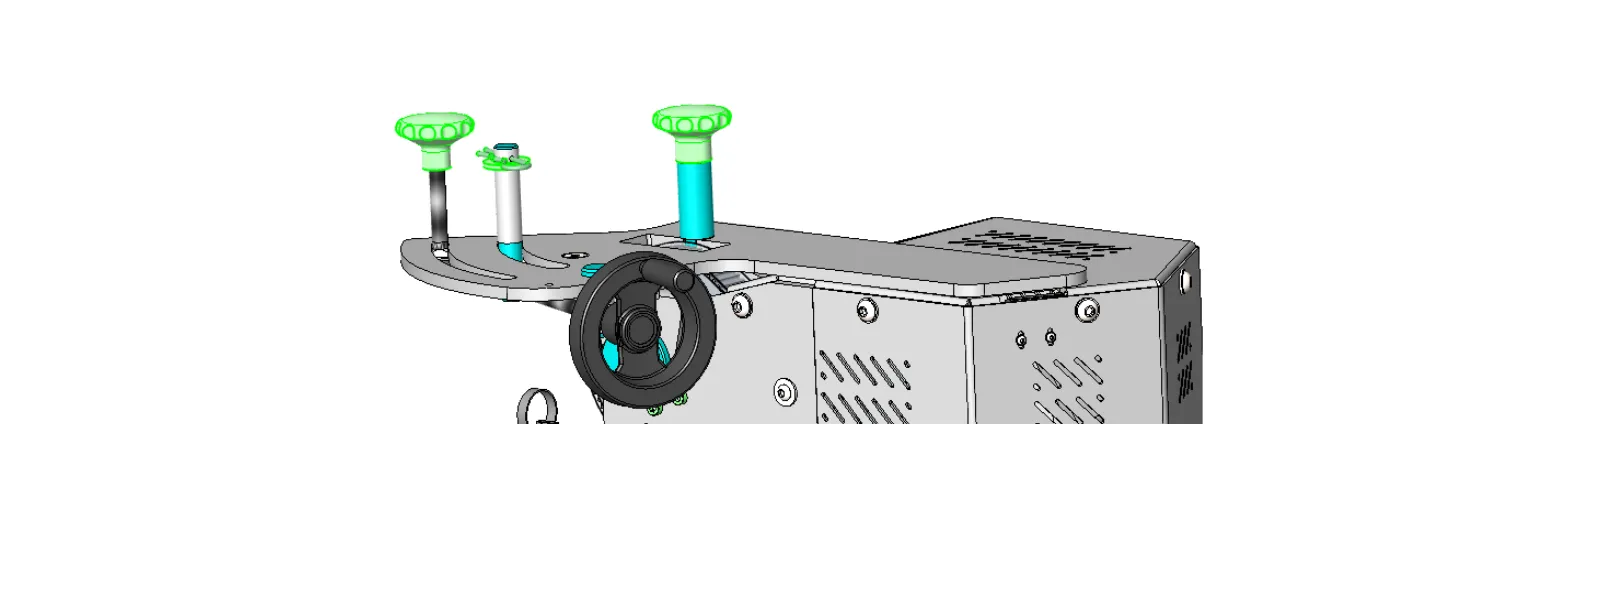
2.4. Novietojiet statni uz Arm pamatnes un nostipriniet visas aizsargdaļas.
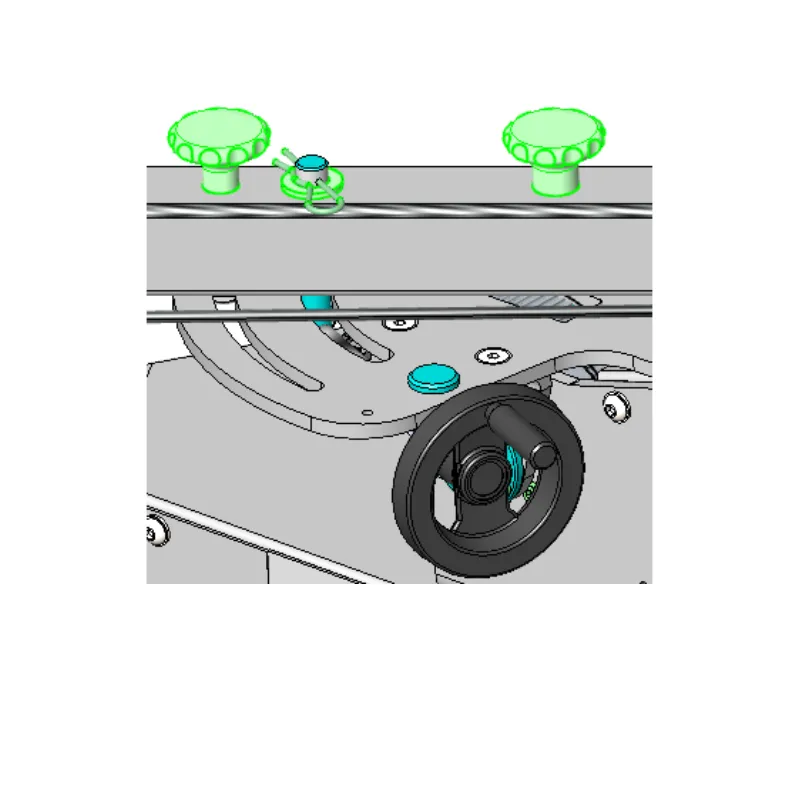
2.5. Paņemiet Manfrotto zobratu galviņu un sagatavojiet to montāžai uz sviras.
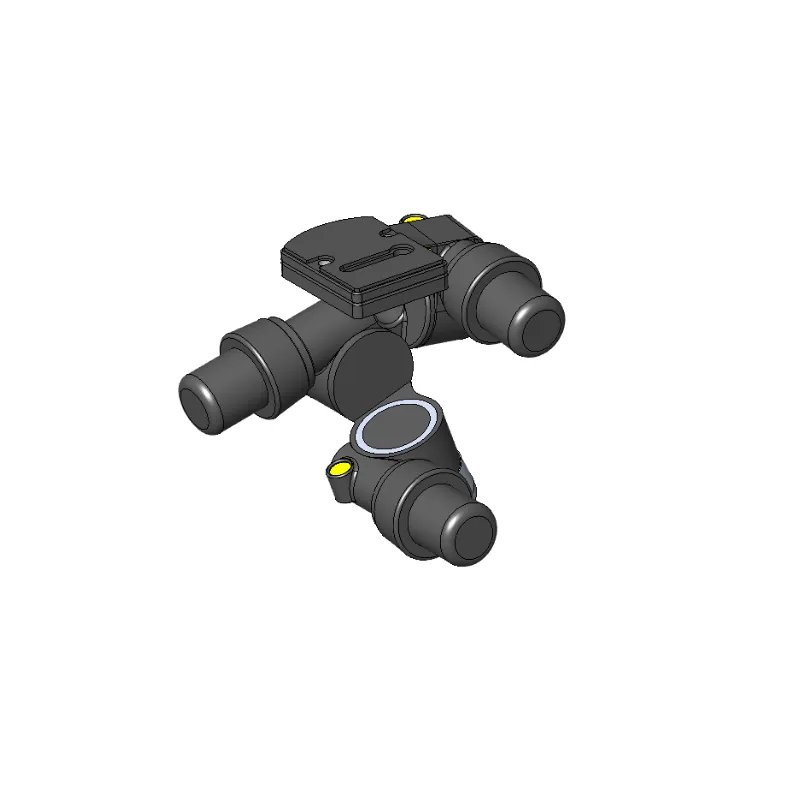
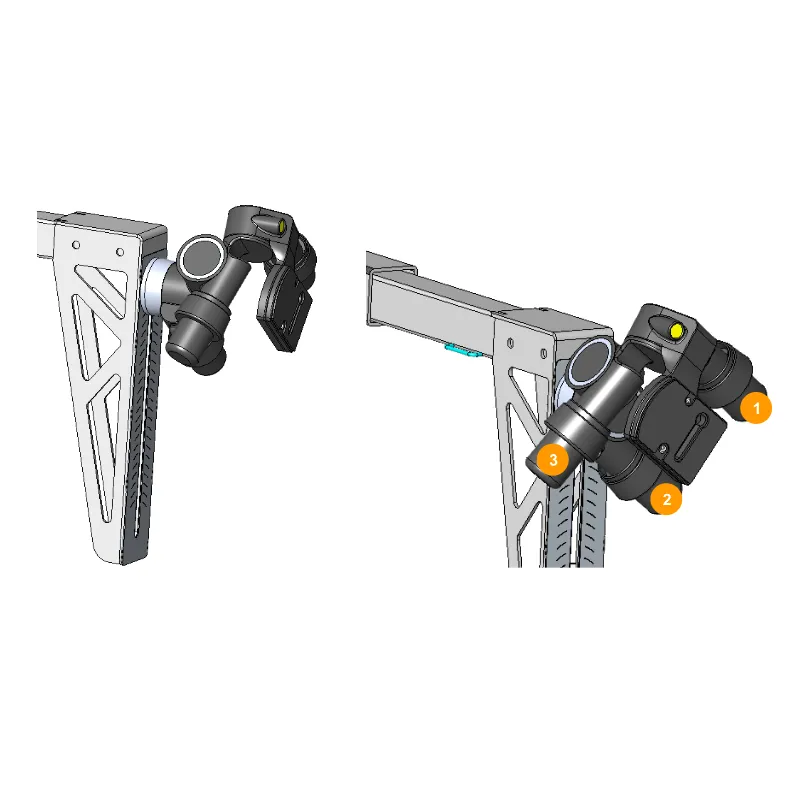
2.6. Pievienojiet Manfrotto zobratu galviņu, uzskrūvējot to uz statņa, un pēc tam nolīmeņojiet to ar regulējamajiem rokturiem 1,2,3.
2.7. Uzmontējiet kameru uz Manfrotto zobratu galviņas un statņa pretējā pusē pievienojiet atsvarus. Šiem atsvariem jākompensē kameras svars.
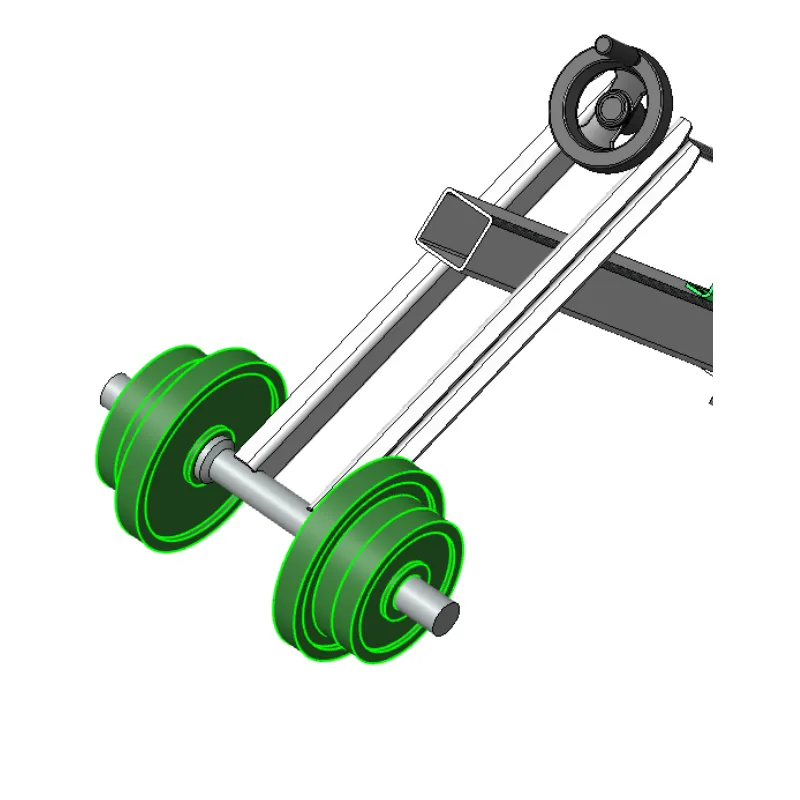
2.8. Ņemiet vērā, ka kameras svaram jābūt nedaudz lielākam, lai šūpuļsvira apakšējā stāvoklī (nulle grādu) nospiestu gala slēdzi.
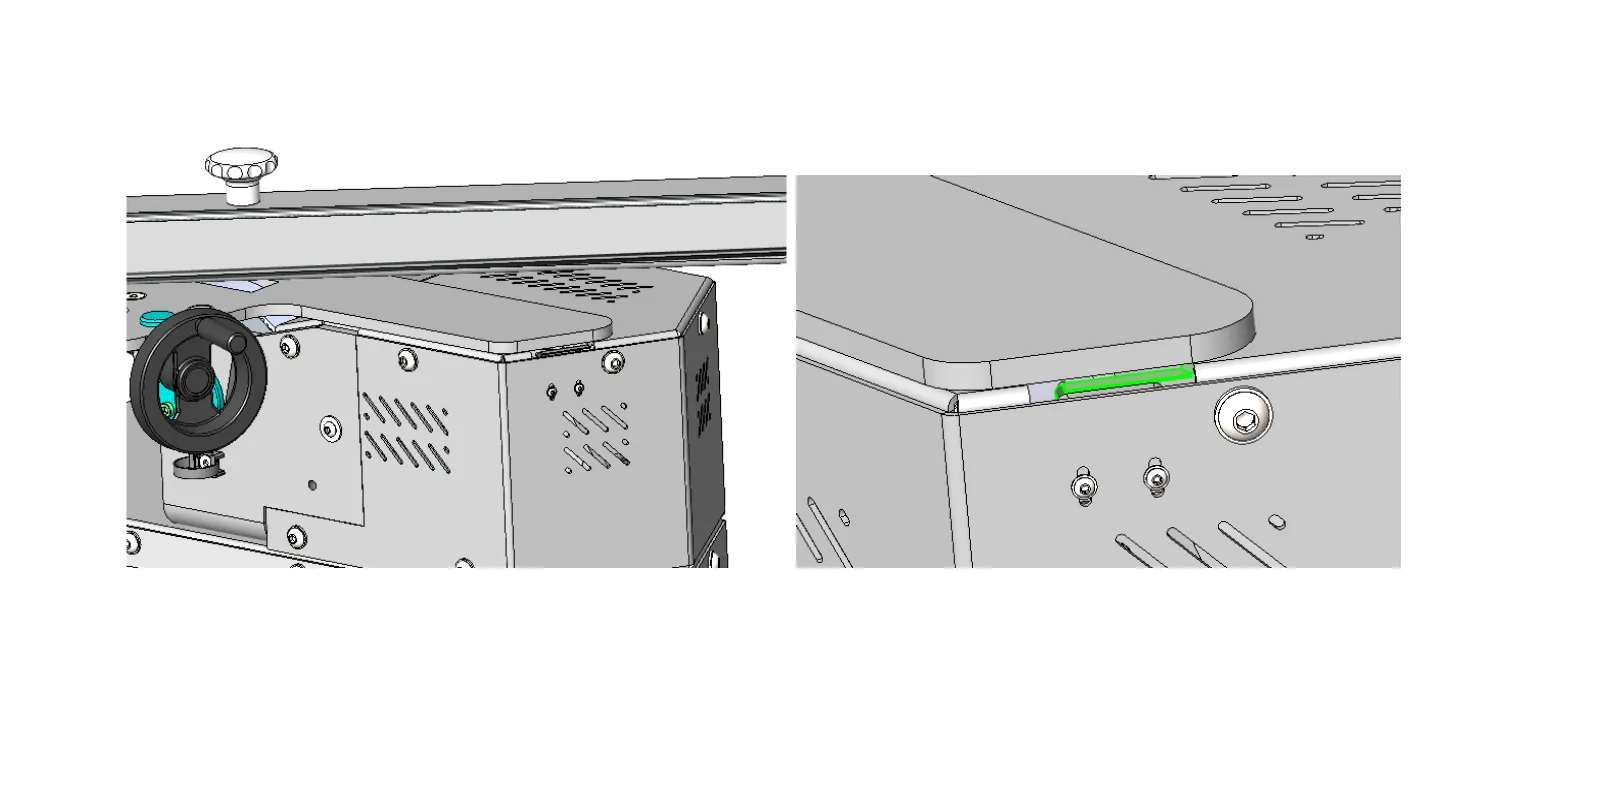
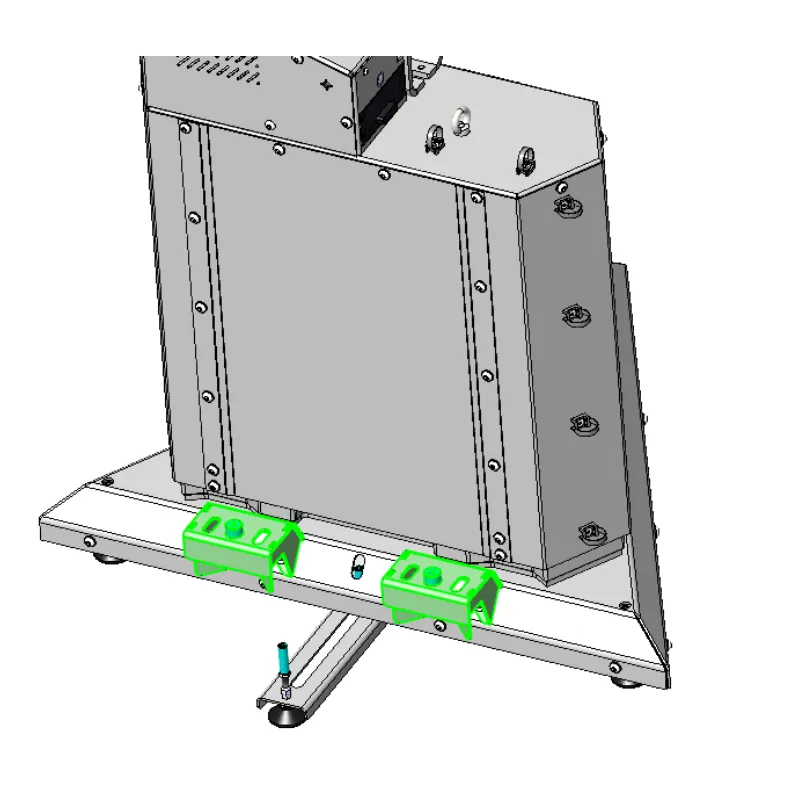
2.9. Uzmontējiet divas dokošanas mehānisma daļas uz _Arm V8.
3. PhotoRobot pirmā lietošana
Pirms pirmās lietošanas izprotiet šī risinājuma koncepciju. PhotoRobot ir revolucionārs “viss vienā” aprīkojums fotografēšanas automatizēšanai. No tehniskā viedokļa tā ir modulāra iekārta, kas sastāv no aparatūras un programmatūras. Paredzēts, ka pats PhotoRobot ir pieslēgts tam pašam tīklam, kuram pieslēgts to vadošais dators.
Svarīgi! Tehniskās darbības prasības un norādījumus par PhotoRobot pieslēgšanu tīklam vienmēr skatiet sadaļā PhotoRobot First Use & Basic Testing.
Kopumā jāizpilda šādi priekšnosacījumi.
- Vietējam tīklam ir jābūt pieslēgtai PhotoRobot vadības vienībai.
- Servisa GUI vai operatora programmatūras _Controls palaišanai nepieciešams dators.
- Datoram jābūt pieslēgtam tam pašam tīklam, kam pieslēgta PhotoRobot vadības vienība.
- Tīklam jābūt savienotam ar internetu.
Pārbaudiet elektroapgādes sistēmas parametrus, piemēram, spriegumu un frekvenci.
Pieslēdziet vadības bloku tīklam ar Ethernet kabeli. RJ45 savienotājs atrodas vadības bloka aizmugurē. Pamatprasības tīklam ir šādas:
- Tīklā jābūt DHCP serverim.
- Jāatļauj TCP portu 7777 un 7778 komunikācija.
- Jāatļauj UDP apraides portā 6666.
- Nepieciešams interneta savienojums.
- Jābūt atļautai piekļuvei *.photorobot.com.
- Jābūt atļautai piekļuvei as-unirobot.azurewebsites.net.
- Ja nepieciešams, plašāku informāciju skatiet PhotoRobot Detailed Networking Prerequisites.
- Pievienojiet strāvas kontaktdakšu elektrības rozetei.
Nospiediet tīkla slēdzi vadības bloka priekšējā panelī. Kad indikators no mirgojoša gaismas signāla pārslēdzas uz nepārtraukti degošu, ierīce ir gatava darbam.
3.1. PhotoRobot IP adreses atrašana LAN tīklā
Ir pieejamas atbalsta lietotnes, ar kurām var meklēt PhotoRobot ierīces tīklā.
- Windows – frfind for Windows
- Mac OS X - frfind operētājsistēmai macOS
- Android – PhotoRobot Locator in Google Play
- iPhone, iPad - PhotoRobot Locator pakalpojumā iTunes
3.2. PhotoRobot pamattestēšana
Datorā atveriet tīmekļa pārlūkprogrammu un ievadiet PhotoRobot IP adresi URL formātā, piemēram: https://11.22.33.44 (ņemiet vērā, ka šī adrese ir tikai piemērs – ievadiet IP adresi, kuru atradāt iepriekšējā sadaļā).
Ja viss darbojas, kā paredzēts, redzēsiet pamata lietotāja saskarni, kas līdzinās zemāk redzamajam attēlam:
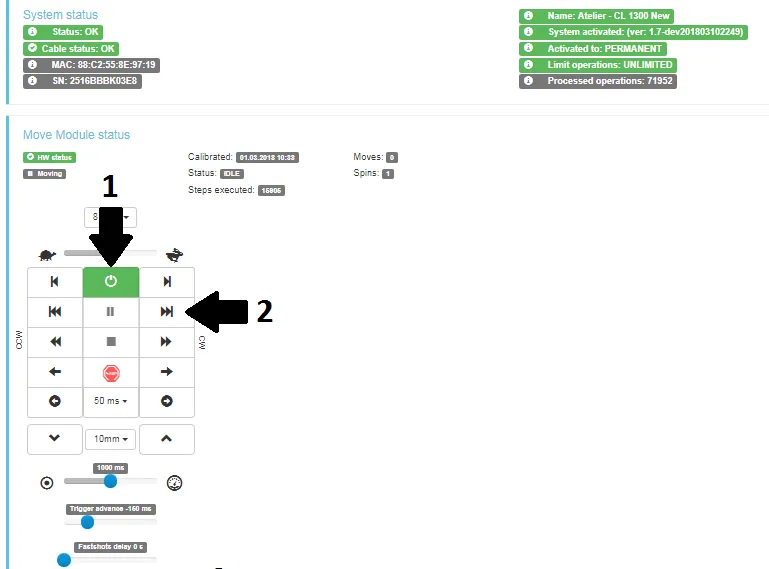
Ieslēdziet dzinējus (1. bultiņa) un mēģiniet vadīt jebkuru robota kustīgo daļu (2. bultiņa). Ja robots kustas atbilstoši jūsu norādēm, varat sākt regulāri izmantot savu PhotoRobot ierīci.



