
PhotoRobot Control Units – tehnična dokumentacija
Krmilni sistem je ključna komponenta vsakega robota, zato PhotoRobot uporablja izključno krmilne sisteme lastne izdelave. Tako imamo popoln nadzor nad njihovo zasnovo. Krmilnik robota hkrati optimalno deluje z nadrejeno programsko opremo, ki teče na računalniku ali v oblaku, saj PhotoRobot vse zasnuje in izdela sam – komponente so natančno prilagojene procesom, ki jih izvajajo.
PhotoRobot dosledno upravlja API na vseh ravneh. Sistem v oblaku ima API za enostavno integracijo z drugimi sistemi stranke, krmilna enota robota pa prav tako vključuje API za integracijo s sistemi tretjih oseb. Ta sodobna zasnova strankam omogoča tudi izvedbo zelo kompleksnih integracij.
Spodnja tabela prikazuje bistvene lastnosti najnovejših različic krmilnih sistemov PhotoRobot. Razvoj kaže povečanje obsega funkcij in računske zmogljivosti krmilnega računalnika (od generacije 6, ki temelji na PhotoRobot OS).
Družina PIC32 80
MHz/105 DMIPS
ARM Cortex-A8,
32-bitni, 1 GHz,
2000 MIPS
ARM Cortex-A8,
32-bitni, 1 GHz,
2000 MIPS
ARM Cortex-A8,
32-bitni, 1 GHz,
2000 MIPS
ARM Cortex-A8,
32-bitni, 1 GHz,
2000 MIPS
(modul SLAVE)
(za razširitvene plošče)
(na modulih SLAVE)
Opomba: Krmilni sistemi, starejši od 6. generacije, ne ustrezajo več sodobnim arhitekturnim in varnostnim standardom. Novejše krmilne enote so popolnoma združljive s starejšimi različicami, zato brez težav nadgradite sistem PhotoRobot, starejši od 10 let, do najvišje zmogljivosti in najnovejših parametrov – preprosto z zamenjavo krmilnega sistema. Nove zunanje krmilne enote v formatu 19" stojala (2U) se povežejo s kabli – robot lahko takoj po priklopu izvaja najnaprednejše funkcije.
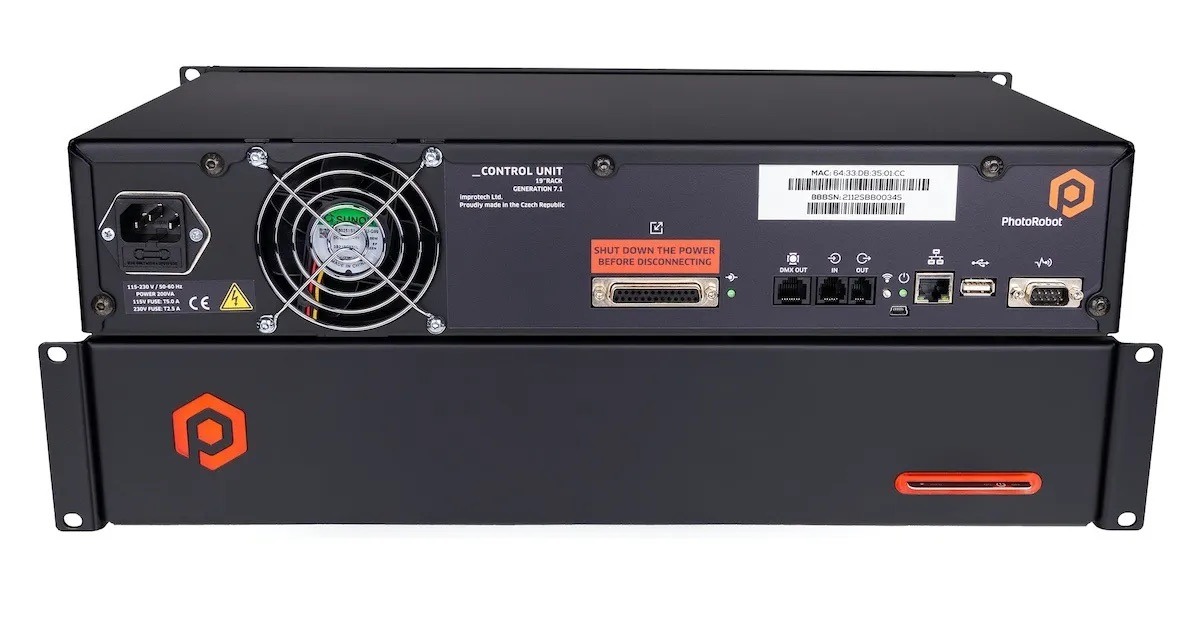
Krmilna enota robota (Robot Controller)
Krmilna enota robota (Robot Controller) upravlja mehanske gibe naprave.
Krmilnik za več kamer (SynchroBox)
Krmilnik za več kamer (SynchroBox) zagotavlja natančno sinhronizacijo več kamer pri metodi hitrega fotografiranja „fast spin“.
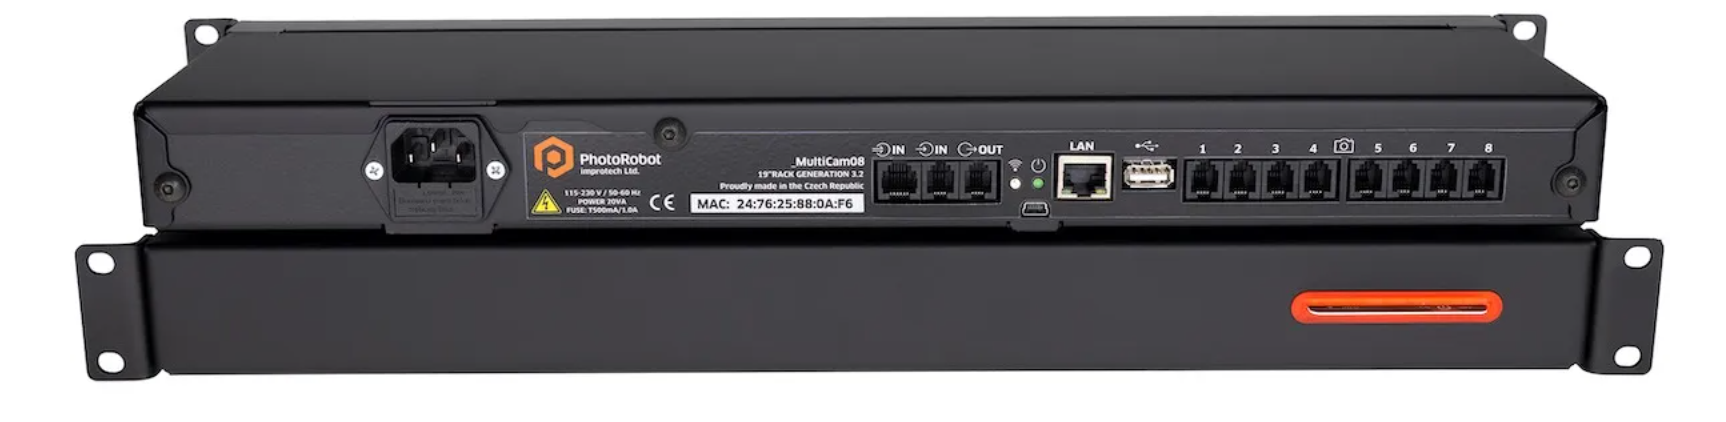
- Opomba: Tehnično dokumentacijo o priklopu in prvi uporabi krmilnika za več kamer (SynchroBox) najdete v PhotoRobot SynchroBox Use & Setup.
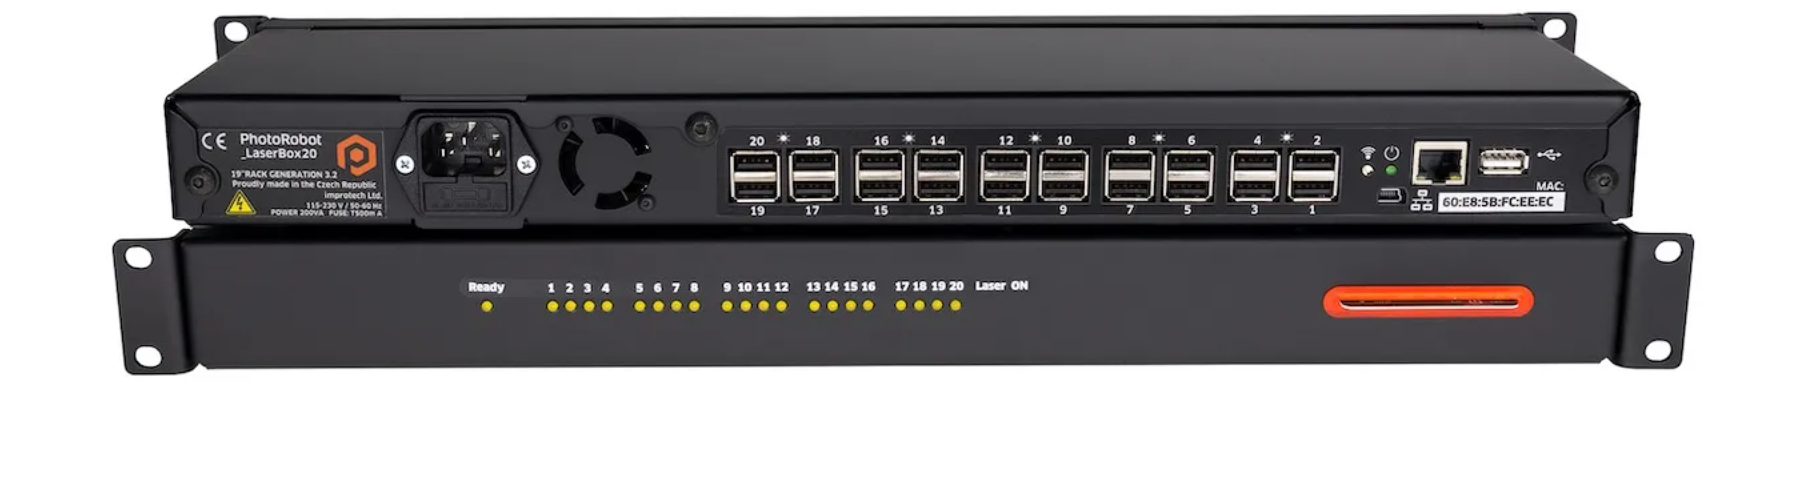
Laserski krmilnik
Laserski krmilnik upravlja od 1 do 20 pozicionirnih laserjev za natančno postavitev predmetov v delovnem prostoru naprave.
Standardizirani izhodi
Za enostavno nadgradnjo ali servisiranje PhotoRobot uporablja zunanje krmilne enote, vgrajene v 19" stojalno omaro. Enota je z robotom in periferijo povezana s kabli.
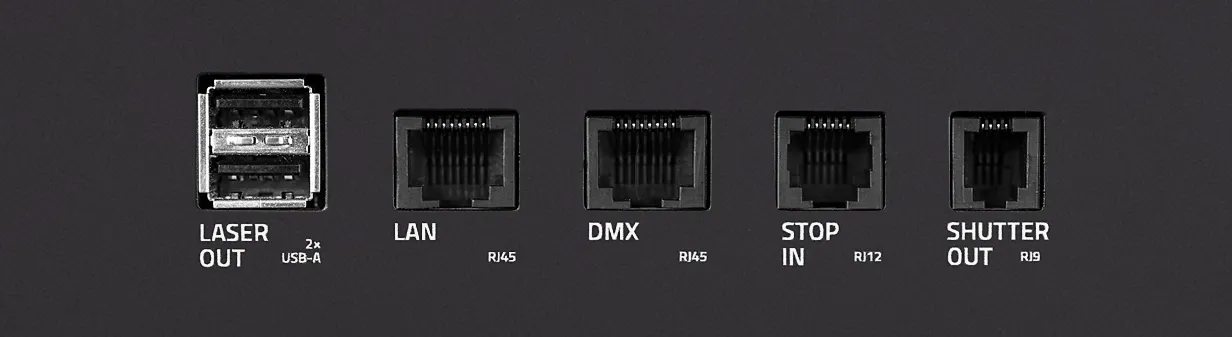
Pri kompaktnih napravah (serija COMPACT), ki zahtevajo preprosto mobilnost, ter pri večosnih napravah se uporabljajo vgrajene krmilne enote. Vgrajena krmilna enota omogoča enostaven dostop za servis ali posodobitve, s čimer odpade potreba po napeljavi kablov v studiu.
Če naprava nima vgrajene krmilne enote, samostojna enota dodatno vsebuje priključke za povezavo krmilne enote z mehanskimi deli robota.
Glavni procesor
Od 6. generacije PhotoRobot uporablja zmogljive procesorje ARM z visokimi taktnimi frekvencami, ki zagotavljajo zmogljivost, potrebno za napredne krmilne funkcije.
Operacijski sistem
Od krmilnih enot 6. generacije naprej je PhotoRobot OS operacijski sistem v realnem času na osnovi Linuxa, ki zagotavlja odlično zmogljivost in prilagodljivost. Vgrajeni spletni strežnik omogoča nadzor, diagnostična orodja in osnovne funkcije krmiljenja gibanja.
Optični senzor položaja
Pri optičnih mizah brez trenja se za samodejno ponovno kalibracijo navideznega prestavnega razmerja naprave ob vsakem vrtljaju med delovanjem uporablja brezstični optični senzor. Tako po začetni nastavitvi uporabniku ni treba izvajati kalibracije, hkrati pa je zagotovljena izjemno visoka natančnost postavitve mize naprave, kar zmanjšuje vpliv nečistoč, zdrsa ipd.
Kvadraturni enkoder
Ta komponenta neprekinjeno določa natančen položaj steklene mize naprave. Glede na tip naprave in velikost mize je na vrtljaj mize približno 40.000 impulzov, ki se ovrednotijo 1000-krat na sekundo. Zaradi tega je mogoče slike zajemati pod natančnimi koti med gibanjem naprave, ne da bi bilo treba mizo ustaviti. Za zamrznitev gibanja se uporablja bliskavica visokozmogljivih fotografskih luči s trajanjem 1/10.000 s – robot pa ob doseženem določenem položaju zagotovi nastavljivo predhodno obvestilo.
Absolutni enkoder
Absolutni enkoder se uporablja za natančno določanje položaja posamezne osi naprave, ne da bi bilo treba vključiti kalibracijski senzor.
Digitalni vhodi
Služijo za upravljanje enote z zunanjim signalom (na primer z nožnim stikalom za zagon fotografskega zaporedja, z zaznavalom gibanja ipd.). Vhodi so galvansko ločeni.
Digitalni izhodi
Ti izhodi služijo za upravljanje zunanjih naprav – običajno za proženje fotoaparata. Dvojni izhod v tem primeru omogoča, da z enim signalom na primer vnaprej dvignete zrcalo pri fotoaparatih SLR, z drugim pa nato hitro zaženete ekspozicijo. Izhodi so galvansko ločeni.
Izhod za laser
Ta izhod služi za upravljanje zunanjih laserjev za natančno postavitev predmetov na mizah. Enote brez vgrajenega krmiljenja laserja lahko uporabljajo digitalne izhode v kombinaciji z zunanjo lasersko enoto ali pa izberete samostojno lasersko enoto z lastnim procesorjem, ki jo upravljate prek omrežja LAN (na voljo v različicah z dodatnimi vhodi in izhodi za priklop periferije).
DMX
DMX upravlja zunanje naprave, običajno fotografske LED-luči (nastavljanje jakosti in barve). Za večjo zanesljivost je krmiljenje DMX vgrajeno neposredno v krmilno enoto, kar v primerjavi z različnimi pretvorniki USB, priključenimi na računalnik, bistveno zmanjša število potencialnih točk odpovedi.
Izhod USB
Vrata USB so na ohišju mobilnih robotov (običajno CASE850) in omogočajo priklop izbrane zunanje periferije, na primer ključka USB Wi-Fi, kadar na mestu namestitve omrežje LAN ni na voljo. Na napravah, namenjenih uporabi v studiu, vrat USB ni, saj so v studijskem okolju na voljo zanesljivejši in zmogljivejši načini izmenjave podatkov.
Varnostna zaustavitev
Ta funkcija je namenjena priklopu gumba za zasilno zaustavitev, kot ga zahtevajo zakonodajni ali operativni standardi.
CAN vodilo
Industrijsko vodilo za priklop razširitvenih plošč, ki omogočajo krmiljenje dodatnih osi naprave, specializirane dodatne opreme in razširitvenih modulov naprave.
RS485
Industrijsko vodilo za komunikacijo med posameznimi komponentami naprave (npr. senzorji), ki nadomešča tradicionalno ožičenje „od točke do točke“. To bistveno poenostavi ožičenje večjih sistemov.
Povezljivost
Krmilne enote PhotoRobot se med seboj povezujejo izključno prek omrežja LAN (USB in podobnih rešitev ni mogoče zanesljivo uporabljati v večjem obsegu, rešitve na osnovi omrežja LAN pa lahko zadovoljijo potrebe majhnega studia z enim robotom in prav tako velikih podjetij, ki v eni gruči upravljajo več kot 200 robotskih delovnih mest). Vgrajeni spletni strežnik (deluje na naslovu IP enote) omogoča dostop do krmilnega sistema enote (posodobitve, servis, nadzor).
Krmilno enoto lahko poiščete in upravljate tudi z aplikacijo PhotoRobot Locator. Aplikacija PhotoRobot Locator je vgrajena neposredno v aplikacijo PhotoRobot Controls App (CAPP), kar olajša iskanje in prepoznavanje krmilnih enot v omrežju. Za dostop do te funkcije poskrbite, da uporabljate najnovejšo različico aplikacije CAPP.
Če potrebujete zunanji prenos aplikacije Locator, je ta na voljo tudi v razdelku PhotoRobot Account Downloads ali neposredno v trgovini App Store for iPhone - PhotoRobot Touch.