
Guide d’utilisation du PhotoRobot Robotic Turntable et du Robotic Arm V8
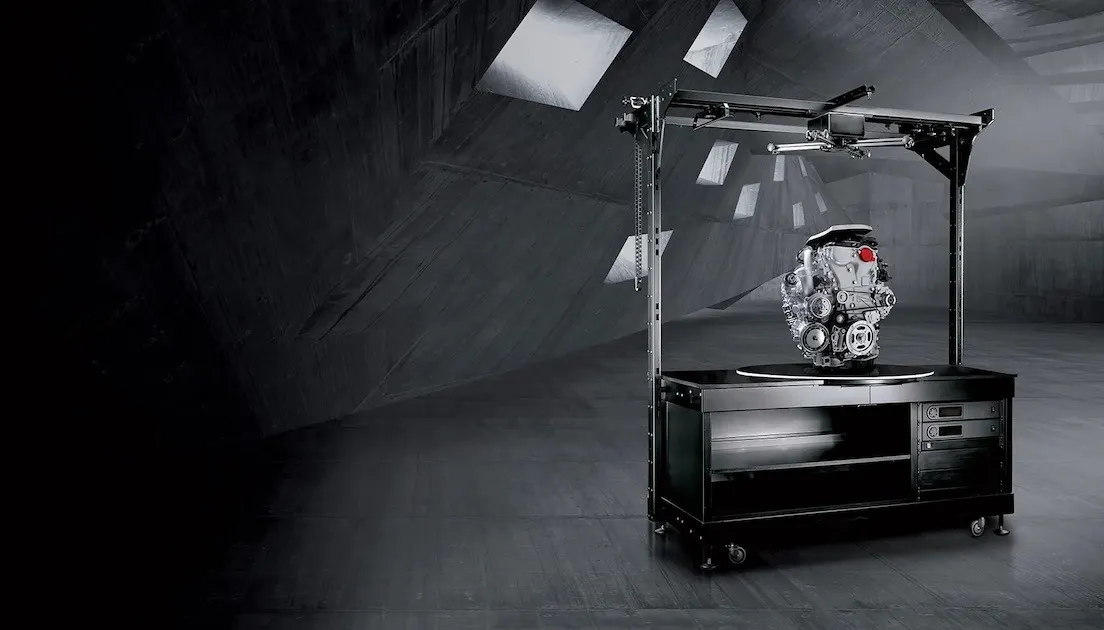
La documentation suivante sert de manuel d’utilisation pour la platine robotisée PhotoRobot avec extension Robotic Arm V8. Ce manuel est destiné uniquement aux clients de PhotoRobot qui ont récemment acheté un appareil. Il vise à faciliter la compréhension initiale, les tests de base et le premier fonctionnement de la station de travail robotique. Trouvez une description détaillée de l’extension Platine Robotique avec Bras Robotique, incluant un aperçu de la station de travail et des instructions pour une première utilisation et installation de PhotoRobot.
Important : la première installation d’un appareil PhotoRobot doit toujours être réalisée par une entité autorisée par PhotoRobot. Les entités habilitées à installer PhotoRobot sont un distributeur agréé ou un représentant du fabricant lui-même.
Remarque : avant la première utilisation, consultez toujours les informations et instructions de sécurité PhotoRobot en plus du manuel fourni spécifiquement avec votre appareil.
Robotic Turntable avec extension Robotic Arm V8
Félicitations et merci d’avoir choisi votre appareil PhotoRobot ! PhotoRobot s’appuie sur des décennies d’expérience concrète et d’innovation dans la photographie automatisée. Cette technologie s’adapte à des besoins spécifiques, tout en s’accompagnant d’un écosystème croissant de solutions prêtes à l’emploi au service des clients PhotoRobot. Élégant et ingénieux, PhotoRobot vous promet une production plus simple, plus rapide et constante chaque fois que vous mettez le studio sous tension. Bienvenue chez PhotoRobot.
1. Description de la station de travail – Robotic Turntable et Arm V8
La platine tournante robotisée de PhotoRobot avec extension V8 à bras robotisé fonctionne comme une platine universelle motorisée pour la photographie 360 degrés d’objets lourds. La platine supporte de petits objets lourds pesant jusqu’à 200 kilogrammes, tels que des outils, des moteurs, des pièces automobiles, des fraiseuses et d’autres objets lourds. En combinaison avec le Robotic Arm V8, la station de travail permet de simplifier et d’accélérer la rotation à 360° et la photographie 3D multi-rangées. Le bras robotisé synchronise la capture d’image ainsi que le mouvement de la caméra montée avec la rotation de l’élément sur la platine. Cela permet une capture rapide de plusieurs rangées à 360 degrés autour des éléments, y compris les vues inférieure et supérieure, pour une capture d’image 3D simplifiée.
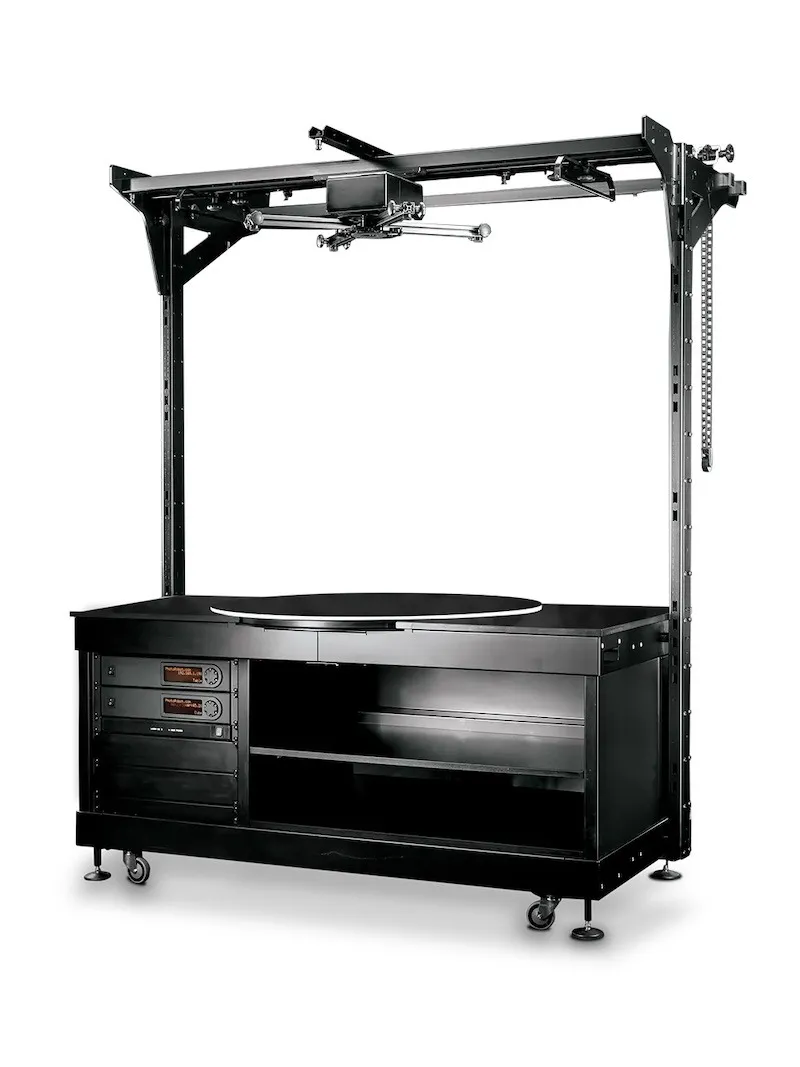
Les principales caractéristiques du Robotic Turntable associé au Robotic Arm sont les suivantes :
- Plateau tournant robuste, résistant à l’usure, avec une capacité de charge élevée de 200 kilogrammes.
- Plateau avec débord au-delà du bord de la table pour les photos à l’angle zéro.
- Positionnement de l’objet guidé par laser pour toujours trouver le centre de rotation exact.
- Fixations intégrées pour l’éclairage et passage des câbles à l’intérieur du châssis du plateau tournant.
- Prise de vue à distance synchronisée avec la rotation automatisée du plateau tournant.
- Déplacement fluide de l’appareil photo le long d’une trajectoire précise, sans oscillation du bras porte-appareil.
- Station d’accueil pour faciliter le transport et l’installation du Robotic Arm.
1.1. Intégration en studio – Robotic Turntable et Arm V8
En studio, le Robotic Turntable permet de photographier des objets petits mais lourds, tandis que le Robotic Arm V8 offre une large plage de fixation. Vous disposez ainsi d’une grande polyvalence dans le choix des rotules de trépied et des appareils photo lors de l’utilisation de la station de travail. Par ailleurs, le Robotic Arm se distingue par sa construction robuste, la précision de ses mouvements et ses deux tailles de bras porte-appareil, adaptées à des objets de dimensions différentes. Il est possible de piloter le bras robotisé à distance, en synchronisation avec le plateau tournant et l’éclairage du studio, afin d’automatiser entièrement la prise de vue et de produire des photos 3D très réalistes.
1.2. Unité de contrôle – Robotic Turntable et Arm V8
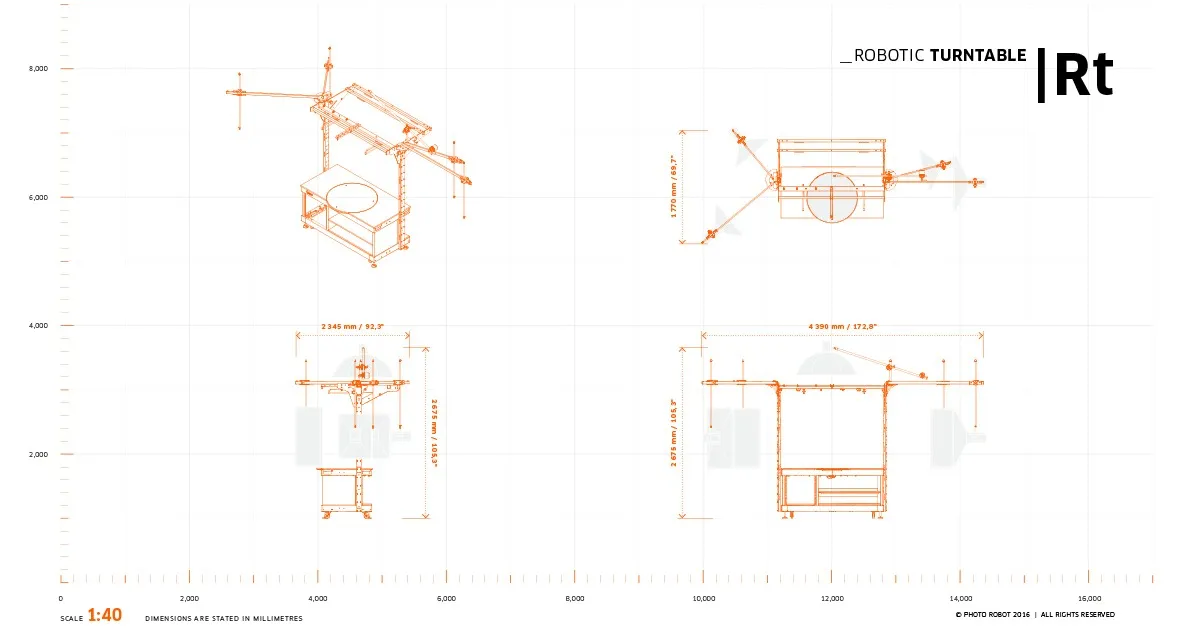
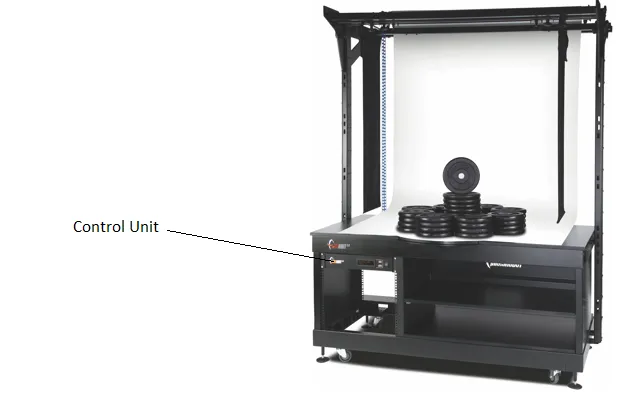
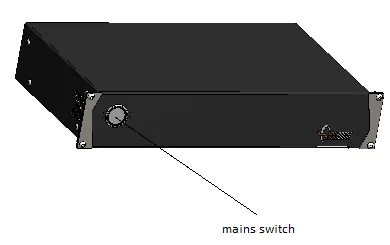
L’un des principaux composants du Robotic Turntable avec extension Robotic Arm V8 est l’unité de contrôle. L’unité de contrôle fait partie intégrante du système : elle alimente et commande tous les mouvements du Robotic Turntable comme de l’Arm V8.
L’unité de commande (Control Unit) ne fait pas physiquement partie du Robotic Arm. Si les deux appareils sont livrés ensemble, elle est installée dans le Robotic Turntable. Elle prend place dans le rack HD dédié, situé à l’avant, en haut à gauche du corps de la machine Robotic Turntable. Quant au Robotic Arm V8, il s’arrime à côté du Robotic Arm lorsqu’il est utilisé.
1.3. Présentation de l’extension Robotic Arm V8
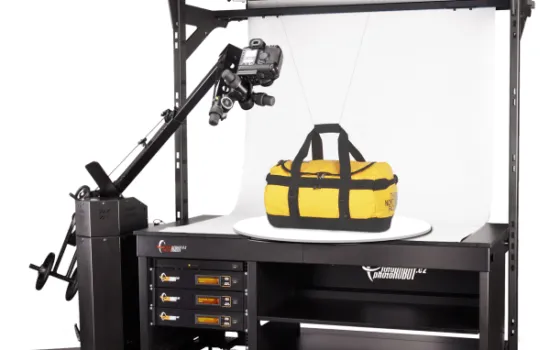
Le PhotoRobot Robotic Arm V8 est compatible avec la majorité des plateaux tournants rotatifs et des appareils PhotoRobot dédiés à la photographie 360 automatisée. Il fonctionne en combinaison avec des robots PhotoRobot tels que Centerless Table, Cube, Turning Platform, les plateaux tournants de la gamme C-Class, et bien d’autres.
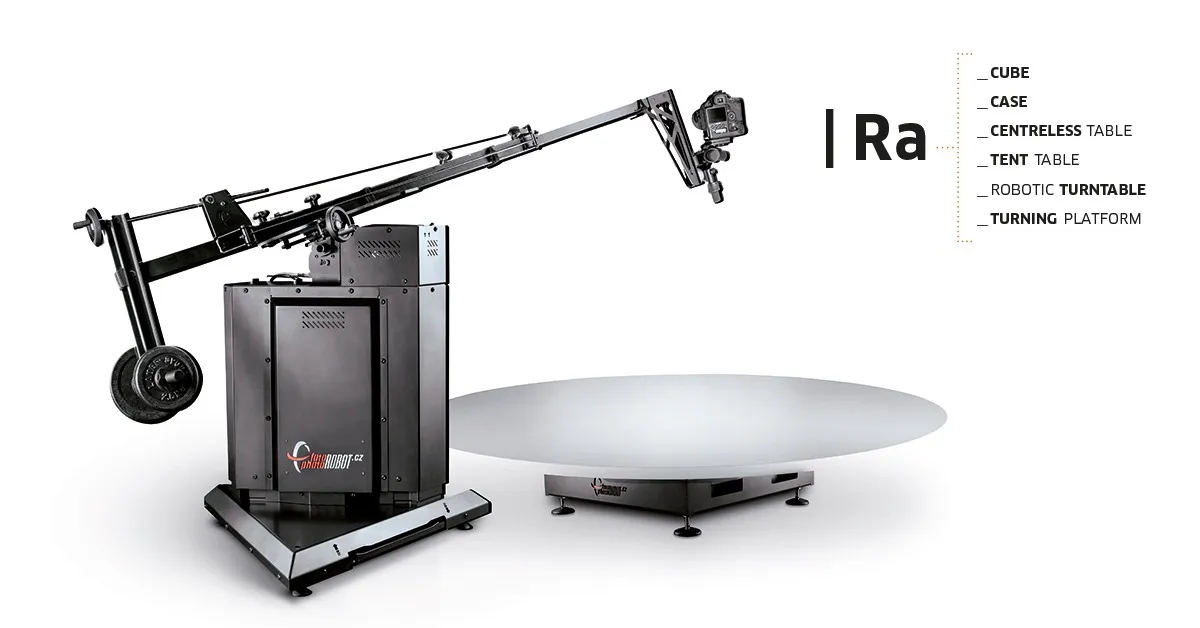
Les principaux composants du Robotic Arm V8 sont les suivants :
- Control Unit (appareil distinct pour le pilotage du bras et du plateau tournant compatible)
- Tige de fixation de l’appareil photo (une courte, une longue, ou les deux)
- Roues rétractables sur la base de la machine pour faciliter les déplacements.
- Station d’accueil pour une installation rapide avec les plateaux tournants et appareils compatibles.
De plus, le bras porte-appareil n’oscille pas, de sorte que l’appareil photo suit toujours une trajectoire précise. La large plage de fixation offre également de la flexibilité dans le choix des rotules de trépied et des appareils photo, et des fonctions facilitent le transport et l’installation.
Remarque : Reportez-vous au manuel d’utilisation du Robotic Arm V8 pour les instructions techniques relatives à l’assemblage, à l’utilisation et à la première mise en service de l’appareil.
2. Avant la première utilisation de PhotoRobot
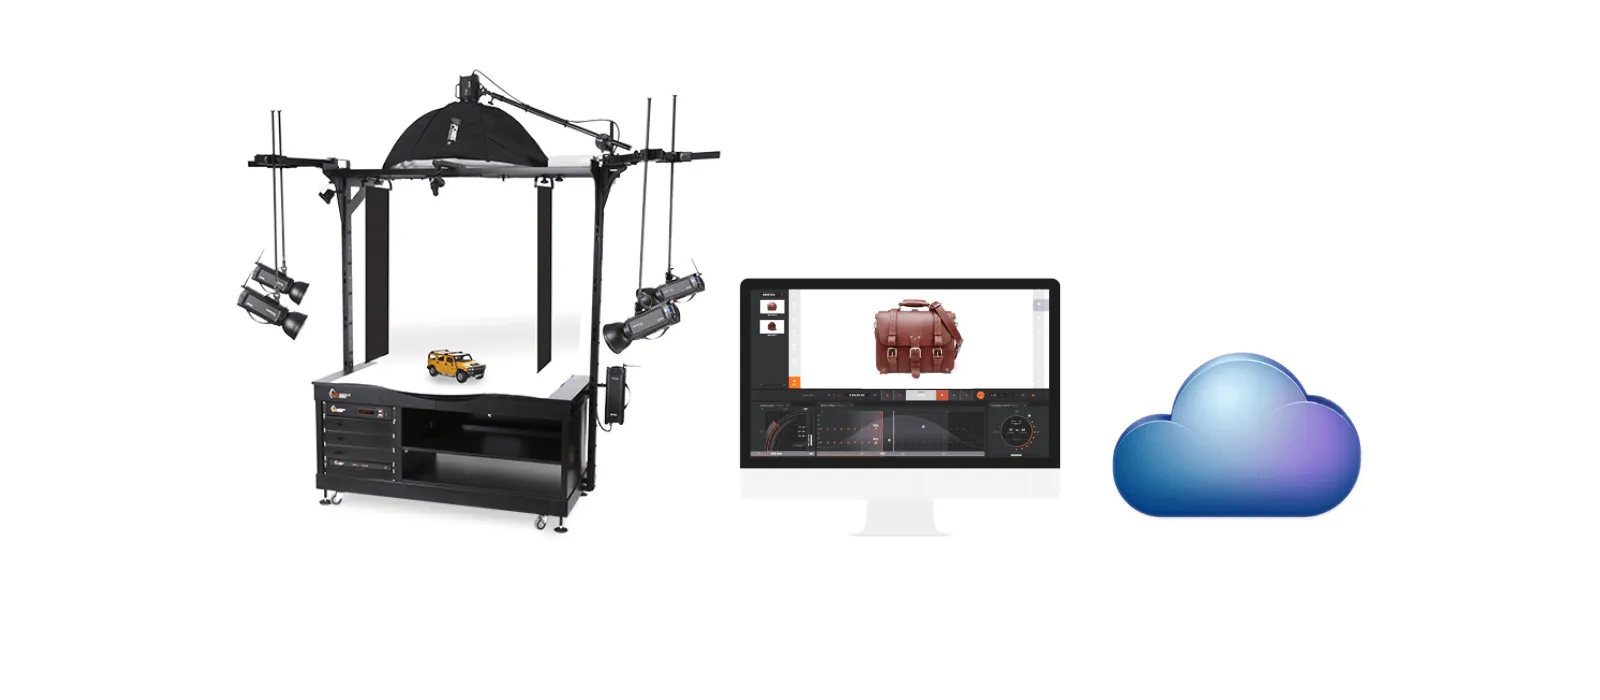
Si vous utilisez PhotoRobot pour la première fois, il est nécessaire de comprendre d’abord la solution PhotoRobot sur le plan technique. PhotoRobot est une unité modulaire composée de matériel et de logiciels. Son fonctionnement requiert un ordinateur, et PhotoRobot doit être connecté au même réseau que l’ordinateur qui le pilote. Le réseau doit ensuite disposer d’une connexion Internet afin d’accéder aux services PhotoRobot, qui fonctionnent dans le cloud.
Remarque : Avant la première utilisation du poste de travail robotisé, consultez PhotoRobot First Use & Basic Testing afin de vous assurer du respect des exigences techniques de fonctionnement pour la connexion au réseau.
D’une manière générale, les exigences de fonctionnement de base suivantes s’appliquent.
- L’unité de commande doit être connectée au réseau local.
- Un ordinateur est nécessaire pour exécuter Service GUI ou le logiciel opérateur appelé _Controls.
- L’ordinateur doit être connecté au même réseau que l’unité de contrôle.
- Le réseau doit disposer d’une connexion internet fonctionnelle.
Après avoir connecté PhotoRobot au réseau, vérifiez les paramètres du réseau de distribution électrique (p. ex. tension et fréquence). Pour ce faire, utilisez le connecteur RJ45 situé à l’arrière de la Control Unit.
Important : Si la configuration de la Control Unit n’est pas conforme, configurez-la d’abord. Pour ce faire, repérez le sélecteur de tension manuel à l’arrière de la Control Unit, puis connectez-la au réseau à l’aide d’un câble Ethernet branché sur le connecteur RJ45.
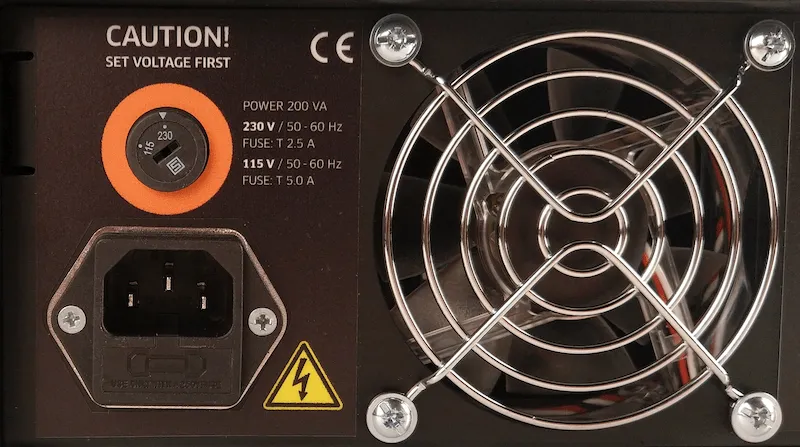
Ensuite, assurez-vous que les exigences de configuration réseau suivantes sont remplies pour le fonctionnement du Robotic Turntable avec Arm V8.
- Un serveur DHCP est obligatoire sur le réseau.
- La communication sur les ports TCP 7777 et 7778 doit être autorisée.
- Les diffusions UDP (broadcasts) sur le port 6666 doivent être autorisées.
- Une connexion internet est obligatoire.
- L’accès à *.photorobot.com doit être autorisé.
- L’accès à as-unirobot.azurewebsites.net doit être autorisé.
- Une connexion filaire de PhotoRobot au LAN est recommandée.
- Confirmez la configuration en consultant, si nécessaire, PhotoRobot Networking Prerequisites.
- Branchez la fiche d’alimentation sur la prise secteur.
Enfin, appuyez sur l’interrupteur d’alimentation de la Control Unit. Lorsque l’état change, le voyant passe de clignotant à fixe, ce qui indique que la Control Unit est prête à fonctionner.
2.1. Trouver l’adresse IP de PhotoRobot sur le LAN
Une fois le réseau correctement configuré, il est nécessaire de rechercher et d’identifier l’adresse IP de PhotoRobot sur le réseau local (LAN). Pour faciliter la recherche et l’identification des unités de contrôle sur le réseau, l’application PhotoRobot Locator est intégrée directement à CAPP. Veillez à utiliser la version la plus récente de CAPP pour accéder à cette fonctionnalité.
Pour identifier ensuite un robot sur le réseau directement dans CAPP, ouvrez la version locale de CAPP, accédez à Settings, puis cliquez sur Robots / Control units.
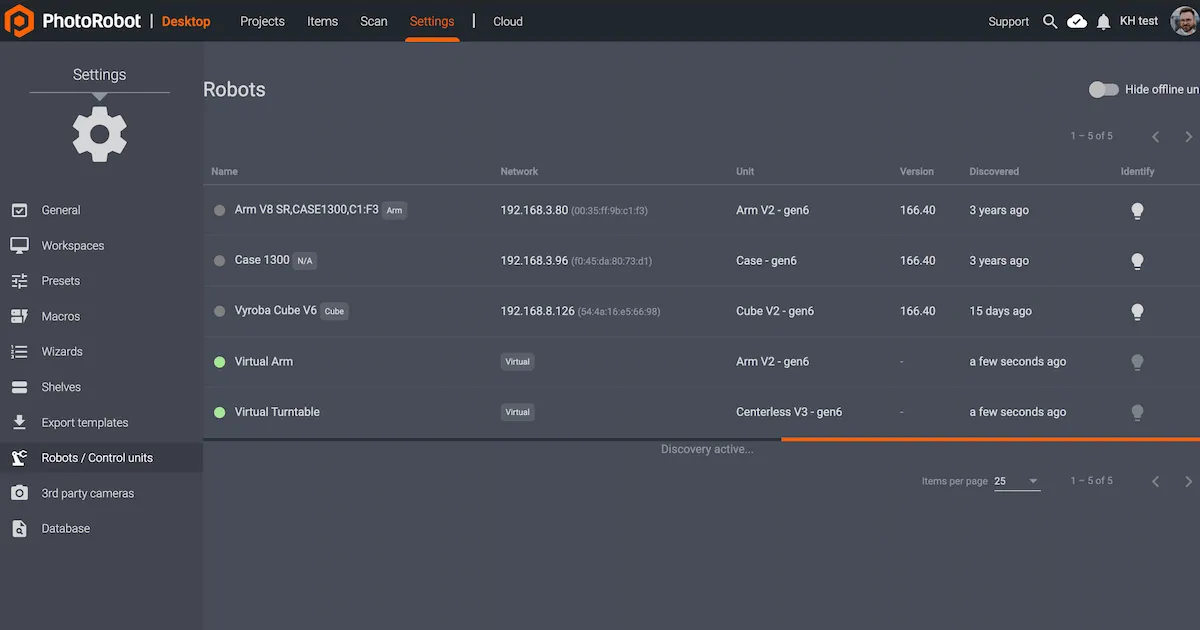
Le menu Robots / Control units affiche, pour chaque robot, les colonnes Name, Network, Unit, Version, Discovered et Identify. Si le point à gauche du nom du robot est vert, celui-ci est en ligne. Un clic sur le champ du robot ouvre l’interface web du robot. Le voyant LED de l’unité de contrôle du robot clignote alors en vert, ce qui facilite son identification.
Si le client a besoin de télécharger l’application en externe, PhotoRobot Locator est également disponible au téléchargement pour iOS dans PhotoRobot Account Downloads.
Remarque : la version Android de PhotoRobot Locator a été abandonnée.
Vous pouvez également utiliser FRFind, un utilitaire en ligne de commande pour MacOS ou Windows, afin de parcourir le réseau et d’identifier les unités de contrôle PhotoRobot. Les liens de téléchargement de FRfind sont également disponibles sur la page PhotoRobot Account Downloads.
Ensuite, après avoir repéré un appareil PhotoRobot, copiez son adresse IP et collez-la dans la barre d’adresse de n’importe quel navigateur web, au format URL. Si l’opération réussit, elle lance la Service GUI, qui affiche une interface utilisateur simple permettant de tester PhotoRobot.
2.2. Test de base du Robotic Turntable et du bras V8
Une fois la Service GUI ouverte, utilisez les commandes de l’interface simple pour commencer par mettre les moteurs des machines sous tension. Utilisez ensuite les flèches gauche ou droite situées à côté du bouton de pause pour faire tourner le plateau selon l’angle de votre choix, puis testez le mouvement du Robotic Arm. Si les appareils se déplacent selon l’angle souhaité, le poste de travail est prêt pour une utilisation régulière.
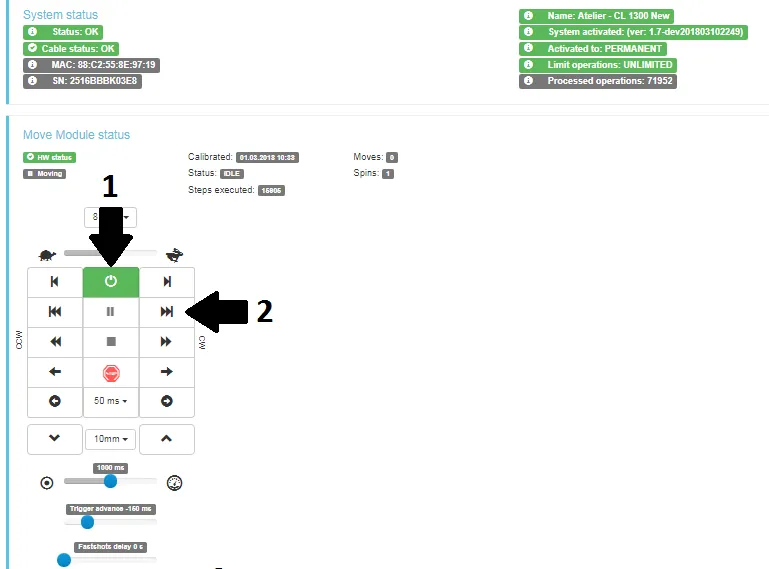
- Mettez les moteurs en marche (flèche 1), puis essayez de faire pivoter (flèche 2).
- Si le robot suit les instructions de mouvement, votre appareil PhotoRobot est prêt pour une utilisation régulière.
3. Présentation du logiciel PhotoRobot _Controls
Le pilotage à distance du poste de travail Robotic Turntable avec extension Robotic Arm V8, y compris tous les robots, appareils photo et éclairages, s’effectue via le logiciel PhotoRobot _Controls. Ce logiciel gère le workflow et offre toutes les fonctionnalités nécessaires à une automatisation efficace du post-traitement.
Important : PhotoRobot _Controls n’est pas fourni avec la livraison de la machine ; ce logiciel s’achète séparément et est disponible via votre PhotoRobot Account.
Pour obtenir des instructions détaillées et de l’assistance concernant l’installation et l’utilisation du logiciel PhotoRobot Controls App, consultez le PhotoRobot Getting Started User Manual.
4. Étiquettes d’information
4.1. Aperçu des symboles
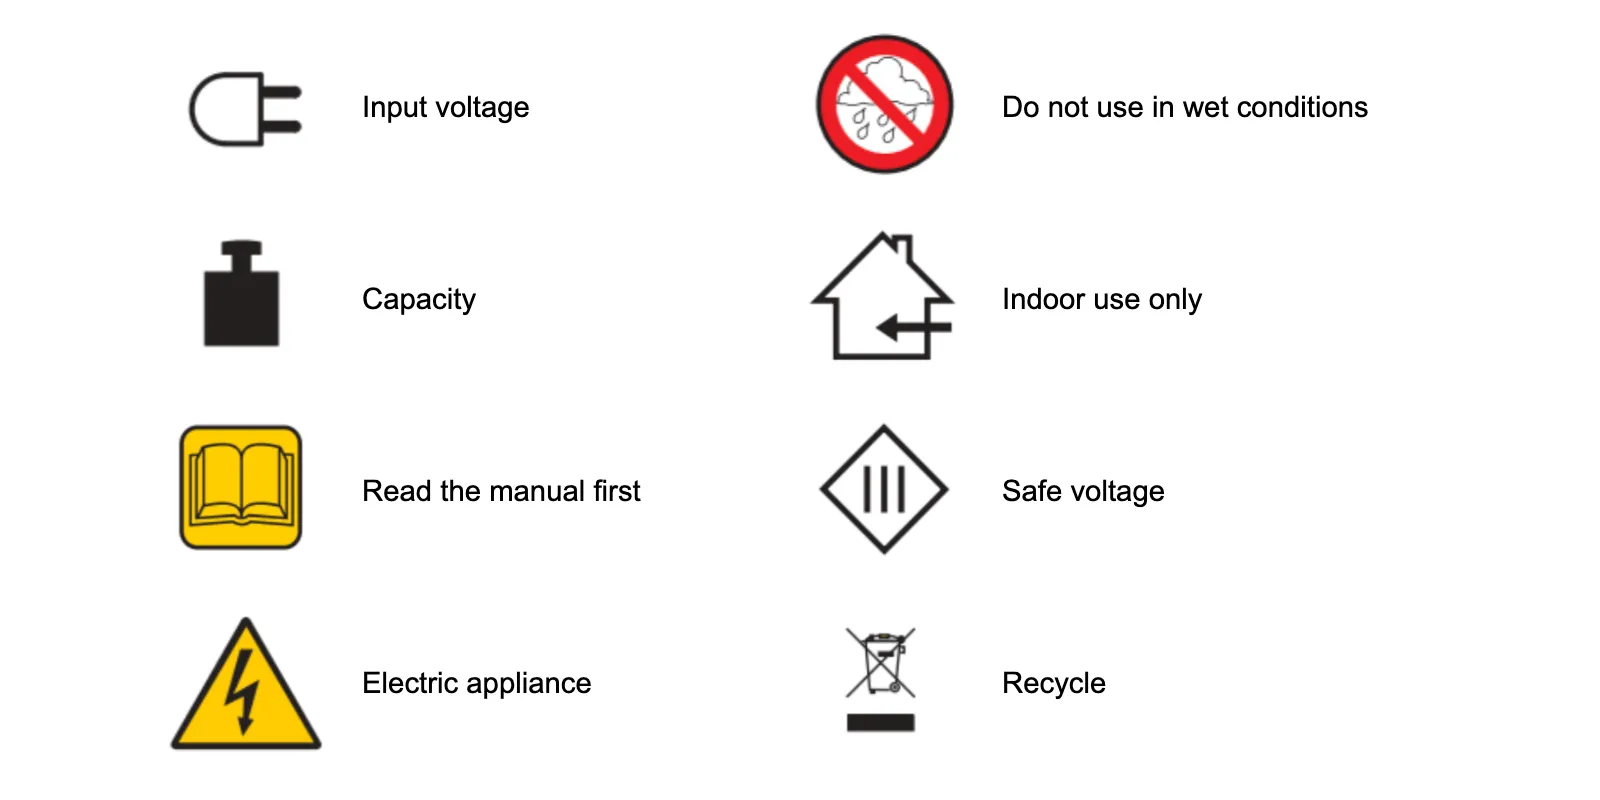
4.2. Étiquettes de la machine et des composants
Pour les étiquettes d’information relatives à des machines et composants spécifiques, reportez-vous à la section Information Labels (3.1.) du document PhotoRobot Safety Information and Instructions.


Série EOS Rebel


Série EOS DSLR


Série EOS M (hybrides)


Série PowerShot


Gros plan / portable

La série Canon EOS Rebel propose des reflex numériques accessibles aux débutants, avec une bonne qualité d’image, des commandes intuitives et des fonctions polyvalentes. Idéaux pour les photographes amateurs, ces appareils offrent un autofocus fiable, des écrans tactiles orientables et un enregistrement vidéo Full HD ou 4K.
à l’ordinateur
du capteur (MP)
max.
La gamme Canon EOS reflex (DSLR) offre des images de haute qualité, un autofocus rapide et une grande polyvalence, ce qui la rend idéale aussi bien pour la photographie que pour la production vidéo.
à l’ordinateur
du capteur (MP)
max.
La gamme Canon EOS M hybride (sans miroir) associe un design compact et des performances proches de celles d’un reflex. Dotés d’objectifs interchangeables, d’un autofocus rapide et de capteurs d’image de haute qualité, ces appareils conviennent parfaitement aux voyageurs et aux créateurs de contenu qui recherchent de la portabilité sans compromis sur la qualité d’image.
à l’ordinateur
du capteur (MP)
max.
La gamme Canon PowerShot propose des appareils compacts et simples d’utilisation pour les photographes occasionnels et les passionnés. Des compacts tout automatiques aux modèles à zoom avancé, ils offrent praticité, qualité d’image solide et fonctions telles que la stabilisation d’image et la vidéo 4K.
à l’ordinateur
du capteur (MP)
max.
Les appareils photo Canon Close-Up & Handheld sont conçus pour la photographie et la vidéo de détail, au plus près du sujet. Compacts et faciles à utiliser, ils offrent une mise au point précise, une imagerie haute résolution et des fonctions macro polyvalentes, idéales pour le vlogging, la photographie de produits et les gros plans créatifs.


