
Manual de utilizare PhotoRobot Robotic Arm V8
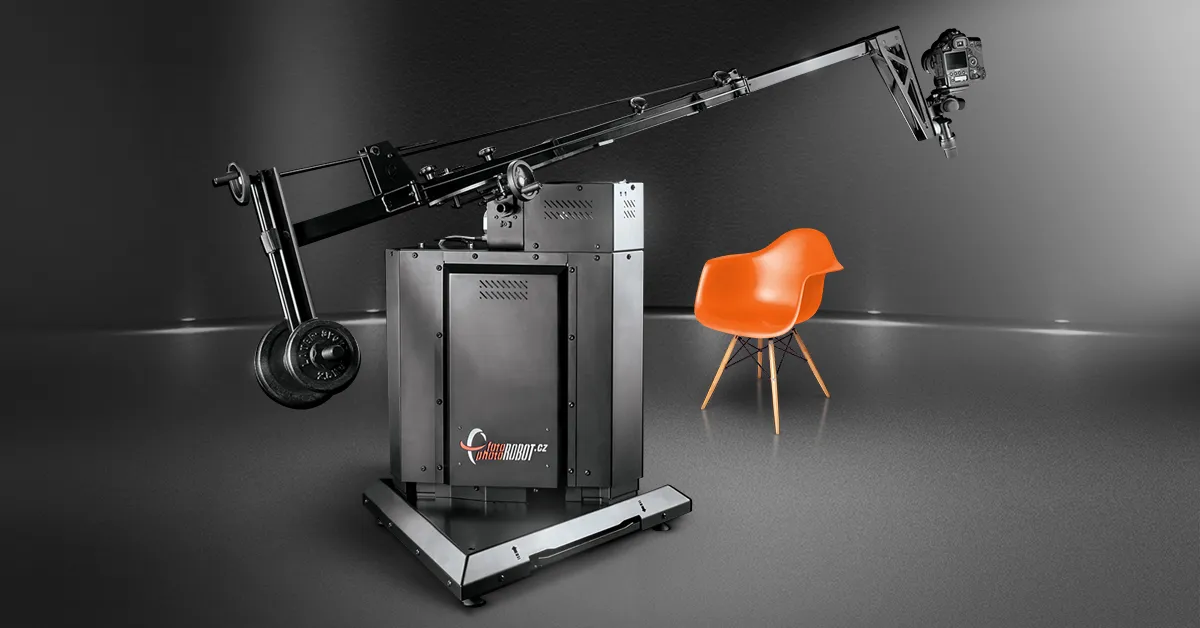
Prezentul manual de instalare oferă instrucțiuni tehnice pentru configurarea și utilizarea Robotic Arm V8 de la PhotoRobot. Informațiile urmăresc să sprijine configurarea inițială și utilizarea Robotic Arm de către client. Manualul se adresează în special clienților noi, care au achiziționat recent dispozitivul, precum și instruirii ulterioare a operatorilor liniei de producție.
Important: Consultați întotdeauna PhotoRobot Safety Information & Instructions înainte de a efectua orice autoinstalare, prima utilizare, depozitare sau service al dispozitivelor PhotoRobot.
Instalarea și prima utilizare a Robotic Arm V8
Vă mulțumim că ați achiziționat dispozitivul PhotoRobot. Ați ales un produs care îmbină zeci de ani de experiență profesională și inovație. Ingenios și elegant, designul PhotoRobot a fost conceput cu gândul la dumneavoastră. Astfel, de fiecare dată când utilizați PhotoRobot, puteți fi sigur că veți obține rezultate excelente. Bun venit la PhotoRobot.
1. Descrierea produsului
Brațul Robotic V8 este proiectat pentru capturarea automată a rotații pe mai multe rânduri sau pentru fotografierea rapidă a unei serii de cadre statice de la diferite înălțimi. Poate mișca camera de-a lungul a două axe cu o precizie robotică lină, controlând ridicarea și oscilația. Brațul se combină cu dispozitive pick-up compatibile pentru fotografie, precum Centerless Table , precum și Robotic Turntable, C-Class și altele. Aceasta sincronizează capturarea imaginii cu mișcarea camerei montate și rotația produsului pe pick-up.
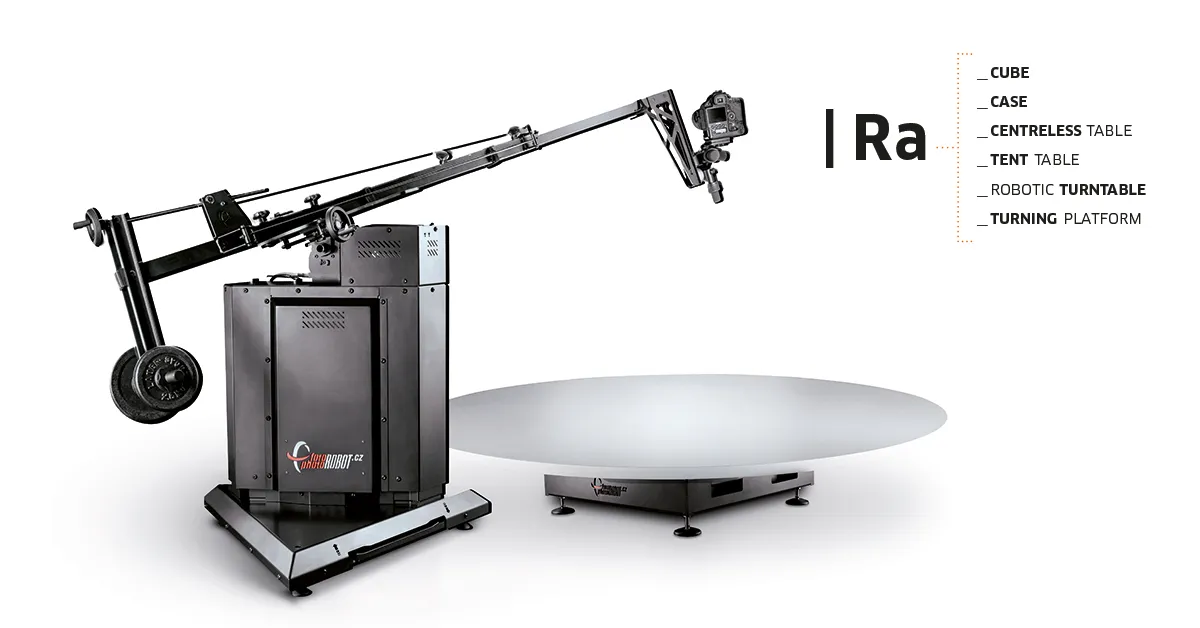
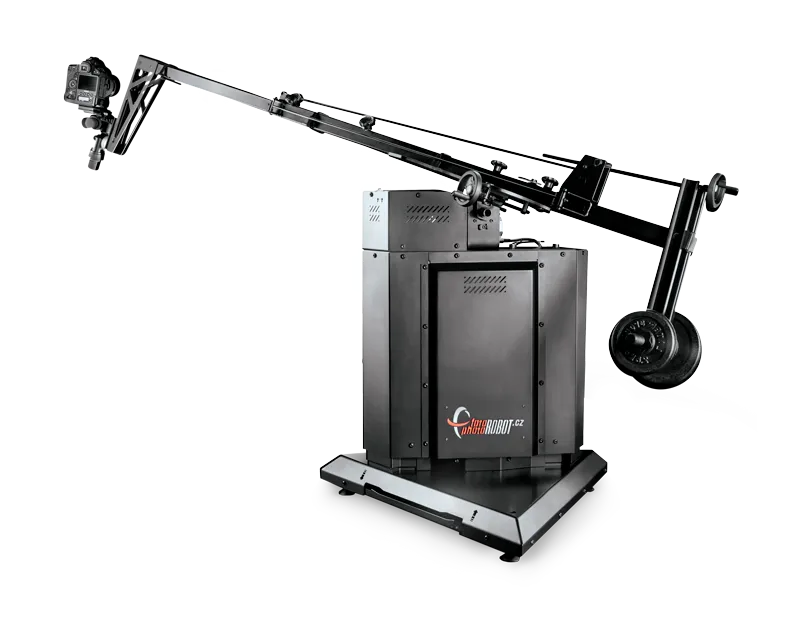
Componentele principale ale Robotic Arm V8 includ:
- unitatea de control al sistemului (un dispozitiv separat pentru controlul Robotic Arm);
- tije de montare a camerei (o tijă scurtă, o tijă lungă sau ambele);
- baza aparatului Robotic Arm, cu roți retractabile pentru transport ușor;
- stație de andocare pentru configurare rapidă cu mesele turnante și dispozitivele compatibile.
Notă: Brațul camerei nu oscilează, ci deplasează camera pe o traiectorie precisă. De asemenea, oferă un interval larg de montare, pentru flexibilitate în alegerea capetelor de trepied și a camerelor, precum și caracteristici pentru transport și configurare fără efort.
1.1. Prezentare generală a robotului Robotic Arm V8
Dispozitivul Robotic Arm este controlat prin Control Unit. Aceasta înseamnă că Control Unit alimentează și controlează toate mișcările _Arm V8.
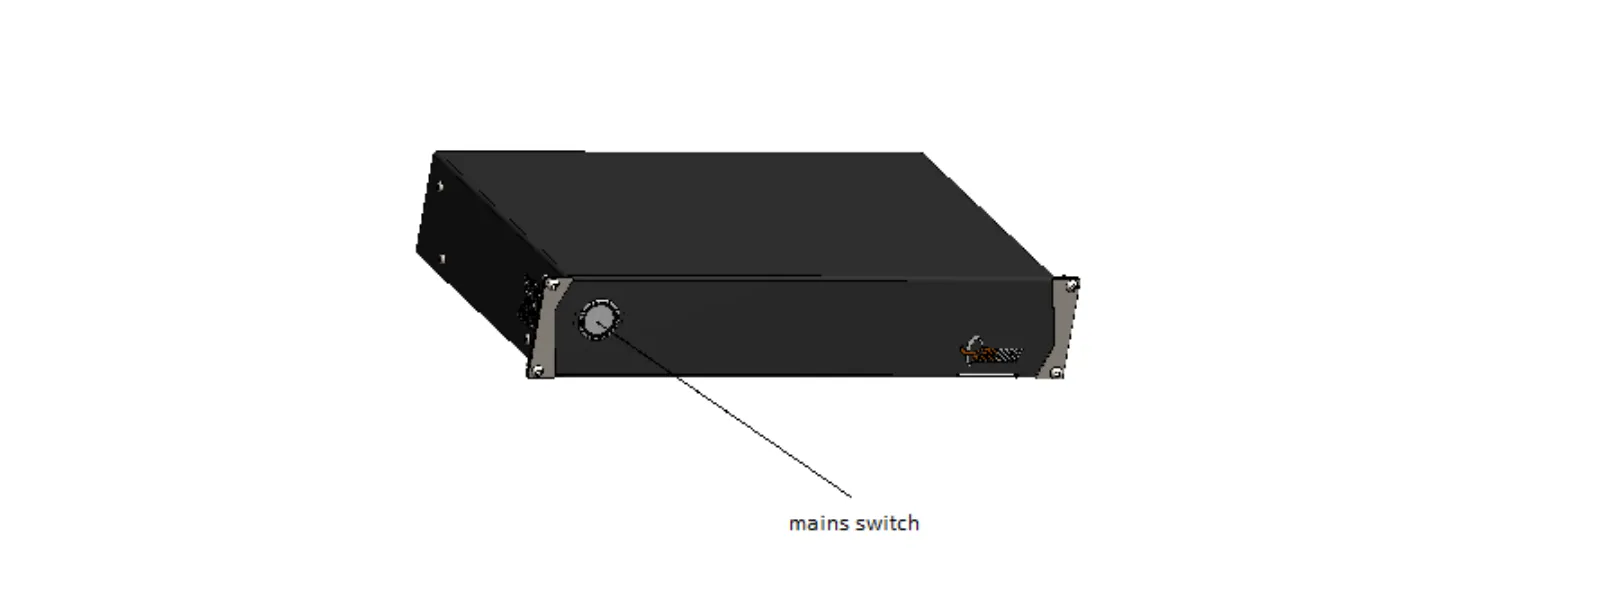
Notă: Unitatea de control nu este o parte fizică a acestui dispozitiv. Este instalat fizic în masa fără centru dacă este livrat împreună. Dacă Arm V8 este livrat separat, unitatea de control este plasată în carcasa dedicată rackului PhotoRobot HD.
1.2. Conexiunea electrică
Pentru instalarea și utilizarea în siguranță a Robotic Arm V8 trebuie îndeplinite și următoarele cerințe privind conexiunea electrică.
- Dispozitivul trebuie să fie legat la pământ.
- Utilizați întotdeauna o priză cu protecție, instalată corect.
- Asigurați-vă că datele electrice de pe plăcuța cu caracteristici corespund alimentării electrice. În caz contrar, contactați un electrician.
- Aveți grijă să nu deteriorați ștecherul sau cablul de alimentare.
- Conectați ștecherul la priza de rețea abia la finalul instalării. Asigurați-vă că ștecherul rămâne accesibil după instalare.
- Nu atingeți cablul de alimentare sau ștecherul cu mâinile ude.
- Nu trageți de cablul de alimentare pentru a deconecta dispozitivul. Apăsați mai întâi întotdeauna comutatorul de alimentare de la Control Unit.
- Nu vă apropiați de _Arm V8 atunci când este în mișcare sau alimentat electric.
- Respectați întotdeauna zona de lucru a acestui dispozitiv.
- Cursa elevatorului este de 32 cm.
- Unghiul de rotație al brațului pivotant este de la 0 la 90 de grade.
Important: Prima instalare după livrarea de la producător trebuie efectuată exclusiv de o entitate autorizată PhotoRobot. Aceasta trebuie să fie un distribuitor autorizat sau chiar producătorul. Pentru instalarea și service-ul efectuate de dumneavoastră, consultați întotdeauna și documentul PhotoRobot Safety Information & Instructions înainte de a continua.
2. Pregătirea _Arm V8 pentru funcționare
2.1. În funcție de configurația furnizată, poate exista o tijă scurtă, o tijă lungă sau ambele.
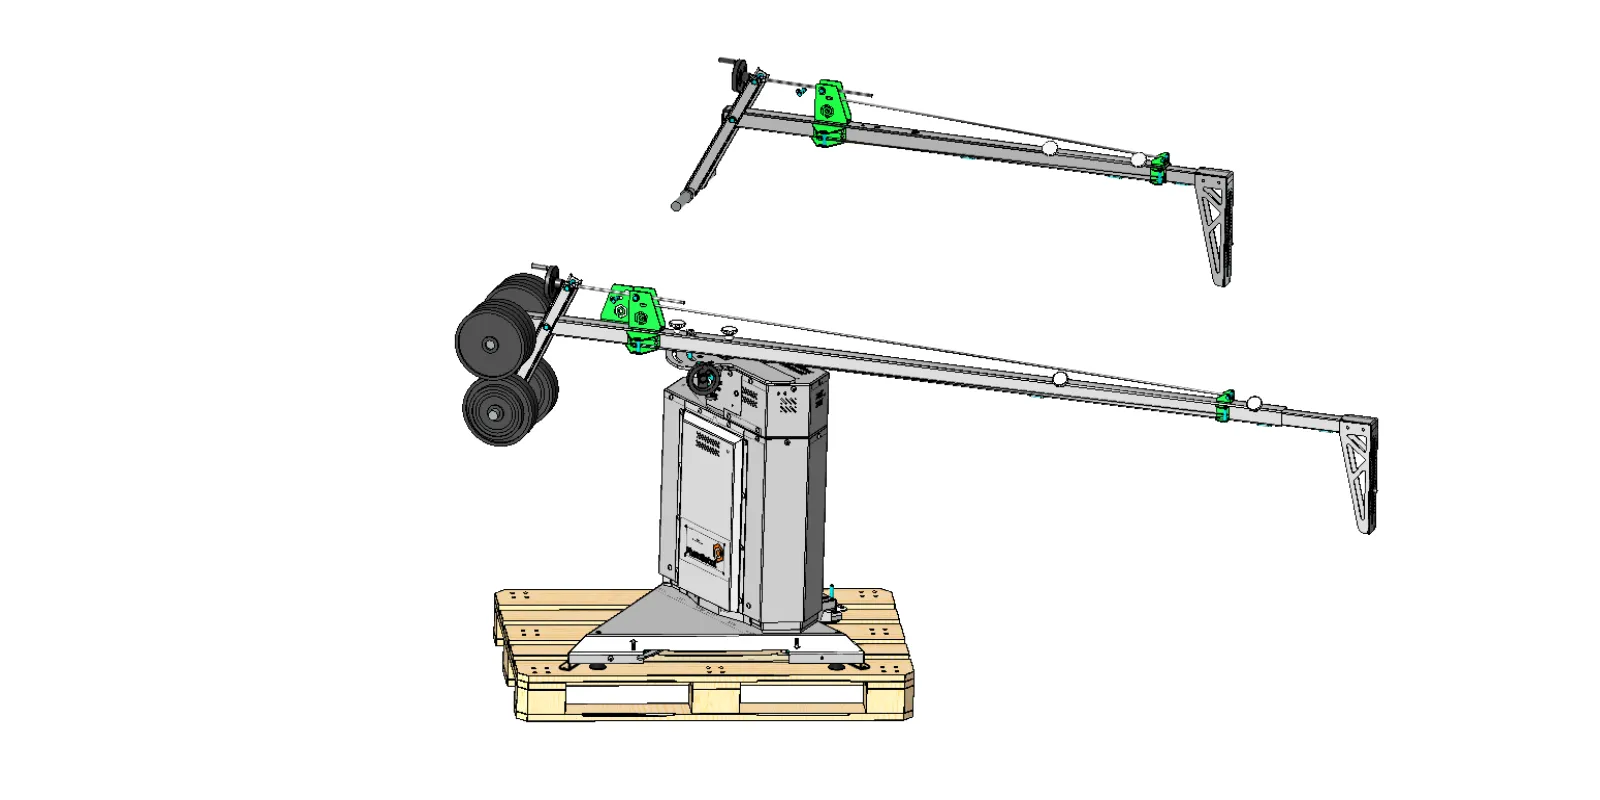
2.2. Despachetați toate piesele și scoateți baza de pe palet.
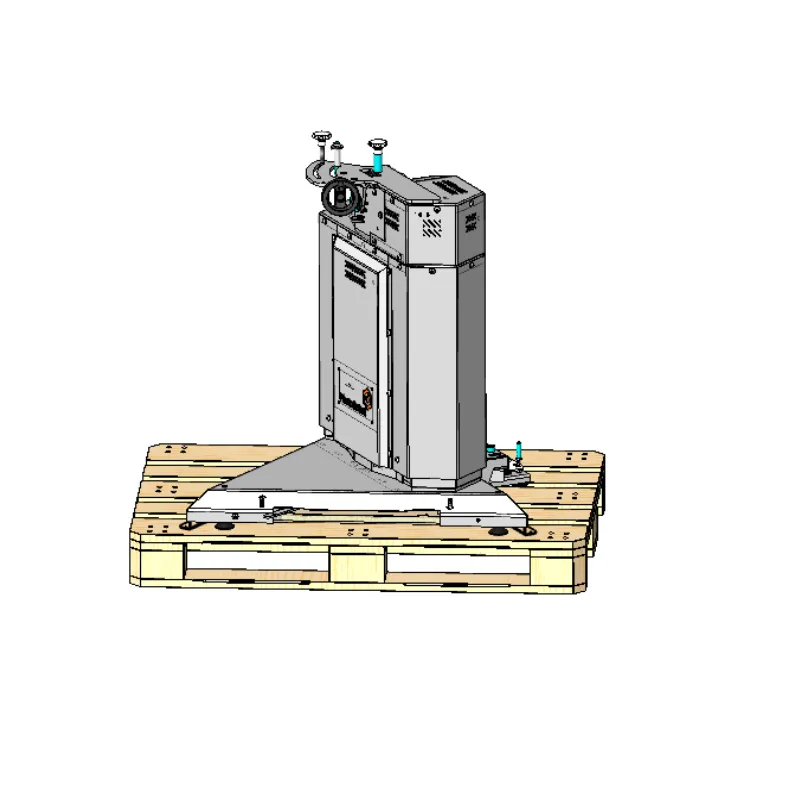
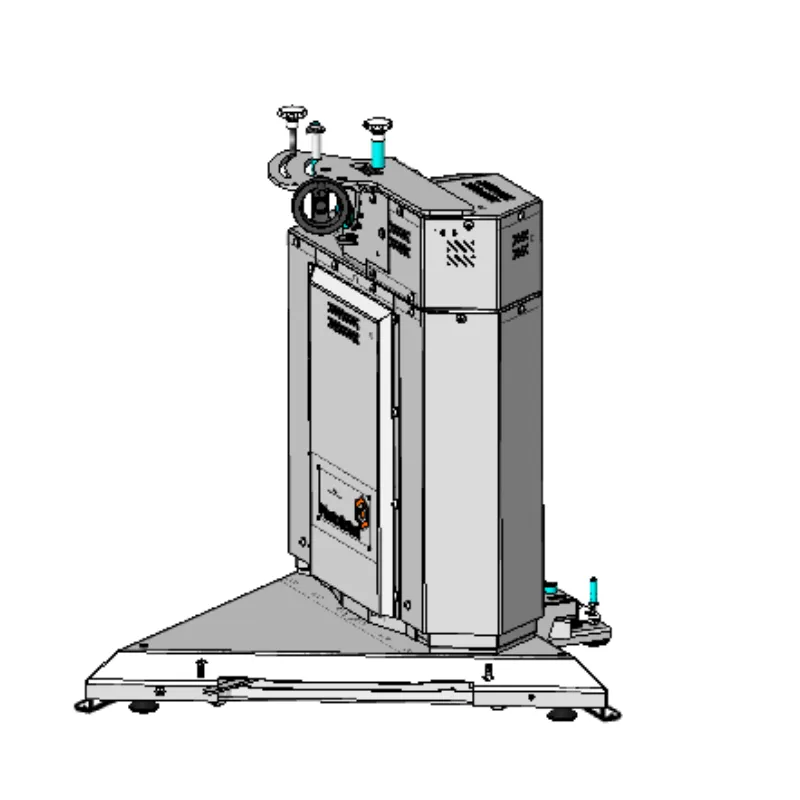
2.3. Pregătiți partea superioară a _Arm V8 pentru montarea tijei. Îndepărtați elementele de fixare, precum piulițele și șaiba.
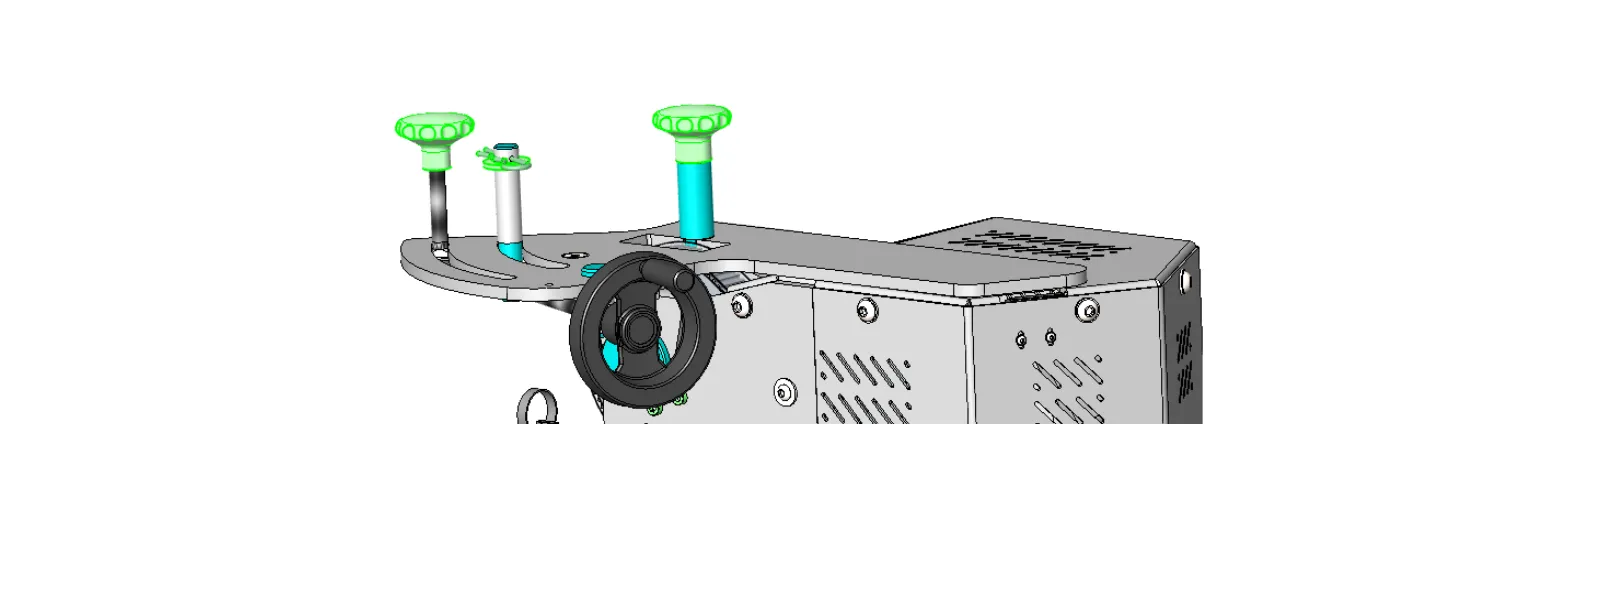
2.4. Poziționați tija pe baza Arm și fixați toate elementele de protecție.
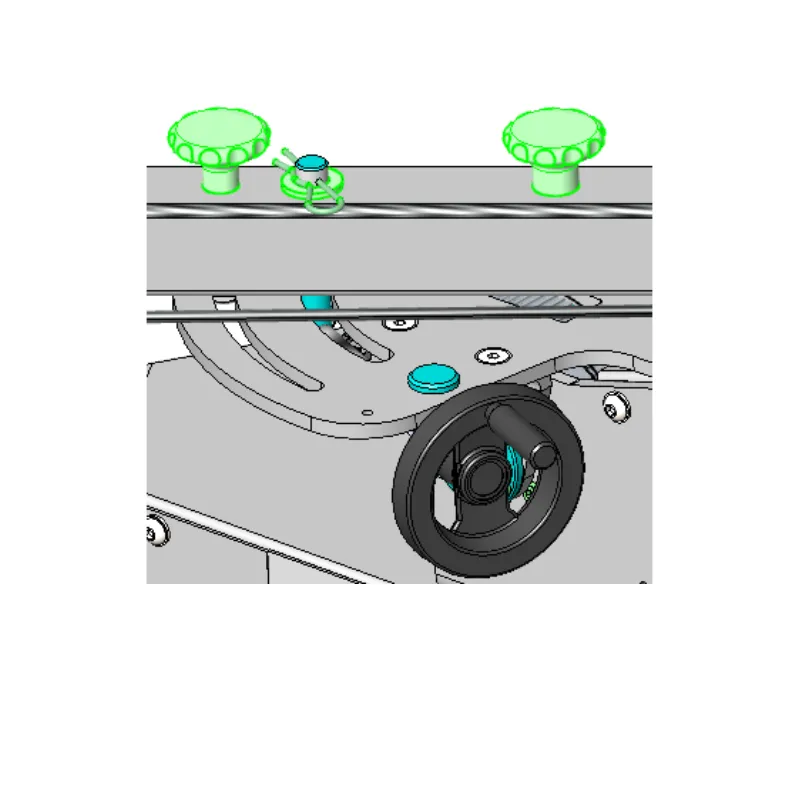
2.5. Luați capul cu angrenaje Manfrotto și pregătiți-l pentru montarea pe braț.
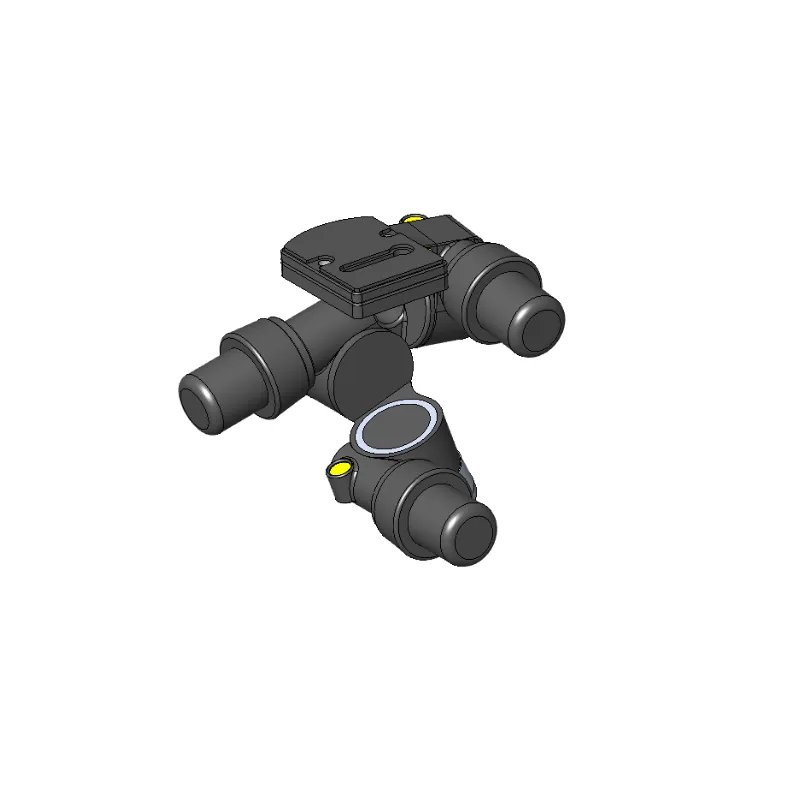
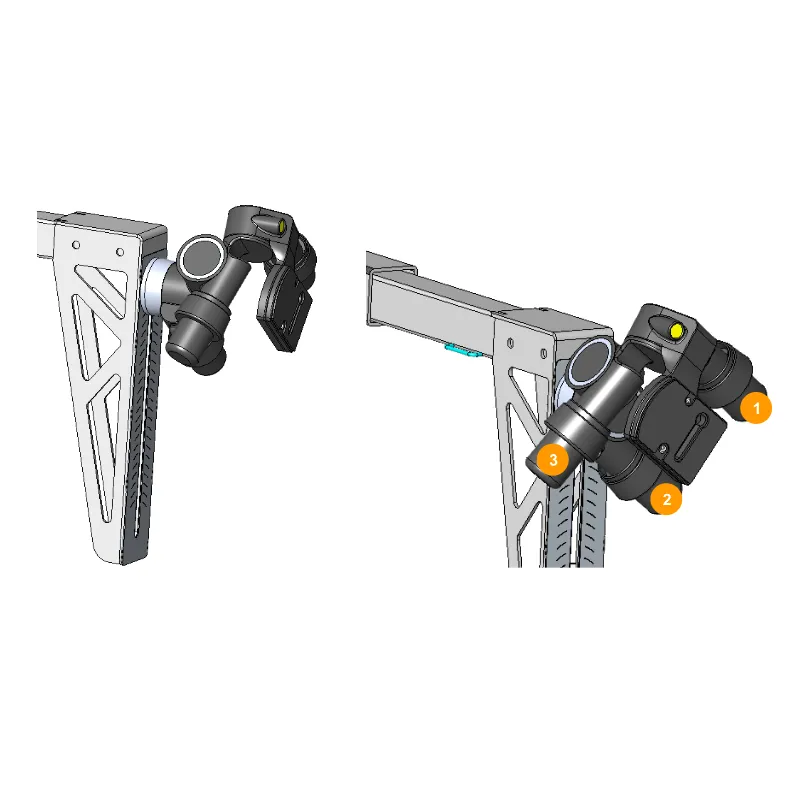
2.6. Montați capul cu angrenaje Manfrotto înșurubându-l pe tijă, apoi nivelați-l cu ajutorul mânerelor de reglare 1,2,3.
2.7. Montați camera pe capul cu angrenaje Manfrotto și adăugați câteva contragreutăți pe partea opusă a tijei. Acestea trebuie să compenseze greutatea camerei.
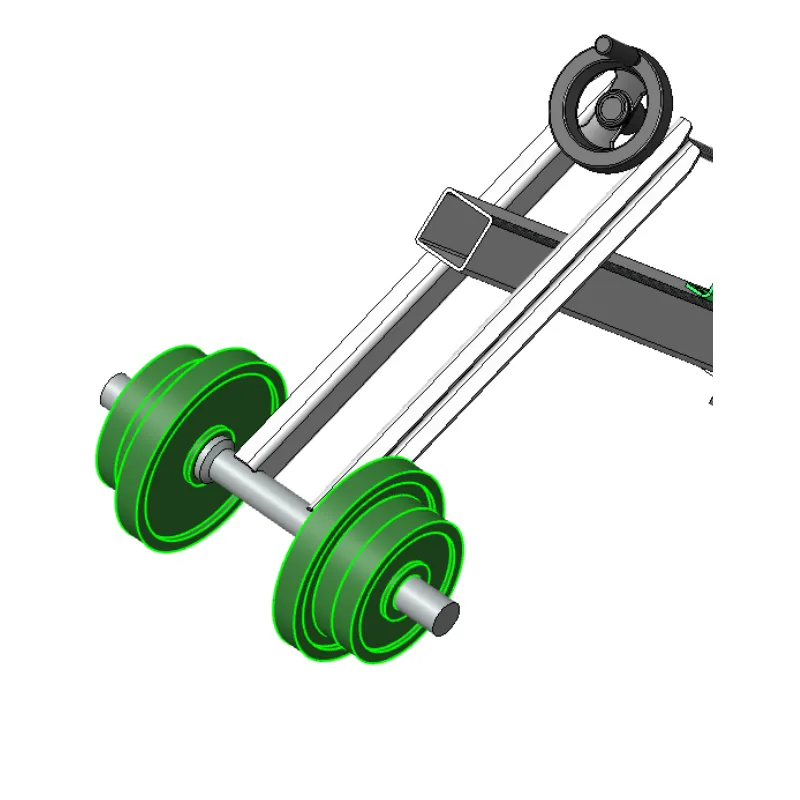
2.8. Rețineți că greutatea camerei trebuie să predomine ușor, pentru a acționa limitatorul de cursă atunci când brațul pivotant se află în poziția inferioară (zero grade).
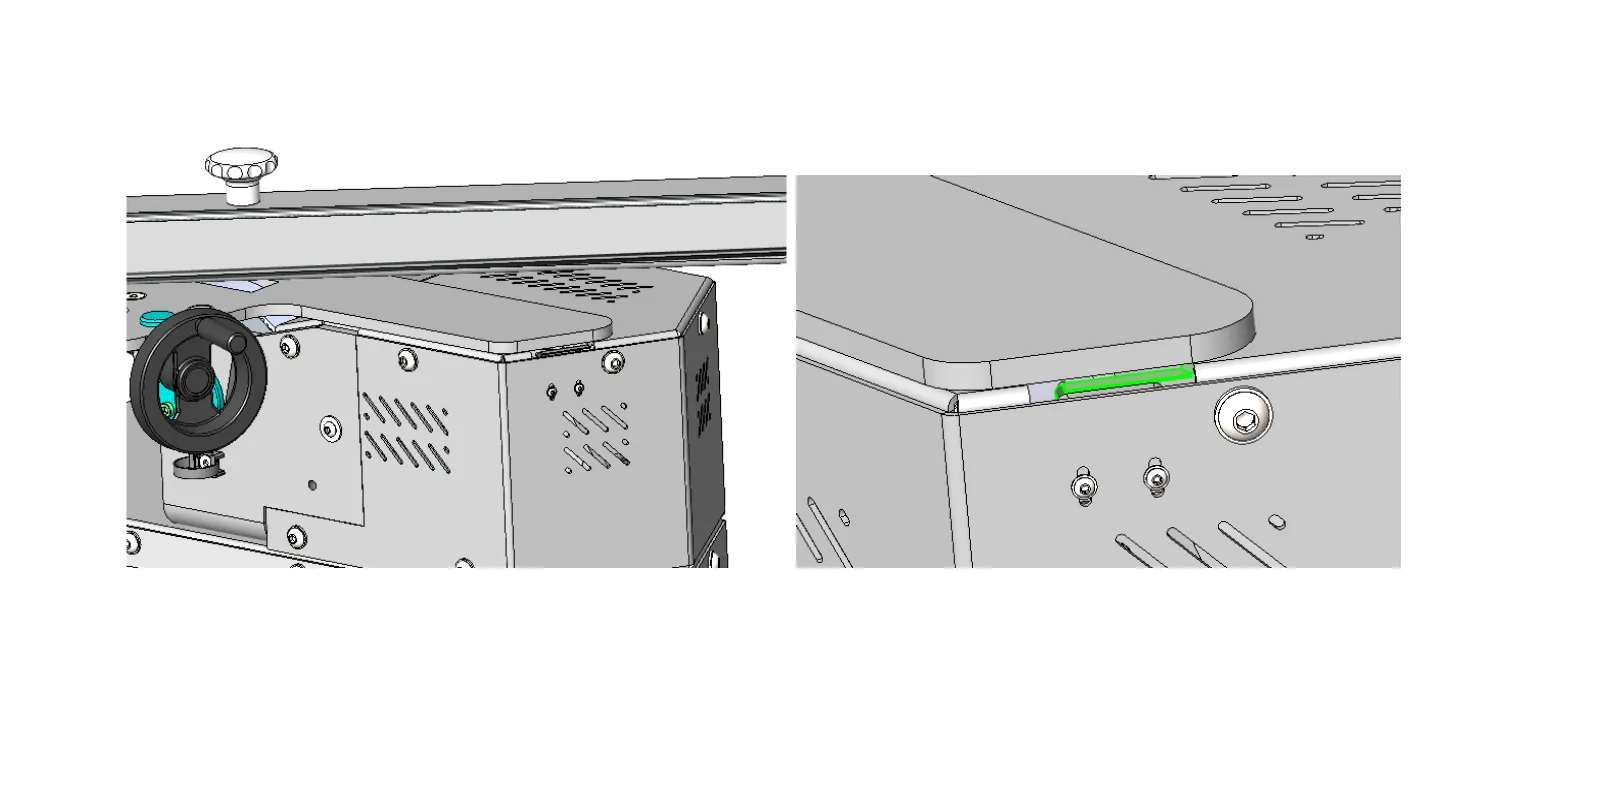
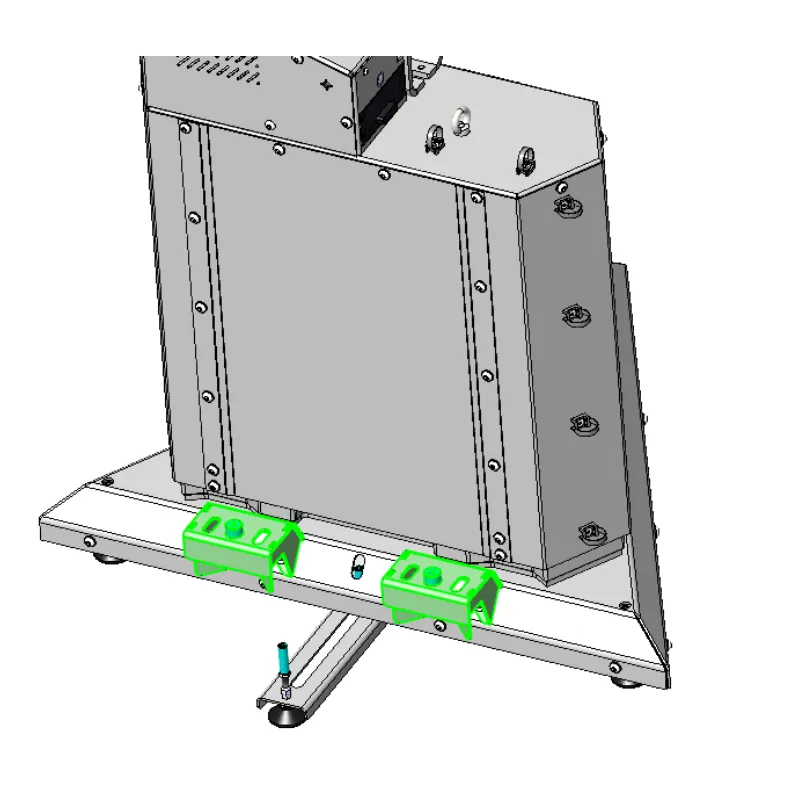
2.9. Montați două piese ale mecanismului de andocare pe _Arm V8.
3. Prima utilizare a PhotoRobot
Înainte de prima utilizare, familiarizați-vă cu conceptul acestei soluții. PhotoRobot este un echipament revoluționar all-in-one pentru automatizarea fotografiei. Din punct de vedere tehnic, este o unitate modulară formată din hardware și software. Se presupune că PhotoRobot este conectat la aceeași rețea ca și computerul care îl operează.
Important: Consultați întotdeauna PhotoRobot First Use & Basic Testing pentru cerințele tehnice de operare și instrucțiunile de conectare a PhotoRobot la rețea.
În general, trebuie îndeplinite următoarele condiții preliminare.
- La rețeaua locală trebuie să fie conectată o unitate de control PhotoRobot.
- Este necesar un computer pentru a rula interfața grafică de service sau software-ul operatorului, numit _Controls.
- Computerul trebuie să fie conectat la aceeași rețea ca unitatea de control PhotoRobot.
- Rețeaua trebuie să fie conectată la internet.
Verificați parametrii sistemului de distribuție a energiei electrice, de exemplu tensiunea și frecvența.
Conectați unitatea de control (Control Unit) la rețea printr-un cablu Ethernet. Conectorul RJ45 se află pe partea din spate a unității de control. Cerințele de bază pentru rețea sunt următoarele:
- Se presupune existența unui server DHCP în rețea.
- Comunicarea pe porturile TCP 7777 și 7778 trebuie să fie permisă.
- Transmisiile broadcast UDP pe portul 6666 trebuie să fie permise.
- Este necesară conexiunea la internet.
- Accesul la *.photorobot.com trebuie să fie permis.
- Accesul la as-unirobot.azurewebsites.net trebuie să fie permis.
- Dacă este necesar, consultați PhotoRobot Detailed Networking Prerequisites pentru mai multe informații.
- Conectați ștecherul la priza de alimentare.
Apăsați comutatorul de alimentare de pe panoul frontal al unității de control. Când indicatorul luminos trece de la intermitent la continuu, unitatea este pregătită de funcționare.
3.1. Găsirea adresei IP a PhotoRobot în LAN
Există aplicații de suport pentru căutarea PhotoRobot-urilor în rețea.
- Windows - frfind pentru Windows
- Mac OS X - frfind pentru macOS
- Android - PhotoRobot Locator în Google Play
- iPhone, iPad - PhotoRobot Locator în iTunes
3.2. Testarea de bază a PhotoRobot
Pe un computer, deschideți un browser web și introduceți adresa IP a PhotoRobot în format URL, de exemplu: https://11.22.33.44 (rețineți că această adresă este doar un exemplu – introduceți adresa IP găsită în secțiunea de mai sus).
Dacă totul funcționează conform așteptărilor, veți vedea o interfață de utilizare de bază similară cu imaginea de mai jos:
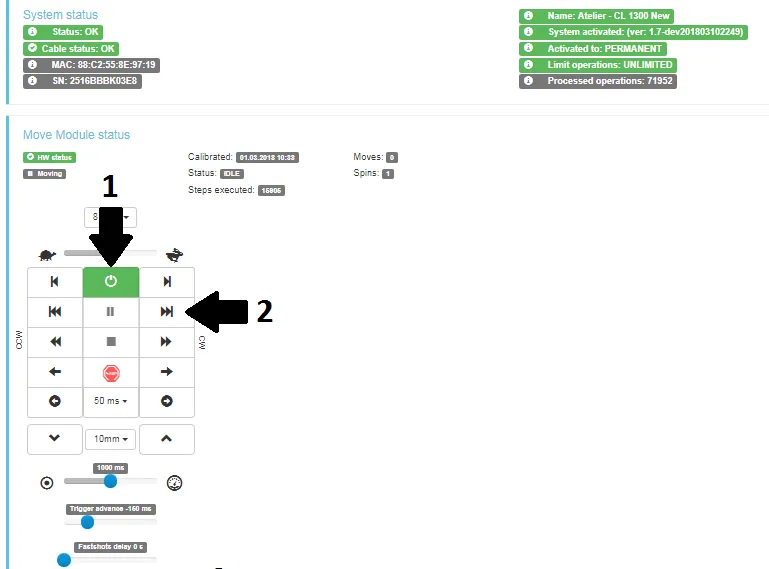
Porniți motoarele (săgeata 1) și încercați să acționați oricare dintre componentele mobile ale robotului (săgeata 2). Dacă robotul se mișcă conform instrucțiunilor dumneavoastră, dispozitivul PhotoRobot este pregătit pentru utilizare curentă.



