Descobreixi el workflow estàndard de l’aplicació PhotoRobot Controls
Faci un recorregut virtual pel flux de treball estàndard de producció amb el maquinari PhotoRobot i el programari _Controls a l'estudi.
Recorregut pel flux de treball de PhotoRobot _Controls App
Quin és un exemple del flux de treball estàndard d'un estudi amb els sistemes de fotografia automatitzada de PhotoRobot i Controls App? Per entendre'l, comenci per la configuració bàsica d'un estudi basat en PhotoRobot.
- El flux de treball estàndard integra la tecnologia de lectors de codis de barres per escanejar articles i codis de configuracions predefinides.
- Hi ha un sistema de mesurament de dimensions CubiScan per pesar i mesurar els articles, i per crear metadades automàticament.
- L'ús de codis de prestatge permet classificar els articles per categories segons les configuracions predefinides de captura i postprocessament.
- PhotoRobot robotitza la captura d'imatges (o l'enregistrament de vídeo) mitjançant configuracions predefinides amb una sola ordre.
- El postprocessament automàtic es du a terme al núvol en segon pla, de manera que els equips poden començar a fotografiar més articles a l'instant.
- Opcionalment, és possible fer fotografies manuals i de detall amb un iPhone mentre altres estacions de treball funcionen simultàniament.
- La publicació en una CDN global o mitjançant la integració d'API es fa de manera automàtica, sense cap interrupció de la producció.
Tot això és possible gràcies a la integració per programari de robots, càmeres, llums, ordinadors, iPhones, postprocessament, lliurament d'imatges i connectivitat API. Descobreixi per vostè mateix cada etapa del flux de treball a continuació. Li oferim un recorregut senzill però complet per la producció estàndard d'un estudi PhotoRobot.
1 - Seleccioni un espai de treball al programari
La primera etapa d'un flux de treball estàndard de PhotoRobot és seleccionar un espai de treball del programari a Controls App.
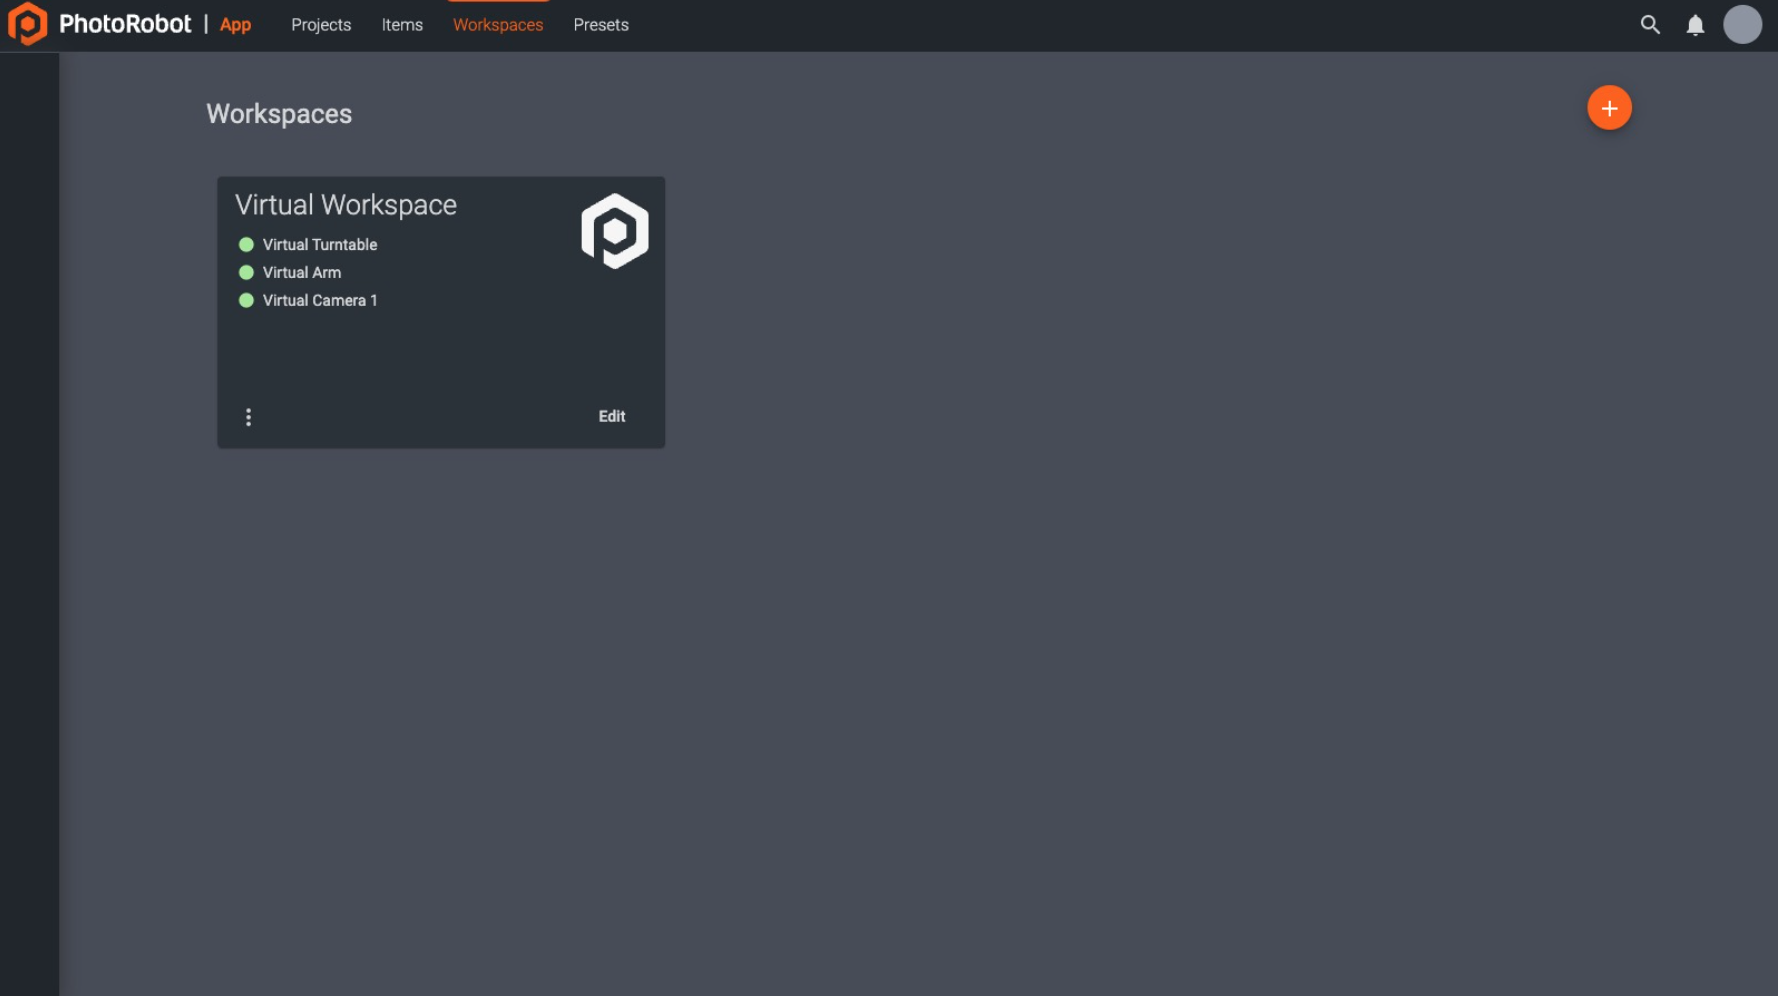
Al programari, els espais de treball de PhotoRobot són llistes personalitzables de maquinari per a sessions de fotos concretes. Entre altres funcions, l'espai de treball indica al programari quin sistema funcionarà. Configurar un espai de treball connecta el programari amb el sistema, que pot ser un o diversos mòduls PhotoRobot. Això inclou la connexió de càmeres, llums d'estudi i altres accessoris fotogràfics.
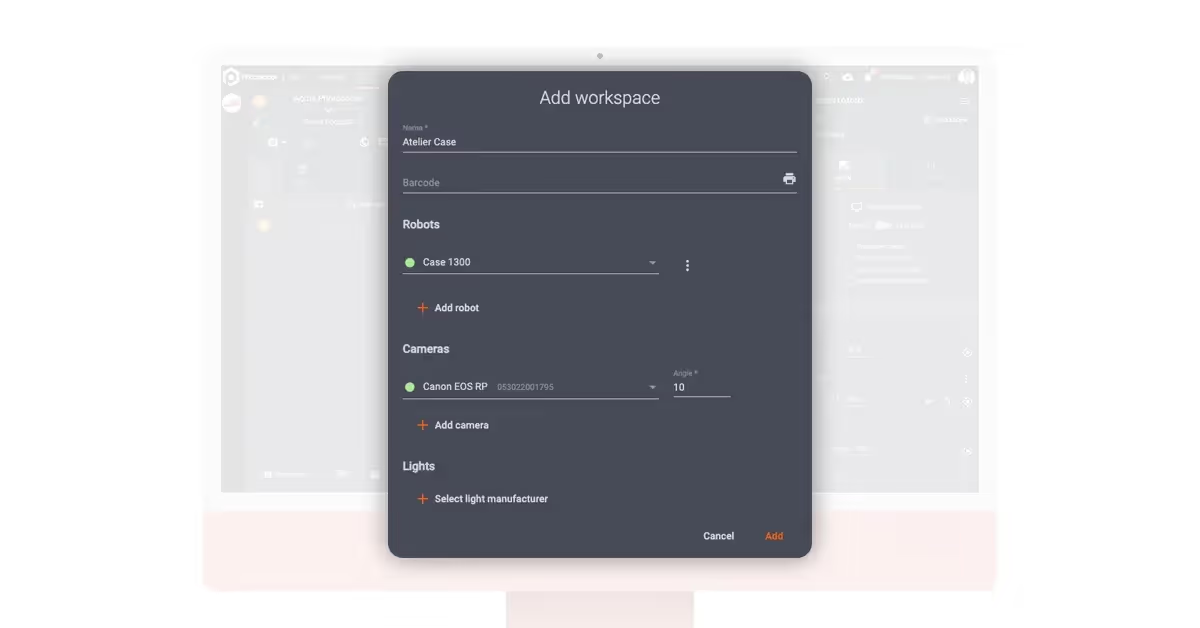
L'espai de treball permet configurar completament els robots, els paràmetres del làser, els paràmetres d'il·luminació i els paràmetres de captura. Tanmateix, si utilitza un mòdul amb Robotic Arm o amb sistema multicàmera, els paràmetres de captura per a tots els angles són totalment automàtics. Tots els dispositius PhotoRobot es connecten a la mateixa LAN que l'ordinador de l'estació de treball, mentre que la càmera es connecta a l'ordinador per USB. Després, els dispositius es comuniquen i s'activen a través de l'espai de treball del programari.
2 - Importi la llista de captura
Després de configurar l'espai de treball, la segona etapa d'un flux de treball típic de PhotoRobot és importar una llista de captura.
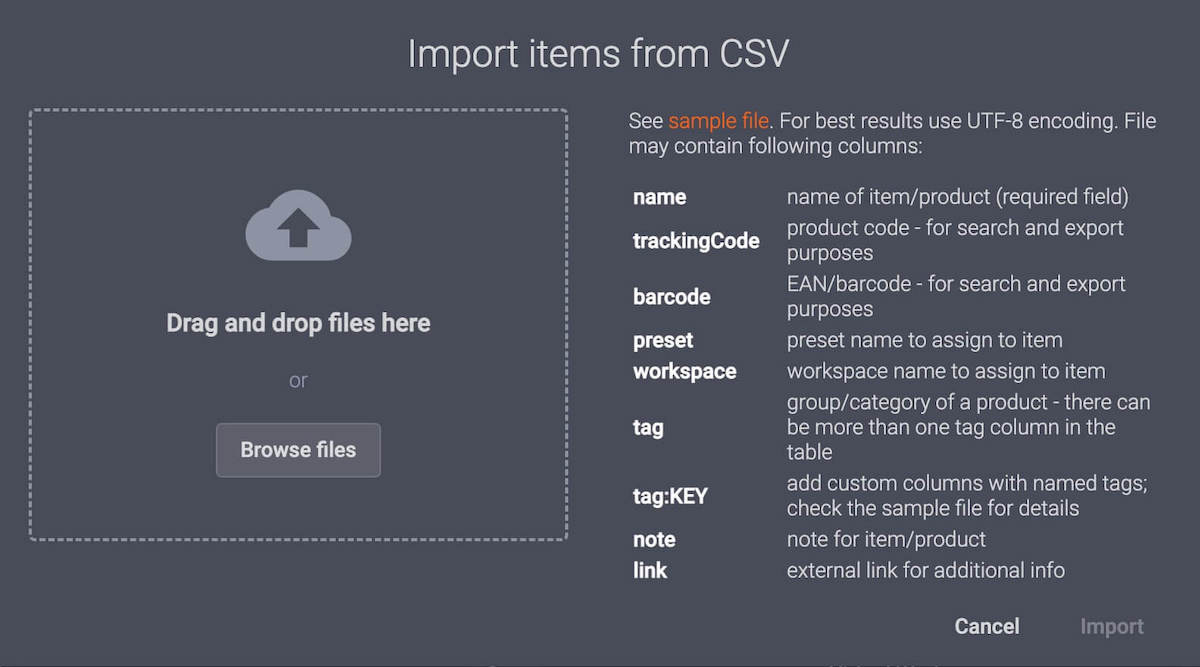
Sovint es fa mitjançant la importació d'un fitxer CSV. La importació CSV permet als operadors de PhotoRobot crear un article amb les seves configuracions a Excel per importar-lo al sistema. Tanmateix, també és possible escanejar codis de barres per validar l'inventari, identificar productes i registrar automàticament l'entrada d'articles. En combinació amb els sistemes de mesurament de dimensions CubiScan, els equips poden registrar automàticament els pesos i les mesures dels productes i automatitzar les seqüències de fotografia. Tot això s'afegeix a la generació de dades valuoses juntament amb les imatges del producte.
També és una de les moltes maneres en què PhotoRobot simplifica i accelera les rutines de l'estudi fotogràfic. Hi ha menys interacció humana amb l'ordinador de l'estació de treball i els processos són més ràpids en general, gràcies a menys desplaçaments per l'estudi. Mentrestant, les llistes de captura són totalment personalitzables al sistema amb variables configurables. Els operadors poden assignar noms, codis de seguiment, codis de barres, configuracions predefinides, espais de treball, etiquetes, codis de prestatge, notes i enllaços a qualsevol article.
3 - Confirmi la recepció dels articles
Després d'importar la llista de captura, la següent etapa és confirmar la recepció dels articles a l'estudi.
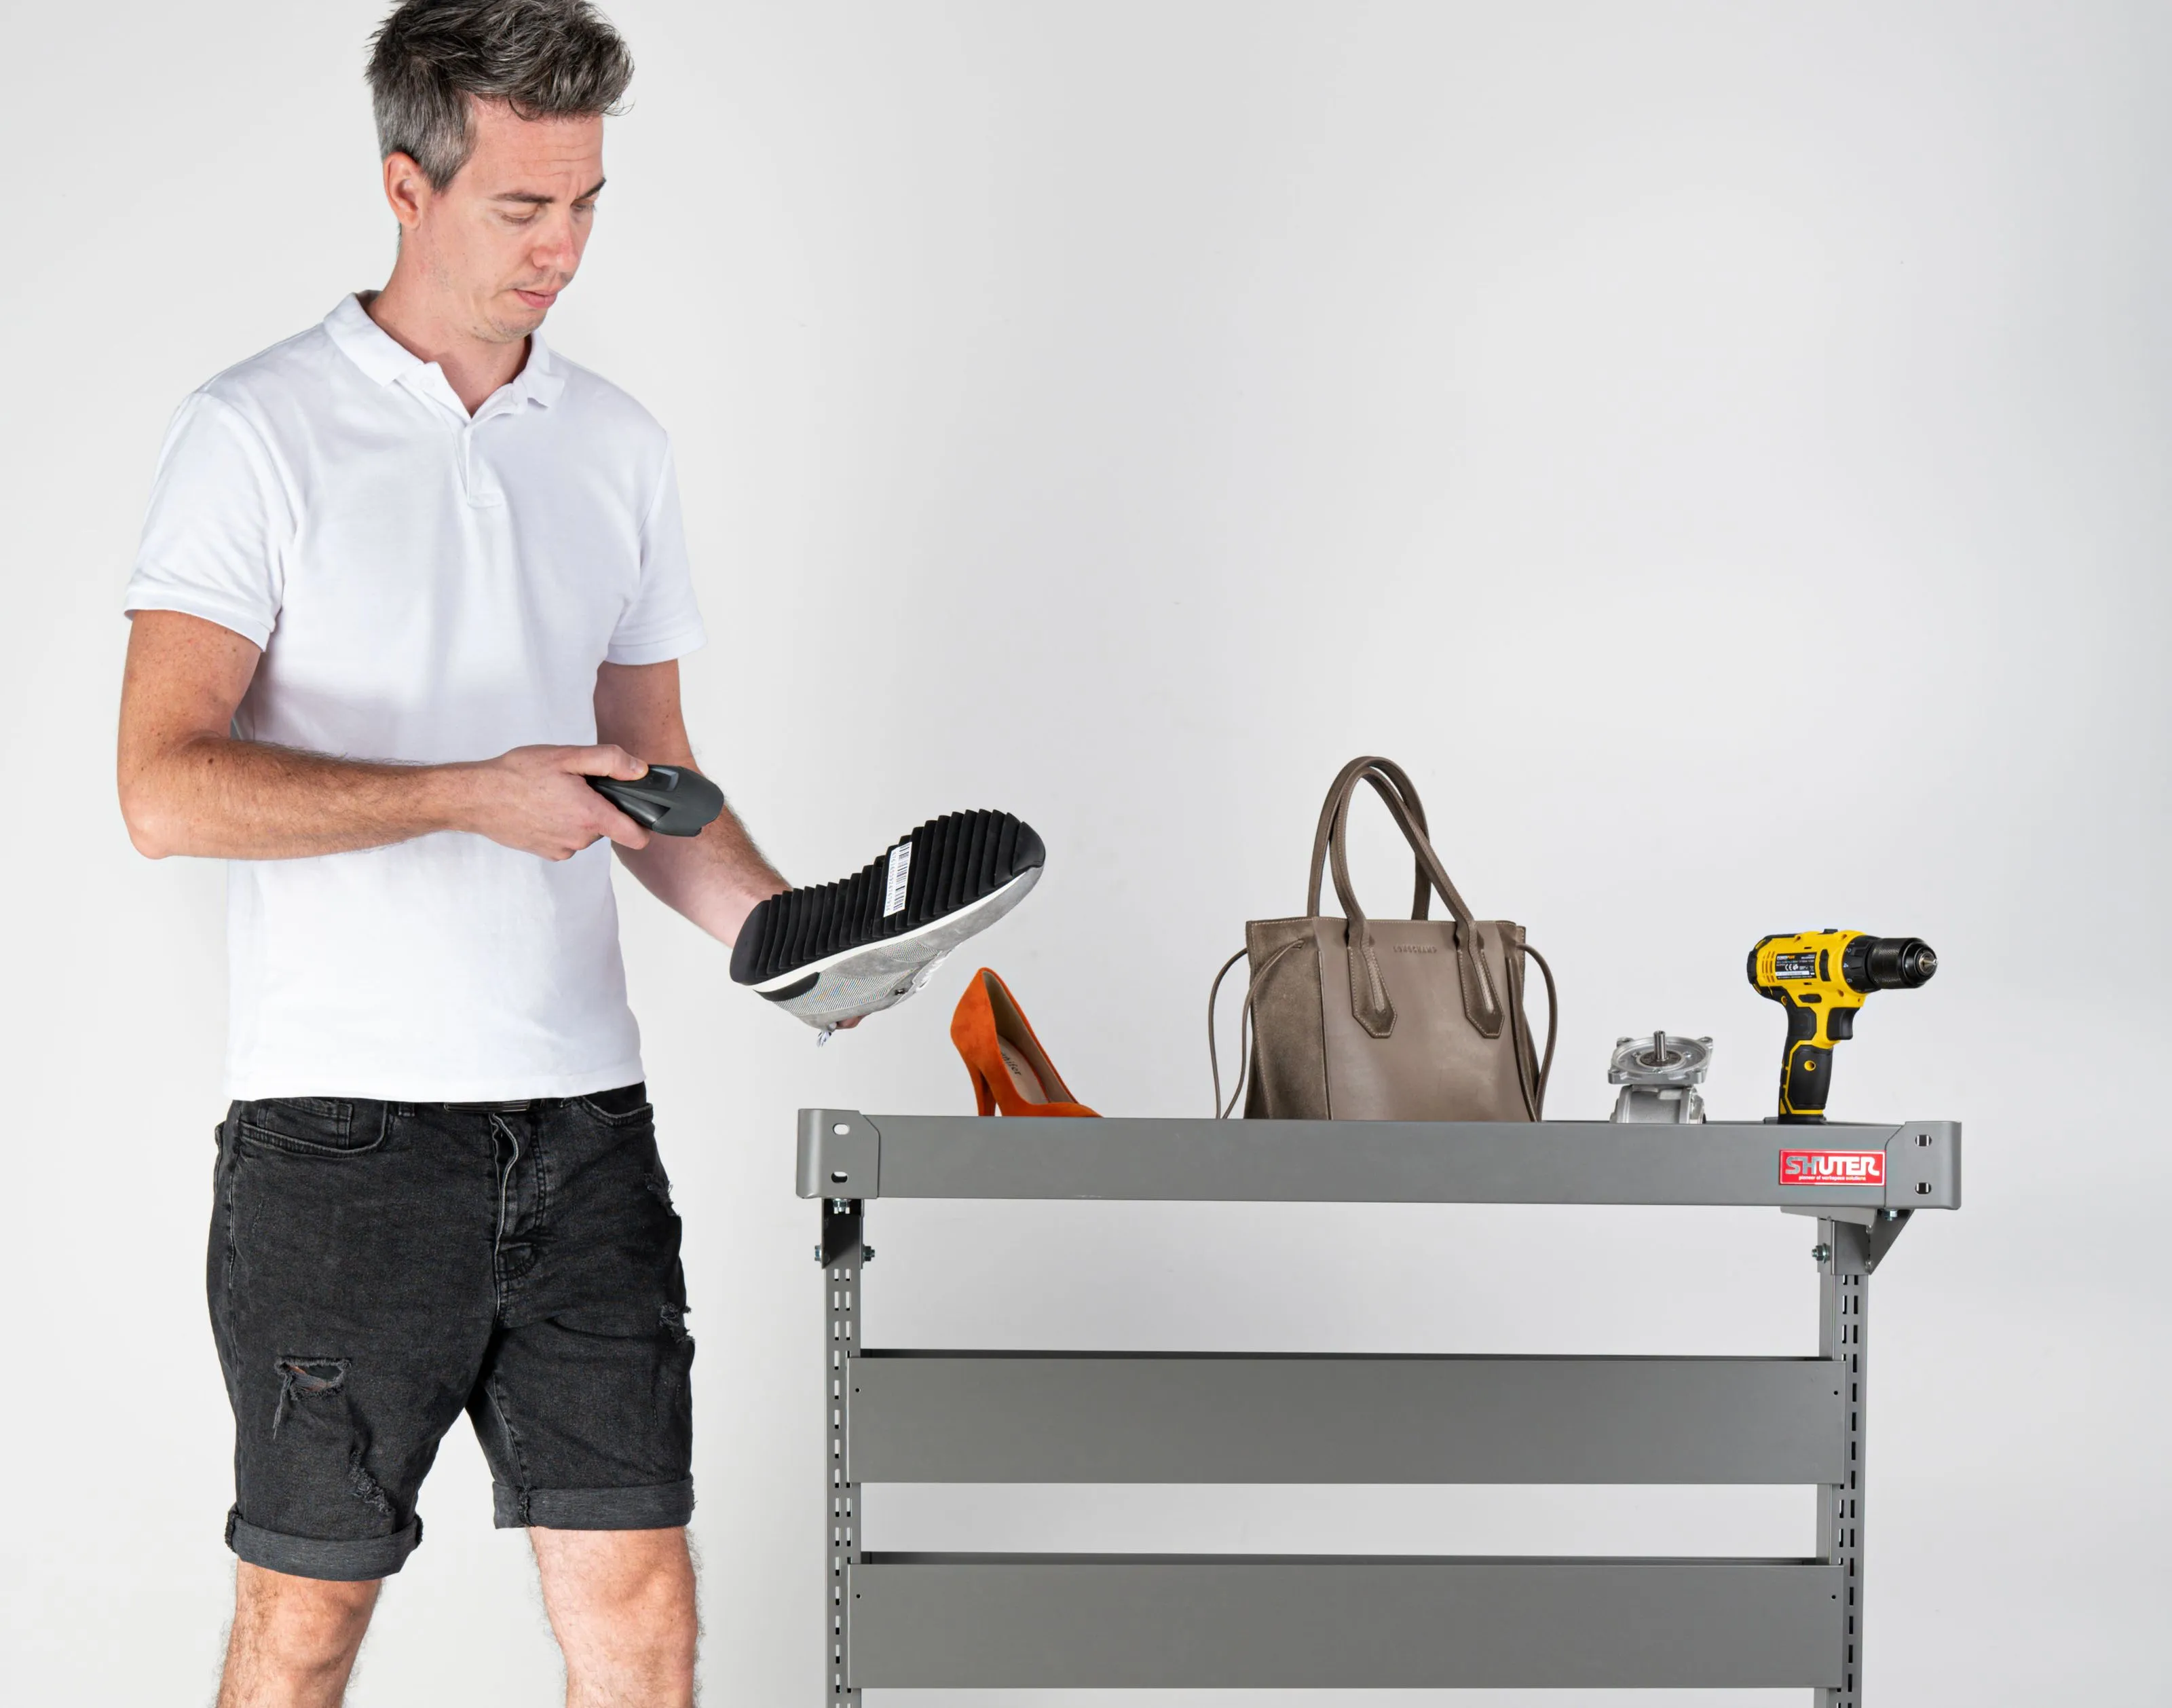
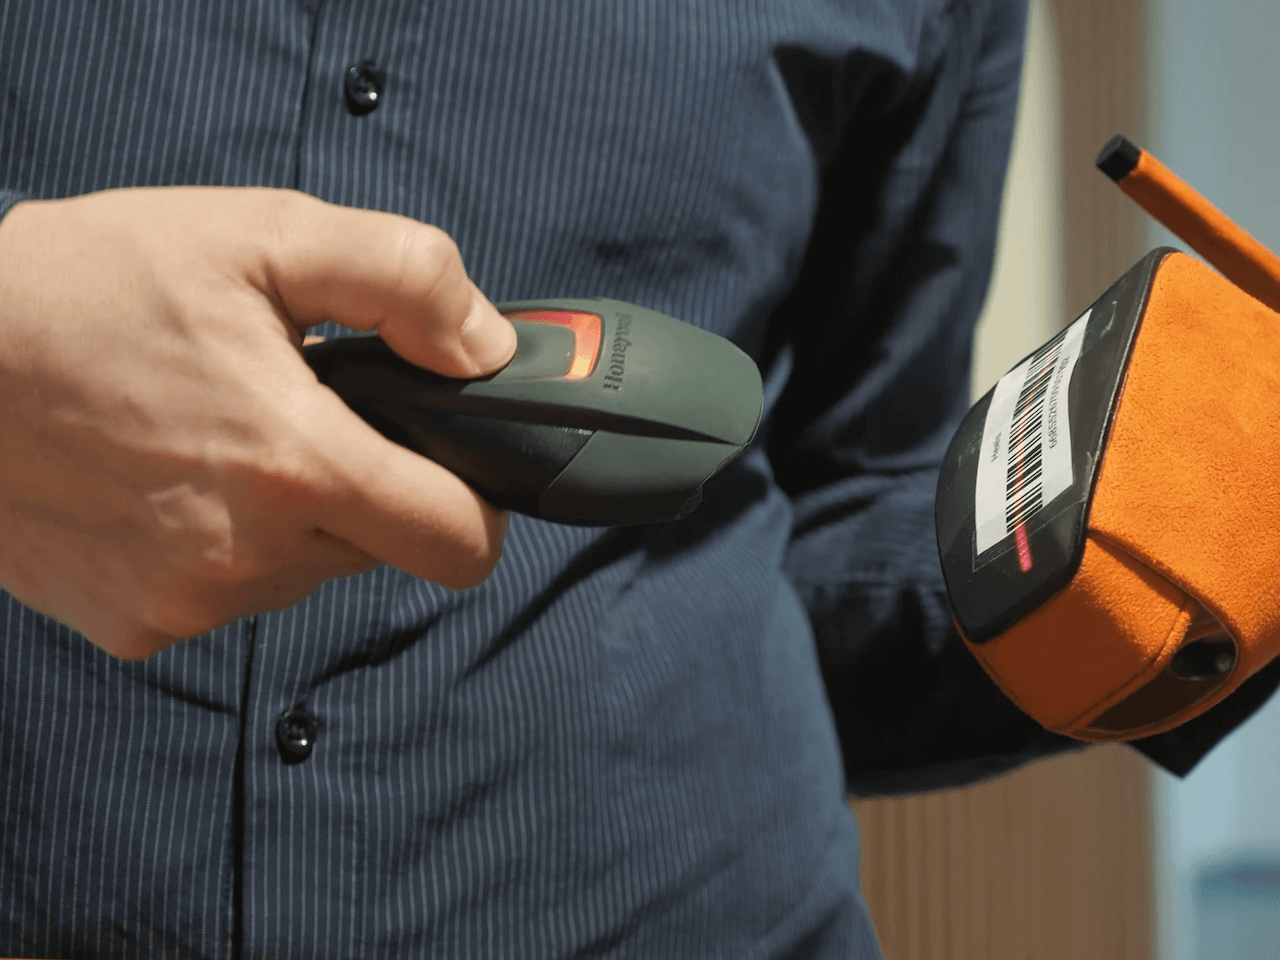
Aquest pas té lloc just abans de pesar i mesurar els articles. El procés consisteix únicament a transportar els articles fins a prop d'una estació de treball robotitzada i, tot seguit, escanejar-ne els codis de barres per confirmar-ne la recepció. El sistema marcarà automàticament l'article com a present a l'estudi, amb validació immediata després d'escanejar el codi de barres. Si els articles no tenen codi de barres, també és possible generar i imprimir codis de barres únics per a cada article.
A més, un programari de flux de treball d'estudi fotogràfic guiat per assistent pot simplificar encara més tot aquest procés als operaris de la línia de producció. Es poden definir instruccions per a cada article: des de la recepció al sistema fins al mesurament, la preparació, la captura i la devolució de l'article. Així, qualsevol professional, fins i tot amb una formació mínima, pot reproduir ràpidament els fluxos de producció.
4 - Pesi i mesuri els articles amb CubiScan
La quarta fase del flux de treball de producció estàndard comporta l'ús d'un sistema de mesurament de dimensions CubiScan.
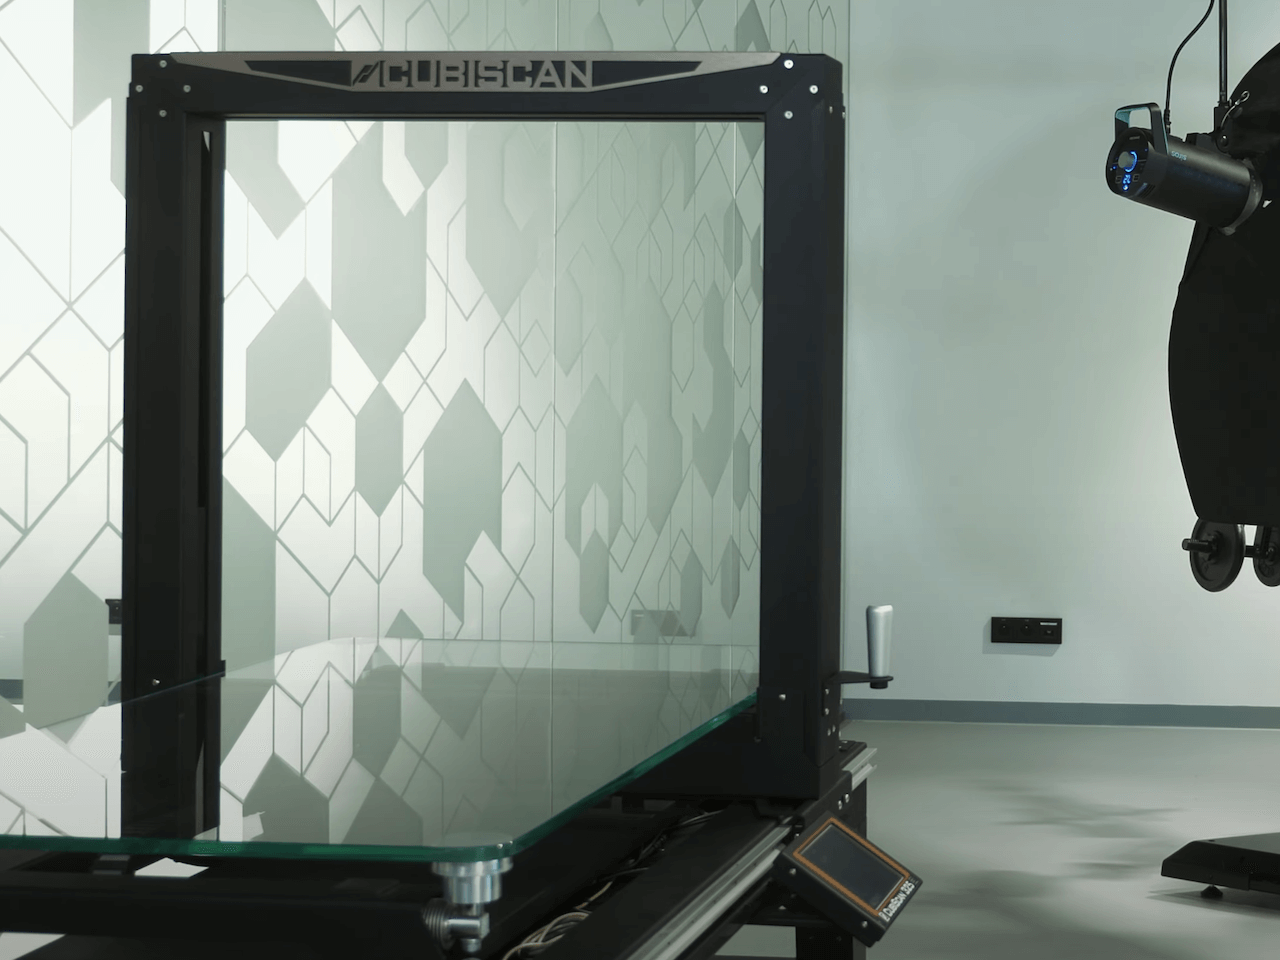
CubiScan és un dispositiu opcional en un estudi equipat amb PhotoRobot, però el seu ús permet assolir nivells més alts d'automatització i de productivitat global. El dispositiu és molt popular per introduir automatització en les línies d'expedició i recepció. Pesa i mesura els articles (en unitats mètriques o imperials) i genera automàticament dades valuoses per a cada article.
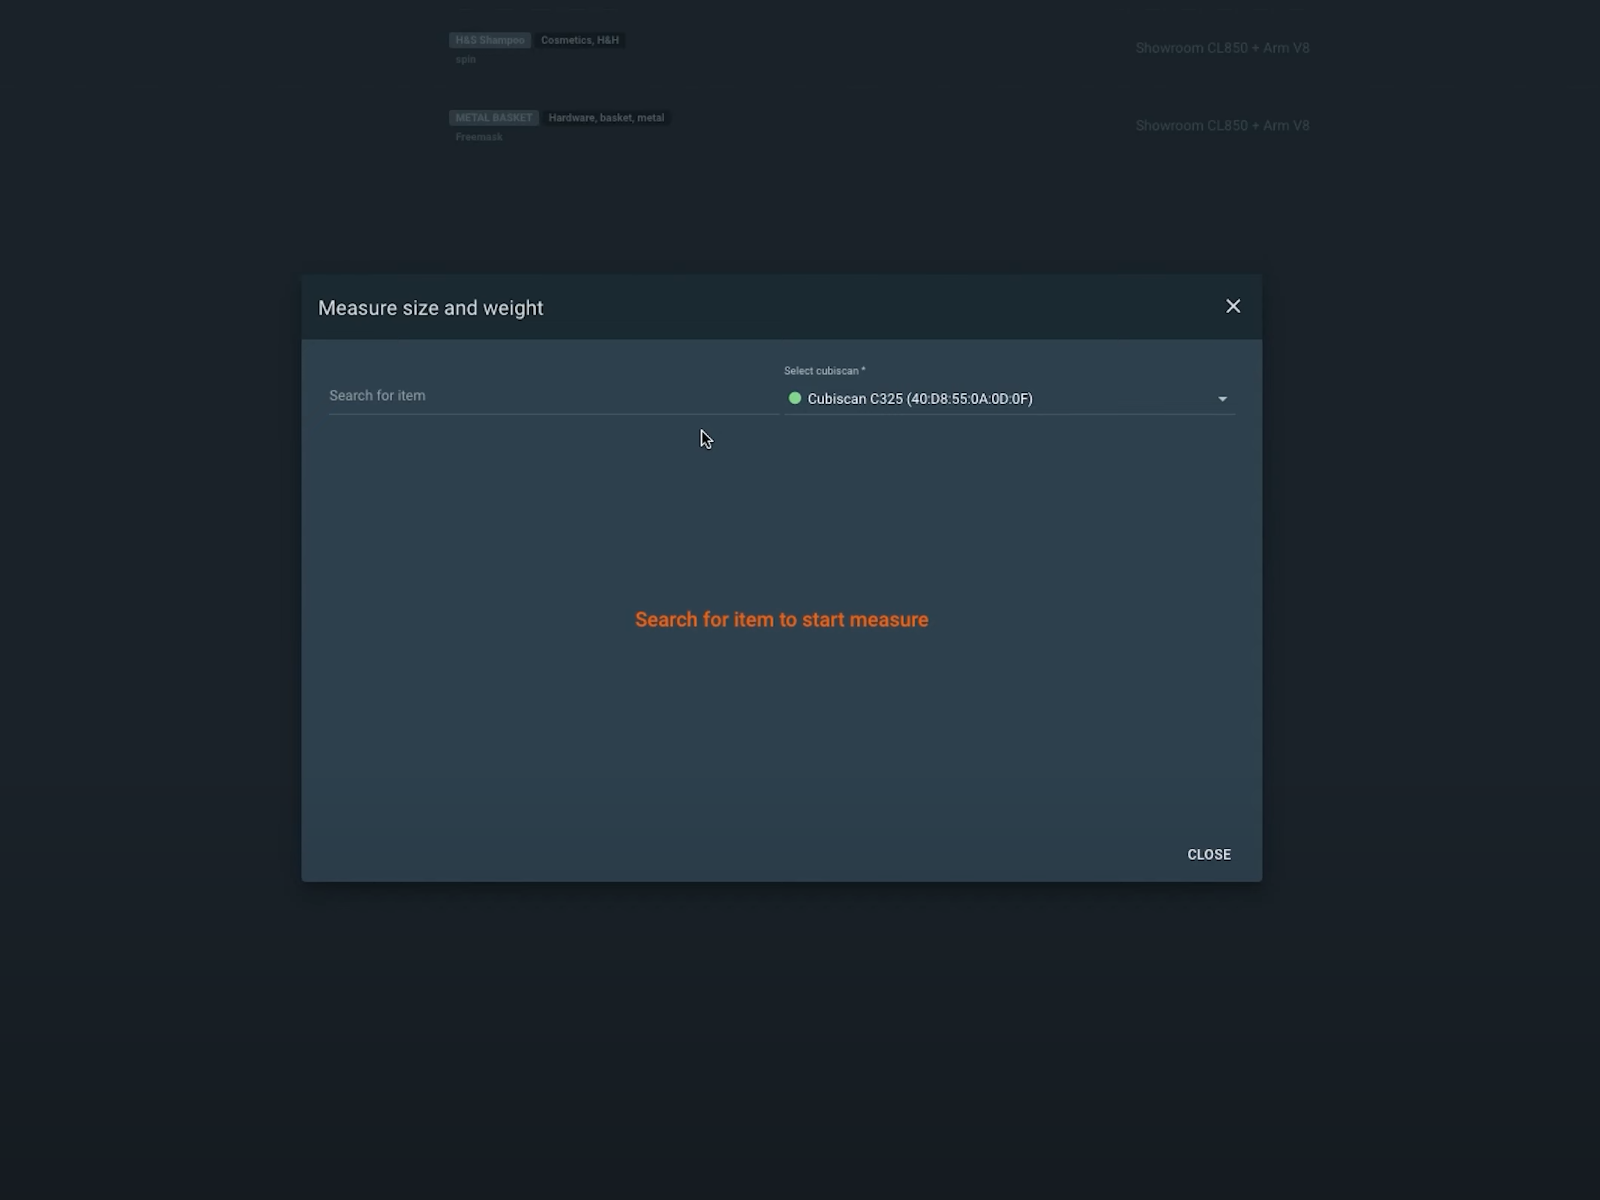
Això permet la captura automatitzada dels articles segons les seves dimensions i mesures específiques. Les dades també serveixen per automatitzar l'elevació del braç robòtic fins al centre de l'objecte abans que comenci la captura robotitzada. A més, tota la informació està disponible a l'instant en una base de dades per a la publicació automatitzada de les dades del producte juntament amb les imatges.
5 - Classifiqui els articles en prestatgeries de programari amb valors predefinits
Quan s'han completat la recepció, el pesatge i el mesurament dels articles, la fase següent consisteix a classificar-los en categories mitjançant codis de prestatgeria.
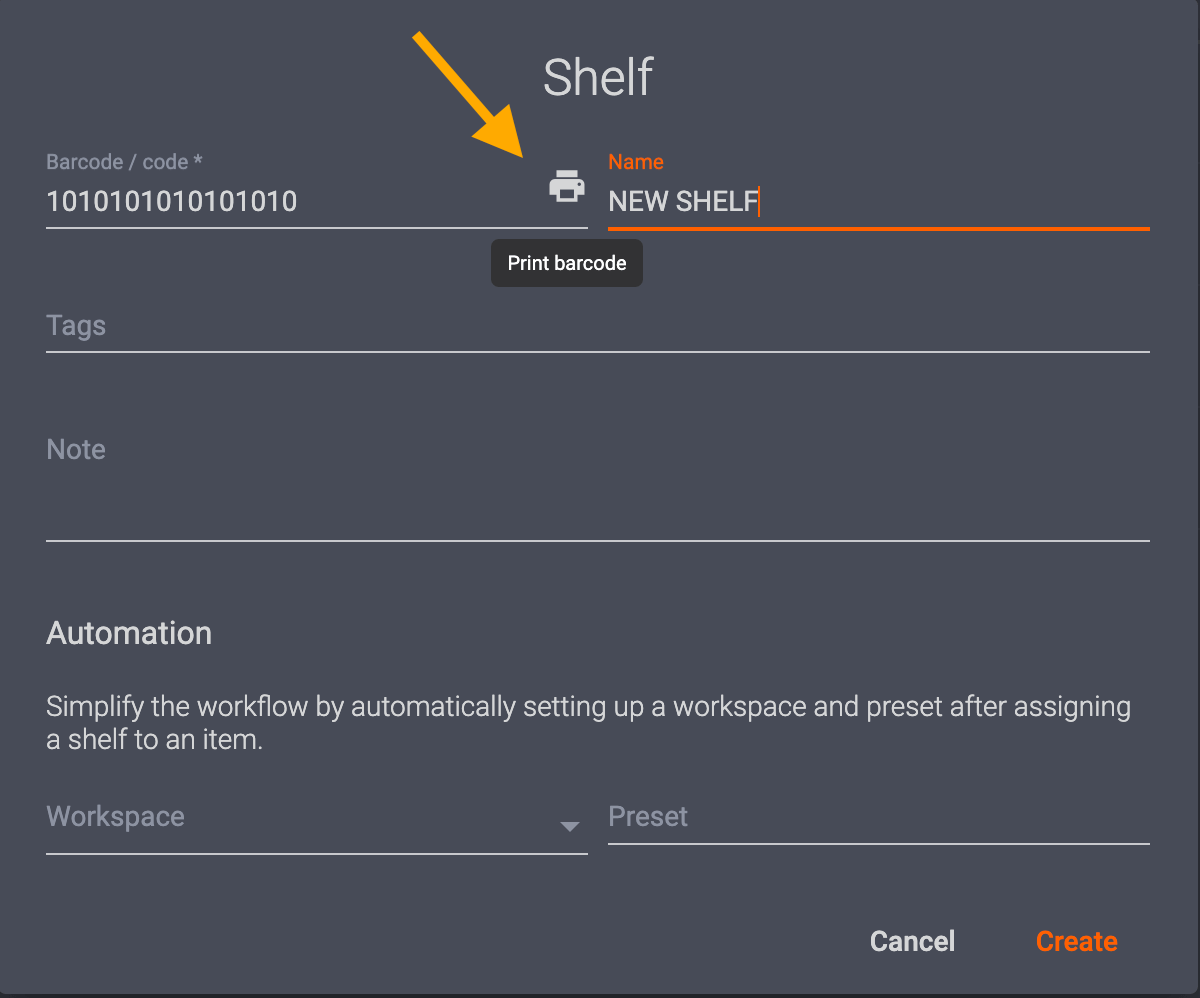
Els codis de prestatgeria són una manera d'emmagatzemar al sistema la configuració de la sessió fotogràfica i els valors predefinits per a tipus d'articles similars. Les categories d'articles poden incloure el color, la transparència, la mida i moltes altres propietats fotogràfiques. Després és possible imprimir codis de prestatgeria únics per classificar els articles al sistema segons els seus valors predefinits de fotografia automatitzada i de postprocessament. N'hi ha prou amb escanejar primer el codi de barres d'un article i, després, el codi de prestatgeria corresponent per assignar-li la configuració.
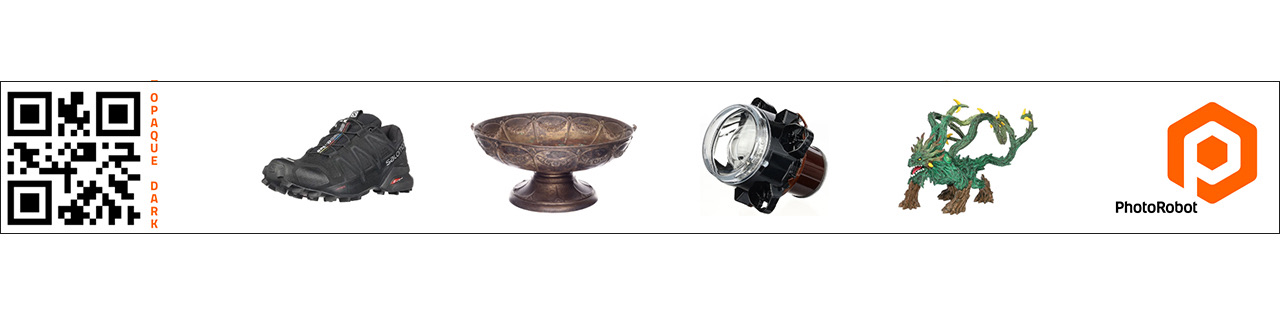
D'aquesta manera, els estudis poden col·locar els codis de prestatgeria en bastidors, carros o en qualsevol lloc proper on preparin els articles per fotografiar-los. Com més a prop de l'estació de treball robotitzada, més ràpida es torna la línia de producció. Sovint, els estudis tenen codis de prestatgeria per classificar els articles segons guies d'estil, diversos valors predefinits, posada en escena de l'objecte, superposició d'imatge i més. Cada codi de prestatgeria és totalment personalitzable, de manera que només depèn dels tipus de productes que s'hagin de fotografiar.
6 - Identifiqui l'article per a la captura robotitzada
Un cop classificats els productes, per identificar un article llest per fotografiar només cal escanejar-ne el codi de barres.
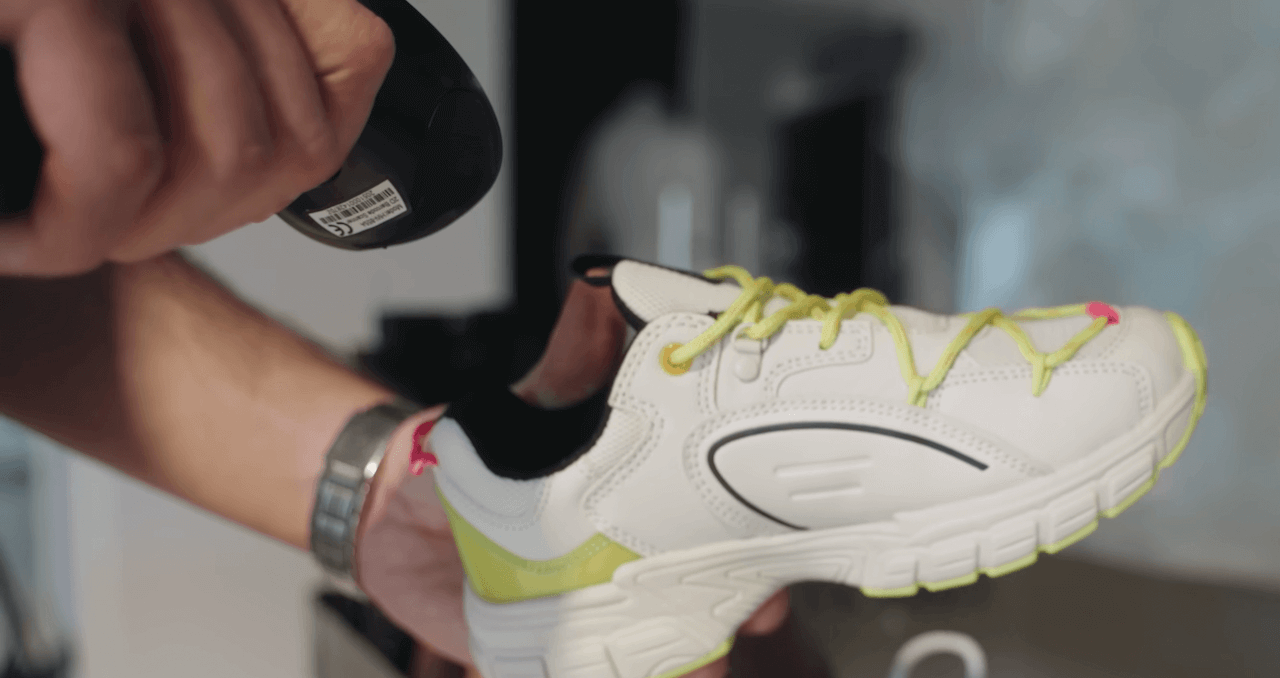
Això proporcionarà automàticament al sistema les instruccions per a la captura robotitzada i el postprocessament de l'article. Pot incloure els valors predefinits del codi de prestatgeria de l'article, com ara els de càmera i il·luminació, així com les sortides que s'han de capturar. Per exemple, els valors predefinits poden contenir instruccions perquè el sistema extregui imatges 2D específiques en paral·lel amb un gir de 360.
També pot incloure passos per a la captura robotitzada de diverses elevacions al voltant de l'objecte per a un gir 3D o per a la fotografia de models 3D. Amb aquestes instruccions, només cal col·locar l'article sobre la taula giratòria. Després, l'automatització assumirà el control de tota la sessió fotogràfica i de la postproducció.
7 - Posi l'objecte a la taula giratòria de 360
A continuació, preparar els objectes per fotografiar-los i alinear la taula giratòria amb el braç robòtic és senzill gràcies al posicionament de l'objecte guiat per làser.
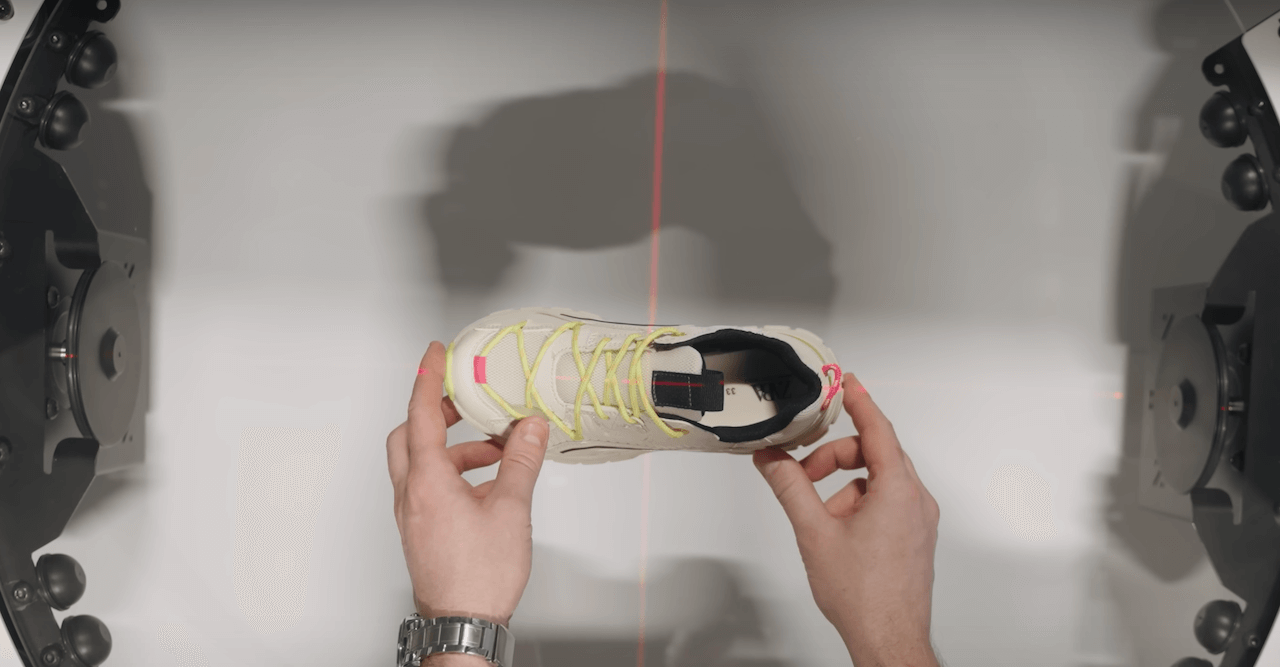
Les taules giratòries de 360 i els braços robòtics de PhotoRobot incorporen sistemes de posicionament làser per alinear ràpidament màquines i objectes. Aquests sistemes ajuden a agilitzar el procés de col·locació de l'objecte i garanteixen que el braç robòtic i la taula giratòria de 360 estiguin perfectament alineats. Els làsers projecten una creu làser per situar ràpidament els articles al centre del plat de la taula giratòria per fotografiar-los. A més, tan bon punt comença la seqüència fotogràfica, els làsers s'apaguen automàticament.
Aquests sistemes de posicionament d’objectes són especialment útils per automatitzar la fotografia de producte en 360. La precisió és essencial per garantir el funcionament de l’automatització i per limitar o eliminar la necessitat de postprocessament posterior.
8 - Automatitzi la captura de l’objecte
Per iniciar el procés de captura n’hi ha prou amb escanejar un codi de barres, fer un sol clic o prémer la barra espaiadora.
Normalment, a l’estació de treball robotitzada hi ha un codi de barres d’inici per començar la seqüència de captura robotitzada immediatament després de col·locar el producte. O bé l’operari inicia la captura des de l’ordinador de l’estació de treball. En iniciar la seqüència, s’apaga el sistema de posicionament làser i s’activa l’ajust vertical automàtic de la càmera. El nivell horitzontal de la càmera s’alinea amb el centre exacte de l’alçada de l’objecte. Això també és totalment automàtic i es basa en les mesures prèvies de les dimensions de l’objecte realitzades per CubiScan.
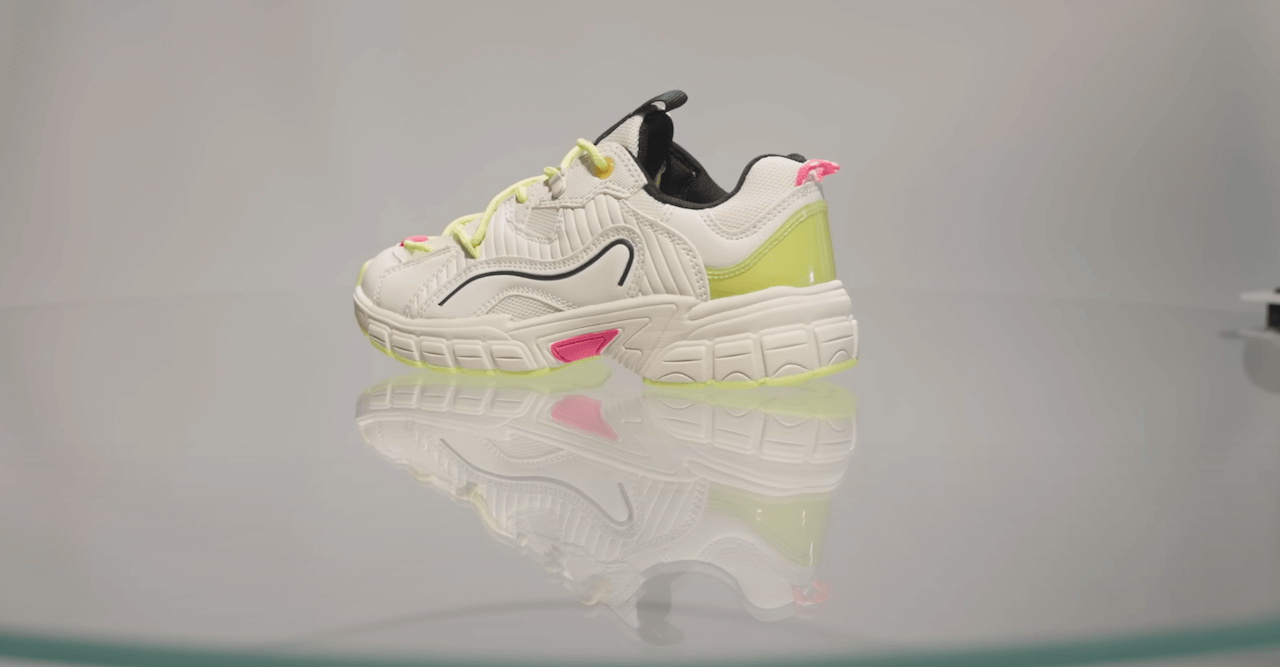
Després de l’ajust de la càmera, s’activen automàticament els llums d’estudi, els processos robòtics i els paràmetres de captura. Segueixen les ordres predefinides del sistema. Entre altres operacions, els perfils predefinits indiquen al plat giratori que comenci a girar i activen la captura remota sincronitzada amb els flaixos potents. Tots els paràmetres de la càmera actuen segons els perfils predefinits, i els flaixos també permeten evitar el desenfocament per moviment. Evitar-lo permet capturar ràpidament girs de 360 sense haver d’aturar la rotació del plat giratori.
Mentrestant, el braç robòtic pot desplaçar-se per un eix vertical per automatitzar la captura de diverses files d’elevació. Així s’obtenen girs 3D de diverses files i es poden generar ràpidament models 3D de l’objecte. Si enregistra vídeo de producte en 360, també és possible automatitzar el moviment de la càmera mitjançant cronologies preprogramables. Les cronologies combinen la rotació de l’objecte amb el balanceig de la càmera per crear, per exemple, un efecte de càmera voladora, amb seqüències ràpides o lentes.
9 - Processament al núvol sense intervenció
Després d’una seqüència de captura, els làsers es tornen a encendre i el postprocessament al núvol comença en segon pla sense necessitat de confirmació.
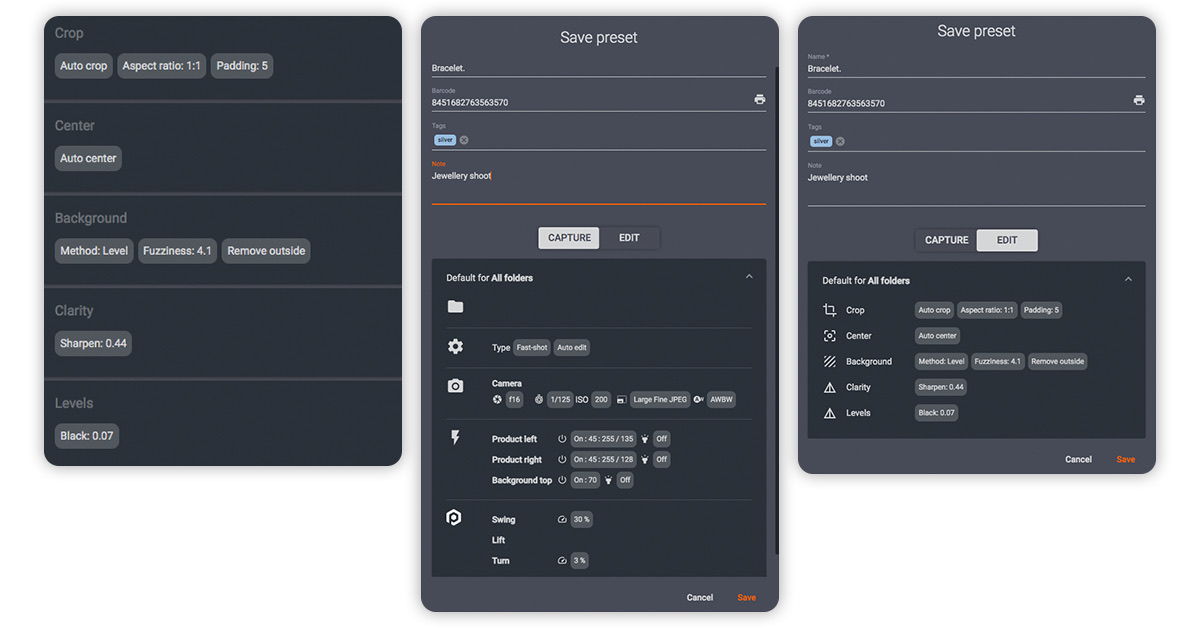
El postprocessament al núvol allibera l’ordinador local i permet iniciar un nou procés de captura immediatament. La còpia de seguretat de les imatges originals és automàtica, mentre que l’eliminació del fons i les optimitzacions d’imatge s’executen segons els perfils predefinits. Aquests perfils indiquen al programari que desi els fitxers en una carpeta compartida local o que els pugi automàticament al núvol. A més, els perfils predefinits poden publicar els fitxers a PhotoRobot Cloud immediatament després de la captura, o bé mitjançant l’API a canals d’exportació de comerç electrònic.
D’aquesta manera, la intervenció humana necessària és mínima o fins i tot nul·la. El flux de treball del producte següent pot començar tan bon punt acaba una seqüència de captura. Els operaris poden col·locar el següent objecte al plat giratori o, si cal, fer a continuació fotos de detall o a mà.
10 - Iniciï el flux de treball del producte següent
Mentre la postproducció es fa en segon pla, els operaris poden començar immediatament el flux de treball del producte següent.
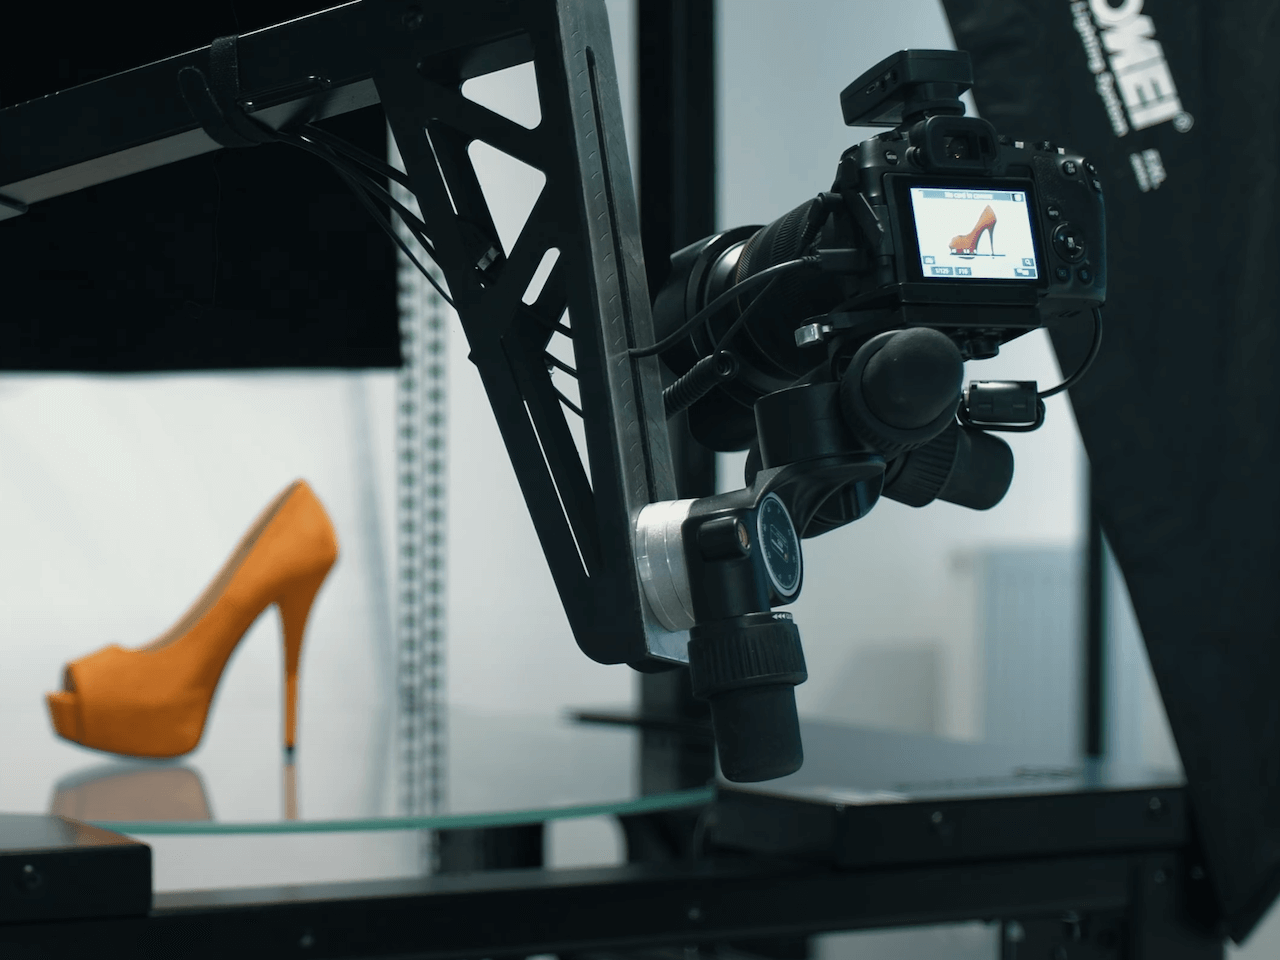
Els làsers del plat giratori i del braç robòtic es tornen a encendre automàticament, de manera que la col·locació de l’objecte esdevé un procés ràpid i repetible. Alhora, per reprendre el flux de treball només cal escanejar ràpidament els codis de prestatgeria, els SKU dels productes i el codi de barres d’inici. La captura robotitzada torna a ser automàtica segons les mesures de CubiScan de l’objecte identificat i els perfils predefinits de captura i postprocessament.
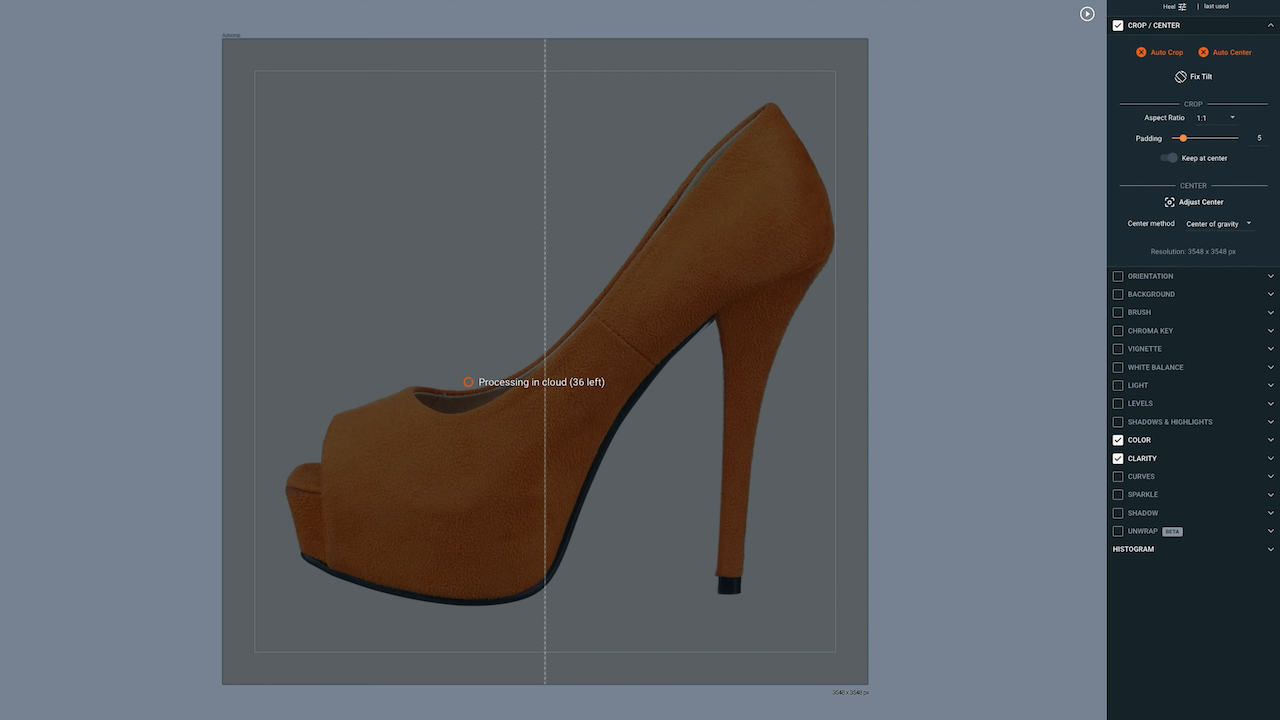
Mentrestant, les imatges del primer producte es postprocessen i sovint estan llestes per publicar al web en menys d’un minut després de la captura. Això inclou diverses sortides alhora: girs de 360, imatges fixes en 2D, girs 3D, models 3D i vídeo de producte en 360. També hi ha anomenament automàtic de fitxers i nombrosos perfils predefinits de gestió d’actius digitals per a un lliurament fluid.
En alguns casos, les línies de producció també poden fer fotos de producte amb iPhone si s’utilitza PhotoRobot Touch en el flux de treball. Aquestes fotos i altres preses a mà s’importen directament al sistema per al postprocessament automàtic i la publicació juntament amb la resta d’actius.
11 - Capturi més de 500 articles per torn
Quan cada estació de treball ofereix un temps de producció d’aproximadament 1 minut per producte, això són gairebé 500 articles per torn de 8 hores.
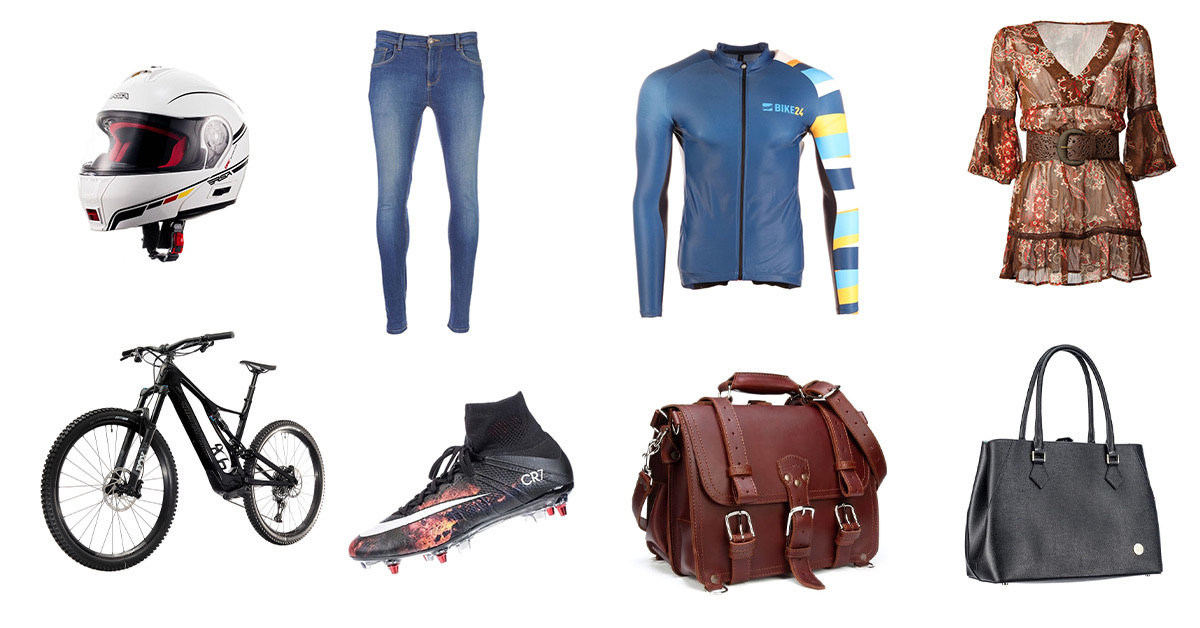
Això inclou conjunts complets de resultats posprocessats automàticament: galeries d’imatges de producte, fotografia packshot i 360. És possible produir milers de recursos en un sol torn, fins i tot en entorns reals de magatzem sense cap control climàtic. Ara imagini una gran nau de producció amb més de 60 estacions de treball robotitzades. Poden cabre en un espai d’aproximadament 25.000 metres quadrats. També és possible connectar tots aquests sistemes i controlar-los des d’una única interfície de programari.
Així, si una estació de treball fotografia 500 articles per torn de 8 hores, això suposa un rendiment aproximat de 30.000 articles per torn amb més de 60 màquines. Amb dos torns de 8 hores, són més de 60.000 articles fotografiats al dia. Els resultats solen estar llestos per al web, de manera que la majoria de les imatges es poden publicar a l’instant. Evidentment, la producció no sempre transcorre al 100 % segons el pla, però els clients de PhotoRobot tenen experiència directa a assolir resultats d’aquests volums. Imagini fotografiar 40.000 articles de moda cada dia. Aquesta és la capacitat de l’estudi amb tecnologia PhotoRobot.
12 - Retorn dels articles amb assistents de programari
Al final del torn, els assistents de programari guien pas a pas els operaris de la línia de producció en el retorn dels productes de la llista de fotografia.
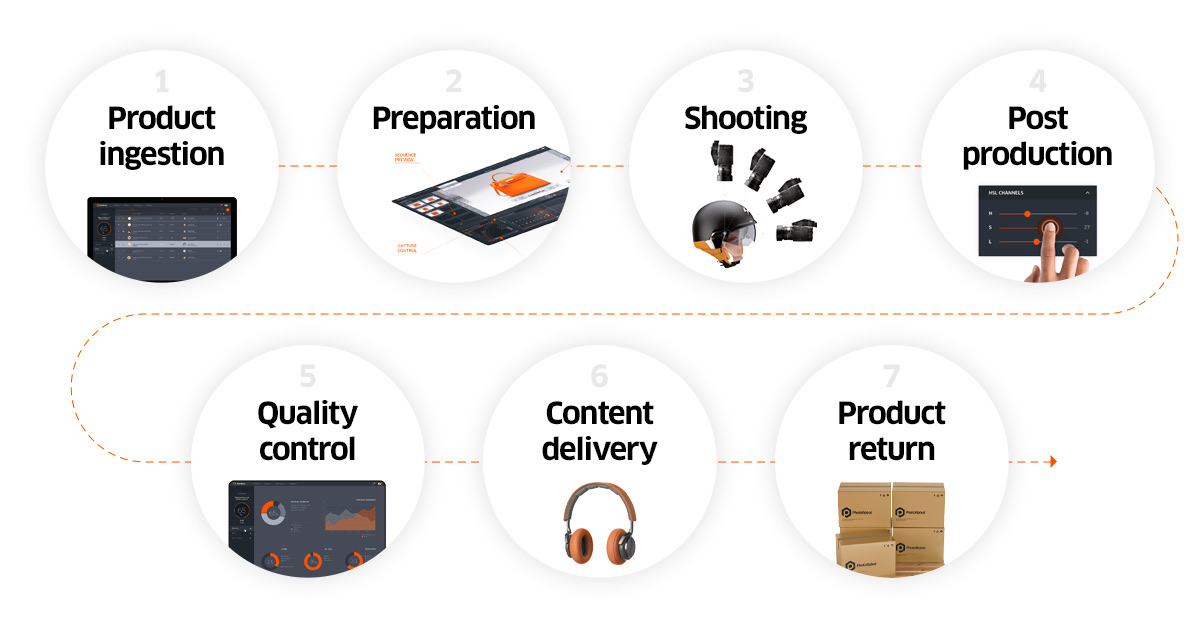
El procés és tan fluid com l’entrada de producte i aprofita els lectors de codis de barres per confirmar cada retorn. En escanejar la sortida de l’article, el sistema en confirma automàticament el retorn i, a més, genera un albarà de lliurament per al client. Així es garanteix que el 100 % dels articles surtin de l’estudi amb el 100 % de les fotos de cada article.
Programari de flux de treball fotogràfic intel·ligent per a qualsevol empresa
PhotoRobot _Controls App ofereix als clients accés directe a les últimes novetats just després de la producció. Disposi de les funcions i correccions més recents gràcies al desenvolupament continu, amb cada actualització adreçada a tot l’ecosistema PhotoRobot. L’experiència única de cada client ajuda a convertir el programari en una plataforma que s’adapta a les necessitats de tothom. Tot plegat mantenint la flexibilitat per donar suport a les sol·licituds específiques per a la fotografia de qualsevol empresa.
Vol veure l’estudi amb tecnologia PhotoRobot en directe i en persona? Descobreixi més sobre PhotoRobot, inclòs com reservar una demostració personalitzada adaptada al flux de treball de la seva empresa, als nostres vídeos d’onboarding de PhotoRobot.