Guida al centraggio e all’allineamento dei laser PhotoRobot
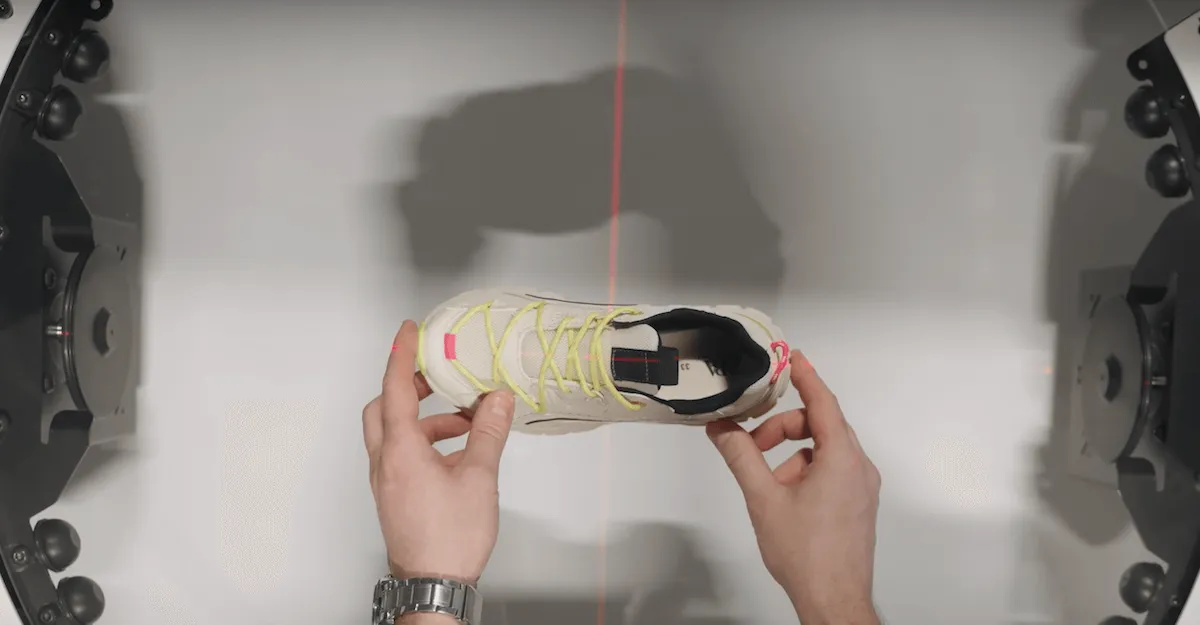
Questo manuale di supporto per l'utente fornisce istruzioni tecniche su come allineare e centrare i sistemi laser a croce integrati PhotoRobot. Segui questi passaggi per trovare il punto medio di qualsiasi lastra PhotoRobot rotonda utilizzando due laser. Le istruzioni includono come spostare fisicamente i laser al centro del tavolo, le impostazioni iniziali del laser e come mettere a punto il posizionamento del laser. Inoltre, alla fine del manuale, sono presenti le istruzioni per l'allineamento e il centraggio dello speciale sistema laser del giradischi C1300 (precedentemente distribuito con il nome di Case 1300).
Importante: prima di qualsiasi installazione autonoma o intervento di assistenza, consultare sempre le PhotoRobot Safety Information & Instructions, oltre al manuale fornito specificamente con il dispositivo.
Nota: per informazioni dettagliate sulla configurazione e sui requisiti di rete, consultare PhotoRobot First Use & Basic Testing.
1. Spostare fisicamente i laser al centro del tavolo
1.1. Prima di iniziare, collegare PhotoRobot alla rete locale. Quindi accendere la Control Unit (6ª generazione) e un laser-box.
Nota: per allineare e centrare il sistema laser della piattaforma girevole C1300, consultare anche le istruzioni speciali nella sezione 4 di questo manuale.
1.2. Dopo aver collegato PhotoRobot alla rete e acceso la Control Unit e il laser-box, misurare la distanza tra i due lati del tavolo su cui è montato il laser. Quindi ruotare o spostare a mano il laser fino al centro e fissarlo in posizione.
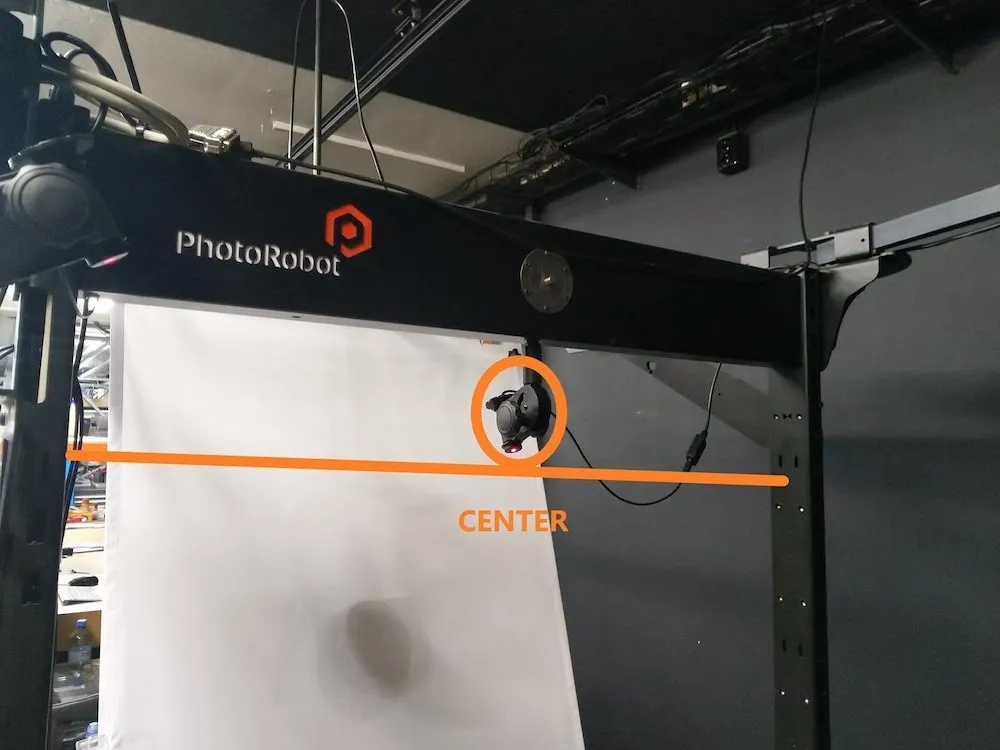
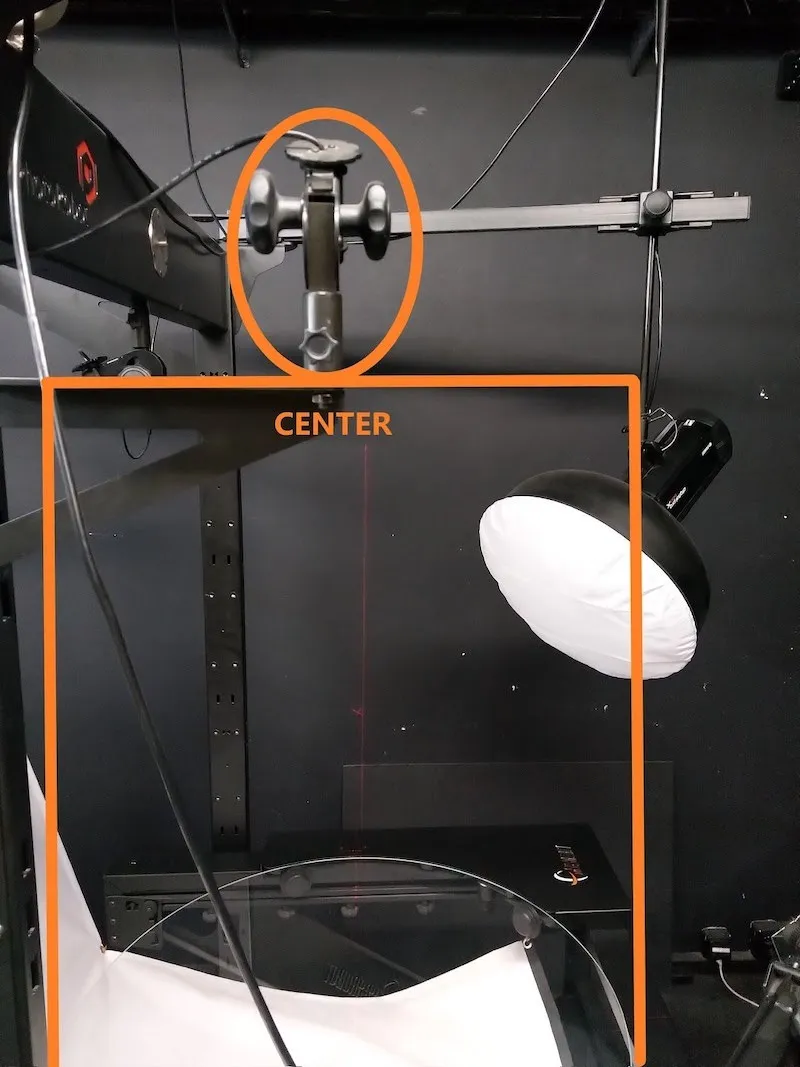
2. Stima delle impostazioni approssimative
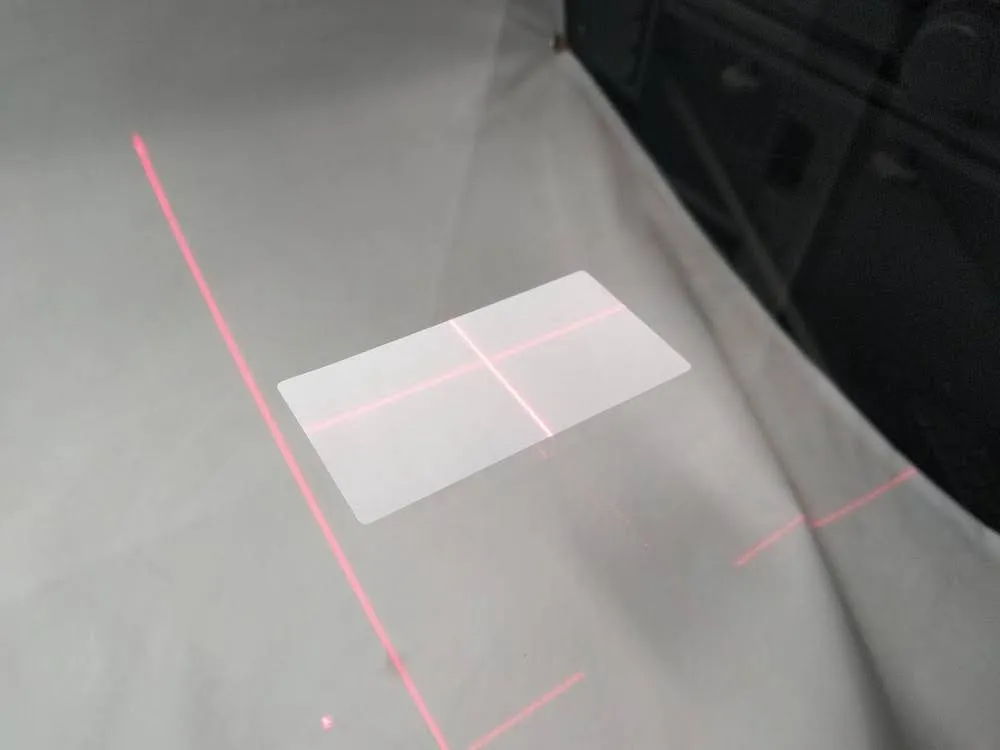
2.1. Una volta fissato il laser in posizione, applicare un adesivo sul piatto della piattaforma girevole, in corrispondenza del centro approssimativo del vetro. I laser risulteranno più visibili sull’adesivo, facilitando la stima del punto centrale del piatto.
2.2. Regolare a mano entrambi i laser in modo che si allineino sull’adesivo, che indica il centro approssimativo.
3. Regolazione di precisione dell’allineamento dei laser
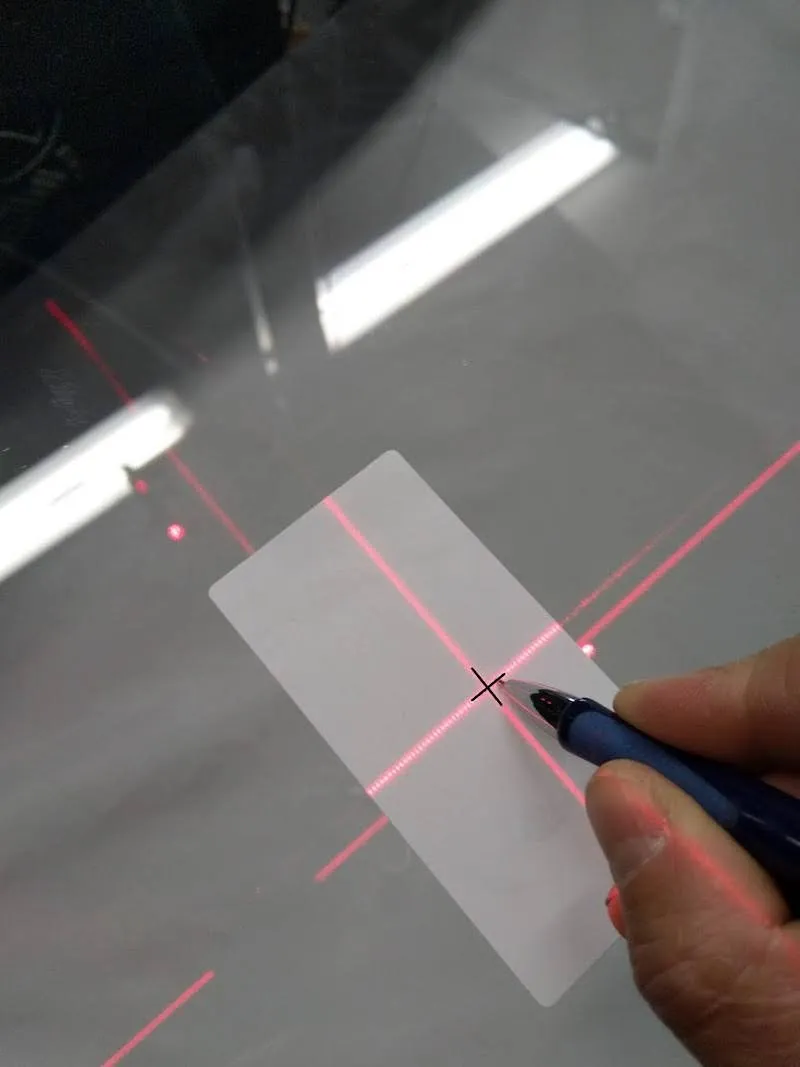
3.1. Tracciare sull’adesivo una piccola croce che riproduca la croce rossa dei laser.
3.2. Quindi avviare l’applicazione Locator sul proprio smartphone, individuare la Control Unit assegnata al robot e accedere alla GUI di servizio. Nota: per istruzioni dettagliate sulla configurazione di rete, consultare PhotoRobot Detailed Networking Prerequisites (sezione 8: Appendix Information). Quindi individuare la Control Unit assegnata al robot e accedere alla relativa GUI.
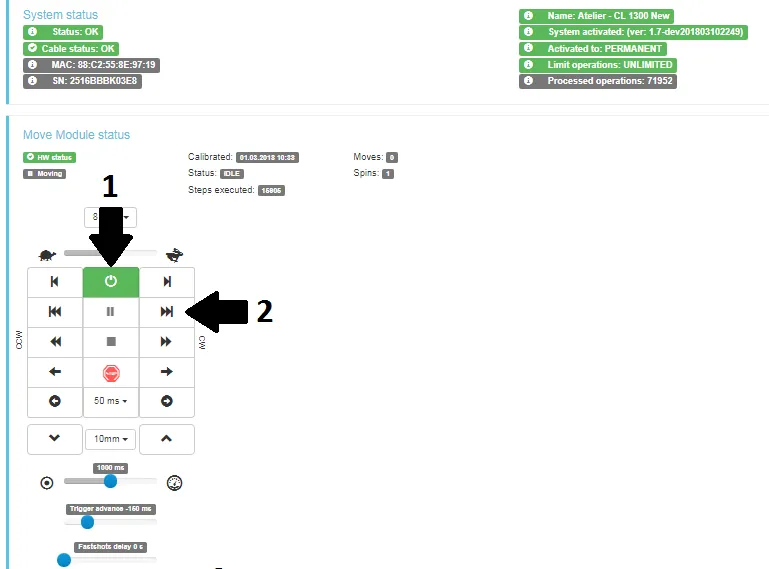
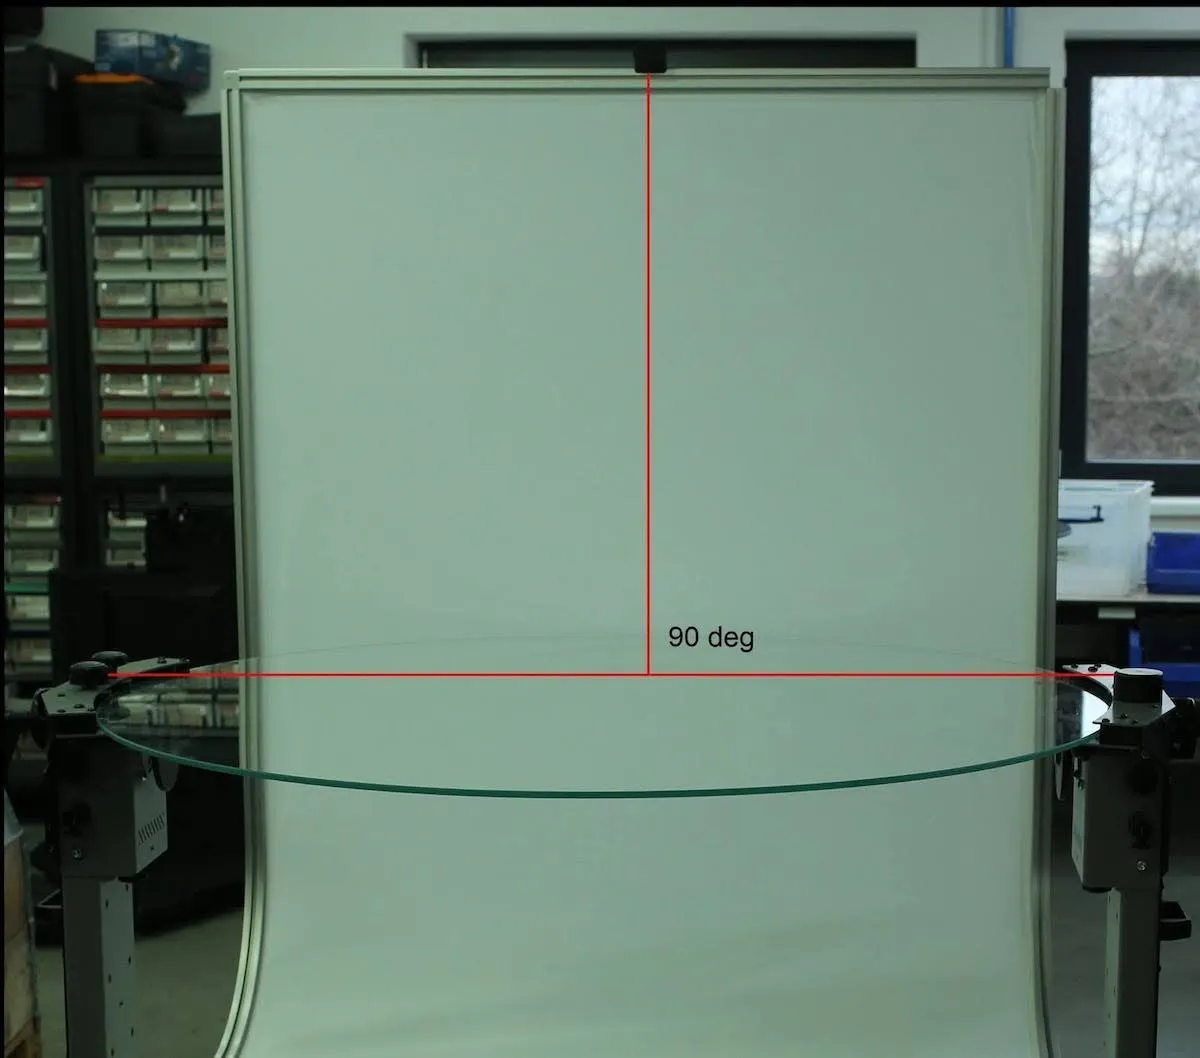
3.3. Nella GUI di servizio, utilizzare i comandi di rotazione per ruotare il vetro di 90 gradi e tracciare di nuovo sull’adesivo la posizione della croce laser. Ripetere questo passaggio altre due volte: ruotare il vetro di 90 gradi, tracciare la croce laser, ruotare di 90 gradi e tracciare la croce laser un’ultima volta.
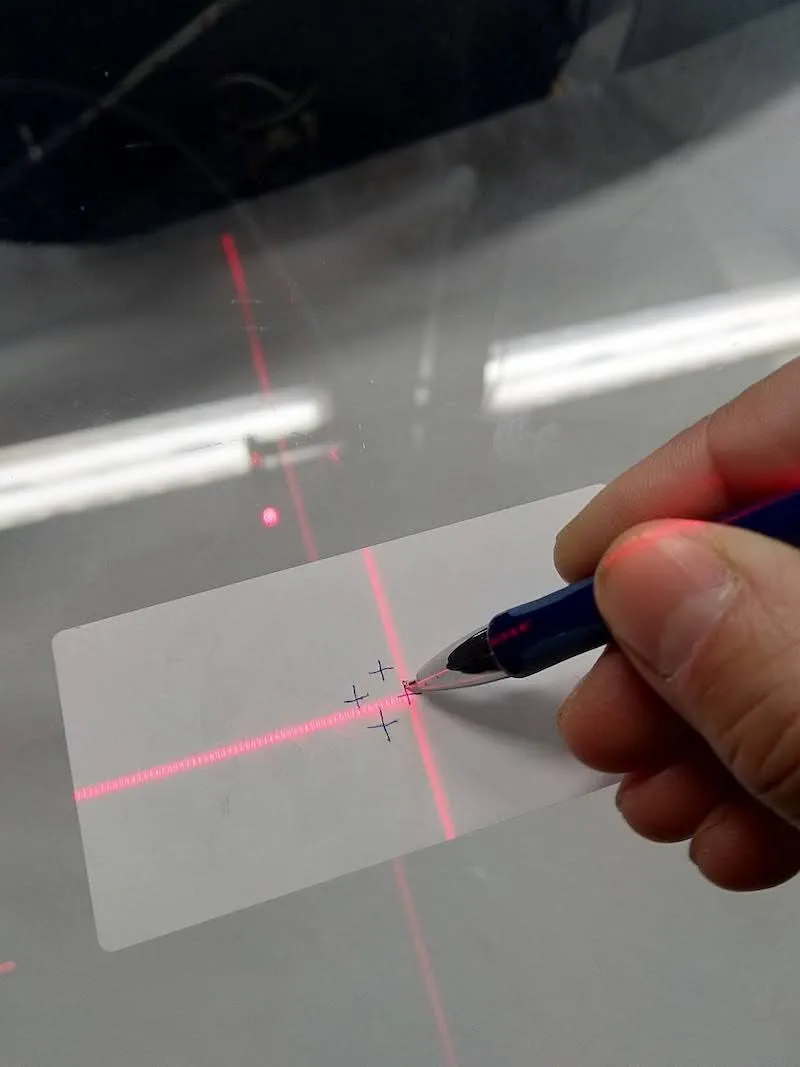
3.4. Dopo aver tracciato le quattro croci sull’adesivo, collegare con linee rette le croci opposte. La croce che si forma tra le singole croci rappresenta il centro effettivo del piatto in vetro.
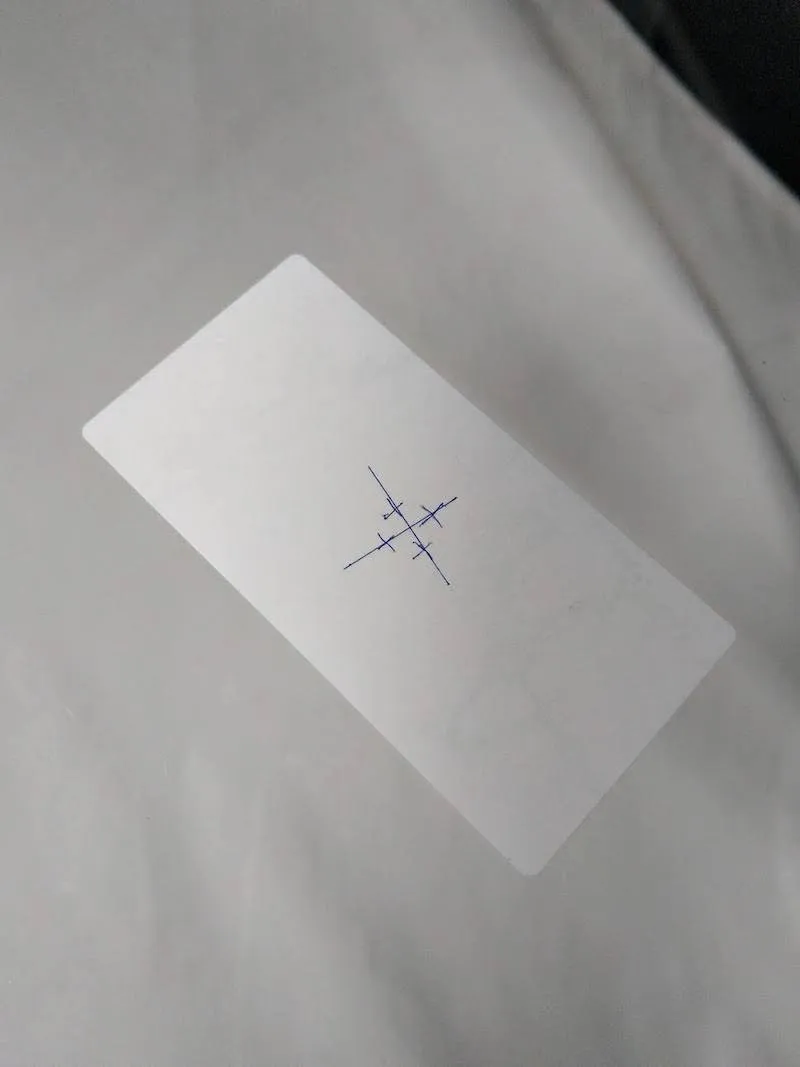
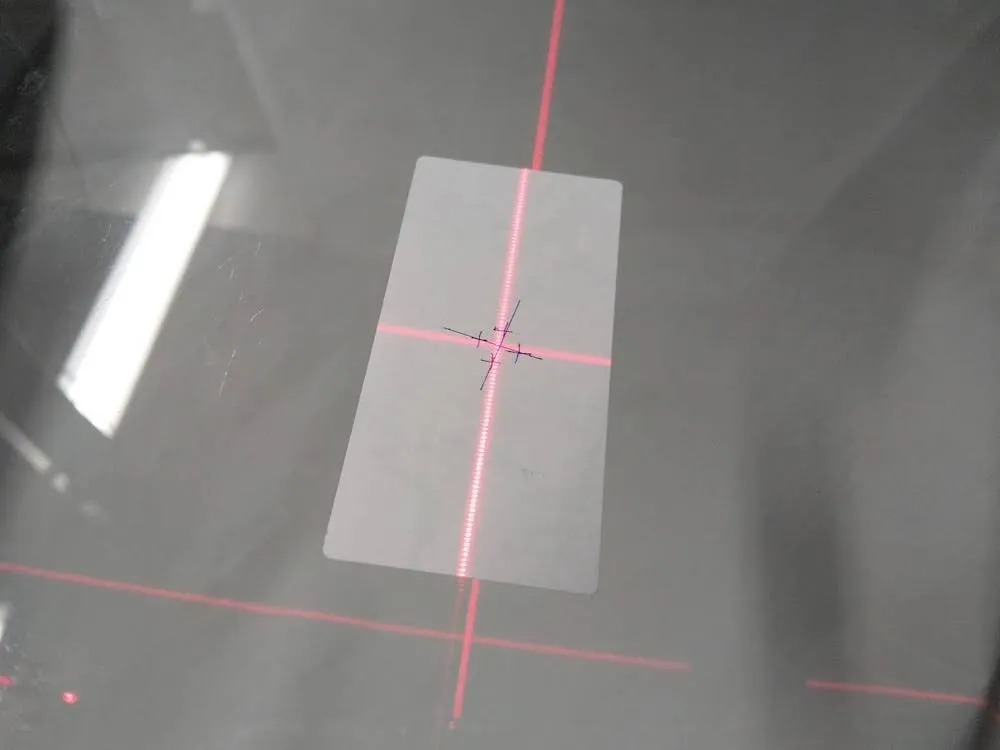
3.5. Infine, regolare entrambi i laser sul centro individuato. Il sistema laser sarà ora centrato e allineato al centro assoluto di rotazione del piatto.
4. Allineamento e centraggio dei laser speciali della C1300
4.1. Nell’allineare e centrare i laser sul robot C1300, tenere presente che il robot dispone di un sistema laser speciale. Il sistema laser del C1300 presenta diverse differenze rispetto agli altri PhotoRobot. Pur essendo identici i principi fisici, la costruzione del sistema laser del C1300 prevede l’installazione di quattro laser.
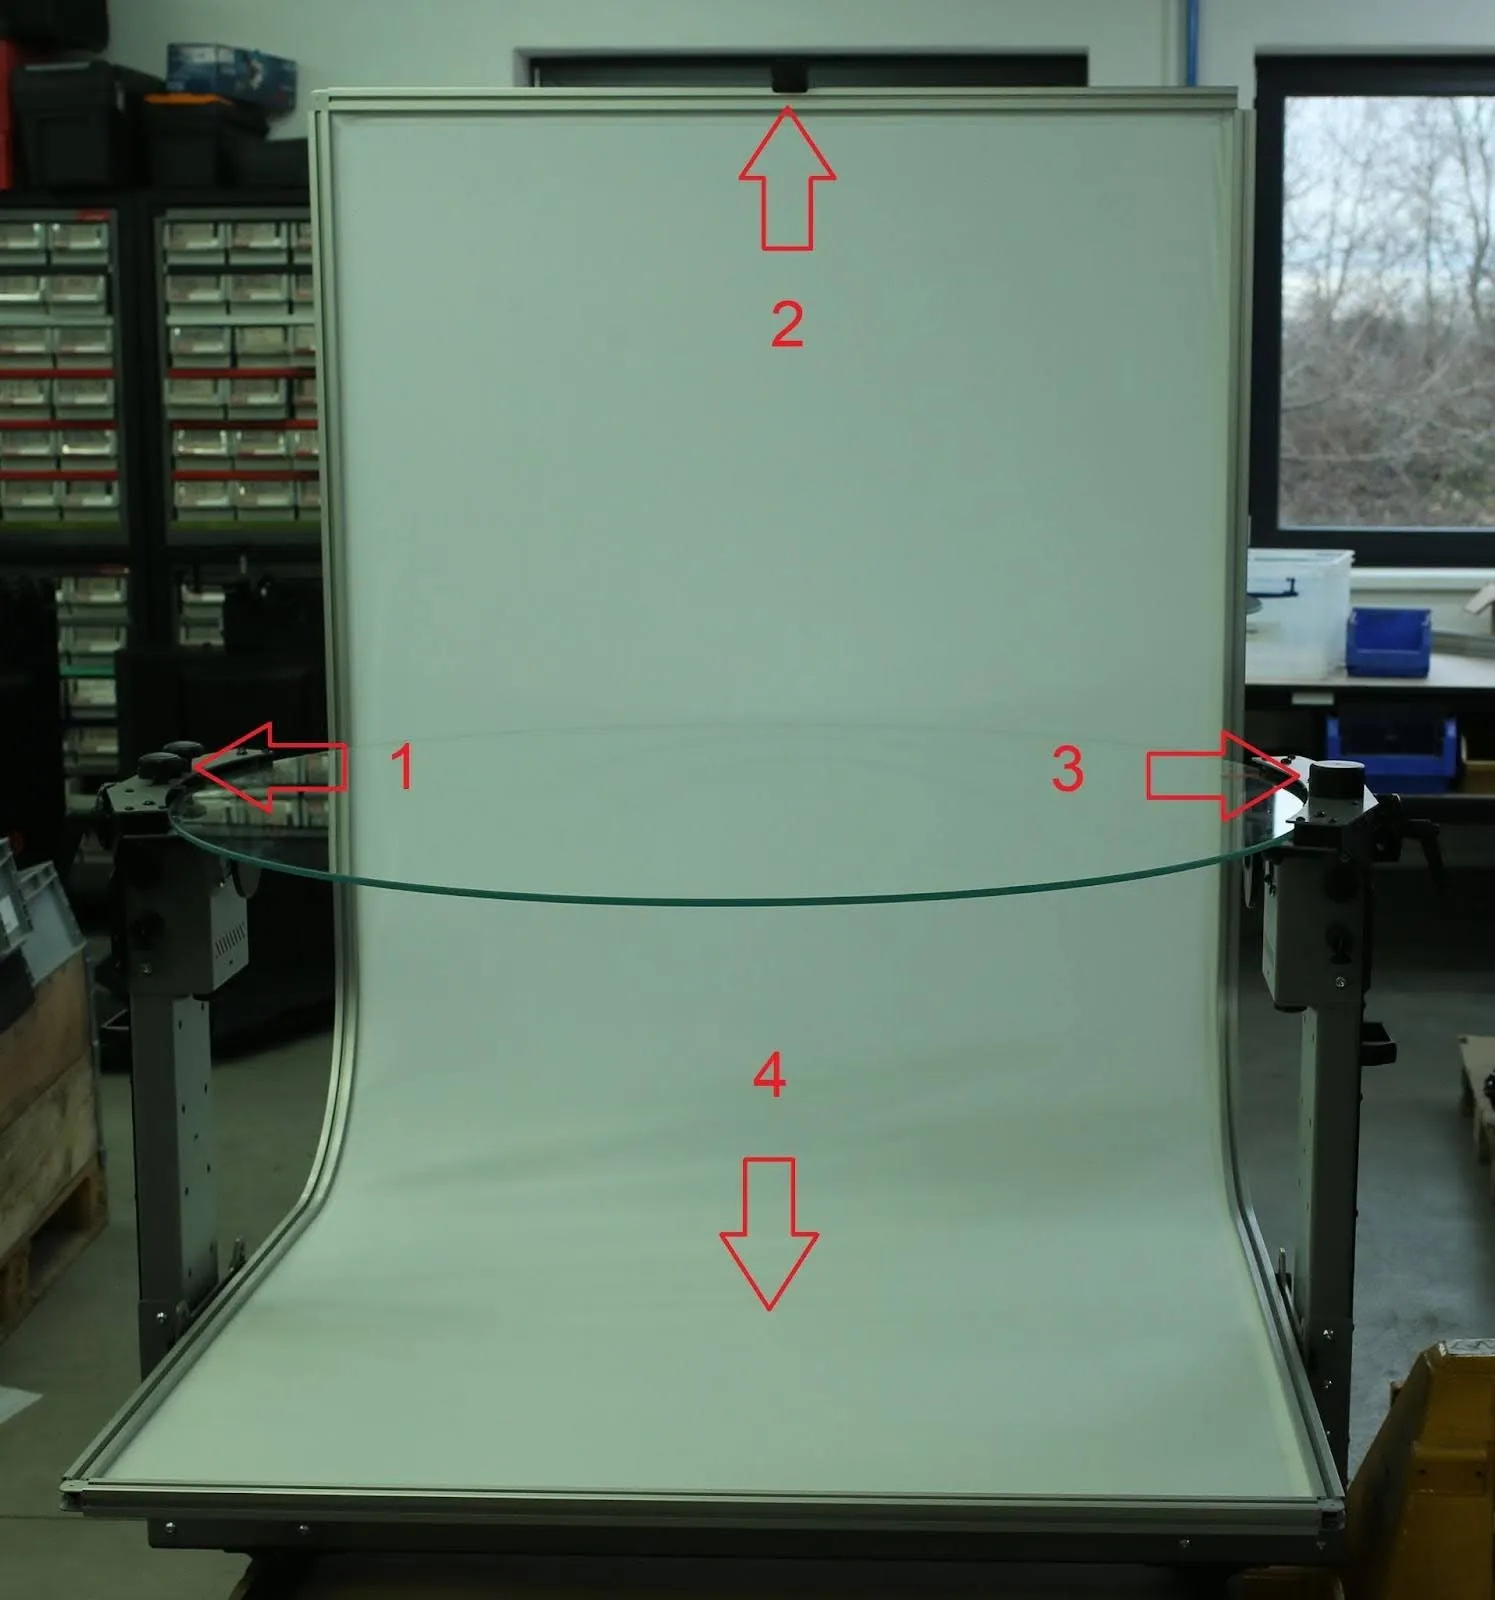
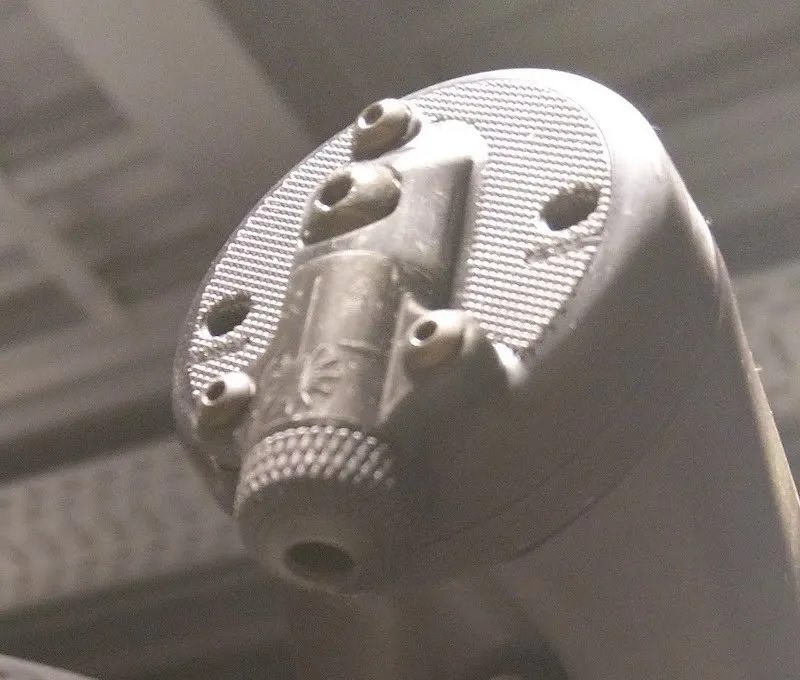
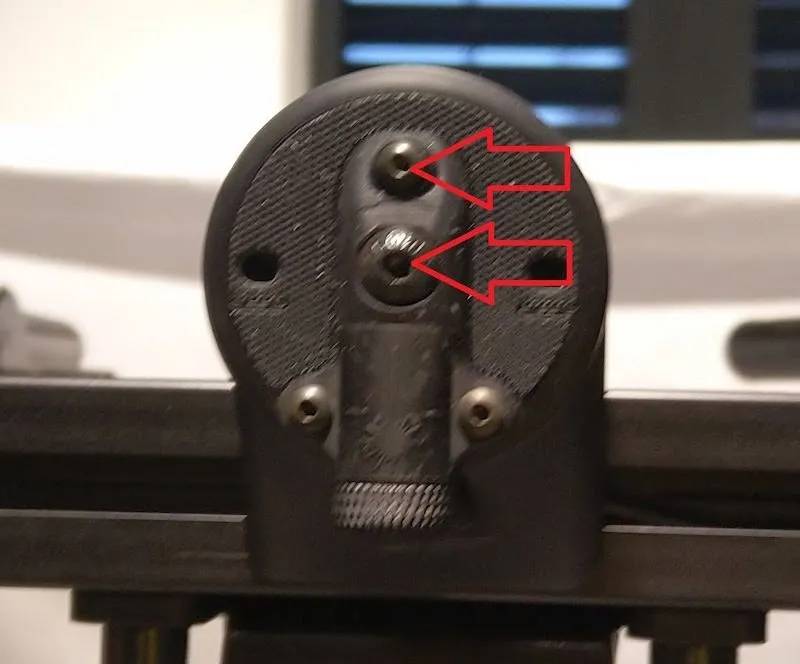
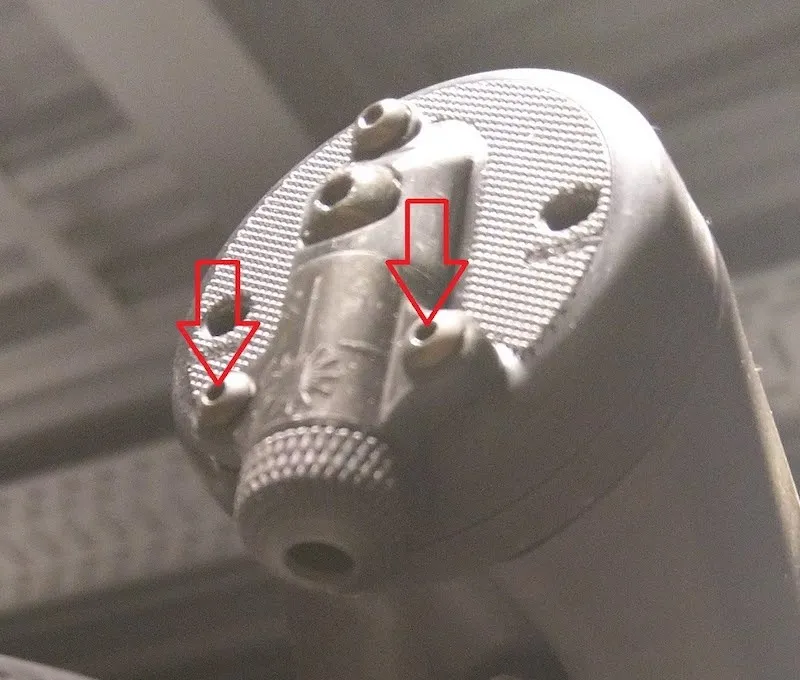
4.2. In questo sistema il Laser 4 è parte integrante dello scheletro del robot C1300. Il Laser 4 è un laser a croce e proietta la luce attraverso lo sfondo bianco dal lato inferiore. Per regolare la posizione del laser, individuare le quattro viti argentate che permettono di scoprire la parte quadrata centrale in cui è alloggiato il laser.
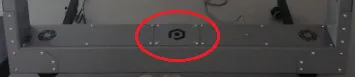
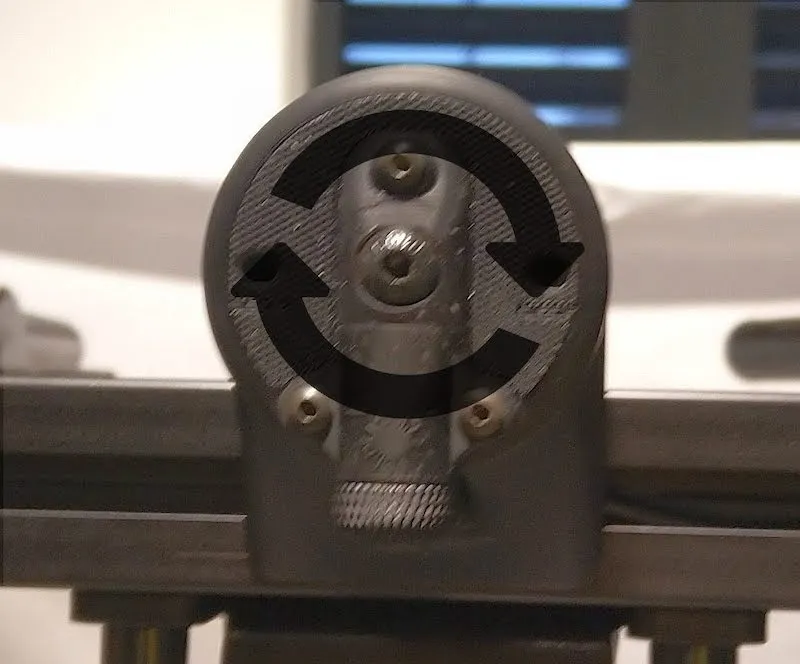
4.3. Dopo aver scoperto la parte quadrata centrale che ospita il Laser 4, utilizzare le due viti che fissano l'alloggiamento in plastica del laser per regolarne manualmente la posizione.
Nota: Laser 1, Laser 2 e Laser 3 hanno tutti la stessa struttura del Laser 4. Anche questi sono tutti laser a linea:
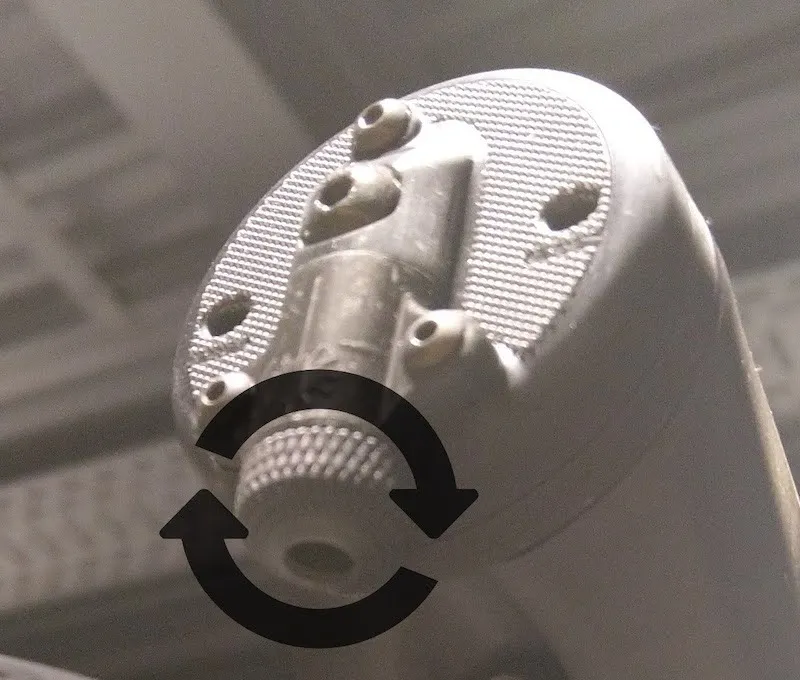
4.4. Infine, durante l'allineamento e la centratura dei laser, assicurarsi che tra la linea laser del laser superiore e la lastra di vetro vi sia un angolo di 90 gradi.