
PhotoRobot SynchroBox – instrukcja obsługi: działanie i konfiguracja
Poniższa dokumentacja opisuje działanie i konfigurację urządzenia PhotoRobot SynchroBox – kontrolera wielu aparatów współpracującego z PhotoRobot MultiCam. Informacje te mają wesprzeć klientów PhotoRobot, którzy niedawno zakupili urządzenie i korzystają z systemu PhotoRobot z więcej niż jednym aparatem. SynchroBox działa jak centralny koncentrator dla wielu aparatów i synchronizuje migawki dwóch lub większej liczby aparatów. Prosimy o zapoznanie się z poniższymi informacjami o zasadzie działania, funkcjach i konfiguracji urządzenia SynchroBox, aby ułatwić zrozumienie podstaw i pierwsze uruchomienie.
Ważne: Pierwszą instalację systemu PhotoRobot musi zawsze przeprowadzić autoryzowany podmiot PhotoRobot. Do instalacji systemu PhotoRobot upoważnieni są autoryzowani dystrybutorzy lub przedstawiciele samego producenta. Przed pierwszym użyciem systemu PhotoRobot należy ponadto zawsze zapoznać się z dokumentem PhotoRobot Safety Information & Instructions oraz z każdą instrukcją dostarczoną wraz z danym urządzeniem.
Uwaga: Instrukcje dotyczące montażu i pierwszego użycia PhotoRobot MultiCam znajdują się w Instalacja PhotoRobot MultiCam i CENTERLESS TABLE.
Instrukcja techniczna urządzenia SynchroBox
Dziękujemy i gratulujemy zakupu systemu PhotoRobot. PhotoRobot to dziesięciolecia praktycznego, profesjonalnego doświadczenia i innowacji w automatycznej fotografii. Każde urządzenie stanowi ekosystem gotowych rozwiązań, a jego funkcje można dostosować do indywidualnych potrzeb Państwa firmy.
Witamy w PhotoRobot. Poniższe informacje techniczne pomogą Państwu rozpocząć pracę i w pełni wykorzystać potencjał produkcji w studiu opartym na PhotoRobot.
1. PhotoRobot SynchroBox – zasada działania
PhotoRobot SynchroBox jest niezbędny do synchronizacji migawek, gdy w systemach PhotoRobot używa się dwóch lub więcej aparatów. SynchroBox działa jak centralny koncentrator dla wielu aparatów i synchronizuje wykonywanie poszczególnych klatek przez różne aparaty dokładnie w odpowiednim momencie. Rozwiązuje problem pojawiający się przy pracy z aparatami o różnym opóźnieniu migawki. Jedno urządzenie obsługuje do 8 aparatów. Gdy konfiguracja wymaga większej liczby aparatów, kilka urządzeń SynchroBox można połączyć w klaster.
Aby zrozumieć zasadę działania urządzenia SynchroBox, porównajmy na przykładzie sekwencje standardowego trybu zdjęć i trybu fast-spin w systemie PhotoRobot.
W standardowym trybie zdjęć sekwencja wygląda następująco.
a) Talerz obraca się do żądanego kąta.
b) Talerz zatrzymuje się.
c) Aparat fotografuje obiekt.
d) Talerz zaczyna obracać się do kolejnego kąta.
W tym scenariuszu nie jest potrzebna żadna korekta.
W trybie zdjęć fast-spin sekwencja obejmuje kilka dodatkowych etapów.
a) Talerz zaczyna obracać się z zadaną prędkością.
b) Jednostka sterująca rozpoznaje, że zbliża się kąt, w którym należy wykonać zdjęcie.
c) Jednostka sterująca z wyprzedzeniem wyzwala migawkę aparatu za pomocą kabla wyzwalającego.
d) Aparat rozpoczyna proces rejestracji obrazu (ruch zasłon migawki przed sensorem itp.).
e) Proces rejestracji obrazu trwa około 50 milisekund („opóźnienie migawki”).
f) W czasie trwania opóźnienia migawki talerz stale pozostaje w ruchu.
g) Talerz osiąga żądany kąt dokładnie w chwili, gdy kończy się opóźnienie migawki aparatu, i zdjęcie zostaje wykonane.
h) Jednostka sterująca rozpoznaje zbliżanie się kolejnego kąta ekspozycji i powtarza proces wykonywania zdjęcia, uwzględniając opóźnienie migawki.
i) Obrót platformy kończy się po 360 stopniach, a wszystkie ruchy zostają zatrzymane.
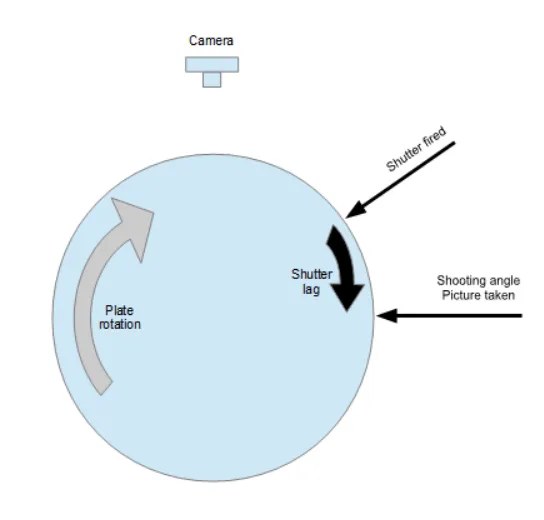
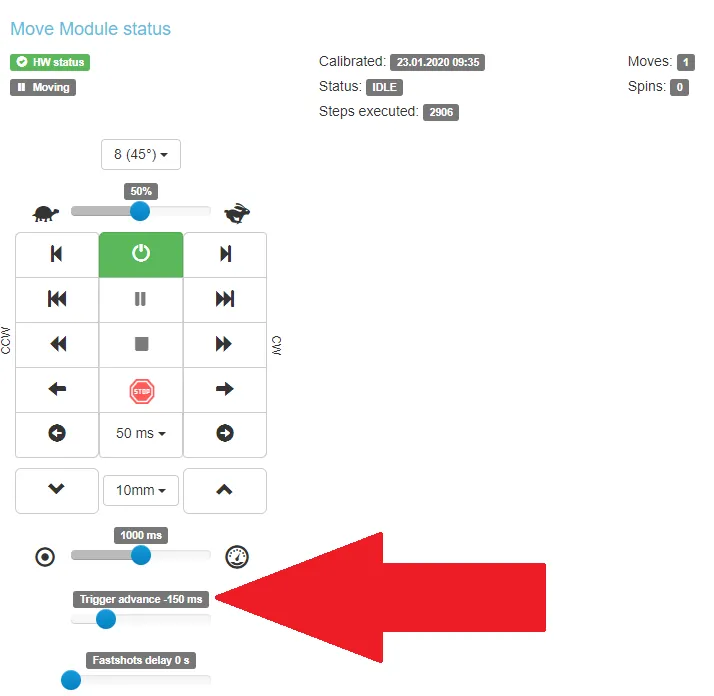
Uwaga: Ponieważ każdy aparat ma inne opóźnienie migawki, konieczne jest dostosowanie wyprzedzenia wyzwolenia migawki w Jednostce sterującej do konkretnego aparatu. W przypadku Jednostki sterującej (generacja 6) jest to możliwe w jej serwisowym interfejsie GUI za pomocą opcji „Trigger advance”. Wartość „Trigger advance” musi być wyższa niż opóźnienie migawki aparatu. Na przykład jeśli opóźnienie migawki aparatu wynosi 80 ms, wartość „Trigger advance” powinna być w przybliżeniu równa 90 ms lub większa.
2. Opis urządzenia – PhotoRobot SynchroBox
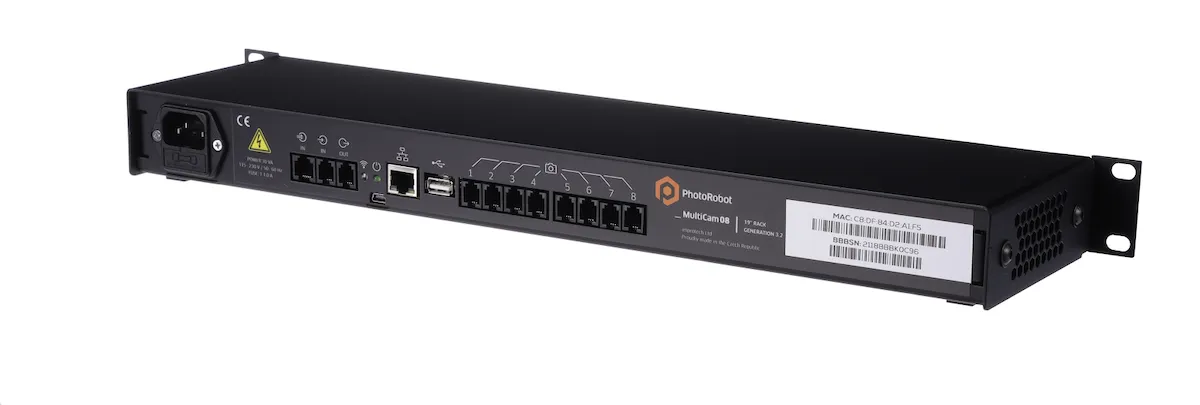
SynchroBox to urządzenie montowane w szafie rack, przeznaczone do synchronizacji migawek co najmniej dwóch aparatów. Jest niezbędne podczas pracy z dowolnym systemem PhotoRobot, w którym jednocześnie używany jest więcej niż jeden aparat. Jedno urządzenie SynchroBox obsługuje do 8 aparatów i pozwala obejść problem różnych opóźnień migawki używanych aparatów.
Weźmy na przykład scenariusz z dwoma aparatami, w którym SynchroBox pełni wyłącznie funkcję rozdzielacza dla obu aparatów, bez dodatkowej konfiguracji. Jednocześnie wartość „Trigger advance” w Jednostce sterującej G6 wynosi zero. Migawka jest wtedy wyzwalana w chwili, gdy platforma osiąga żądany kąt.
W takim przypadku sekwencja przebiega następująco:
a) Platforma osiąga żądany kąt.
b) Jednostka sterująca wyzwala migawkę aparatu przez kabel migawki.
c) Opóźnienie migawki obu aparatów jest odliczane, gdy platforma pozostaje w ciągłym ruchu.
d) Pierwszy aparat wykonuje zdjęcie 50 ms po żądanym punkcie ekspozycji, czyli przy „żądany kąt + X” stopni.
e) Drugi aparat wykonuje zdjęcie 70 ms po żądanym punkcie ekspozycji, czyli przy „żądany kąt + Y” stopni.
f) Wartość „Y” w stopniach jest większa niż wartość „X” w stopniach.
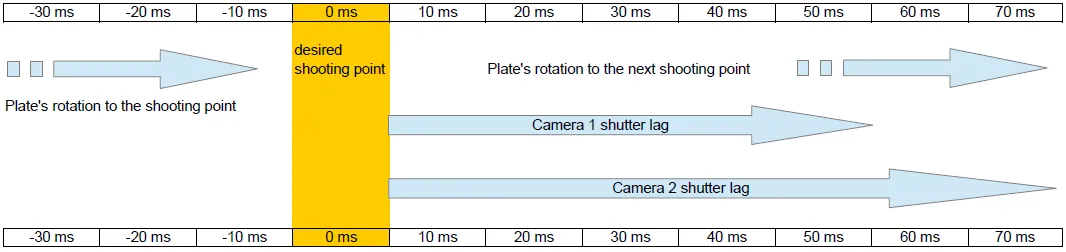
W rezultacie nie powstaje żadne zdjęcie pod żądanym kątem. Konieczna jest zatem korekta, aby oba aparaty fotografowały żądany punkt ekspozycji we właściwym momencie.
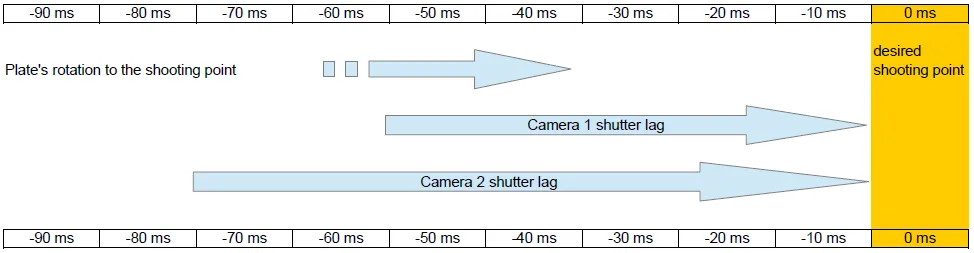
W tym celu SynchroBox odbiera z Jednostki sterującej G6 impuls „shutter fired” i automatycznie określa jego długość.
Ponadto SynchroBox dysponuje wartością opóźnienia migawki dla każdego podłączonego aparatu, wprowadzoną ręcznie podczas konfiguracji.
Na podstawie tych dwóch parametrów SynchroBox odlicza czas i wyzwala migawkę każdego aparatu z odpowiednim wyprzedzeniem.
3. Jak zmierzyć opóźnienie migawki aparatu
Aby zmierzyć opóźnienie migawki aparatu, potrzebny jest PhotoRobot z dowolną platformą obrotową, Jednostka sterująca G6+ oraz aparat podłączony do Jednostki sterującej kablem migawki.
Następnie komputer lokalny z oprogramowaniem PhotoRobot Controls App musi zostać połączony z aparatem kablem USB.
Na koniec do wykonania poniższych kroków potrzebny jest kątomierz 360° (do pobrania w internecie).
a) Umieść kątomierz na platformie urządzenia PhotoRobot, używając dowolnego wskaźnika umieszczonego poza platformą i skierowanego na jej krawędź.
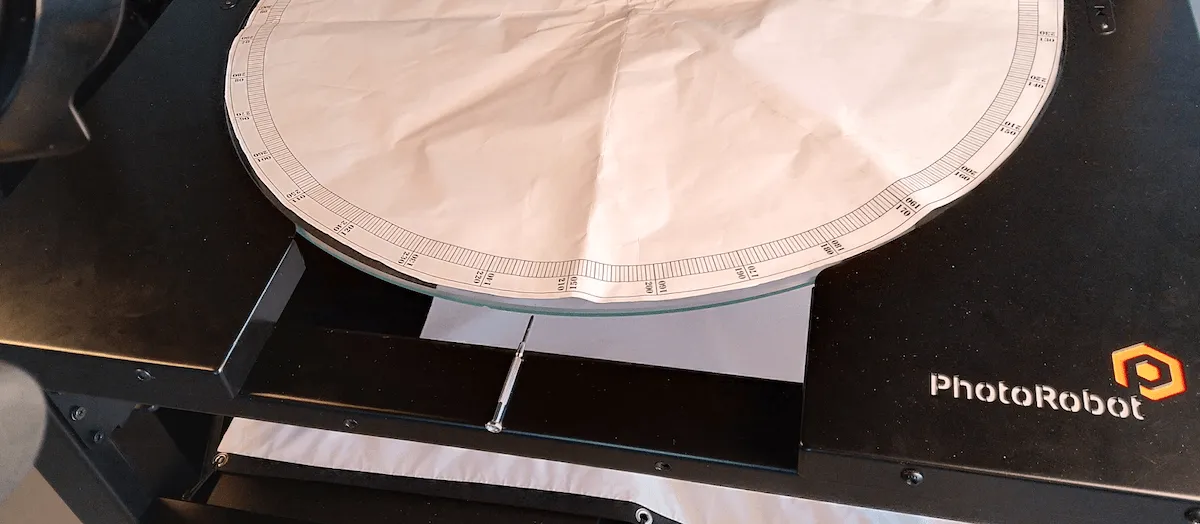
b) Obracaj platformę, aż wskaźnik wskaże zero. Uwaga: ten krok można wykonać ręcznie, nawet gdy silniki elektryczne są wyłączone.
c) Uruchom oprogramowanie PhotoRobot Controls App, zaloguj się na swoje konto i utwórz element w obszarze roboczym, uwzględniając podaną konfigurację. Następnie otwórz tryb Capture i folder „Other”.
d) Następnie w nowej karcie przeglądarki otwórz serwisowy interfejs GUI Jednostki sterującej (G6), który umożliwia sterowanie platformą za pomocą jej adresu IP.
e) W serwisowym interfejsie GUI skonfiguruj robota z następującymi parametrami:
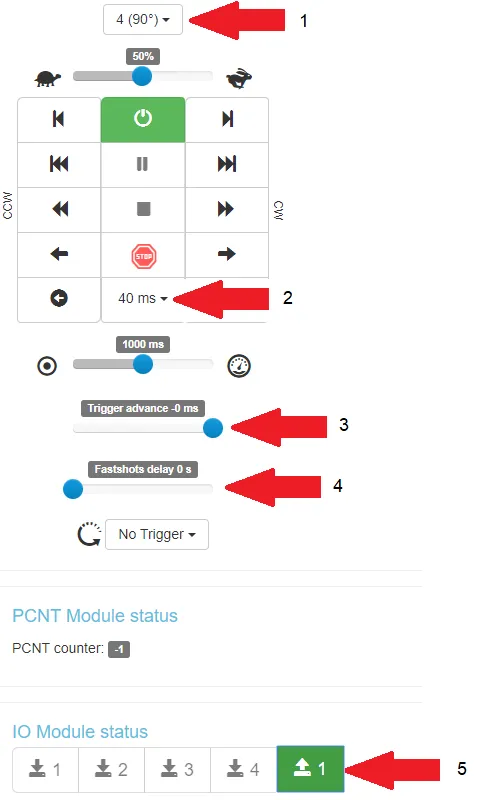
- 1 = 4 zdjęcia co 90 stopni;
- 2 = długość impulsu wyzwalającego migawkę: 40 ms;
- 3 = trigger advance 0 ms (brak wyprzedzenia);
- 4 = brak opóźnienia fastshots
- 5 = aktywowane jest wciśnięcie spustu migawki do połowy
f) Rozpocząć sekwencję, klikając strzałkę w prawo w prawym dolnym rogu panelu sterowania:
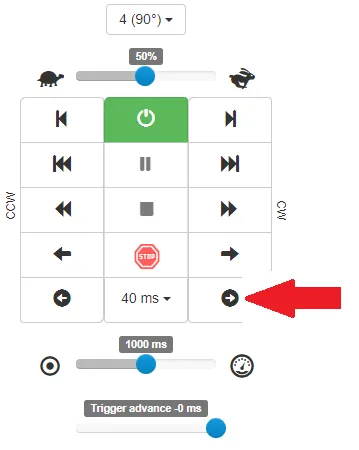
Uwaga: Sekwencja rozpoczyna się przy 90 stopniach i kończy przy 0 stopni. Jednocześnie wszystkie zdjęcia są zapisywane w folderze „Other” w aplikacji Controls App, zgodnie z wcześniejszą konfiguracją.
Przykładowe wyniki (przy kierunku obrotu w lewo) przedstawiono poniżej:
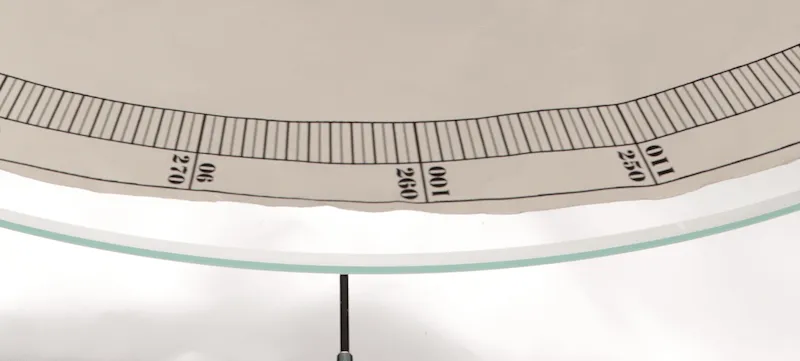
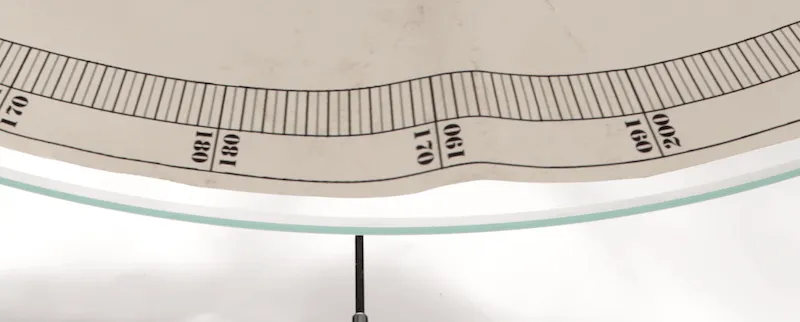
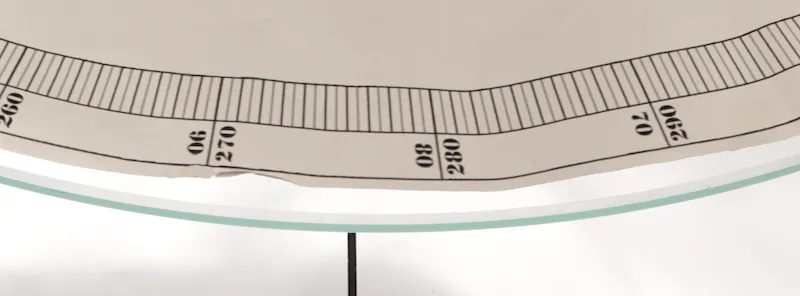
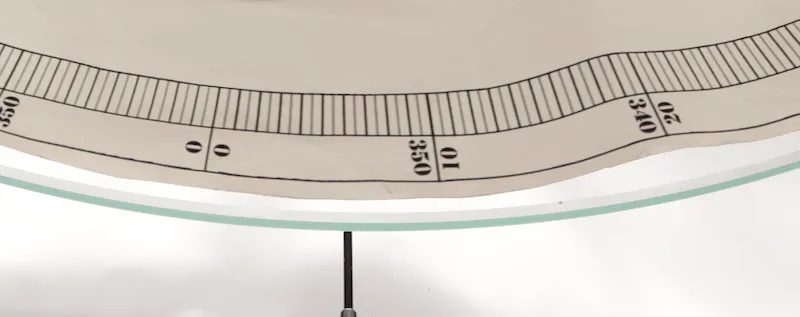
- Uwaga: W tych przykładach zdjęcie zostało wykonane około 6 stopni po wyzwoleniu spustu.
g) Następnie, aby przeliczyć 6 stopni na liczbę milisekund (ms) w tym przypadku, uruchomić w interfejsie serwisowym (service GUI) obrót ciągły talerza PhotoRobot z taką samą prędkością jak w poprzednim kroku.
- Uruchomić stoper i zmierzyć czas 10 obrotów.
- W tym teście otrzymana wartość wynosi 61 sekund (61 000 ms).
- Oznacza to, że 10 obrotów odpowiada 10 * 360 stopni (3 600 stopni).
- Ruch o 1 stopień trwa zatem 61 000 ms / 3 600 stopni, czyli 16,94 ms.
- Ruch o 6 stopni trwa 16,94 ms * 6, czyli 101,64 ms.
- Zatem przybliżone opóźnienie migawki wynosi około 102 ms.
h) Na koniec należy powtórzyć wszystkie poprzednie kroki, aby określić opóźnienie migawki dla każdego używanego aparatu.
4. Konfiguracja SynchroBox
Warunkiem konfiguracji SynchroBox jest zainstalowana i w pełni sprawna jednostka sterująca (Control Unit G6). Ponadto najlepiej, aby były to co najmniej 2 aparaty tego samego producenta i tego samego modelu, każdy ze znanym opóźnieniem migawki.
W takim przypadku do skonfigurowania SynchroBox należy wykonać poniższe kroki.
4.1. Podłączyć SynchroBox do jednostki sterującej Control Unit G6 za pomocą kabla wyzwalającego migawki. Uwaga: Kabel ten jest dostarczany przez PhotoRobot w komplecie z SynchroBox lub pod numerem katalogowym KHCAR1R05. Kabel łączy port „OUT” jednostki Control Unit G6 z portem „->IN” w SynchroBox (mniejszym, nie tym drugim „=>IN”).
4.2. Podłączyć SynchroBox do sieci standardowym kablem ethernetowym, używając tej samej podsieci, do której podłączona jest jednostka sterująca.
4.3. Podłączyć do SynchroBox za pomocą kabli wyzwalających migawki wszystkie aparaty, które będą używane.
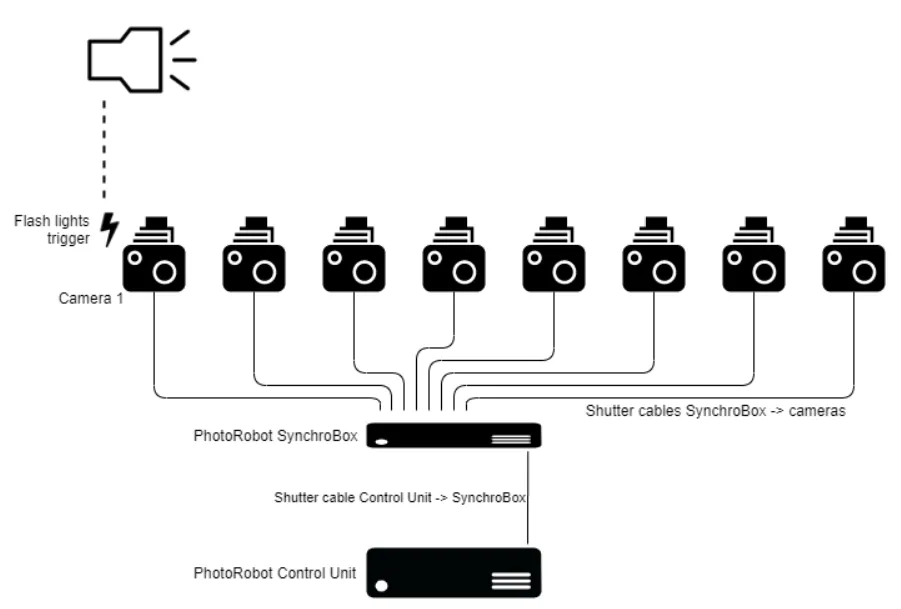
Uwaga: Kable wyzwalające migawki łączące SynchroBox z aparatami są dostarczane przez PhotoRobot pod numerami katalogowymi KHCARCJ (złącze Canon Jack 2,5 mm) lub KHCARN3 (złącze Canon N3) wraz z przedłużaczem KHCAR1R05 albo jako tzw. zestaw kabli migawkowych.
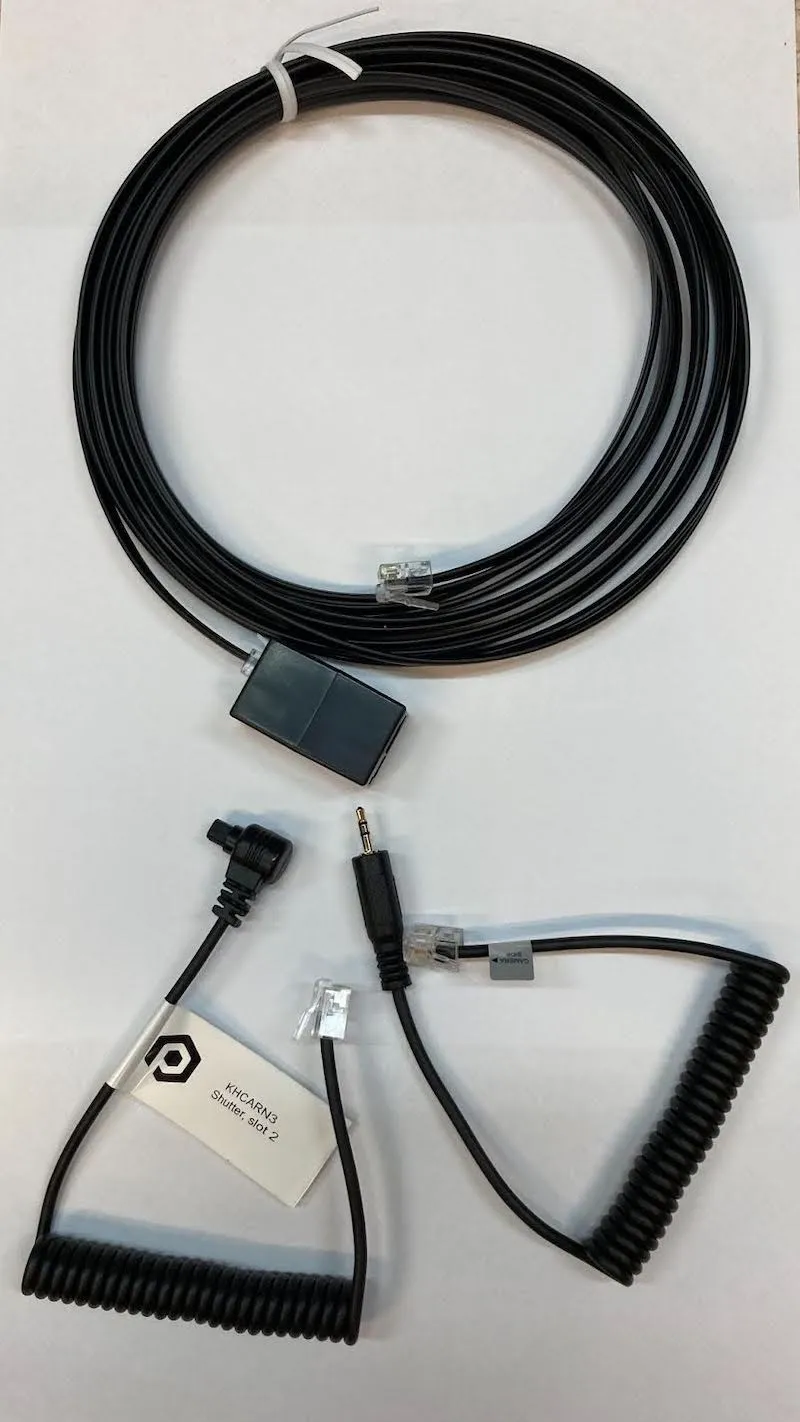
4.4. Należy pamiętać, że Aparat 1 (port 1 w SynchroBox) obsługuje urządzenie wyzwalające lampy błyskowe i nim steruje. Ten aparat musi mieć największe opóźnienie migawki.
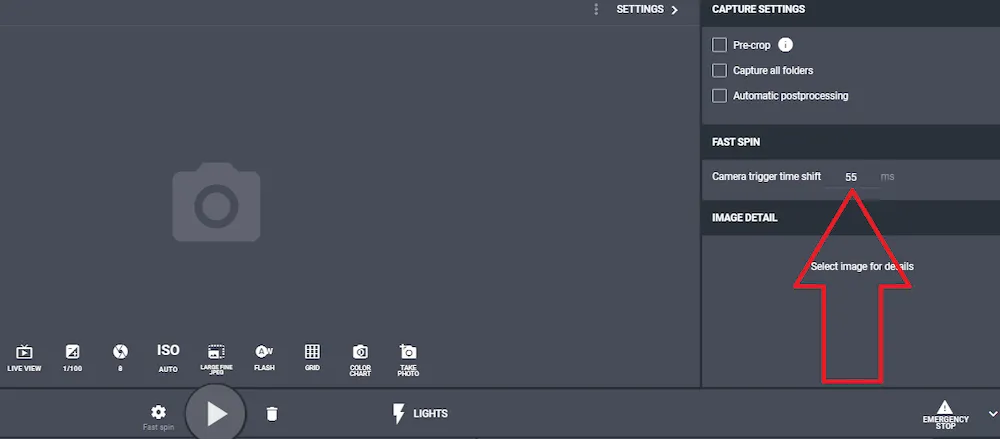
4.5. Ustawić w jednostce sterującej (G6) wartość „Trigger advance” zgodnie z opóźnieniem migawki najwolniejszego aparatu (opisanym wcześniej w sekcji 1 tego dokumentu). Uwaga: Podczas korzystania z aplikacji PhotoRobot Controls należy pamiętać, że ta wartość jest korygowana / zastępowana wartością ustawioną dla trybu przechwytywania Fast Spin:
4.6. Następnie otworzyć interfejs serwisowy (service GUI) SynchroBox, wpisując jego adres IP w formacie URL w przeglądarce internetowej.
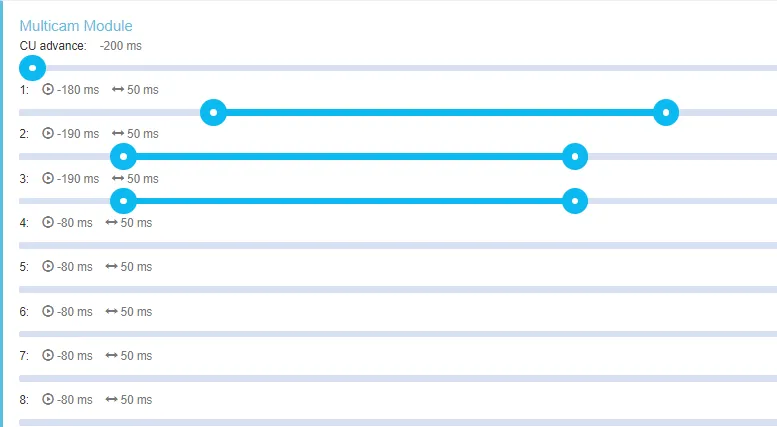
4.7. Ustawić pierwszy suwak „CU advance” na tę samą wartość, jaka jest w jednostce sterującej, lub na odpowiadającą jej wartość w PhotoRobot Controls. Uwaga: Jeśli te dwie wartości się różnią, pierwszeństwo ma wartość w PhotoRobot Controls. Następnie dostępnych jest 8 suwaków odpowiadających 8 portom w SynchroBox. Każdy suwak ma dwie wartości: wyprzedzenie (lewy przycisk) oraz długość impulsu (prawy przycisk). Wartość wyprzedzenia odpowiada opóźnieniu migawki sterowanego aparatu (przy czym najmniejsza wartość rzeczywista wynosi około -50 ms). Długość impulsu określa przedział czasu, w którym kabel migawki danego aparatu utrzymuje styk. Wartość tę podaje producent aparatu, a jeśli jest nieznana, można ustawić 40 - 60 ms.
4.8. Należy skonfigurować kanał wejściowy w interfejsie graficznym usługi SynchroBox. Uwaga: w przypadku używania kabli migawki PhotoRobot konfiguracja zawsze wygląda następująco.
- Port IN: A = ostrzenie, B = wyzwalanie
- Port 1–8: A = wyzwalanie, B = ostrzenie
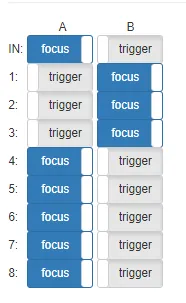
- Należy pamiętać, że w powyższym przykładzie skonfigurowano tylko aparaty 1, 2 i 3.
- Ponieważ system PhotoRobot jest przeznaczony do pracy z lampami błyskowymi, dla aparatu 1 należy ustawić czas otwarcia migawki 1/100 lub 1/125 s.
4.9. Na koniec w początkowej konfiguracji wszystkich pozostałych aparatów należy ustawić znacznie dłuższy czas otwarcia migawki, np. 1/30–1/60 s. Pozwala to uwzględnić możliwe różnice w opóźnieniu migawki między używanymi aparatami. Dłuższy czas naświetlania zapewni również, że wszystkie aparaty zarejestrują szczyt błysku ze wszystkich lamp błyskowych. Gdy system działa prawidłowo, można w razie potrzeby eksperymentować ze skracaniem czasu otwarcia migawki pozostałych aparatów.
5. Konfiguracja wielu urządzeń SynchroBox
SynchroBox obsługuje maksymalnie 8 aparatów. Jeśli potrzeba ich więcej niż 8, można zwiększyć liczbę używanych urządzeń SynchroBox.
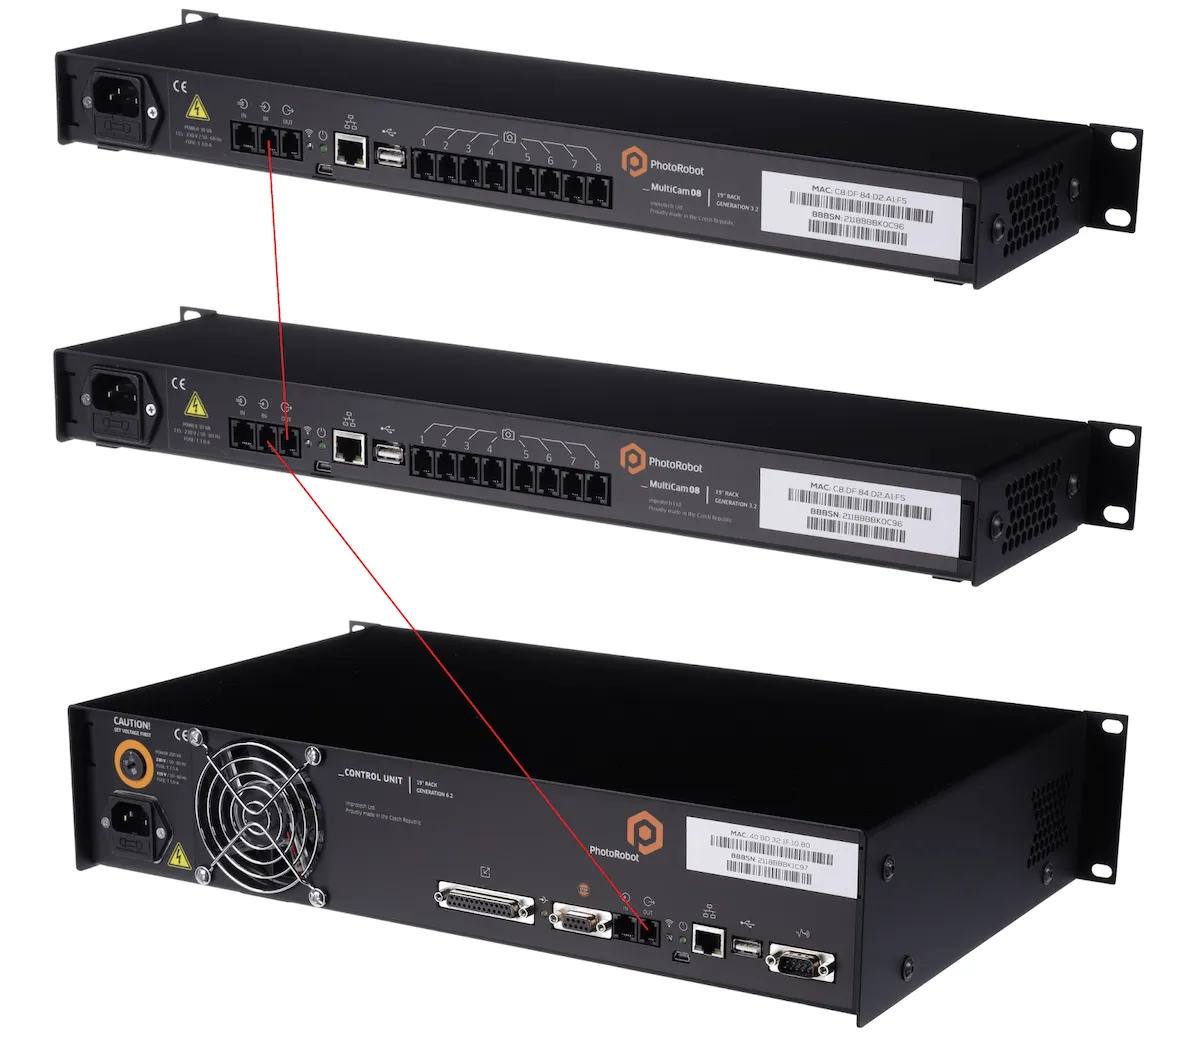
- Należy połączyć port OUT pierwszego urządzenia SynchroBox z portem IN kolejnego urządzenia SynchroBox, używając tego samego kabla migawki, który łączy jednostkę sterującą z urządzeniem SynchroBox. Firma PhotoRobot dostarcza ten kabel w zestawie z urządzeniem SynchroBox lub pod numerem katalogowym KHCAR1R05.



